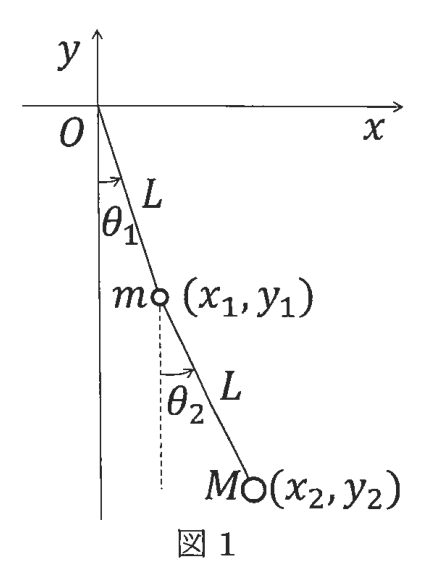早稲田大学 基幹理工学研究科 機械科学・航空宇宙専攻 2023年8月実施 力学 [2] Author Miyake
Description 二重振り子の力学模型として、図1のような2質点系の運動を考える。
原点 O O O L L L m m m L L L M M M x x x y y y x x x y y y g g g
(1) 質量 m m m ( x 1 , y 1 ) (x_1,y_1) ( x 1 , y 1 ) θ 1 \theta_1 θ 1 x 1 x_1 x 1 y 1 y_1 y 1 θ 1 \theta_1 θ 1 M M M ( x 2 , y 2 ) (x_2,y_2) ( x 2 , y 2 ) θ 2 \theta_2 θ 2 x 2 x_2 x 2 y 2 y_2 y 2 θ 1 \theta_1 θ 1 θ 2 \theta_2 θ 2
(2) 質量 m m m T 1 T_1 T 1 M M M T 2 T_2 T 2 x 1 x_1 x 1 y 1 y_1 y 1 x 2 x_2 x 2 y 2 y_2 y 2
(3) 本設問以降では、振れ角が小さく、sin θ 1 ≈ θ 1 \sin\theta_1\approx\theta_1 sin θ 1 ≈ θ 1 sin θ 2 ≈ θ 2 \sin\theta_2\approx\theta_2 sin θ 2 ≈ θ 2 cos θ 1 ≈ 1 \cos\theta_1\approx1 cos θ 1 ≈ 1 cos θ 2 ≈ 1 \cos\theta_2\approx1 cos θ 2 ≈ 1 T 1 T_1 T 1 T 2 T_2 T 2 θ 1 \theta_1 θ 1 θ 2 \theta_2 θ 2
(4) 設問 (3) で求めた運動方程式の解が、θ 1 = A 1 exp ( i ω t − ϕ ) \theta_1=A_1\exp(i\omega t-\phi) θ 1 = A 1 exp ( iω t − ϕ ) θ 2 = A 2 exp ( i ω t − ϕ ) \theta_2=A_2\exp(i\omega t-\phi) θ 2 = A 2 exp ( iω t − ϕ ) i i i t t t A 1 A_1 A 1 A 2 A_2 A 2 ω \omega ω ϕ \phi ϕ
(5) 設問 (4) で整理した式が、A 1 A_1 A 1 A 2 A_2 A 2
(6) 全ての固有角振動数を求めなさい。更に、各々の固有角振動数に対応するモードについて、定数 A 1 A_1 A 1 A 2 A_2 A 2
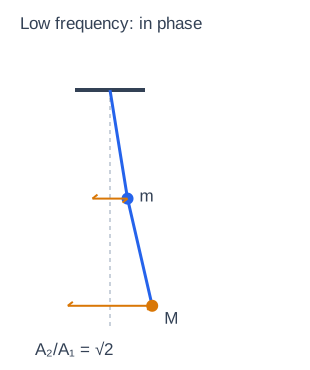
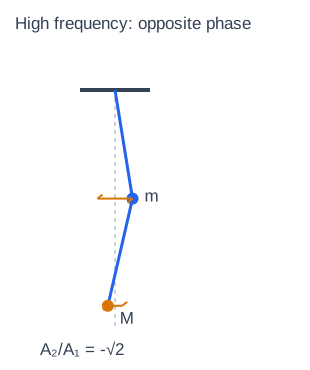
(7) 各モードの運動について、図を描き説明しなさい。
题目描述
作为双摆的力学模型,考虑图1所示的两质点系统的运动。
从原点 O O O L L L m m m L L L M M M x x x y y y x x x y y y g g g
(1) 设质量为 m m m ( x 1 , y 1 ) (x_1,y_1) ( x 1 , y 1 ) θ 1 \theta_1 θ 1 θ 1 \theta_1 θ 1 x 1 x_1 x 1 y 1 y_1 y 1 M M M ( x 2 , y 2 ) (x_2,y_2) ( x 2 , y 2 ) θ 2 \theta_2 θ 2 θ 1 \theta_1 θ 1 θ 2 \theta_2 θ 2 x 2 x_2 x 2 y 2 y_2 y 2
(2) 设悬挂质量为 m m m T 1 T_1 T 1 M M M T 2 T_2 T 2 x 1 x_1 x 1 y 1 y_1 y 1 x 2 x_2 x 2 y 2 y_2 y 2
(3) 从本问开始,设摆角很小,可以作近似 sin θ 1 ≈ θ 1 \sin\theta_1\approx\theta_1 sin θ 1 ≈ θ 1 sin θ 2 ≈ θ 2 \sin\theta_2\approx\theta_2 sin θ 2 ≈ θ 2 cos θ 1 ≈ 1 \cos\theta_1\approx1 cos θ 1 ≈ 1 cos θ 2 ≈ 1 \cos\theta_2\approx1 cos θ 2 ≈ 1 T 1 T_1 T 1 T 2 T_2 T 2 θ 1 \theta_1 θ 1 θ 2 \theta_2 θ 2
(4) 假设问题 (3) 中求得的运动方程的解可写成 θ 1 = A 1 exp ( i ω t − ϕ ) \theta_1=A_1\exp(i\omega t-\phi) θ 1 = A 1 exp ( iω t − ϕ ) θ 2 = A 2 exp ( i ω t − ϕ ) \theta_2=A_2\exp(i\omega t-\phi) θ 2 = A 2 exp ( iω t − ϕ ) i i i t t t A 1 A_1 A 1 A 2 A_2 A 2 ω \omega ω ϕ \phi ϕ
(5) 给出问题 (4) 中整理得到的方程关于 A 1 A_1 A 1 A 2 A_2 A 2
(6) 求所有固有角频率。再对各固有角频率对应的模态,给出常数 A 1 A_1 A 1 A 2 A_2 A 2
(7) 绘图并说明各模态的运动。
Kai 以下は補充した解答である。既存の参考文献は末尾に残した。m , M , L , g > 0 m,M,L,g>0 m , M , L , g > 0
(1)
x 1 = L sin θ 1 , y 1 = − L cos θ 1 , x 2 = L ( sin θ 1 + sin θ 2 ) , y 2 = − L ( cos θ 1 + cos θ 2 ) . \begin{aligned}
x_1&=L\sin\theta_1,&y_1&=-L\cos\theta_1,\\
x_2&=L(\sin\theta_1+\sin\theta_2),&y_2&=-L(\cos\theta_1+\cos\theta_2).
\end{aligned} x 1 x 2 = L sin θ 1 , = L ( sin θ 1 + sin θ 2 ) , y 1 y 2 = − L cos θ 1 , = − L ( cos θ 1 + cos θ 2 ) . (2)
m x ¨ 1 = − T 1 sin θ 1 + T 2 sin θ 2 , m y ¨ 1 = T 1 cos θ 1 − T 2 cos θ 2 − m g , M x ¨ 2 = − T 2 sin θ 2 , M y ¨ 2 = T 2 cos θ 2 − M g . \begin{aligned}
m\ddot x_1&=-T_1\sin\theta_1+T_2\sin\theta_2,\\
m\ddot y_1&=T_1\cos\theta_1-T_2\cos\theta_2-mg,\\
M\ddot x_2&=-T_2\sin\theta_2,\\
M\ddot y_2&=T_2\cos\theta_2-Mg.
\end{aligned} m x ¨ 1 m y ¨ 1 M x ¨ 2 M y ¨ 2 = − T 1 sin θ 1 + T 2 sin θ 2 , = T 1 cos θ 1 − T 2 cos θ 2 − m g , = − T 2 sin θ 2 , = T 2 cos θ 2 − M g . (3)
一次の微小振動では鉛直加速度が零なので、張力の主要項は
T 1 = ( m + M ) g , T 2 = M g . T_1=(m+M)g,\qquad T_2=Mg. T 1 = ( m + M ) g , T 2 = M g . 水平の式に代入すると
m L θ ¨ 1 + ( m + M ) g θ 1 − M g θ 2 = 0 , L ( θ ¨ 1 + θ ¨ 2 ) + g θ 2 = 0. \begin{aligned}
mL\ddot\theta_1+(m+M)g\theta_1-Mg\theta_2&=0,\\
L(\ddot\theta_1+\ddot\theta_2)+g\theta_2&=0.
\end{aligned} m L θ ¨ 1 + ( m + M ) g θ 1 − M g θ 2 L ( θ ¨ 1 + θ ¨ 2 ) + g θ 2 = 0 , = 0. これらは対称な形では
L ( m + M M M M ) ( θ ¨ 1 θ ¨ 2 ) + g ( m + M 0 0 M ) ( θ 1 θ 2 ) = 0 L\begin{pmatrix}m+M&M\\M&M\end{pmatrix}
\begin{pmatrix}\ddot\theta_1\\\ddot\theta_2\end{pmatrix}
+g\begin{pmatrix}m+M&0\\0&M\end{pmatrix}
\begin{pmatrix}\theta_1\\\theta_2\end{pmatrix}=0 L ( m + M M M M ) ( θ ¨ 1 θ ¨ 2 ) + g ( m + M 0 0 M ) ( θ 1 θ 2 ) = 0 と書ける。張力は有限振幅では一定でなく、上式は一次近似である。
(4)
設問の複素表示 θ j = A j e i ω t − ϕ \theta_j=A_j e^{i\omega t-\phi} θ j = A j e iω t − ϕ
( ( m + M ) g − m L ω 2 − M g − L ω 2 g − L ω 2 ) ( A 1 A 2 ) = 0. \begin{pmatrix}
(m+M)g-mL\omega^2&-Mg\\
-L\omega^2&g-L\omega^2
\end{pmatrix}
\begin{pmatrix}A_1\\A_2\end{pmatrix}=0. ( ( m + M ) g − m L ω 2 − L ω 2 − M g g − L ω 2 ) ( A 1 A 2 ) = 0. (5)
係数行列の行列式が零であること、すなわち
m L 2 ω 4 − 2 ( m + M ) g L ω 2 + ( m + M ) g 2 = 0 mL^2\omega^4-2(m+M)gL\omega^2+(m+M)g^2=0 m L 2 ω 4 − 2 ( m + M ) gL ω 2 + ( m + M ) g 2 = 0 が必要十分である。
(6)
正の固有角振動数は
ω ∓ = g L m + M ∓ M ( m + M ) m . \omega_\mp=\sqrt{\frac gL\frac{m+M\mp\sqrt{M(m+M)}}m}. ω ∓ = L g m m + M ∓ M ( m + M ) . ρ = ( m + M ) / M > 1 \rho=\sqrt{(m+M)/M}>1 ρ = ( m + M ) / M > 1
ω − : A 2 = ρ A 1 , ω + : A 2 = − ρ A 1 . \omega_-:\ A_2=\rho A_1,\qquad
\omega_+:\ A_2=-\rho A_1. ω − : A 2 = ρ A 1 , ω + : A 2 = − ρ A 1 . 負の ω \omega ω
(7)
低い振動数のモードでは二本の糸が同じ方向へ傾き、高い振動数のモードでは逆方向へ傾く。微小角では
x 1 ≃ L θ 1 , x 2 ≃ L ( θ 1 + θ 2 ) . x_1\simeq L\theta_1,\qquad x_2\simeq L(\theta_1+\theta_2). x 1 ≃ L θ 1 , x 2 ≃ L ( θ 1 + θ 2 ) . 従って A 1 > 0 A_1>0 A 1 > 0 x 2 = ( 1 + ρ ) x 1 x_2=(1+\rho)x_1 x 2 = ( 1 + ρ ) x 1 x 2 = ( 1 − ρ ) x 1 < 0 x_2=(1-\rho)x_1<0 x 2 = ( 1 − ρ ) x 1 < 0 m = M m=M m = M ρ = 2 \rho=\sqrt2 ρ = 2
Reference 後藤ら「詳解 力学演習」§11 問題[1]