跳到主要内容

宇都宮大学 地域創生科学研究科 工農総合科学専攻 機械知能工学プログラム 2022年8月実施 第1期 機械力学と制御

Author​

祭音Myyura (Based on Miyake's answer refined with GPT 6 Astra)

Description​

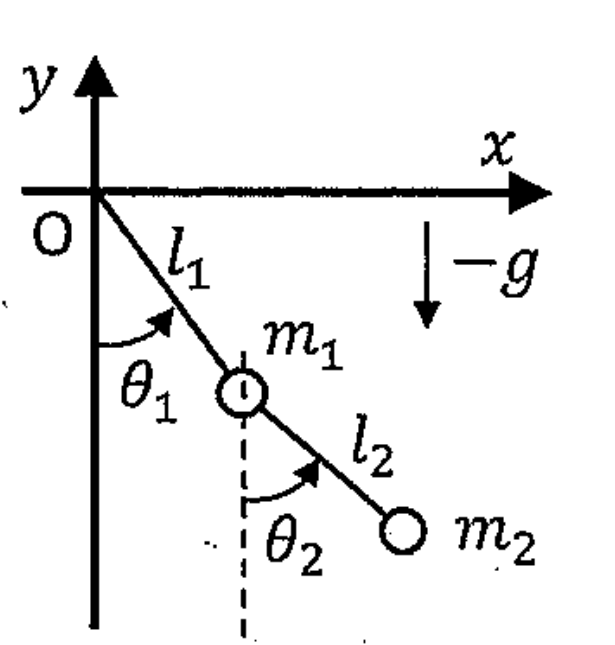
右図のように、長さ l1l_1 の質量を無視できる軽い棒の上端を支持し、下端に質量 m1m_1 の重りをつけ、さらにその下端に質量 m2m_2 の重りがついた長さ l2l_2 の質量を無視できる軽い棒が連結された2自由度系を考える。重力加速度を gg とし、一般化座標を θ1,θ2\theta_1,\theta_2 としたとき、以下の問いに答えよ。

原題の2自由度系の図

(1) 質量 m1m_1 の重りの直交座標を p1=(x1,y1)\boldsymbol p_1=(x_1,y_1)、質量 m2m_2 の重りの直交座標を p2=(x2,y2)\boldsymbol p_2=(x_2,y_2) とする。p1,p2\boldsymbol p_1,\boldsymbol p_2 を一般化座標を用いて表せ。

(2) 質量 m1m_1 の重りと質量 m2m_2 の重りの運動エネルギーをそれぞれ T1,T2T_1,T_2 とする。T1,T2T_1,T_2 を一般化座標を用いて表せ。

(3) 質量 m1m_1 の重りと質量 m2m_2 の重りの重力による位置エネルギーをそれぞれ U1,U2U_1,U_2 とする。U1,U2U_1,U_2 を一般化座標を用いて表せ。ただし、重力による位置エネルギーは、xx 軸を基準とする。

(4) ラグランジアン LL を T1,T2,U1,U2T_1,T_2,U_1,U_2 を用いて表せ。

(5) 次のオイラー・ラグランジュ方程式を、θ1\theta_1 と θ2\theta_2 に関する2階常微分方程式として表せ。

ddt(∂L∂θ˙1)−∂L∂θ1=0\frac{d}{dt}\left(\frac{\partial L}{\partial\dot\theta_1}\right)-\frac{\partial L}{\partial\theta_1}=0

ただし、θ˙1=dθ1dt\dot\theta_1=\dfrac{d\theta_1}{dt} とする。

(6) 次のオイラー・ラグランジュ方程式を、θ1\theta_1 と θ2\theta_2 に関する2階常微分方程式として表せ。

ddt(∂L∂θ˙2)−∂L∂θ2=0\frac{d}{dt}\left(\frac{\partial L}{\partial\dot\theta_2}\right)-\frac{\partial L}{\partial\theta_2}=0

ただし、θ˙2=dθ2dt\dot\theta_2=\dfrac{d\theta_2}{dt} とする。

题目描述​

如图,将一根质量可忽略、长为 l1l_1 的轻杆上端支承,在其下端连接质量为 m1m_1 的重物。再连接一根质量可忽略、长为 l2l_2、下端带有质量为 m2m_2 重物的轻杆,构成二自由度系统。重力加速度为 gg,一般化坐标取 θ1,θ2\theta_1,\theta_2,回答以下问题。

(1) 质量为 m1m_1 的重物的直角坐标记为 p1=(x1,y1)\boldsymbol p_1=(x_1,y_1),质量为 m2m_2 的重物的直角坐标记为 p2=(x2,y2)\boldsymbol p_2=(x_2,y_2)。用一般化坐标表示 p1,p2\boldsymbol p_1,\boldsymbol p_2。

(2) 两个重物的动能分别记为 T1,T2T_1,T_2,用一般化坐标表示 T1,T2T_1,T_2。

(3) 两个重物的重力势能分别记为 U1,U2U_1,U_2,用一般化坐标表示 U1,U2U_1,U_2。重力势能以 xx 轴为零势能基准。

(4) 用 T1,T2,U1,U2T_1,T_2,U_1,U_2 表示拉格朗日量 LL。

(5) 将下列欧拉–拉格朗日方程写成关于 θ1,θ2\theta_1,\theta_2 的二阶常微分方程。

ddt(∂L∂θ˙1)−∂L∂θ1=0\frac{d}{dt}\left(\frac{\partial L}{\partial\dot\theta_1}\right)-\frac{\partial L}{\partial\theta_1}=0

其中 θ˙1=dθ1dt\dot\theta_1=\dfrac{d\theta_1}{dt}。

(6) 将下列欧拉–拉格朗日方程写成关于 θ1,θ2\theta_1,\theta_2 的二阶常微分方程。

ddt(∂L∂θ˙2)−∂L∂θ2=0\frac{d}{dt}\left(\frac{\partial L}{\partial\dot\theta_2}\right)-\frac{\partial L}{\partial\theta_2}=0

其中 θ˙2=dθ2dt\dot\theta_2=\dfrac{d\theta_2}{dt}。

Kai​

以下、δ=θ1−θ2\delta=\theta_1-\theta_2 とおく。

(1)​

yy 軸が上向きであることに注意すると

p1=(l1sin⁡θ1,−l1cos⁡θ1),\boxed{\boldsymbol p_1=(l_1\sin\theta_1,-l_1\cos\theta_1)},
p2=(l1sin⁡θ1+l2sin⁡θ2,−l1cos⁡θ1−l2cos⁡θ2).\boxed{\boldsymbol p_2=(l_1\sin\theta_1+l_2\sin\theta_2, -l_1\cos\theta_1-l_2\cos\theta_2)}.

(2)​

位置を時間微分し、Ti=mi∣p˙i∣2/2T_i=m_i|\dot{\boldsymbol p}_i|^2/2 を用いる。

T1=12m1l12θ˙12,\boxed{T_1=\frac12m_1l_1^2\dot\theta_1^2},
T2=12m2(l12θ˙12+l22θ˙22+2l1l2θ˙1θ˙2cos⁡δ).\boxed{T_2=\frac12m_2\left(l_1^2\dot\theta_1^2+l_2^2\dot\theta_2^2 +2l_1l_2\dot\theta_1\dot\theta_2\cos\delta\right)}.

交差項には cos⁡θ1cos⁡θ2+sin⁡θ1sin⁡θ2=cos⁡(θ1−θ2)\cos\theta_1\cos\theta_2+\sin\theta_1\sin\theta_2 =\cos(\theta_1-\theta_2) を用いた。

(3)​

Ui=migyiU_i=m_igy_i なので

U1=−m1gl1cos⁡θ1,U2=−m2g(l1cos⁡θ1+l2cos⁡θ2).\boxed{U_1=-m_1gl_1\cos\theta_1},\qquad \boxed{U_2=-m_2g(l_1\cos\theta_1+l_2\cos\theta_2)}.

(4)​

L=T1+T2−U1−U2.\boxed{L=T_1+T_2-U_1-U_2}.

すなわち

L=12(m1+m2)l12θ˙12+12m2l22θ˙22+m2l1l2θ˙1θ˙2cos⁡δ+(m1+m2)gl1cos⁡θ1+m2gl2cos⁡θ2.\begin{aligned} L={}&\frac12(m_1+m_2)l_1^2\dot\theta_1^2 +\frac12m_2l_2^2\dot\theta_2^2 +m_2l_1l_2\dot\theta_1\dot\theta_2\cos\delta\\ &+(m_1+m_2)gl_1\cos\theta_1+m_2gl_2\cos\theta_2. \end{aligned}

(5)​

ddt∂L∂θ˙1=(m1+m2)l12θ¨1+m2l1l2θ¨2cos⁡δ−m2l1l2θ˙2(θ˙1−θ˙2)sin⁡δ,∂L∂θ1=−m2l1l2θ˙1θ˙2sin⁡δ−(m1+m2)gl1sin⁡θ1.\begin{aligned} \frac d{dt}\frac{\partial L}{\partial\dot\theta_1} ={}&(m_1+m_2)l_1^2\ddot\theta_1 +m_2l_1l_2\ddot\theta_2\cos\delta\\ &-m_2l_1l_2\dot\theta_2(\dot\theta_1-\dot\theta_2)\sin\delta,\\ \frac{\partial L}{\partial\theta_1} ={}&-m_2l_1l_2\dot\theta_1\dot\theta_2\sin\delta -(m_1+m_2)gl_1\sin\theta_1. \end{aligned}

差を取ると

(m1+m2)l12θ¨1+m2l1l2θ¨2cos⁡δ+m2l1l2θ˙22sin⁡δ+(m1+m2)gl1sin⁡θ1=0.\boxed{\begin{aligned}&(m_1+m_2)l_1^2\ddot\theta_1 +m_2l_1l_2\ddot\theta_2\cos\delta\\ &\quad+m_2l_1l_2\dot\theta_2^2\sin\delta +(m_1+m_2)gl_1\sin\theta_1=0 \end{aligned}}.

(6)​

ddt∂L∂θ˙2=m2l22θ¨2+m2l1l2θ¨1cos⁡δ−m2l1l2θ˙1(θ˙1−θ˙2)sin⁡δ,∂L∂θ2=m2l1l2θ˙1θ˙2sin⁡δ−m2gl2sin⁡θ2.\begin{aligned} \frac d{dt}\frac{\partial L}{\partial\dot\theta_2} ={}&m_2l_2^2\ddot\theta_2+m_2l_1l_2\ddot\theta_1\cos\delta\\ &-m_2l_1l_2\dot\theta_1(\dot\theta_1-\dot\theta_2)\sin\delta,\\ \frac{\partial L}{\partial\theta_2} ={}&m_2l_1l_2\dot\theta_1\dot\theta_2\sin\delta-m_2gl_2\sin\theta_2. \end{aligned}

したがって

m2l22θ¨2+m2l1l2θ¨1cos⁡δ−m2l1l2θ˙12sin⁡δ+m2gl2sin⁡θ2=0.\boxed{m_2l_2^2\ddot\theta_2+m_2l_1l_2\ddot\theta_1\cos\delta -m_2l_1l_2\dot\theta_1^2\sin\delta+m_2gl_2\sin\theta_2=0}.

Reference​