跳到主要内容

東京大学 新領域創成科学研究科 物質系専攻 2019年8月実施 第3問

Author​

Miyake

Description​

問題の要約​

公式問題・第3問の独立した要約。

質量 mm、角振動数 ω\omega の一次元調和振動子について、

H=p22m+12mω2x2,[x,p]=iℏ,Hφn=EnφnH=\frac{p^2}{2m}+\frac12m\omega^2x^2,\qquad [x,p]=i\hbar,\qquad H\varphi_n=E_n\varphi_n

とする。φn\varphi_n は規格化され、n=0,1,…n=0,1,\ldots、φ0\varphi_0 は基底状態である。演算子と状態の関係は

A=mω2ℏ(x+ipmω),A†=mω2ℏ(x−ipmω),A=\sqrt{\frac{m\omega}{2\hbar}}\left(x+\frac{ip}{m\omega}\right),\qquad A^\dagger=\sqrt{\frac{m\omega}{2\hbar}}\left(x-\frac{ip}{m\omega}\right),
φn+1=A†φnn+1,φn=Aφn+1n+1,Aφ0=0\varphi_{n+1}=\frac{A^\dagger\varphi_n}{\sqrt{n+1}},\qquad \varphi_n=\frac{A\varphi_{n+1}}{\sqrt{n+1}},\qquad A\varphi_0=0

で与えられる。

  1. A†AA^\dagger A から HH を A,A†A,A^\dagger で表す。
  2. E0E_0 を求める。
  3. [A,A†][A,A^\dagger] を計算し、E1E_1 を求める。
  4. 各状態の位置期待値 ⟨φn∣x∣φn⟩\langle\varphi_n|x|\varphi_n\rangle を求める。

t<0t<0 では基底状態にあり、t≥0t\ge0 で V(x)=FxV(x)=Fx(F>0F>0)を加える。FF は十分小さく、一次摂動で

ψ=e−iE0t/ℏφ0+c1(t)e−iE1t/ℏφ1,c1(t)=1iℏ∫0t⟨φ1∣V∣φ0⟩eiωt′dt′\psi=e^{-iE_0t/\hbar}\varphi_0+c_1(t)e^{-iE_1t/\hbar}\varphi_1,\qquad c_1(t)=\frac1{i\hbar}\int_0^t\langle\varphi_1|V|\varphi_0\rangle e^{i\omega t'}dt'

とする。

  1. c1(t)c_1(t) と、時刻 t≥0t\ge0 に状態 φ1\varphi_1 を観測する確率を m,ω,ℏ,Fm,\omega,\hbar,F で表す。
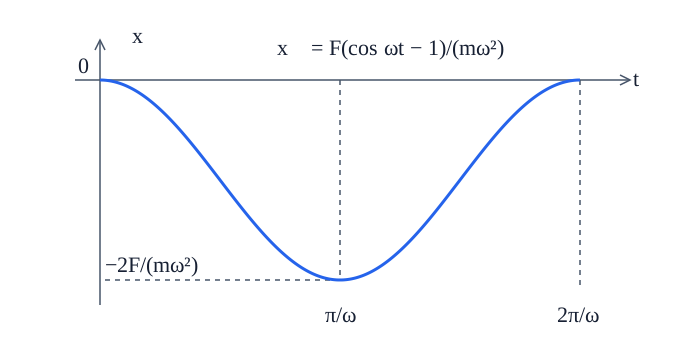
  2. 位置期待値を m,ω,Fm,\omega,F で表し、0≤t≤2π/ω0\le t\le2\pi/\omega のグラフを描く。

题目描述​

  1. 使用正则对易关系 [x,p]=iℏ[x,p]=i\hbar 以及
    A=mω2ℏ(x+ipmω),A†=mω2ℏ(x−ipmω),A=\sqrt{\frac{m\omega}{2\hbar}} \left(x+\frac{ip}{m\omega}\right),\qquad A^\dagger=\sqrt{\frac{m\omega}{2\hbar}} \left(x-\frac{ip}{m\omega}\right),
    推导谐振子 Hamilton 算符
    H=p22m+12mω2x2=ℏω(A†A+12).H=\frac{p^2}{2m}+\frac12m\omega^2x^2 =\hbar\omega\left(A^\dagger A+\frac12\right).
  2. 对满足 Aφ0=0A\varphi_0=0 的基态,求其能量 E0E_0。
  3. 证明 [A,A†]=1[A,A^\dagger]=1,并对 第一激发态
    φ1=A†φ0\varphi_1=A^\dagger\varphi_0
    求能量 E1E_1。
  4. 用归纳法证明对 n=0,1,2,…n=0,1,2,\ldots,
    ⟨φn∣A∣φn⟩=⟨φn∣A†∣φn⟩=0,\langle\varphi_n|A|\varphi_n\rangle =\langle\varphi_n|A^\dagger|\varphi_n\rangle=0,
    再由
    x=ℏ2mω(A+A†)x=\sqrt{\frac{\hbar}{2m\omega}}(A+A^\dagger)
    求各能量本征态中的位置期望。归一化态满足 φn+1=(n+1)−1/2A†φn\varphi_{n+1}=(n+1)^{-1/2}A^\dagger\varphi_n。
  5. 在 t<0t<0 时处于基态,t≥0t\ge0 时加上位置型扰动 V=FxV=Fx(F>0F>0 且充分小),按一阶微扰计算到第一激发态的一阶振幅
    c1(t)=F2ℏω3m(1−eiωt),c_1(t)=\frac{F}{\sqrt{2\hbar\omega^3m}} (1-e^{i\omega t}),
    并进一步计算时刻 tt 在 φ1\varphi_1 中被发现的概率的最低非零阶。一阶近似态为 ψ=e−iE0t/ℏφ0+c1(t)e−iE1t/ℏφ1\psi=e^{-iE_0t/\hbar}\varphi_0+c_1(t)e^{-iE_1t/\hbar}\varphi_1。
  6. 对 使用的两态近似波函数 ψ\psi,结合
    ⟨φ0∣x∣φ1⟩=⟨φ1∣x∣φ0⟩=ℏ2mω,\langle\varphi_0|x|\varphi_1\rangle =\langle\varphi_1|x|\varphi_0\rangle =\sqrt{\frac{\hbar}{2m\omega}},
    计算位置期望 ⟨ψ∣x∣ψ⟩\langle\psi|x|\psi\rangle;其结果为 F(cos⁡ωt−1)/(mω2)F(\cos\omega t-1)/(m\omega^2) ,并画出 0≤t≤2π/ω0\le t\le2\pi/\omega 内的图像。

Kai​

(1)​

A†A=mω2ℏ(x−ipmω)(x+ipmω)=mω2ℏ(x2+p2m2ω2+imω[x,p])=mω2ℏ(x2+p2m2ω2−ℏmω)=1ℏω(p22m+12mω2x2)−12=1ℏωH−12∴  H=ℏω(A†A+12)\begin{aligned} A^\dagger A &= \frac{m \omega}{2 \hbar} \left( x - \frac{ip}{m \omega} \right) \left( x + \frac{ip}{m \omega} \right) \\ &= \frac{m \omega}{2 \hbar} \left( x^2 + \frac{p^2}{m^2 \omega^2} + \frac{i}{m \omega}[x,p] \right) \\ &= \frac{m \omega}{2 \hbar} \left( x^2 + \frac{p^2}{m^2 \omega^2} - \frac{\hbar}{m \omega} \right) \\ &= \frac{1}{\hbar \omega} \left( \frac{p^2}{2 m} + \frac{1}{2} m \omega^2 x^2 \right) - \frac{1}{2} \\ &= \frac{1}{\hbar \omega} H - \frac{1}{2} \\ \therefore \ \ H &= \hbar \omega \left( A^\dagger A + \frac{1}{2} \right) \end{aligned}

(2)​

Hφ0=ℏω(A†A+12)φ0=12ℏωφ0∴  E0=12ℏω\begin{aligned} H \varphi_0 &= \hbar \omega \left( A^\dagger A + \frac{1}{2} \right) \varphi_0 \\ &= \frac{1}{2} \hbar \omega \varphi_0 \\ \therefore \ \ E_0 &= \frac{1}{2} \hbar \omega \end{aligned}

(3)​

[A,A†]=mω2ℏ[x+ipmω,x−ipmω]=mω2ℏimω{−[x,p]+[p,x]}=i2ℏ⋅(−2iℏ)=1Hφ1=ℏω(A†A+12)A†φ0=ℏω(A†(A†A+1)+12A†)φ0=32ℏωA†φ0=32ℏωφ1∴  E1=32ℏω\begin{aligned} \left[ A, A^\dagger \right] &= \frac{m \omega}{2 \hbar} \left[ x + \frac{ip}{m \omega}, x - \frac{ip}{m \omega} \right] \\ &= \frac{m \omega}{2 \hbar} \frac{i}{m \omega} \left\{ -[x,p] + [p,x] \right\} \\ &= \frac{i}{2 \hbar} \cdot (-2i \hbar) \\ &= 1 \\ H \varphi_1 &= \hbar \omega \left( A^\dagger A + \frac{1}{2} \right) A^\dagger \varphi_0 \\ &= \hbar \omega \left( A^\dagger (A^\dagger A + 1) + \frac{1}{2} A^\dagger \right) \varphi_0 \\ &= \frac{3}{2} \hbar \omega A^\dagger \varphi_0 \\ &= \frac{3}{2} \hbar \omega \varphi_1 \\ \therefore \ \ E_1 &= \frac{3}{2} \hbar \omega \end{aligned}

(4)​

⟨φ0∣A∣φ0⟩=0\left\langle \varphi_0 \right| A \left| \varphi_0 \right\rangle = 0 で、かつ、

⟨φn+1∣A∣φn+1⟩=1n+1⟨φn∣AAA†∣φn⟩=1n+1⟨φn∣A(A†A+1)∣φn⟩=1n+1⟨φn∣A(Hℏω−12+1)∣φn⟩=1n+1(Enℏω+12)⟨φn∣A∣φn⟩\begin{aligned} \left\langle \varphi_{n+1} \right| A \left| \varphi_{n+1} \right\rangle &= \frac{1}{n+1} \left\langle \varphi_n \right| A A A^\dagger \left| \varphi_n \right\rangle \\ &= \frac{1}{n+1} \left\langle \varphi_n \right| A ( A^\dagger A + 1 ) \left| \varphi_n \right\rangle \\ &= \frac{1}{n+1} \left\langle \varphi_n \right| A \left( \frac{H}{\hbar \omega} - \frac{1}{2} + 1 \right) \left| \varphi_n \right\rangle \\ &= \frac{1}{n+1} \left( \frac{E_n}{\hbar \omega} + \frac{1}{2} \right) \left\langle \varphi_n \right| A \left| \varphi_n \right\rangle \end{aligned}

であるから、数学的帰納法により、 n=0,1,2,⋯n=0,1,2, \cdots に対して、

⟨φn∣A∣φn⟩=0\begin{aligned} \left\langle \varphi_n \right| A \left| \varphi_n \right\rangle = 0 \end{aligned}

が成り立つ。

同様にして、

⟨φn∣A†∣φn⟩=0\begin{aligned} \left\langle \varphi_n \right| A^\dagger \left| \varphi_n \right\rangle = 0 \end{aligned}

も成り立つ。

さらに、

x=ℏ2mω(A+A†)\begin{aligned} x = \sqrt{\frac{\hbar}{2m \omega}} \left( A + A^\dagger \right) \end{aligned}

であるから、

⟨φn∣x∣φn⟩=0\begin{aligned} \left\langle \varphi_n \right| x \left| \varphi_n \right\rangle = 0 \end{aligned}

が n=0,1,2,⋯n=0,1,2, \cdots について成り立つ。

(5)​

まず、

⟨φ1∣V∣φ0⟩=F⟨φ0∣Ax∣φ0⟩=Fℏ2mω⟨φ0∣A(A+A†)∣φ0⟩=Fℏ2mω⟨φ0∣AA†∣φ0⟩=Fℏ2mω⟨φ0∣(A†A+1)∣φ0⟩=Fℏ2mω\begin{aligned} \left\langle \varphi_1 \right| V \left| \varphi_0 \right\rangle &= F \left\langle \varphi_0 \right| A x \left| \varphi_0 \right\rangle \\ &= F \sqrt{\frac{\hbar}{2m \omega}} \left\langle \varphi_0 \right| A \left( A + A^\dagger \right) \left| \varphi_0 \right\rangle \\ &= F \sqrt{\frac{\hbar}{2m \omega}} \left\langle \varphi_0 \right| A A^\dagger \left| \varphi_0 \right\rangle \\ &= F \sqrt{\frac{\hbar}{2m \omega}} \left\langle \varphi_0 \right| \left(A^\dagger A + 1 \right) \left| \varphi_0 \right\rangle \\ &= F \sqrt{\frac{\hbar}{2m \omega}} \end{aligned}

であるから、

c1(t)=Fiℏℏ2mω∫0teiωt′dt′=Fiℏℏ2mω[eiωt′iω]0t=−Fℏωℏ2mω(eiωt−1)=F2ℏω3m(1−eiωt)\begin{aligned} c_1(t) &= \frac{F}{i \hbar} \sqrt{\frac{\hbar}{2m \omega}} \int_0^t e^{i \omega t'} dt' \\ &= \frac{F}{i \hbar} \sqrt{\frac{\hbar}{2m \omega}} \left[ \frac{e^{i \omega t'}}{i \omega} \right]_0^t \\ &= - \frac{F}{\hbar \omega} \sqrt{\frac{\hbar}{2m \omega}} \left( e^{i \omega t} - 1 \right) \\ &= \frac{F}{\sqrt{2 \hbar \omega^3 m}} \left( 1 - e^{i \omega t} \right) \end{aligned}

を得る。

さらに、

∣e−iE0ℏt∣2=1∣c1(t)e−iE1ℏt∣2=F22ℏω3m(1−eiωt)(1−e−iωt)=F2ℏω3m(1−cos⁡ωt)\begin{aligned} \left| e^{-i \frac{E_0}{\hbar} t} \right|^2 &= 1 \\ \left| c_1(t) e^{-i \frac{E_1}{\hbar} t} \right|^2 &= \frac{F^2}{2 \hbar \omega^3 m} \left( 1 - e^{i \omega t} \right) \left( 1 - e^{- i \omega t} \right) \\ &= \frac{F^2}{\hbar \omega^3 m} \left( 1 - \cos \omega t \right) \end{aligned}

であるから、一次摂動で求めた振幅に対応する遷移確率は

P0→1(t)≃∣c1(t)∣2=F2ℏω3m(1−cos⁡ωt)P_{0\to1}(t)\simeq |c_1(t)|^2 =\frac{F^2}{\hbar\omega^3m}(1-\cos\omega t)

である。ここでは確率について F2F^2 の項までを採用する。

(6)​

(3), (5) より

⟨φ0∣x∣φ0⟩=⟨φ1∣x∣φ1⟩=0⟨φ0∣x∣φ1⟩=⟨φ1∣x∣φ0⟩=ℏ2mω\begin{aligned} \left\langle \varphi_0 \right| x \left| \varphi_0 \right\rangle &= \left\langle \varphi_1 \right| x \left| \varphi_1 \right\rangle = 0 \\ \left\langle \varphi_0 \right| x \left| \varphi_1 \right\rangle &= \left\langle \varphi_1 \right| x \left| \varphi_0 \right\rangle = \sqrt{\frac{\hbar}{2m \omega}} \end{aligned}

であるから、

⟨ψ∣x∣ψ⟩=c1∗(t)e−iE0−E1ℏt⟨φ1∣x∣φ0⟩+c1(t)e−iE1−E0ℏt⟨φ0∣x∣φ1⟩=F2ℏω3m(1−e−iωt)eiωtℏ2mω+F2ℏω3m(1−eiωt)e−iωtℏ2mω=F2mω2{(eiωt−1)+(e−iωt−1)}=Fmω2(cos⁡ωt−1)\begin{aligned} \left\langle \psi \right| x \left| \psi \right\rangle &= c_1^\ast (t) e^{-i \frac{E_0-E_1}{\hbar} t} \left\langle \varphi_1 \right| x \left| \varphi_0 \right\rangle + c_1 (t) e^{-i \frac{E_1-E_0}{\hbar} t} \left\langle \varphi_0 \right| x \left| \varphi_1 \right\rangle \\ &= \frac{F}{\sqrt{2 \hbar \omega^3 m}} \left( 1 - e^{- i \omega t} \right) e^{i \omega t} \sqrt{\frac{\hbar}{2m \omega}} + \frac{F}{\sqrt{2 \hbar \omega^3 m}} \left( 1 - e^{i \omega t} \right) e^{- i \omega t} \sqrt{\frac{\hbar}{2m \omega}} \\ &= \frac{F}{2 m \omega^2} \left\{ \left( e^{i \omega t} - 1 \right) + \left( e^{- i \omega t} - 1 \right) \right\} \\ &= \frac{F}{m \omega^2} \left( \cos \omega t - 1 \right) \end{aligned}

を得る。

t=0,2π/ωt=0,2\pi/\omega で期待値は 00、t=π/ωt=\pi/\omega で最小値 −2F/(mω2)-2F/(m\omega^2) をとる。

Position expectation over one oscillation period