東京大学 工学系研究科 機械工学専攻 2025年8月実施 機械工学第2部 問題 2
Author
祭音Myyura (Based on zzy's answer refined with GPT 6 Astra)
Description
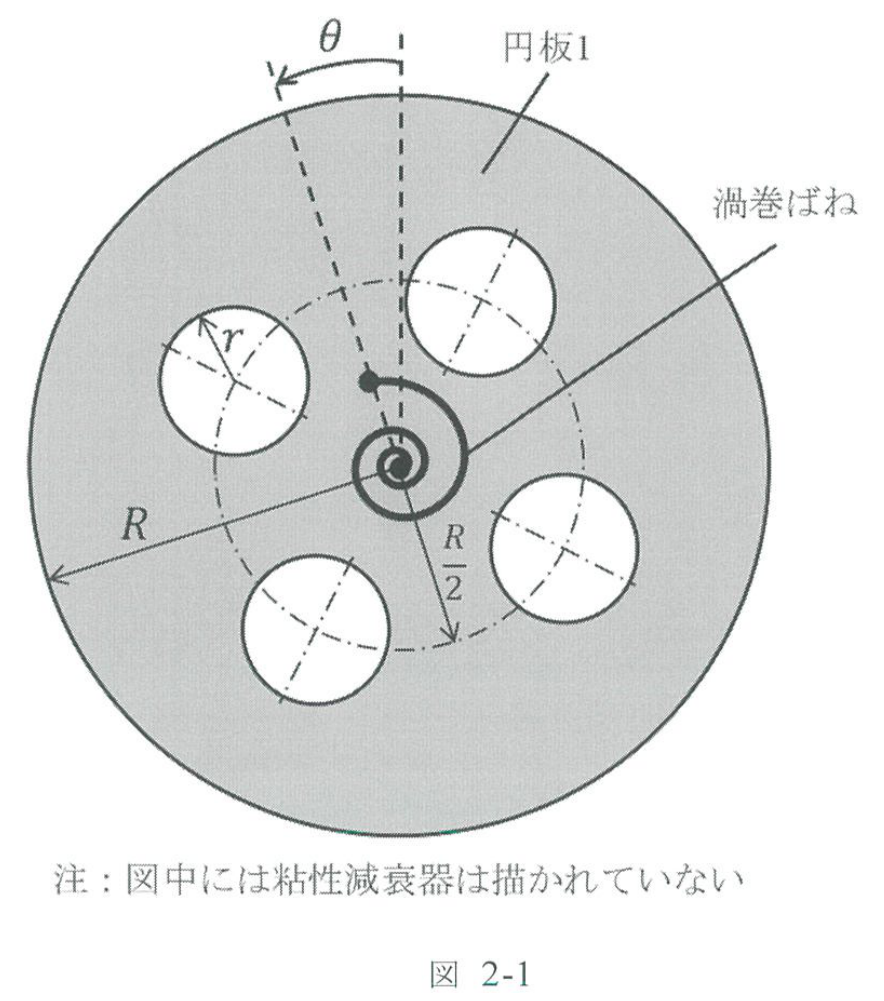
図2-1に示す水平面内で回転する円板1の運動を考える。回転軸は円板1の中心を通り,地面に垂直に固定されている。なお,円板1の回転運動以外は無視できるものとする。円板1の半径は R であり,中心から距離 R/2 の円上に半径 r の4個の穴が等間隔に存在している。なお,穴は重ならないものとする。円板1の慣性モーメントは J1 とする。地面と円板の間には渦巻ばねが設置されており,渦巻ばねの中心は円板1の中心と一致している。時刻 t における回転角度 θ(t) [rad] に比例した復元トルクが働き,そのばね定数を k とする。さらに,地面と円板の間に設置された粘性減衰器によって,円板1の角速度 θ˙(t) に比例した減衰トルクが生じており,その粘性減衰係数を c1 とする。また,この系においては臨界減衰条件が成立しているものとする。円板1の厚みは無視できるものとし,単位面積あたりの質量を ρ とする。以下の設問に答えよ。
(1) 円板1の回転に関する運動方程式を求めよ。なお,J1 を用いて解答してよい。
(2) 粘性減衰係数 c1 を求めよ。なお,J1 を用いて解答してよい。
(3) J1 を R,r,ρ を用いて表せ。
(4) 半径 R の新しい円板2の回転運動を考える。回転軸は円板2の中心を通り,地面に垂直に固定されている。なお,円板2の水平面内の回転運動以外は無視できるものとする。円板2の単位面積あたりの質量も ρ であり,厚みも無視できるものとする。また,円板2では中心から距離 R/2 の円上に半径 r/2 の8個の穴が等間隔に存在している。なお,穴は重ならないものとする。円板2にもばね定数 k の渦巻ばねを,円板1と同様に設置する。また,円板2に粘性減衰係数 c2 の新しい粘性減衰器を設置し,臨界減衰条件を再度成立させた。c1 と c2 のどちらが大きいか,根拠となる数式とともに答えよ。
以降の設問では,円板1の回転運動を再度考える。円板1の粘性減衰器を取り外し,円板1に対して渦巻ばねとは反対側に新たにモータを同軸上に設置する。このとき,モータは地面に対して固定されているものとする。モータのトルク τ(t) は,目標角度を θref(t) とする PD 制御によって出力されるものとする。比例ゲインは kp,微分ゲインは kd とする。なお,初期状態は静止しているものとする。θ(t),θref(t),τ(t) をラプラス変換したものをそれぞれ Θ(s),Θref(s),T(s) とする。
(5) Θref(s) から Θ(s) までの伝達関数 G(s) を求めよ。なお,J1 を用いて解答してよい。
(6) J1,k,kp,kd の値が表2-1に従うときの G(s) のボード線図を折れ線で近似して描け。なお,横軸の角周波数 [rad/s] は [10−4,105] の範囲で記載せよ。また,log101.01≈0 と近似してよい。
表2-1
| J1 [kg⋅m2] | k [N⋅m/rad] | kp [N⋅m/rad] | kd [N⋅m⋅s/rad] |
|---|
| 数値 | 1.000 | 98.99 | 1.010 | 101.0 |
题目描述
考虑图2-1所示在水平面内旋转的圆板1。转轴通过圆板1的中心,垂直固定于地面。忽略圆板1的旋转以外的运动。圆板1半径为 R,在距中心 R/2 的圆周上等间隔分布着4个半径为 r 的孔,各孔互不重叠。设圆板1的转动惯量为 J1。地面与圆板之间安装有涡卷弹簧,弹簧中心与圆板1的中心重合,产生与时刻 t 的转角 θ(t) [rad] 成正比的回复力矩,弹簧常数为 k。此外,地面与圆板之间的黏性阻尼器产生与圆板1角速度 θ˙(t) 成正比的阻尼力矩,黏性阻尼系数为 c1。系统满足临界阻尼条件。忽略圆板1的厚度,单位面积质量为 ρ。回答下列问题。
(1) 求圆板1的旋转运动方程,可以使用 J1 表示。
(2) 求黏性阻尼系数 c1,可以使用 J1 表示。
(3) 用 R,r,ρ 表示 J1。
(4) 考虑新的半径为 R 的圆板2的旋转运动。转轴通过圆板2的中心,垂直固定于地面。忽略圆板2在水平面内旋转以外的运动。其单位面积质量也为 ρ,厚度也可忽略。在距圆板2中心 R/2 的圆周上等间隔分布着8个半径为 r/2 的孔,各孔互不重叠。与圆板1相同,为圆板2安装弹簧常数为 k 的涡卷弹簧,并安装黏性阻尼系数为 c2 的新阻尼器,使其再次满足临界阻尼条件。比较 c1,c2 的大小,并给出作为依据的公式。
以下重新考虑圆板1的旋转运动。移去圆板1的黏性阻尼器,在圆板1相对于涡卷弹簧的另一侧同轴安装新的电动机。电动机固定于地面,通过以 θref(t) 为目标角度的 PD 控制输出转矩 τ(t)。比例增益为 kp,微分增益为 kd,初始状态静止。θ(t),θref(t),τ(t) 的拉普拉斯变换分别记为 Θ(s),Θref(s),T(s)。
(5) 求从 Θref(s) 到 Θ(s) 的传递函数 G(s),可以使用 J1 表示。
(6) 当 J1,k,kp,kd 取表2-1中的值时,用折线近似画出 G(s) 的伯德图。横轴角频率 [rad/s] 的范围须为 [10−4,105]。可以采用近似 log101.01≈0。
表2-1(数值及单位同日文原题)
| J1 [kg⋅m2] | k [N⋅m/rad] | kp [N⋅m/rad] | kd [N⋅m⋅s/rad] |
|---|
| 数值 | 1.000 | 98.99 | 1.010 | 101.0 |
Kai
(1)
回転の運動方程式は
J1θ¨+c1θ˙+kθ=0.
(2)
臨界減衰では特性方程式の判別式が零なので、
c12−4J1k=0,c1=2J1k.
(3)
穴1個の質量は πρr2。平行軸の定理により
J1=2πρR4−4πρr2(2r2+4R2)=2πρ(R4−4r4−2r2R2).
(4)
同様に
J2=2πρ(R4−2r4−r2R2),
J2−J1=2πρ(27r4+r2R2)>0.
ci=2kJi より、c2>c1。
(5)
減衰器を外した運動方程式と PD 制御則は
(J1s2+k)Θ=T,T=(kp+kds)(Θref−Θ).
したがって
G(s)=J1s2+kds+k+kpkp+kds.
(6)
数値を代入して因数分解すると
G(s)=s2+101s+1001.01+101s=0.0101(1+s)(1+0.01s)1+100s.
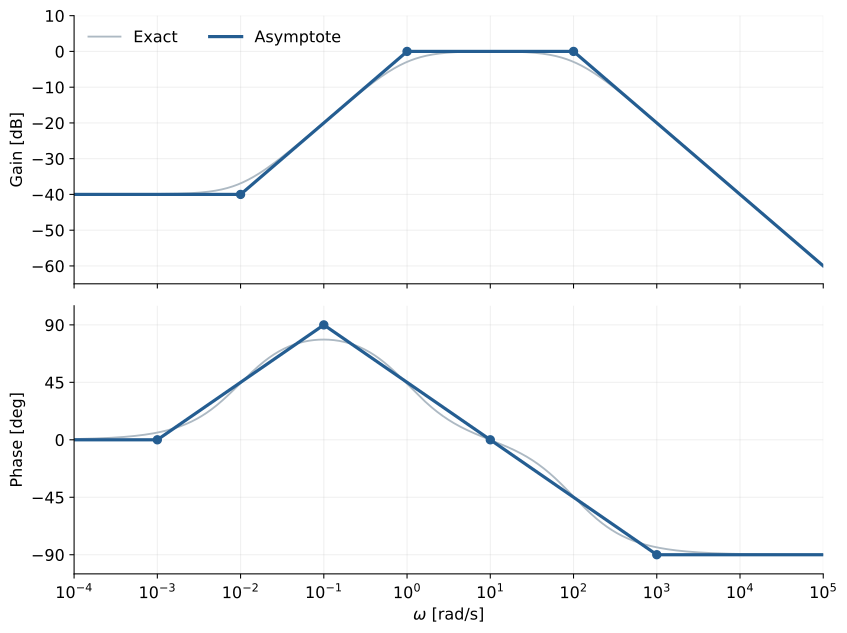
折点は 10−2,1,102 rad/s。ゲインの傾きは順に 0,+20,0,−20 dB/dec となる。
L(ω)≃⎩⎨⎧−40,−40+20log10(ω/10−2),0,−20log10(ω/102),ω≤10−2,10−2≤ω≤1,1≤ω≤102,ω≥102.
位相は tan−1(100ω)−tan−1ω−tan−1(0.01ω)。各一次因子の位相変化を折点の 1/10 倍から10倍までの直線で近似すると、対数周波数軸上で次の点を結ぶ。
| ω | 10−4 | 10−3 | 10−1 | 10 | 103 | 105 |
|---|
| 位相 | 0∘ | 0∘ | 90∘ | 0∘ | −90∘ | −90∘ |
Reference