東京大学 工学系研究科 機械工学専攻 2024年8月実施 機械工学 問題 4
Author
祭音Myyura (Based on zzy's answer refined with GPT 6 Astra)
Description
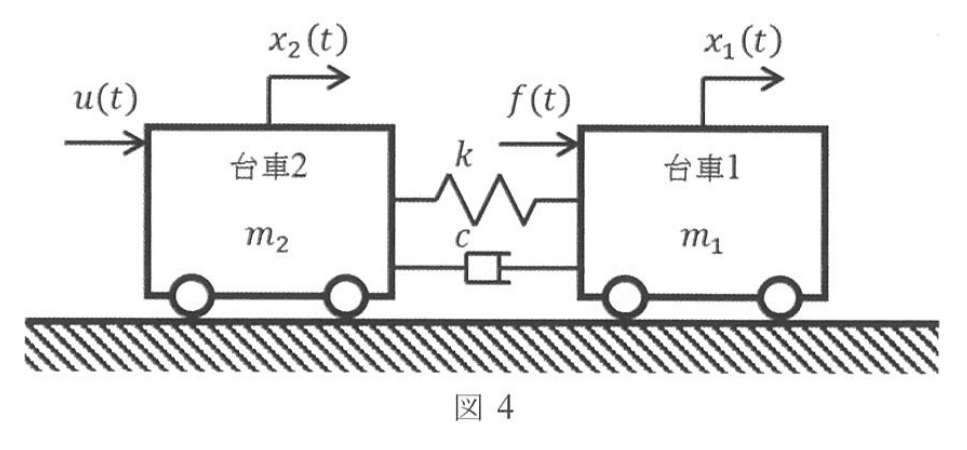
図4に示すように,ばね定数 k のばねと,減衰係数 c の粘性減衰器で結合された台車1と台車2から構成される系がある。それぞれの台車の質量を m1 と m2,時刻 t における初期位置からの変位を x1(t) と x2(t) とする。台車1には外力 f(t) が作用しており,台車2は力 u(t) で制御されている。初期状態は静止しているものとする。台車の車輪の質量,空気抵抗および床からの摩擦抵抗は無視できるものとする。それぞれの台車の水平方向の運動のみを考えるものとする。以下の設問に答えよ。
(1) 相対変位を x(t)=x1(t)−x2(t) とする。x(t) を変数として,この系の運動方程式を求めよ。
以降の設問では粘性減衰器を取り外す。また,f(t) を単位インパルス入力で与える。入力 xT(t) は相対変位の目標値であり,x(t) を出力とするフィードバック制御系を考える。f(t),u(t),x(t),xT(t) をラプラス変換したものをそれぞれ F(s),U(s),X(s),XT(s) とする。τ,kd,kp をそれぞれ正の定数とし,U(s) を以下の式で与える。
U(s)=−1+τskds[XT(s)−X(s)]+kp[XT(s)−X(s)].
(2) フィードバック制御系が安定となるための条件を導け。
(3) xT(t) を単位ステップ入力で与える。t→∞limx(t) を求めよ。なお,このフィードバック制御系は安定とする。
题目描述
图4所示系统由台车1和台车2组成,两者通过刚度为 k 的弹簧及阻尼系数为 c 的黏性阻尼器连接。两台车的质量分别为 m1 和 m2,时刻 t 相对于初始位置的位移分别为 x1(t) 和 x2(t)。台车1受到外力 f(t),台车2由力 u(t) 控制。初始状态为静止。忽略台车车轮质量、空气阻力及地板的摩擦阻力,仅考虑各台车的水平运动。回答下列问题。
(1) 定义相对位移 x(t)=x1(t)−x2(t)。以 x(t) 为变量,求该系统的运动方程。
以下各问中移去黏性阻尼器,并令 f(t) 为单位脉冲输入。考虑以相对位移目标值 xT(t) 为输入、以 x(t) 为输出的反馈控制系统。f(t),u(t),x(t),xT(t) 的拉普拉斯变换分别记为 F(s),U(s),X(s),XT(s)。τ,kd,kp 均为正常数,U(s) 由下式给出。
U(s)=−1+τskds[XT(s)−X(s)]+kp[XT(s)−X(s)].
(2) 导出使反馈控制系统稳定的条件。
(3) 令 xT(t) 为单位阶跃输入,求 t→∞limx(t)。假设该反馈控制系统稳定。
Kai
(1)
二台車の運動方程式は
m1x¨1=f−cx˙−kx,m2x¨2=u+cx˙+kx.
前式の m2 倍から後式の m1 倍を引けば
m1m2x¨+(m1+m2)cx˙+(m1+m2)kx=m2f−m1u.
(2)
M=m1m2、K=(m1+m2)k とおく。c=0,F=1 および制御則より
X(s)=D(s)m2(1+τs)+m1(kds+kp)XT(s),
D(s)=Mτs3+Ms2+(Kτ+m1kd)s+K+m1kp.
全パラメータが正なので、三次多項式のラウス条件は
M(Kτ+m1kd)>Mτ(K+m1kp).
したがって
kd>τkp.
(3)
XT(s)=1/s と最終値の定理を用いると、
t→∞limx(t)=s→0limsX(s)=(m1+m2)k+m1kpm1kp.
インパルス外力の項はこの極限に寄与しない。
Reference