東京大学 工学系研究科 機械工学専攻 2025年度 機械工学 問題3 Author 祭音Myyura (Based on zzy's answer refined with GPT 6 Astra)
Description 日本語題面
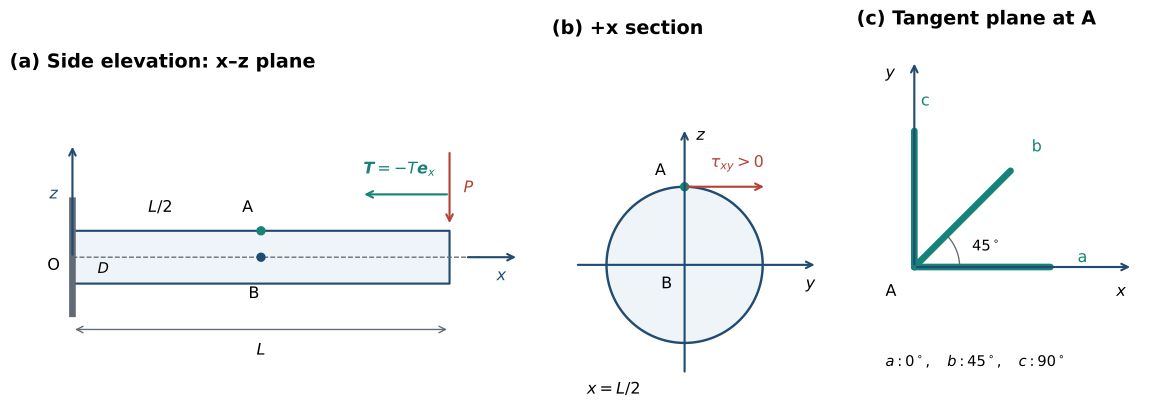
直径 D D D L ≫ D L\gg D L ≫ D x x x x = L x=L x = L − z -z − z P P P − x -x − x T T T E E E G G G ν \nu ν
表面の点 A は ( x , y , z ) = ( L / 2 , 0 , D / 2 ) (x,y,z)=(L/2,0,D/2) ( x , y , z ) = ( L /2 , 0 , D /2 ) ( L / 2 , 0 , 0 ) (L/2,0,0) ( L /2 , 0 , 0 ) + x +x + x + y +y + y 0 ∘ , 45 ∘ , 90 ∘ 0^\circ,45^\circ,90^\circ 0 ∘ , 4 5 ∘ , 9 0 ∘ I = π D 4 / 64 I=\pi D^4/64 I = π D 4 /64 I p = π D 4 / 32 I_p=\pi D^4/32 I p = π D 4 /32
A における σ x , τ x y \sigma_x,\tau_{xy} σ x , τ x y P , T , L , D P,T,L,D P , T , L , D
B の z z z P , L , E , D P,L,E,D P , L , E , D
P = 31.4 N , T = 15.7 N m , D = 20.0 m m , L = 1040 m m , E = 208 G P a , G = 80.0 G P a , ν = 0.300 P=31.4\,\mathrm N,T=15.7\,\mathrm{N\,m},D=20.0\,\mathrm{mm},L=1040\,\mathrm{mm},E=208\,\mathrm{GPa},G=80.0\,\mathrm{GPa},\nu=0.300 P = 31.4 N , T = 15.7 N m , D = 20.0 mm , L = 1040 mm , E = 208 GPa , G = 80.0 GPa , ν = 0.300 材料を E 1 = 52.0 G P a , G 1 = 20.0 G P a , ν 1 = 0.300 , ρ 1 = ρ / 3 E_1=52.0\,\mathrm{GPa},G_1=20.0\,\mathrm{GPa},\nu_1=0.300,\rho_1=\rho/3 E 1 = 52.0 GPa , G 1 = 20.0 GPa , ν 1 = 0.300 , ρ 1 = ρ /3 z z z D 1 D_1 D 1
(4) の変更後、対応する表面点 A の σ x , τ x y \sigma_x,\tau_{xy} σ x , τ x y
题目描述
实心圆杆直径 D D D L ≫ D L\gg D L ≫ D − z -z − z P P P − x -x − x T T T ( L / 2 , 0 , D / 2 ) (L/2,0,D/2) ( L /2 , 0 , D /2 ) x x x y y y 0 ∘ , 45 ∘ , 90 ∘ 0^\circ,45^\circ,90^\circ 0 ∘ , 4 5 ∘ , 9 0 ∘ σ x , τ x y \sigma_x,\tau_{xy} σ x , τ x y z z z P = 31.4 N , T = 15.7 N m , D = 20.0 m m , L = 1040 m m , E = 208 G P a , G = 80.0 G P a , ν = 0.300 P=31.4\,\mathrm N,T=15.7\,\mathrm{N\,m},D=20.0\,\mathrm{mm},L=1040\,\mathrm{mm},E=208\,\mathrm{GPa},G=80.0\,\mathrm{GPa},\nu=0.300 P = 31.4 N , T = 15.7 N m , D = 20.0 mm , L = 1040 mm , E = 208 GPa , G = 80.0 GPa , ν = 0.300 E 1 = 52.0 G P a , G 1 = 20.0 G P a , ν 1 = 0.300 , ρ 1 = ρ / 3 E_1=52.0\,\mathrm{GPa},G_1=20.0\,\mathrm{GPa},\nu_1=0.300,\rho_1=\rho/3 E 1 = 52.0 GPa , G 1 = 20.0 GPa , ν 1 = 0.300 , ρ 1 = ρ /3
Kai (1)
A の断面の曲げモーメントは P L / 2 PL/2 P L /2 + x +x + x + y +y + y
σ x = ( P L / 2 ) ( D / 2 ) I = 16 P L π D 3 , τ x y = T ( D / 2 ) I p = 16 T π D 3 . \boxed{\sigma_x=\frac{(PL/2)(D/2)}{I}=\frac{16PL}{\pi D^3}},\qquad
\boxed{\tau_{xy}=\frac{T(D/2)}{I_p}=\frac{16T}{\pi D^3}}. σ x = I ( P L /2 ) ( D /2 ) = π D 3 16 P L , τ x y = I p T ( D /2 ) = π D 3 16 T . (2)
z z z w ( x ) w(x) w ( x ) E I w ′ ′ = − P ( L − x ) EIw''=-P(L-x) E I w ′′ = − P ( L − x ) w ( 0 ) = w ′ ( 0 ) = 0 w(0)=w'(0)=0 w ( 0 ) = w ′ ( 0 ) = 0
w ( x ) = − P x 2 ( 3 L − x ) 6 E I . w(x)=-\frac{Px^2(3L-x)}{6EI}. w ( x ) = − 6 E I P x 2 ( 3 L − x ) . したがって
w B = w ( L / 2 ) = − 5 P L 3 48 E I = − 20 P L 3 3 π E D 4 . \boxed{w_B=w(L/2)=-\frac{5PL^3}{48EI}=-\frac{20PL^3}{3\pi ED^4}}. w B = w ( L /2 ) = − 48 E I 5 P L 3 = − 3 π E D 4 20 P L 3 . (3)
A は平面応力状態で、σ y = 0 \sigma_y=0 σ y = 0
ε a = σ x E , ε c = − ν σ x E , γ x y = τ x y G . \varepsilon_a=\frac{\sigma_x}{E},\qquad
\varepsilon_c=-\nu\frac{\sigma_x}{E},\qquad
\gamma_{xy}=\frac{\tau_{xy}}G. ε a = E σ x , ε c = − ν E σ x , γ x y = G τ x y . 45 ∘ 45^\circ 4 5 ∘
ε b = ε a + ε c + γ x y 2 . \varepsilon_b=\frac{\varepsilon_a+\varepsilon_c+\gamma_{xy}}2. ε b = 2 ε a + ε c + γ x y . 数値を代入すると、有効数字3桁で
ε a = 9.99 × 10 − 5 , ε b = 9.75 × 10 − 5 , ε c = − 3.00 × 10 − 5 . \boxed{\varepsilon_a=9.99\times10^{-5}},\qquad
\boxed{\varepsilon_b=9.75\times10^{-5}},\qquad
\boxed{\varepsilon_c=-3.00\times10^{-5}}. ε a = 9.99 × 1 0 − 5 , ε b = 9.75 × 1 0 − 5 , ε c = − 3.00 × 1 0 − 5 . (4)
(2) より変位一定の条件は E 1 D 1 4 = E D 4 E_1D_1^4=ED^4 E 1 D 1 4 = E D 4
D 1 D = ( E E 1 ) 1 / 4 = 2 . \boxed{\frac{D_1}{D}=\left(\frac E{E_1}\right)^{1/4}=\sqrt2}. D D 1 = ( E 1 E ) 1/4 = 2 . 重量を W , W 1 W,W_1 W , W 1 W = ρ g π D 2 L / 4 W=\rho g\pi D^2L/4 W = ρ g π D 2 L /4
W 1 W = ρ 1 ρ ( D 1 D ) 2 = 2 3 . \boxed{\frac{W_1}{W}=\frac{\rho_1}{\rho}\left(\frac{D_1}{D}\right)^2=\frac23}. W W 1 = ρ ρ 1 ( D D 1 ) 2 = 3 2 . (5)
(1) の両応力は D − 3 D^{-3} D − 3
σ x , 1 σ x = τ x y , 1 τ x y = ( D D 1 ) 3 = 1 2 2 = 2 4 . \boxed{\frac{\sigma_{x,1}}{\sigma_x}=\frac{\tau_{xy,1}}{\tau_{xy}}=\left(\frac D{D_1}\right)^3=\frac1{2\sqrt2}=\frac{\sqrt2}{4}}. σ x σ x , 1 = τ x y τ x y , 1 = ( D 1 D ) 3 = 2 2 1 = 4 2 . Reference