東京大学 工学系研究科 機械工学専攻 2023年8月実施 機械工学第2部 問題 2 Author 祭音Myyura (Based on zzy's answer refined with GPT 6 Astra)
Description 下記のI、IIの両方について解答せよ。なお、Iの解答に答案用紙1枚を、IIの解答に答案用紙1枚を、それぞれ用いること。
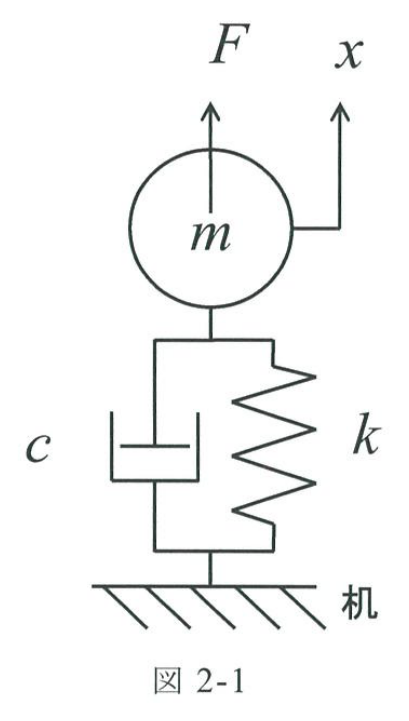
図2-1に示すような、動くことのない机にばね定数 k k k c c c m m m A A A ω \omega ω F F F m m m x x x x x x m m m x x x
(1) 不減衰固有角振動数を p p p ζ \zeta ζ
x ¨ + 2 p ζ x ˙ + p 2 x = 1 m F (2-1) \ddot x+2p\zeta\dot x+p^2x=\frac1mF \tag{2-1} x ¨ + 2 pζ x ˙ + p 2 x = m 1 F ( 2-1 ) 以下の設問では、p p p ζ \zeta ζ
(2) 変位 x x x
(3) 1自由度系から机に作用する力 T T T F F F T T T
T = c x ˙ + k x (2-2) T=c\dot x+kx \tag{2-2} T = c x ˙ + k x ( 2-2 ) (4) ある角振動数 ω \omega ω ζ \zeta ζ ω \omega ω
PID制御器のパラメータ調整を考える。以下の設問に答えよ。
はじめに、伝達関数 G 0 ( s ) = 1 / ( 2 s + 1 ) G_0(s)=1/(2s+1) G 0 ( s ) = 1/ ( 2 s + 1 )
(1) ゲイン ∣ G 0 ( j ω ) ∣ |G_0(j\omega)| ∣ G 0 ( jω ) ∣ ∠ G 0 ( j ω ) \angle G_0(j\omega) ∠ G 0 ( jω )
(2) 位相 ∠ G 0 ( j ω ) \angle G_0(j\omega) ∠ G 0 ( jω ) − 45 -45 − 45 ω \omega ω G 0 ( s ) G_0(s) G 0 ( s )
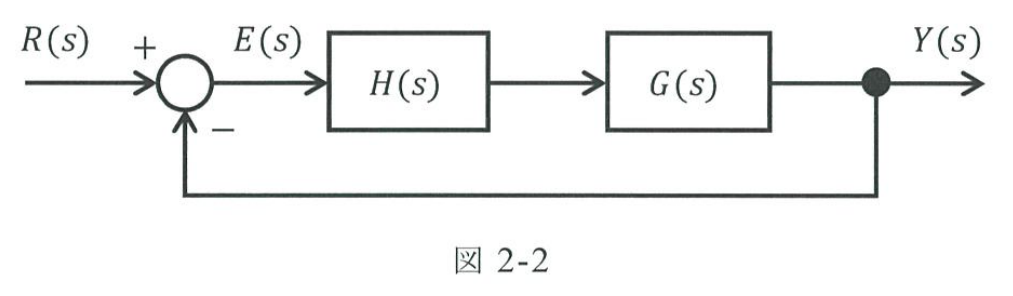
次に、G ( s ) = 1 / ( 2 s + 1 ) 4 G(s)=1/(2s+1)^4 G ( s ) = 1/ ( 2 s + 1 ) 4 R ( s ) , E ( s ) , Y ( s ) R(s),E(s),Y(s) R ( s ) , E ( s ) , Y ( s ) r ( t ) r(t) r ( t ) e ( t ) e(t) e ( t ) y ( t ) y(t) y ( t ) H ( s ) H(s) H ( s )
(3) コントローラがP制御器の場合を考える。フィードバック制御系が安定限界となるゲイン(限界感度)K u K_u K u T u T_u T u
(4) 設問 (3) で求めた K u K_u K u T u T_u T u R ( s ) R(s) R ( s )
表2-1
コントローラ K p K_p K p T i T_i T i T d T_d T d P制御器 0.5 K u 0.5K_u 0.5 K u — — PID制御器 0.6 K u 0.6K_u 0.6 K u 0.5 T u 0.5T_u 0.5 T u 0.125 T u 0.125T_u 0.125 T u
K p K_p K p T i T_i T i T d T_d T d
题目描述
回答以下 I、II 两部分,各使用一张答题纸。
I. 图2-1为一个单自由度系统:质量 m m m k k k c c c A A A ω \omega ω F F F x x x m m m x x x m m m x x x
(1) 用 p p p ζ \zeta ζ
x ¨ + 2 p ζ x ˙ + p 2 x = 1 m F (2-1) \ddot x+2p\zeta\dot x+p^2x=\frac1mF \tag{2-1} x ¨ + 2 pζ x ˙ + p 2 x = m 1 F ( 2-1 ) 以下各问可用 p , ζ p,\zeta p , ζ
(2) 求位移 x x x
(3) 单自由度系统作用于桌面的力 T T T T T T F F F
T = c x ˙ + k x (2-2) T=c\dot x+kx \tag{2-2} T = c x ˙ + k x ( 2-2 ) (4) 在某角频率 ω \omega ω ζ \zeta ζ ω \omega ω
II. 考虑PID控制器的参数调整。回答以下各问。
首先考虑传递函数 G 0 ( s ) = 1 / ( 2 s + 1 ) G_0(s)=1/(2s+1) G 0 ( s ) = 1/ ( 2 s + 1 )
(1) 求增益 ∣ G 0 ( j ω ) ∣ |G_0(j\omega)| ∣ G 0 ( jω ) ∣ ∠ G 0 ( j ω ) \angle G_0(j\omega) ∠ G 0 ( jω )
(2) 求相位为 − 45 ∘ -45^\circ − 4 5 ∘ ω \omega ω G 0 ( s ) G_0(s) G 0 ( s )
接着对被控对象 G ( s ) = 1 / ( 2 s + 1 ) 4 G(s)=1/(2s+1)^4 G ( s ) = 1/ ( 2 s + 1 ) 4 R ( s ) , E ( s ) , Y ( s ) R(s),E(s),Y(s) R ( s ) , E ( s ) , Y ( s ) r ( t ) r(t) r ( t ) e ( t ) e(t) e ( t ) y ( t ) y(t) y ( t ) H ( s ) H(s) H ( s )
(3) 当控制器为P控制器时,求使反馈控制系统处于稳定极限的增益(临界增益)K u K_u K u T u T_u T u
(4) 用第 (3) 问得到的 K u , T u K_u,T_u K u , T u R ( s ) R(s) R ( s )
表2-1
控制器 K p K_p K p T i T_i T i T d T_d T d P控制器 0.5 K u 0.5K_u 0.5 K u — — PID控制器 0.6 K u 0.6K_u 0.6 K u 0.5 T u 0.5T_u 0.5 T u 0.125 T u 0.125T_u 0.125 T u
K p K_p K p T i T_i T i T d T_d T d
Kai (1)
m x ¨ = F − c x ˙ − k x m\ddot x=F-c\dot x-kx m x ¨ = F − c x ˙ − k x
p = k m , ζ = c 2 m k p=\sqrt{\frac{k}{m}},\qquad\zeta=\frac{c}{2\sqrt{mk}} p = m k , ζ = 2 mk c とおけば x ¨ + 2 p ζ x ˙ + p 2 x = F / m \boxed{\ddot x+2p\zeta\dot x+p^2x=F/m} x ¨ + 2 pζ x ˙ + p 2 x = F / m
(2)
複素振幅は x ^ = ( A / m ) / ( p 2 − ω 2 + j 2 p ζ ω ) \hat x=(A/m)/(p^2-\omega^2+j2p\zeta\omega) x ^ = ( A / m ) / ( p 2 − ω 2 + j 2 pζ ω )
X = A / m ( p 2 − ω 2 ) 2 + ( 2 p ζ ω ) 2 . \boxed{X=\frac{A/m}{\sqrt{(p^2-\omega^2)^2+(2p\zeta\omega)^2}}}. X = ( p 2 − ω 2 ) 2 + ( 2 pζ ω ) 2 A / m . (3)
T ^ = ( k + j c ω ) x ^ \hat T=(k+jc\omega)\hat x T ^ = ( k + j c ω ) x ^
∣ T ^ ∣ A = p 4 + ( 2 p ζ ω ) 2 ( p 2 − ω 2 ) 2 + ( 2 p ζ ω ) 2 . \boxed{\frac{|\hat T|}{A}=
\sqrt{\frac{p^4+(2p\zeta\omega)^2}{(p^2-\omega^2)^2+(2p\zeta\omega)^2}}}. A ∣ T ^ ∣ = ( p 2 − ω 2 ) 2 + ( 2 pζ ω ) 2 p 4 + ( 2 pζ ω ) 2 . (4)
正の角振動数について、ζ \zeta ζ
p 4 = ( p 2 − ω 2 ) 2 . p^4=(p^2-\omega^2)^2. p 4 = ( p 2 − ω 2 ) 2 . したがって ω = 2 p \boxed{\omega=\sqrt2p} ω = 2 p 1 1 1 ω = 0 \omega=0 ω = 0 1 1 1
(1)
∣ G 0 ( j ω ) ∣ = 1 1 + 4 ω 2 , \boxed{|G_0(j\omega)|=\frac1{\sqrt{1+4\omega^2}}}, ∣ G 0 ( jω ) ∣ = 1 + 4 ω 2 1 , ∠ G 0 ( j ω ) = − tan − 1 ( 2 ω ) .
\boxed{\angle G_0(j\omega)=-\tan^{-1}(2\omega)}. ∠ G 0 ( jω ) = − tan − 1 ( 2 ω ) . (2)
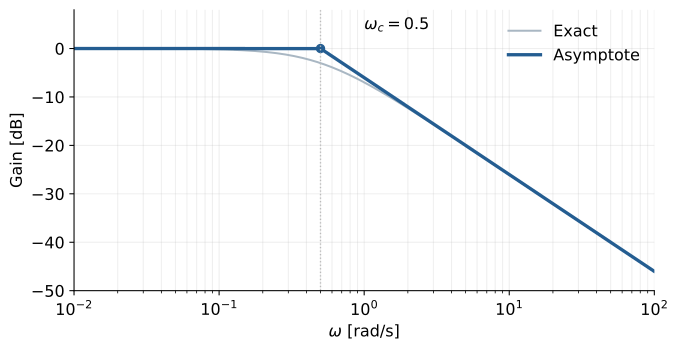
tan − 1 ( 2 ω ) = π / 4 \tan^{-1}(2\omega)=\pi/4 tan − 1 ( 2 ω ) = π /4 ω = 0.5 r a d / s \boxed{\omega=0.5\ {\rm rad/s}} ω = 0.5 rad/s
20 log 10 ∣ G 0 ( j ω ) ∣ ≃ { 0 , ω ≤ 0.5 , − 20 log 10 ( 2 ω ) , ω ≥ 0.5. 20\log_{10}|G_0(j\omega)|\simeq
\begin{cases}0,&\omega\le0.5,\\-20\log_{10}(2\omega),&\omega\ge0.5.\end{cases} 20 log 10 ∣ G 0 ( jω ) ∣ ≃ { 0 , − 20 log 10 ( 2 ω ) , ω ≤ 0.5 , ω ≥ 0.5.
(3)
安定限界では ∠ G ( j ω u ) = − 4 tan − 1 ( 2 ω u ) = − π \angle G(j\omega_u)=-4\tan^{-1}(2\omega_u)=-\pi ∠ G ( j ω u ) = − 4 tan − 1 ( 2 ω u ) = − π ω u = 1 / 2 \omega_u=1/2 ω u = 1/2
1 = K u ∣ G ( j ω u ) ∣ = K u ( 1 + 4 ω u 2 ) 2 1=K_u|G(j\omega_u)|=\frac{K_u}{(1+4\omega_u^2)^2} 1 = K u ∣ G ( j ω u ) ∣ = ( 1 + 4 ω u 2 ) 2 K u より、
K u = 4 , T u = 2 π ω u = 4 π . \boxed{K_u=4},\qquad\boxed{T_u=\frac{2\pi}{\omega_u}=4\pi}. K u = 4 , T u = ω u 2 π = 4 π . (4)
P 制御では H = K p = 2 H=K_p=2 H = K p = 2 G ( 0 ) = 1 G(0)=1 G ( 0 ) = 1
e ∞ = lim s → 0 1 1 + H ( s ) G ( s ) = 1 3 . \boxed{e_\infty=\lim_{s\to0}\frac1{1+H(s)G(s)}=\frac13}. e ∞ = s → 0 lim 1 + H ( s ) G ( s ) 1 = 3 1 . PID 制御では K p = 2.4 , T i = 2 π , T d = π / 2 K_p=2.4,T_i=2\pi,T_d=\pi/2 K p = 2.4 , T i = 2 π , T d = π /2
H ( s ) = 2.4 ( 1 + 1 2 π s + π 2 s ) . H(s)=2.4\left(1+\frac1{2\pi s}+\frac\pi2s\right). H ( s ) = 2.4 ( 1 + 2 π s 1 + 2 π s ) . この閉ループは安定であり、積分動作により H ( 0 ) H(0) H ( 0 ) e ∞ = 0 \boxed{e_\infty=0} e ∞ = 0
Reference