東京大学 工学系研究科 機械工学専攻 2022年8月実施 機械工学第2部 問題 2 Author 祭音Myyura (Based on zzy's answer refined with GPT 6 Astra)
Description 下記の I、II の両方について解答せよ。なお、I の解答に答案用紙1枚を、II の解答に答案用紙1枚を、それぞれ用いること。
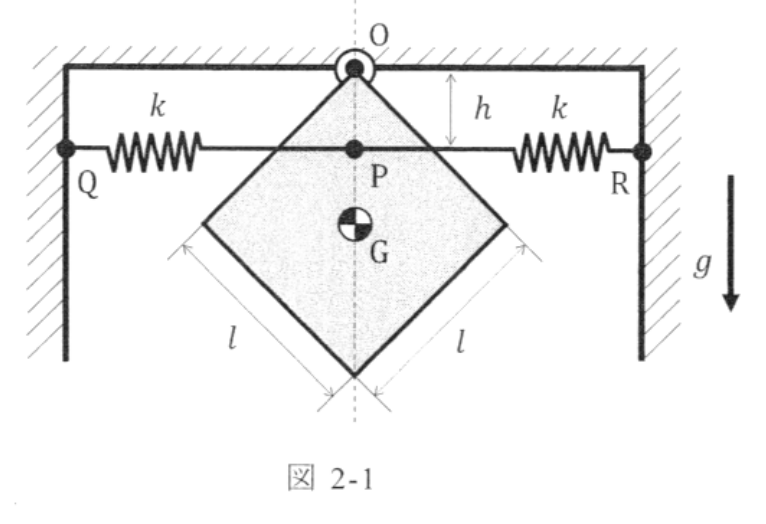
図2-1に示すように、正方形の板と2個のばねからなる系を考える。正方形の板の角が点 O でピン支持されており、平面内で点 O まわりに回転する。この板の一辺の長さを l l l m m m J J J h h h k k k g g g θ \theta θ θ \theta θ cos θ ≅ 1 − 1 2 θ 2 \cos\theta\cong1-\dfrac12\theta^2 cos θ ≅ 1 − 2 1 θ 2 sin θ ≅ θ \sin\theta\cong\theta sin θ ≅ θ
(1) 点 O まわりの板の慣性モーメント J J J
(2) この系の運動エネルギーと、ポテンシャルエネルギーを求めよ。
(3) この系の運動方程式を求めよ。
(4) この系の固有振動数 ω 0 \omega_0 ω 0
(5) ばねの固定点 P、Q、R が水平の位置にあり、h h h
(6) 点 O まわりに、周期的に変化するトルク T ( t ) = X sin ω t T(t)=X\sin\omega t T ( t ) = X sin ω t X X X ω ( ω ≠ ω 0 ) \omega\ (\omega\ne\omega_0) ω ( ω = ω 0 ) t t t
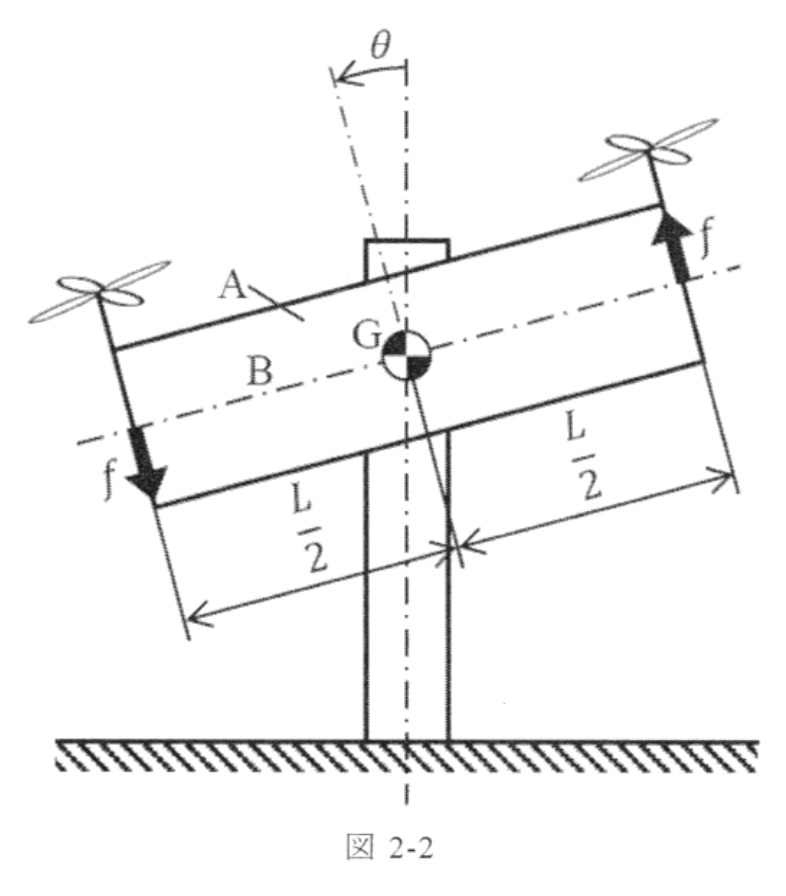
図2-2に示すように、剛体 A の両端に設置されたプロペラによって回転姿勢制御を行う機械を考える。この剛体 A は重心 G まわりで平面内での回転運動のみを行う。プロペラの推進力によって剛体 A の両端で、中心軸 B に垂直な力 f f f f f f L / 2 L/2 L /2 θ \theta θ θ T \theta_T θ T J J J c θ ˙ c\dot\theta c θ ˙ c c c t t t f ( t ) , θ ( t ) , θ T ( t ) f(t),\theta(t),\theta_T(t) f ( t ) , θ ( t ) , θ T ( t ) F ( s ) , Θ ( s ) , Θ T ( s ) F(s),\Theta(s),\Theta_T(s) F ( s ) , Θ ( s ) , Θ T ( s )
(1) F ( s ) F(s) F ( s ) Θ ( s ) \Theta(s) Θ ( s )
(2) 姿勢角 θ \theta θ F ( s ) F(s) F ( s ) k d k_d k d k p k_p k p
F ( s ) = − k d s Θ ( s ) + k p [ Θ T ( s ) − Θ ( s ) ] 1 + τ s + F e r r ( s ) (2-1) F(s)=\frac{-k_ds\Theta(s)+k_p[\Theta_T(s)-\Theta(s)]}{1+\tau s}
+F_{\mathrm{err}}(s)\tag{2-1} F ( s ) = 1 + τ s − k d s Θ ( s ) + k p [ Θ T ( s ) − Θ ( s )] + F err ( s ) ( 2-1 ) このプロペラの出力は一次遅れ系としてモデル化され、その際の時定数を τ \tau τ F ( s ) F(s) F ( s ) F e r r ( s ) F_{\mathrm{err}}(s) F err ( s ) Θ T ( s ) − Θ ( s ) \Theta_T(s)-\Theta(s) Θ T ( s ) − Θ ( s )
(3) 設問(2)の結果を基に、θ T ( t ) \theta_T(t) θ T ( t ) f e r r ( t ) f_{\mathrm{err}}(t) f err ( t ) F e r r ( s ) F_{\mathrm{err}}(s) F err ( s ) f e r r ( t ) f_{\mathrm{err}}(t) f err ( t ) θ T ( t ) − θ ( t ) \theta_T(t)-\theta(t) θ T ( t ) − θ ( t )
(4) 本設問では c = 0 c=0 c = 0 F e r r ( s ) = 0 F_{\mathrm{err}}(s)=0 F err ( s ) = 0 θ \theta θ F ( s ) F(s) F ( s )
F ( s ) = − k d s Θ ( s ) + k p [ Θ T ( s ) − Θ ( s ) ] 1 + τ s (2-2) F(s)=\frac{-k_ds\Theta(s)+k_p[\Theta_T(s)-\Theta(s)]}{1+\tau s}\tag{2-2} F ( s ) = 1 + τ s − k d s Θ ( s ) + k p [ Θ T ( s ) − Θ ( s )] ( 2-2 ) 剛体 A の姿勢角制御を安定させるための k d k_d k d k p k_p k p
题目描述
I、II 均须作答,每部分各用一张答题纸。
如图2-1,系统由正方形板和两个弹簧构成。板的一个角在 O 点铰支,可在平面内绕 O 转动。板边长为 l l l m m m J J J h h h k k k g g g θ \theta θ cos θ ≅ 1 − θ 2 / 2 \cos\theta\cong1-\theta^2/2 cos θ ≅ 1 − θ 2 /2 sin θ ≅ θ \sin\theta\cong\theta sin θ ≅ θ
(1) 求板绕 O 的转动惯量 J J J
(2) 求系统的动能和势能。
(3) 求系统的运动方程。
(4) 求系统的固有频率 ω 0 \omega_0 ω 0
(5) 保持弹簧固定点 P、Q、R 处于同一水平线上,将三点竖直向下移动以增大 h h h
(6) 绕 O 施加周期力矩 T ( t ) = X sin ω t T(t)=X\sin\omega t T ( t ) = X sin ω t X , ω X,\omega X , ω ω ≠ ω 0 \omega\ne\omega_0 ω = ω 0 t t t
如图2-2,利用刚体 A 两端的螺旋桨控制转动姿态。A 只在平面内绕重心 G 转动,两端螺旋桨产生垂直于中心轴 B 的力 f f f L / 2 L/2 L /2 θ \theta θ θ T \theta_T θ T J J J c θ ˙ c\dot\theta c θ ˙ c > 0 c>0 c > 0 t t t f ( t ) , θ ( t ) , θ T ( t ) f(t),\theta(t),\theta_T(t) f ( t ) , θ ( t ) , θ T ( t ) F ( s ) , Θ ( s ) , Θ T ( s ) F(s),\Theta(s),\Theta_T(s) F ( s ) , Θ ( s ) , Θ T ( s )
(1) 求从 F ( s ) F(s) F ( s ) Θ ( s ) \Theta(s) Θ ( s )
(2) 采用式(2-1)的 F ( s ) F(s) F ( s ) k d , k p k_d,k_p k d , k p
F ( s ) = − k d s Θ ( s ) + k p [ Θ T ( s ) − Θ ( s ) ] 1 + τ s + F e r r ( s ) (2-1) F(s)=\frac{-k_ds\Theta(s)+k_p[\Theta_T(s)-\Theta(s)]}{1+\tau s}
+F_{\mathrm{err}}(s)\tag{2-1} F ( s ) = 1 + τ s − k d s Θ ( s ) + k p [ Θ T ( s ) − Θ ( s )] + F err ( s ) ( 2-1 ) 螺旋桨输出用时间常数为 τ \tau τ F ( s ) F(s) F ( s ) F e r r ( s ) F_{\mathrm{err}}(s) F err ( s ) Θ T ( s ) − Θ ( s ) \Theta_T(s)-\Theta(s) Θ T ( s ) − Θ ( s )
(3) 根据 (2),考虑 θ T ( t ) \theta_T(t) θ T ( t ) f e r r ( t ) f_{\mathrm{err}}(t) f err ( t ) f e r r ( t ) f_{\mathrm{err}}(t) f err ( t ) F e r r ( s ) F_{\mathrm{err}}(s) F err ( s ) θ T ( t ) − θ ( t ) \theta_T(t)-\theta(t) θ T ( t ) − θ ( t )
(4) 本问取 c = 0 , F e r r ( s ) = 0 c=0,F_{\mathrm{err}}(s)=0 c = 0 , F err ( s ) = 0
F ( s ) = − k d s Θ ( s ) + k p [ Θ T ( s ) − Θ ( s ) ] 1 + τ s . (2-2) F(s)=\frac{-k_ds\Theta(s)+k_p[\Theta_T(s)-\Theta(s)]}{1+\tau s}.\tag{2-2} F ( s ) = 1 + τ s − k d s Θ ( s ) + k p [ Θ T ( s ) − Θ ( s )] . ( 2-2 ) 求使刚体 A 的姿态角控制稳定的 k d , k p k_d,k_p k d , k p
Kai (1) O G = l / 2 OG=l/\sqrt2 OG = l / 2
J = m l 2 6 + m ( l 2 ) 2 = 2 3 m l 2 . \boxed{J=\frac{ml^2}{6}+m\left(\frac{l}{\sqrt2}\right)^2=\frac23ml^2}. J = 6 m l 2 + m ( 2 l ) 2 = 3 2 m l 2 . (2) 静止位置のポテンシャルエネルギーを零とすると
T = 1 2 J θ ˙ 2 = 1 3 m l 2 θ ˙ 2 , U = ( m g l 2 2 + k h 2 ) θ 2 . \begin{gathered}
\boxed{T=\frac12J\dot\theta^2=\frac13ml^2\dot\theta^2},\\
\boxed{U=\left(\frac{mgl}{2\sqrt2}+kh^2\right)\theta^2}.
\end{gathered} T = 2 1 J θ ˙ 2 = 3 1 m l 2 θ ˙ 2 , U = ( 2 2 m g l + k h 2 ) θ 2 . ここで重心の上昇量は l θ 2 / ( 2 2 ) l\theta^2/(2\sqrt2) l θ 2 / ( 2 2 ) h θ h\theta h θ
(3) ラグランジュ方程式から
2 3 m l 2 θ ¨ + ( m g l 2 + 2 k h 2 ) θ = 0 . \boxed{\frac23ml^2\ddot\theta+\left(\frac{mgl}{\sqrt2}+2kh^2\right)\theta=0}. 3 2 m l 2 θ ¨ + ( 2 m g l + 2 k h 2 ) θ = 0 . (4) 設問の ω 0 \omega_0 ω 0 ω \omega ω
ω 0 = 3 2 m g l + 12 k h 2 4 m l 2 . \boxed{\omega_0=\sqrt{\frac{3\sqrt2mgl+12kh^2}{4ml^2}}}. ω 0 = 4 m l 2 3 2 m g l + 12 k h 2 . 周波数を Hz で表す場合は f 0 = ω 0 / ( 2 π ) f_0=\omega_0/(2\pi) f 0 = ω 0 / ( 2 π )
(5) 慣性モーメントは変わらず、回転剛性の 2 k h 2 2kh^2 2 k h 2
(6) J θ ¨ + J ω 0 2 θ = X sin ω t J\ddot\theta+J\omega_0^2\theta=X\sin\omega t J θ ¨ + J ω 0 2 θ = X sin ω t
θ p ( t ) = X J ( ω 0 2 − ω 2 ) sin ω t . \theta_{\rm p}(t)=\frac{X}{J(\omega_0^2-\omega^2)}\sin\omega t. θ p ( t ) = J ( ω 0 2 − ω 2 ) X sin ω t . したがって振幅は
Θ a m p = ∣ X ∣ J ∣ ω 0 2 − ω 2 ∣ = 6 ∣ X ∣ ∣ 3 2 m g l + 12 k h 2 − 4 m l 2 ω 2 ∣ . \boxed{\begin{gathered}
\Theta_{\rm amp}=\frac{|X|}{J|\omega_0^2-\omega^2|}\\
=\frac{6|X|}{|3\sqrt2mgl+12kh^2-4ml^2\omega^2|}
\end{gathered}}. Θ amp = J ∣ ω 0 2 − ω 2 ∣ ∣ X ∣ = ∣3 2 m g l + 12 k h 2 − 4 m l 2 ω 2 ∣ 6∣ X ∣ . (1) 両端の力による合計トルクは L f Lf L f
J θ ¨ + c θ ˙ = L f , Θ ( s ) F ( s ) = L s ( J s + c ) . J\ddot\theta+c\dot\theta=Lf,\qquad
\boxed{\frac{\Theta(s)}{F(s)}=\frac{L}{s(Js+c)}}. J θ ¨ + c θ ˙ = L f , F ( s ) Θ ( s ) = s ( J s + c ) L . (2) 次の特性多項式をおく。
D ( s ) = s ( J s + c ) ( 1 + τ s ) + L ( k d s + k p ) . D(s)=s(Js+c)(1+\tau s)+L(k_ds+k_p). D ( s ) = s ( J s + c ) ( 1 + τ s ) + L ( k d s + k p ) . 制御則を運動方程式へ代入して整理すれば
Θ T − Θ = [ s ( J s + c ) ( 1 + τ s ) + L k d s ] Θ T − L ( 1 + τ s ) F e r r D ( s ) . \boxed{\Theta_T-\Theta=
\frac{[s(Js+c)(1+\tau s)+Lk_ds]\Theta_T-L(1+\tau s)F_{\rm err}}{D(s)}}. Θ T − Θ = D ( s ) [ s ( J s + c ) ( 1 + τ s ) + L k d s ] Θ T − L ( 1 + τ s ) F err . (3) 閉ループが安定なら、Θ T = F e r r = 1 / s \Theta_T=F_{\rm err}=1/s Θ T = F err = 1/ s
lim t → ∞ ( θ T − θ ) = − 1 k p . \boxed{\lim_{t\to\infty}(\theta_T-\theta)=-\frac1{k_p}}. t → ∞ lim ( θ T − θ ) = − k p 1 . この極限の成立には ( J + c τ ) ( c + L k d ) > J τ L k p (J+c\tau)(c+Lk_d)>J\tau Lk_p ( J + c τ ) ( c + L k d ) > J τL k p
(4) c = 0 c=0 c = 0
J τ s 3 + J s 2 + L k d s + L k p = 0. J\tau s^3+Js^2+Lk_ds+Lk_p=0. J τ s 3 + J s 2 + L k d s + L k p = 0. ラウス表の第1列は J τ , J , L ( k d − τ k p ) , L k p J\tau,J,L(k_d-\tau k_p),Lk_p J τ , J , L ( k d − τ k p ) , L k p
k p > 0 , k d > τ k p . \boxed{k_p>0,\qquad k_d>\tau k_p}. k p > 0 , k d > τ k p . Reference