東京大学 工学系研究科 機械工学専攻 2022年8月実施 機械工学第2部 問題 1 Author 祭音Myyura (Based on SN's answer refined with GPT 6 Astra)
Description 下記の I、II の両方について解答せよ。なお、I の解答に答案用紙1枚を、II の解答に答案用紙1枚を、それぞれ用いること。
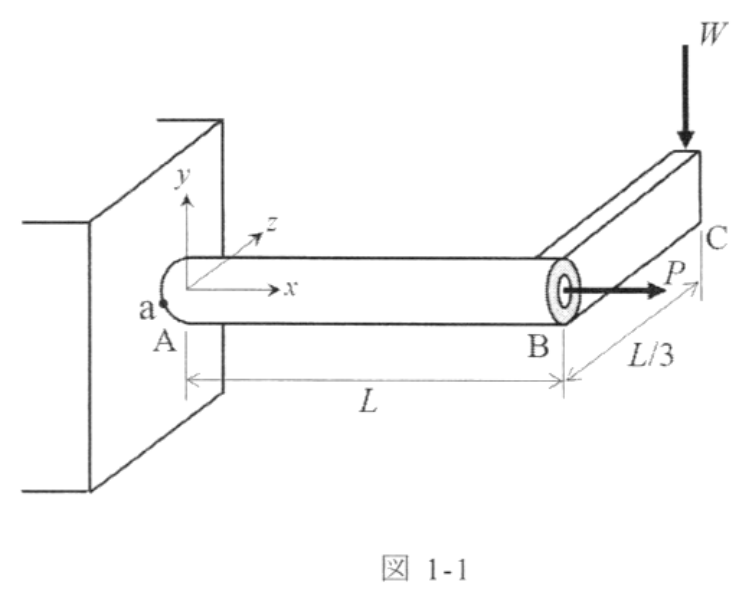
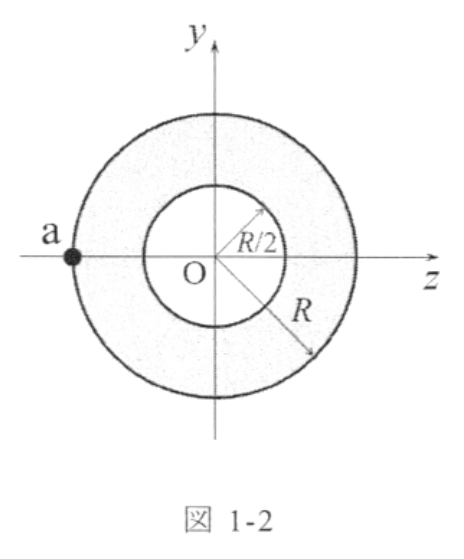
図1-1に示すように、長さ L L L L / 3 L/3 L /3 y y y W W W x x x P P P W W W z z z x x x z z z R R R R / 2 R/2 R /2 L L L R R R
(1) 片持ちはり AB の断面の I y , I z I_y,I_z I y , I z I P I_P I P I y , I z I_y,I_z I y , I z y y y z z z I P I_P I P
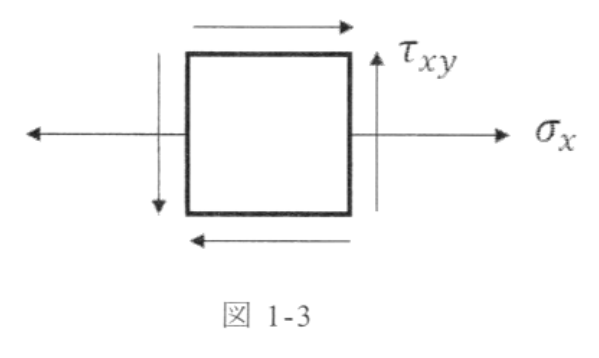
(2) 図1-3は片持ちはり AB の固定端の点 a における応力状態を示したものである。点 a の垂直応力 σ x \sigma_x σ x τ x y \tau_{xy} τ x y
(3) 片持ちはり AB の固定端の点 a における最大主応力および最大せん断応力を求めよ。
平面トラス構造に関する以下の問いに答えよ。棒部材の断面は一様で断面積は S S S E E E
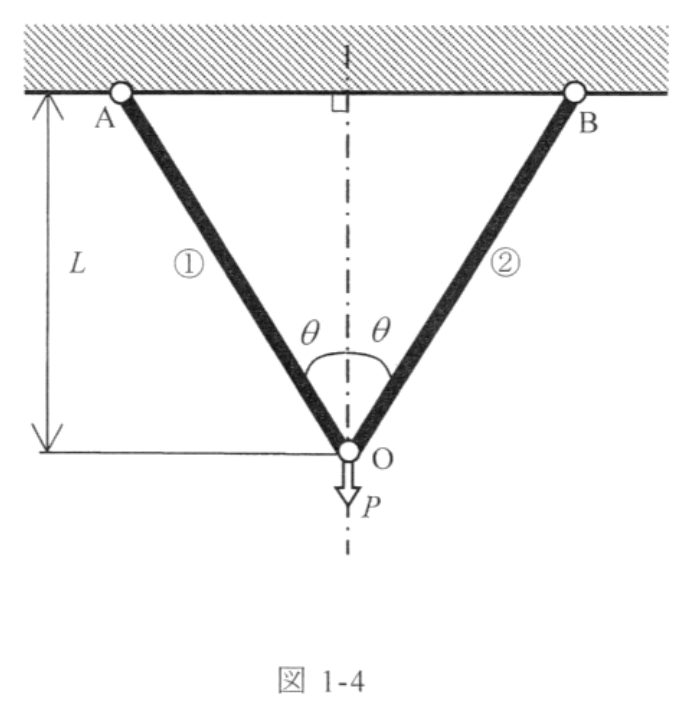
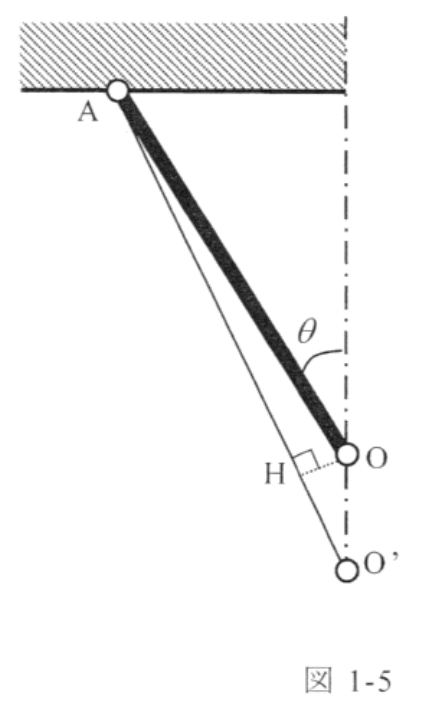
(1) 図1-4に示すように長さ L cos θ \dfrac{L}{\cos\theta} cos θ L θ \theta θ P P P
棒①の軸応力を σ 1 \sigma_1 σ 1 σ 2 \sigma_2 σ 2 σ 1 = σ 2 \sigma_1=\sigma_2 σ 1 = σ 2 P = a P=\boxed{\text{a}} P = a σ 1 = σ 2 = b \sigma_1=\sigma_2=\boxed{\text{b}} σ 1 = σ 2 = b δ 1 \delta_1 δ 1 δ 1 = c \delta_1=\boxed{\text{c}} δ 1 = c δ 1 \delta_1 δ 1 θ \theta θ δ = d \delta=\boxed{\text{d}} δ = d
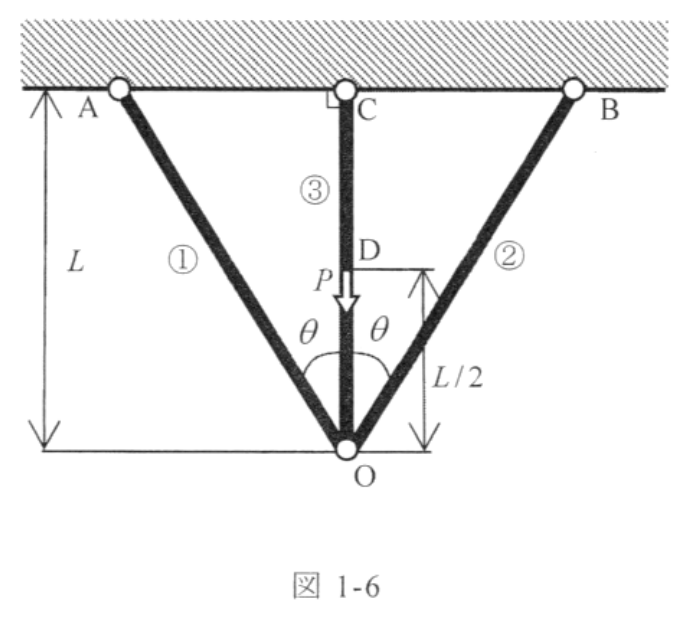
(2) 図1-4のトラス構造の対称軸上に長さ L L L P P P
题目描述
I、II 均须作答,每部分各用一张答题纸。
如图1-1,在长为 L L L L / 3 L/3 L /3 y y y W W W x x x P P P W W W z z z x x x z z z R R R R / 2 R/2 R /2 L L L R R R
(1) 求 AB 截面的 I y , I z , I P I_y,I_z,I_P I y , I z , I P y , z y,z y , z I P I_P I P
(2) 图1-3表示 AB 固定端 a 点的应力状态,求该点的正应力 σ x \sigma_x σ x τ x y \tau_{xy} τ x y
(3) 求 AB 固定端 a 点的最大主应力与最大剪应力。
回答有关平面桁架的问题。各杆截面均匀、面积为 S S S E E E
(1) 如图1-4,将长度为 L / cos θ L/\cos\theta L / cos θ θ \theta θ P P P
设两杆的轴向应力为 σ 1 , σ 2 \sigma_1,\sigma_2 σ 1 , σ 2 σ 1 = σ 2 \sigma_1=\sigma_2 σ 1 = σ 2 P = a P=\boxed{\text{a}} P = a σ 1 = σ 2 = b \sigma_1=\sigma_2=\boxed{\text{b}} σ 1 = σ 2 = b δ 1 \delta_1 δ 1 δ 1 = c \delta_1=\boxed{\text{c}} δ 1 = c δ 1 \delta_1 δ 1 θ \theta θ δ = d \delta=\boxed{\text{d}} δ = d
(2) 在图1-4的对称轴上增加长为 L L L P P P
Kai (1) 円環断面の差をとれば
A = 3 π R 2 4 , I y = I z = π 4 ( R 4 − R 4 16 ) = 15 π R 4 64 , I p = 15 π R 4 32 . \begin{gathered}
A=\frac{3\pi R^2}{4},\\
I_y=I_z=\frac{\pi}{4}\left(R^4-\frac{R^4}{16}\right)=\boxed{\frac{15\pi R^4}{64}},\\
\boxed{I_p=\frac{15\pi R^4}{32}}.
\end{gathered} A = 4 3 π R 2 , I y = I z = 4 π ( R 4 − 16 R 4 ) = 64 15 π R 4 , I p = 32 15 π R 4 . (2) 固定端の曲げモーメントの大きさは W L WL W L T = W L / 3 T=WL/3 T = W L /3 L ≫ R L\gg R L ≫ R
σ x = 4 P 3 π R 2 , τ x y = T R I p = 32 W L 45 π R 3 . \boxed{\sigma_x=\frac{4P}{3\pi R^2}},\qquad
\boxed{\tau_{xy}=\frac{TR}{I_p}=\frac{32WL}{45\pi R^3}}. σ x = 3 π R 2 4 P , τ x y = I p TR = 45 π R 3 32 W L . (3) s = σ x , t = τ x y s=\sigma_x,\ t=\tau_{xy} s = σ x , t = τ x y s / 2 ± s 2 / 4 + t 2 s/2\pm\sqrt{s^2/4+t^2} s /2 ± s 2 /4 + t 2 0 0 0
σ max = s 2 + s 2 4 + t 2 , τ max = s 2 4 + t 2 . \begin{gathered}
\boxed{\sigma_{\max}=\frac{s}{2}+\sqrt{\frac{s^2}{4}+t^2}},\\
\boxed{\tau_{\max}=\sqrt{\frac{s^2}{4}+t^2}}.
\end{gathered} σ m a x = 2 s + 4 s 2 + t 2 , τ m a x = 4 s 2 + t 2 . (1) 引張りを正とすると、O のつり合いより P = 2 S σ 1 cos θ P=2S\sigma_1\cos\theta P = 2 S σ 1 cos θ δ 1 = δ cos θ \delta_1=\delta\cos\theta δ 1 = δ cos θ
空欄 解答 a 2 S σ 1 cos θ 2S\sigma_1\cos\theta 2 S σ 1 cos θ b P / ( 2 S cos θ ) P/(2S\cos\theta) P / ( 2 S cos θ ) c P L / ( 2 E S cos 2 θ ) PL/(2ES\cos^2\theta) P L / ( 2 ES cos 2 θ ) d P L / ( 2 E S cos 3 θ ) PL/(2ES\cos^3\theta) P L / ( 2 ES cos 3 θ ) e 静定
(2) c = cos θ c=\cos\theta c = cos θ R C , R O R_C,R_O R C , R O
R C + R O = P , δ = R O L 2 E S c 3 = ( R C − R O ) L 2 E S . \begin{gathered}
R_C+R_O=P,\\
\delta=\frac{R_OL}{2ESc^3}=\frac{(R_C-R_O)L}{2ES}.
\end{gathered} R C + R O = P , δ = 2 ES c 3 R O L = 2 ES ( R C − R O ) L . よって
R C = 1 + c 3 1 + 2 c 3 P , R O = c 3 1 + 2 c 3 P , R_C=\frac{1+c^3}{1+2c^3}P,\qquad R_O=\frac{c^3}{1+2c^3}P, R C = 1 + 2 c 3 1 + c 3 P , R O = 1 + 2 c 3 c 3 P , δ = P L 2 E S ( 1 + 2 c 3 ) (下向き) , σ 1 = σ 2 = P c 2 2 S ( 1 + 2 c 3 ) . \begin{gathered}
\boxed{\delta=\frac{PL}{2ES(1+2c^3)}}\\
\text{(下向き)},\\
\boxed{\sigma_1=\sigma_2=\frac{Pc^2}{2S(1+2c^3)}}.
\end{gathered} δ = 2 ES ( 1 + 2 c 3 ) P L (下向き) , σ 1 = σ 2 = 2 S ( 1 + 2 c 3 ) P c 2 . 棒③では
σ C D = P ( 1 + c 3 ) S ( 1 + 2 c 3 ) , σ D O = − P c 3 S ( 1 + 2 c 3 ) . \begin{gathered}
\boxed{\sigma_{CD}=\frac{P(1+c^3)}{S(1+2c^3)}},\\
\boxed{\sigma_{DO}=-\frac{Pc^3}{S(1+2c^3)}}.
\end{gathered} σ C D = S ( 1 + 2 c 3 ) P ( 1 + c 3 ) , σ D O = − S ( 1 + 2 c 3 ) P c 3 . Reference