東京大学 工学系研究科 機械工学専攻 2021年8月実施 機械工学第2部 問題2 Author 祭音Myyura (Based on zzy's answer refined with GPT 6 Astra)
Description 下記の I、II の両方について解答せよ。なお、I の解答に答案用紙1枚を、II の解答に答案用紙1枚を、それぞれ用いること。
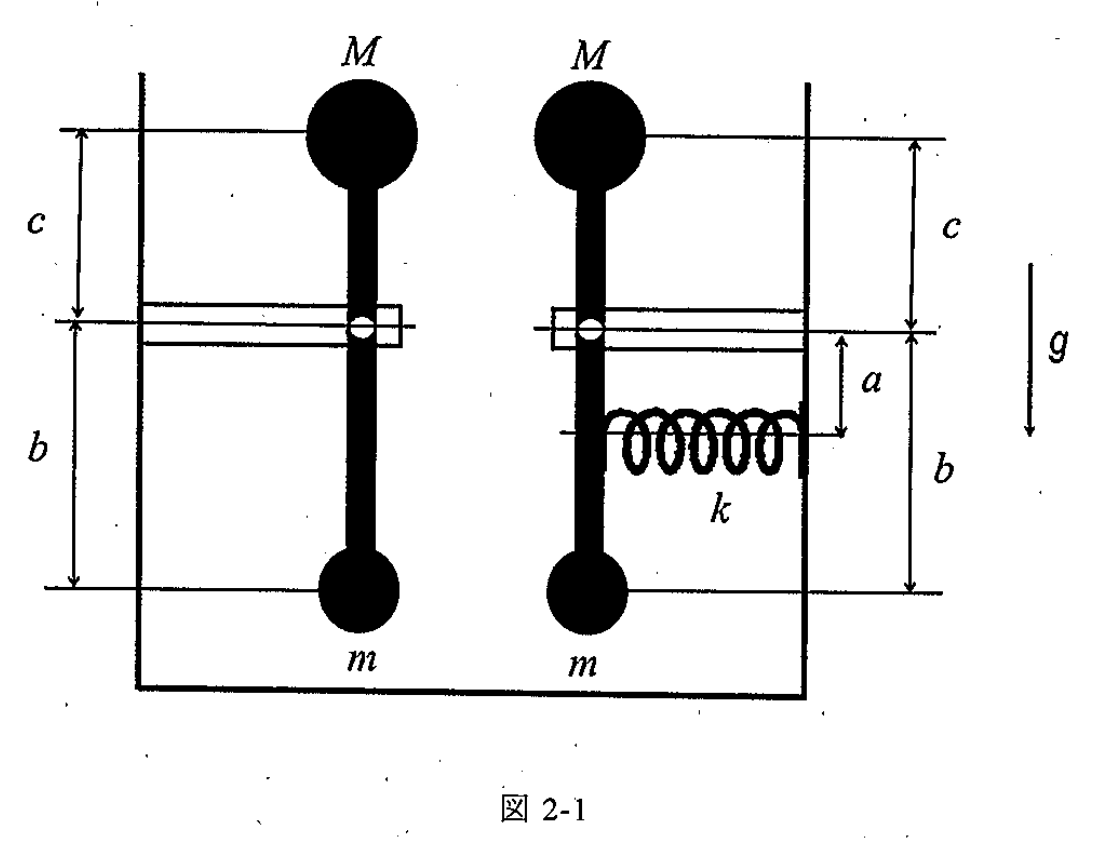
図2-1に示すように、質量が無視できる棒と2つの質点(質量 M M M m m m k k k g g g
(1) ばねがない振り子の固有振動数を求めよ。ただし、M c < m b Mc<mb M c < mb
(2) ばねが取り付けられている振り子が振動するときの固有振動数を求めよ。
(3) ばね定数 k k k M c > m b Mc>mb M c > mb
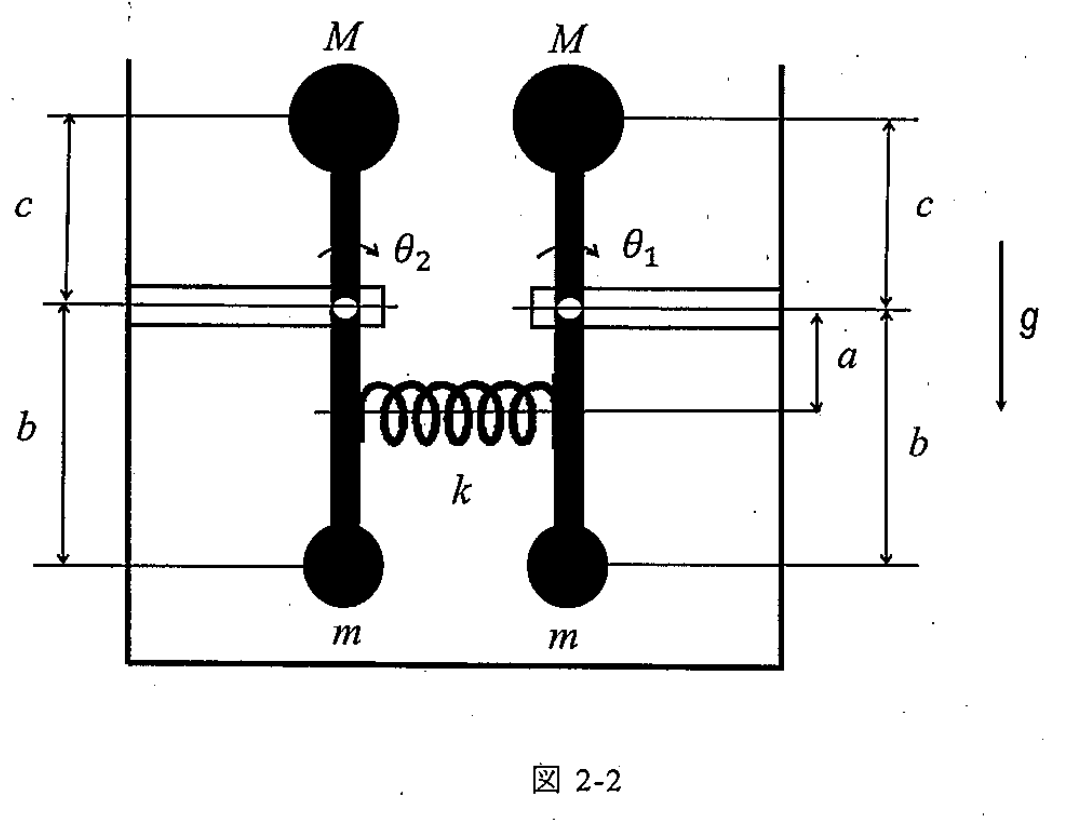
図2-2に示すように、2つの振り子をばねで結合した系を考える。
(4) このときの系の運動方程式を導出せよ。ただし、M c < m b Mc<mb M c < mb
(5) 設問(4)の系では、ばねが全く変形せずに、2つの振り子が同期して、1次の固有振動のみが現れることがある。このときの1次の固有振動数を求めよ。
(6) 系の2次の固有振動数と、そのときの固有振動モードを求めよ。ただし、簡単化のため、M = 0 M=0 M = 0
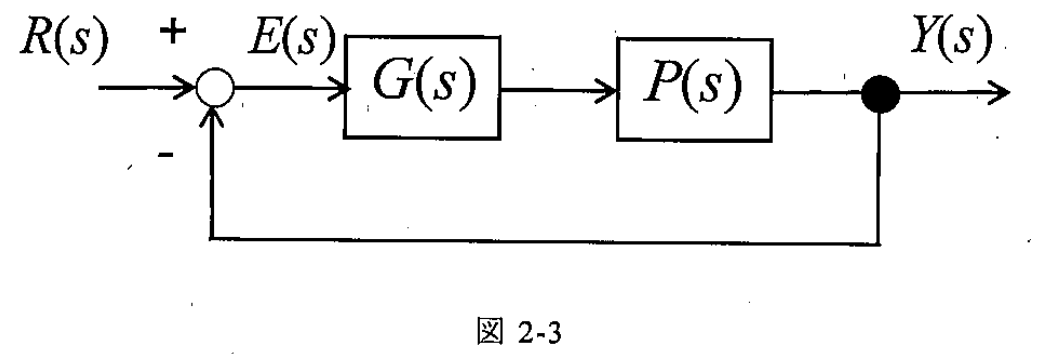
図2-3に示すようなフィードバック制御系を考える。ここで、R ( s ) , E ( s ) , Y ( s ) R(s),E(s),Y(s) R ( s ) , E ( s ) , Y ( s ) r ( t ) r(t) r ( t ) e ( t ) e(t) e ( t ) y ( t ) y(t) y ( t ) P ( s ) P(s) P ( s ) G ( s ) G(s) G ( s )
(1) 目標値から偏差までの伝達関数を求めよ。
プラントの伝達関数を式(1)のように定める。また、制御器は PD 制御を行うことを前提にして、式(2)のように定める。なお、a a a b b b
P ( s ) = 1 s 2 + s − 1 (1) P(s)=\frac1{s^2+s-1}\tag{1} P ( s ) = s 2 + s − 1 1 ( 1 ) G ( s ) = a s + b (2) G(s)=as+b\tag{2} G ( s ) = a s + b ( 2 ) (2) フィードバック制御系の特性方程式を求めよ。
(3) フィードバック制御系を安定にする条件を求めよ。
以降の設問では、図2-3に示すフィードバック制御系は安定であるとする。
(4) フィードバック制御系の減衰比を求めよ。
(5) 目標値が単位ステップ関数であるとき、偏差の最終値を求めよ。
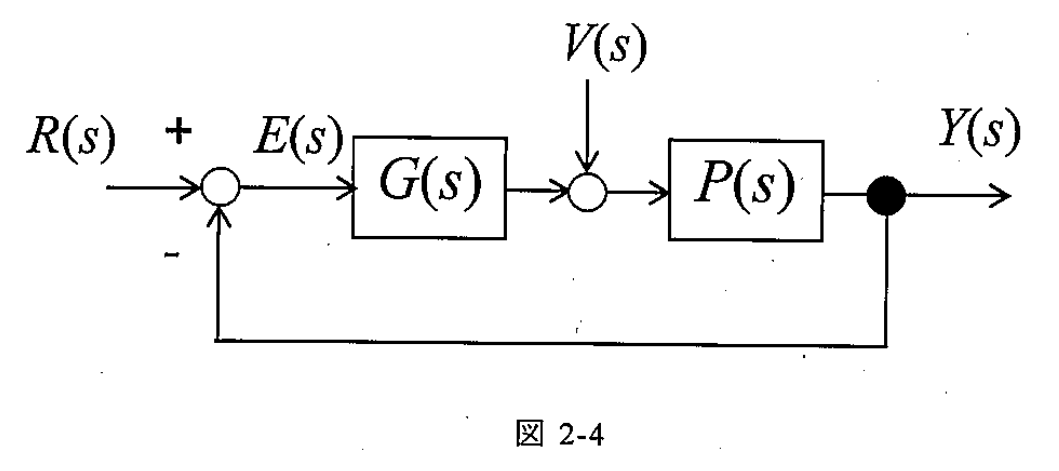
図2-4に示すようにノイズ V ( s ) V(s) V ( s )
(6) ノイズから出力までの伝達関数を求め、ノイズが単位ステップ関数であるとき、出力の最終値を求めよ。
(7) ノイズに対する出力のゲインが、どのような周波数においても、設問(6)で求めた最終値の絶対値以下となる条件を求めよ。
(8) 設問(5)と(7)を踏まえて、定常偏差を小さくし、出力に及ぼすノイズの影響も小さくするためには、定数 a a a b b b
题目描述
I、II 均须作答,每部分各用一张答题纸。
如图2-1,考虑两个由质量可忽略的杆和两个质点(质量分别为 M , m M,m M , m k k k g g g
(1) 求不连接弹簧的摆的固有频率,取 M c < m b Mc<mb M c < mb
(2) 求连接弹簧的摆在发生振动时的固有频率。
(3) 当弹簧刚度 k k k M c > m b Mc>mb M c > mb
接下来考虑图2-2中两个摆通过弹簧耦合的系统。
(4) 推导该系统的运动方程,取 M c < m b Mc<mb M c < mb
(5) 在 (4) 的系统中,两个摆可能同步运动、弹簧完全不变形,仅出现一阶固有振动。求此时的一阶固有频率。
(6) 求系统的二阶固有频率及相应的振型。为简化,取 M = 0 M=0 M = 0
考虑图2-3所示反馈控制系统。R ( s ) , E ( s ) , Y ( s ) R(s),E(s),Y(s) R ( s ) , E ( s ) , Y ( s ) r ( t ) r(t) r ( t ) e ( t ) e(t) e ( t ) y ( t ) y(t) y ( t ) P ( s ) P(s) P ( s ) G ( s ) G(s) G ( s )
(1) 求从目标值到偏差的传递函数。
被控对象传递函数按式(1)给定,控制器采用 PD 控制,按式(2)给定,a , b a,b a , b
P ( s ) = 1 s 2 + s − 1 (1) P(s)=\frac1{s^2+s-1}\tag{1} P ( s ) = s 2 + s − 1 1 ( 1 ) G ( s ) = a s + b (2) G(s)=as+b\tag{2} G ( s ) = a s + b ( 2 ) (2) 求反馈控制系统的特征方程。
(3) 求使反馈控制系统稳定的条件。
以下假设图2-3的反馈控制系统稳定。
(4) 求反馈控制系统的阻尼比。
(5) 当目标值为单位阶跃函数时,求偏差的终值。
如图2-4,在系统中加入噪声 V ( s ) V(s) V ( s )
(6) 求从噪声到输出的传递函数,并求噪声为单位阶跃函数时输出的终值。
(7) 求使噪声到输出的增益在所有频率下均不超过 (6) 所求终值绝对值的条件。
(8) 结合 (5)、(7),用约50字说明应如何选取 a , b a,b a , b
Kai 慣性モーメントと重力による回転剛性を
J = M c 2 + m b 2 , K g = g ( m b − M c ) J=Mc^2+mb^2,\qquad K_g=g(mb-Mc) J = M c 2 + m b 2 , K g = g ( mb − M c ) とおく。固有振動数 f f f ω \omega ω f = ω / ( 2 π ) f=\omega/(2\pi) f = ω / ( 2 π )
(1)・(2)
ばねなしでは J θ ¨ + K g θ = 0 J\ddot\theta+K_g\theta=0 J θ ¨ + K g θ = 0
f 0 = 1 2 π g ( m b − M c ) M c 2 + m b 2 . \boxed{f_0=\frac1{2\pi}\sqrt{\frac{g(mb-Mc)}{Mc^2+mb^2}}}. f 0 = 2 π 1 M c 2 + m b 2 g ( mb − M c ) . ばね変位は a θ a\theta a θ k a 2 θ ka^2\theta k a 2 θ
J θ ¨ + ( K g + k a 2 ) θ = 0 , f s = 1 2 π g ( m b − M c ) + k a 2 M c 2 + m b 2 . \begin{gathered}
J\ddot\theta+(K_g+ka^2)\theta=0,\\
\boxed{f_s=\frac1{2\pi}\sqrt{\frac{g(mb-Mc)+ka^2}{Mc^2+mb^2}}}.
\end{gathered} J θ ¨ + ( K g + k a 2 ) θ = 0 , f s = 2 π 1 M c 2 + m b 2 g ( mb − M c ) + k a 2 . (3)
M c > m b Mc>mb M c > mb
0 ≤ k ≤ g ( M c − m b ) a 2 . \boxed{0\le k\le\frac{g(Mc-mb)}{a^2}}. 0 ≤ k ≤ a 2 g ( M c − mb ) . 等号では θ ¨ = 0 \ddot\theta=0 θ ¨ = 0
(4)
ばね変形は a ( θ 1 − θ 2 ) a(\theta_1-\theta_2) a ( θ 1 − θ 2 )
J θ ¨ 1 + K g θ 1 + k a 2 ( θ 1 − θ 2 ) = 0 , J θ ¨ 2 + K g θ 2 + k a 2 ( θ 2 − θ 1 ) = 0. \boxed{\begin{aligned}
J\ddot\theta_1+K_g\theta_1+ka^2(\theta_1-\theta_2)&=0,\\
J\ddot\theta_2+K_g\theta_2+ka^2(\theta_2-\theta_1)&=0.
\end{aligned}} J θ ¨ 1 + K g θ 1 + k a 2 ( θ 1 − θ 2 ) J θ ¨ 2 + K g θ 2 + k a 2 ( θ 2 − θ 1 ) = 0 , = 0. (5)
同相モード [ θ 1 , θ 2 ] T ∝ [ 1 , 1 ] T [\theta_1,\theta_2]^T\propto[1,1]^T [ θ 1 , θ 2 ] T ∝ [ 1 , 1 ] T
f 1 = 1 2 π K g J = f 0 . \boxed{f_1=\frac1{2\pi}\sqrt{\frac{K_g}{J}}=f_0}. f 1 = 2 π 1 J K g = f 0 . (6)
M = 0 M=0 M = 0 m b 2 I 2 mb^2I_2 m b 2 I 2
K = [ m g b + k a 2 − k a 2 − k a 2 m g b + k a 2 ] . K=\begin{bmatrix}mgb+ka^2&-ka^2\\-ka^2&mgb+ka^2\end{bmatrix}. K = [ m g b + k a 2 − k a 2 − k a 2 m g b + k a 2 ] . 反相モードでは K [ 1 , − 1 ] T = ( m g b + 2 k a 2 ) [ 1 , − 1 ] T K[1,-1]^T=(mgb+2ka^2)[1,-1]^T K [ 1 , − 1 ] T = ( m g b + 2 k a 2 ) [ 1 , − 1 ] T
f 2 = 1 2 π m g b + 2 k a 2 m b 2 , ϕ 2 ∝ [ 1 − 1 ] . \boxed{\begin{gathered}
f_2=\frac1{2\pi}\sqrt{\frac{mgb+2ka^2}{mb^2}},\\
\phi_2\propto\begin{bmatrix}1\\-1\end{bmatrix}
\end{gathered}}. f 2 = 2 π 1 m b 2 m g b + 2 k a 2 , ϕ 2 ∝ [ 1 − 1 ] . (1)〜(3)
E = R − Y E=R-Y E = R − Y Y = P G E Y=PGE Y = PGE
E R = 1 1 + P G . \boxed{\frac ER=\frac1{1+PG}}. R E = 1 + PG 1 . Y R = a s + b s 2 + ( a + 1 ) s + b − 1 . \frac YR=\frac{as+b}{s^2+(a+1)s+b-1}. R Y = s 2 + ( a + 1 ) s + b − 1 a s + b . したがって特性方程式と安定条件は
s 2 + ( a + 1 ) s + b − 1 = 0 , a > − 1 , b > 1 . \begin{gathered}
\boxed{s^2+(a+1)s+b-1=0},\\
\boxed{a>-1,\quad b>1}.
\end{gathered} s 2 + ( a + 1 ) s + b − 1 = 0 , a > − 1 , b > 1 . (4)
s 2 + 2 ζ ω n s + ω n 2 s^2+2\zeta\omega_ns+\omega_n^2 s 2 + 2 ζ ω n s + ω n 2
ω n = b − 1 , ζ = a + 1 2 b − 1 . \boxed{\omega_n=\sqrt{b-1},\qquad
\zeta=\frac{a+1}{2\sqrt{b-1}}}. ω n = b − 1 , ζ = 2 b − 1 a + 1 . (5)
安定性を仮定して最終値定理を使うと
e ( ∞ ) = lim s → 0 s 2 + s − 1 s 2 + ( a + 1 ) s + b − 1 = − 1 b − 1 . \boxed{\begin{gathered}
e(\infty)=\lim_{s\to0}\frac{s^2+s-1}{s^2+(a+1)s+b-1}\\
=-\frac1{b-1}
\end{gathered}}. e ( ∞ ) = s → 0 lim s 2 + ( a + 1 ) s + b − 1 s 2 + s − 1 = − b − 1 1 . (6)
Y = P ( V − G Y ) Y=P(V-GY) Y = P ( V − G Y )
H v ( s ) = Y V = P 1 + P G = 1 s 2 + ( a + 1 ) s + b − 1 . \boxed{\begin{gathered}
H_v(s)=\frac YV\\
=\frac P{1+PG}\\
=\frac1{s^2+(a+1)s+b-1}
\end{gathered}}. H v ( s ) = V Y = 1 + PG P = s 2 + ( a + 1 ) s + b − 1 1 . 単位ステップノイズでは
y ( ∞ ) = H v ( 0 ) = 1 b − 1 . \boxed{y(\infty)=H_v(0)=\frac1{b-1}}. y ( ∞ ) = H v ( 0 ) = b − 1 1 . (7)
∣ H v ( j ω ) ∣ − 2 = ( b − 1 − ω 2 ) 2 + ( a + 1 ) 2 ω 2 . |H_v(j\omega)|^{-2}=(b-1-\omega^2)^2+(a+1)^2\omega^2. ∣ H v ( jω ) ∣ − 2 = ( b − 1 − ω 2 ) 2 + ( a + 1 ) 2 ω 2 . 要求は右辺が全 ω ≥ 0 \omega\ge0 ω ≥ 0 ( b − 1 ) 2 (b-1)^2 ( b − 1 ) 2
ω 2 [ ω 2 + ( a + 1 ) 2 − 2 ( b − 1 ) ] . \omega^2\left[\omega^2+(a+1)^2-2(b-1)\right]. ω 2 [ ω 2 + ( a + 1 ) 2 − 2 ( b − 1 ) ] . よって安定条件に加えて
( a + 1 ) 2 ≥ 2 ( b − 1 ) ⟺ ζ ≥ 1 2 \boxed{(a+1)^2\ge2(b-1)}
\quad\Longleftrightarrow\quad
\boxed{\zeta\ge\frac1{\sqrt2}} ( a + 1 ) 2 ≥ 2 ( b − 1 ) ⟺ ζ ≥ 2 1 が必要十分である。
(8)
b b b a + 1 ≥ 2 ( b − 1 ) a+1\ge\sqrt{2(b-1)} a + 1 ≥ 2 ( b − 1 ) a a a
Reference