東京大学 工学系研究科 機械工学専攻 2021年度 機械力学・制御 問題8
Author
祭音Myyura (Based on zzy's answer refined with GPT 6 Astra)
Description
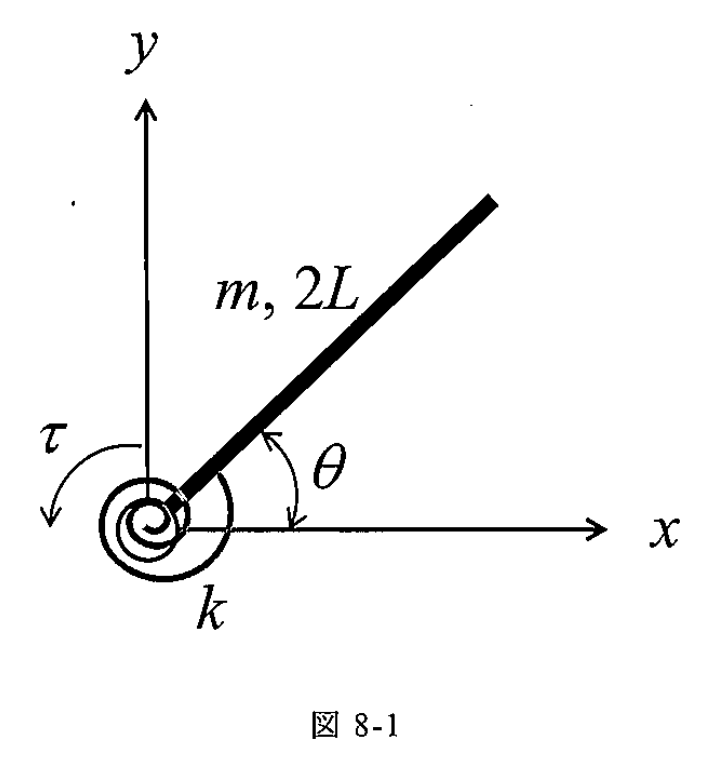
図8-1に示す x–y 平面内を運動する1自由度マニピュレータを考える。モータは地面に固定されており,トルク τ を出力できる。モータには質量 m,長さ 2L の一様な剛体棒のリンクが接続されている。また,モータとリンクの間にはばねが設置されており,リンクの角度 θ に比例した復元トルクが働き,そのばね定数を k とする。さらに,モータとリンクの間にはリンクの角速度 θ˙ に比例した減衰トルクが生じており,その減衰係数は C とする。なお,重力加速度は無視できるとする。以下の設問に答えよ。
(1) 1自由度マニピュレータの運動方程式を求めよ。
(2) X=[θ1θ2]T=[θθ˙]T を状態ベクトル,θ1,θ2 を状態変数,Y=θ を出力変数として,状態方程式を求めよ。
(3) 設問(2)で求められた状態方程式を基に,1自由度マニピュレータの可制御性と可観測性を議論せよ。
(4) 角度 θ がゼロのとき,復元トルクはゼロであるとする。モータのトルク τ は,目標角度を θr(定数)とする PID 制御によって出力されるとする。比例ゲインは kp,積分ゲインは ki,微分ゲインは kd とする。このとき,PID 制御系が安定となる PID ゲインの条件を導出せよ。
题目描述
考虑图8-1所示在 x–y 平面内运动的单自由度机械臂。电动机固定于地面,能够输出转矩 τ,并连接一根质量为 m、长度为 2L 的均匀刚性杆作为连杆。电动机与连杆之间安装有弹簧,产生与连杆角度 θ 成正比的回复力矩,弹簧常数为 k。此外,两者之间还产生与连杆角速度 θ˙ 成正比的阻尼力矩,阻尼系数为 C。忽略重力加速度的影响。回答下列问题。
(1) 求单自由度机械臂的运动方程。
(2) 以 X=[θ1θ2]T=[θθ˙]T 为状态向量,以 θ1,θ2 为状态变量,以 Y=θ 为输出变量,求状态方程。
(3) 根据第(2)问所得状态方程,讨论该机械臂的可控性和可观性。
(4) 假设当角度 θ=0 时回复力矩为零。电动机转矩 τ 由目标角度为常数 θr 的 PID 控制产生。比例、积分、微分增益分别为 kp,ki,kd。导出使 PID 控制系统稳定的增益条件。
Kai
(1)
リンクの端点回り慣性モーメントは
J=31m(2L)2=34mL2.
したがって
Jθ¨+Cθ˙+kθ=τ.
(2)
X˙=AX+Bτ,Y=HX,
A=[0−k/J1−C/J],B=[01/J],H=[10].
(3)
可制御行列と可観測行列は
C=[B AB]=[01/J1/J−C/J2],O=[HHA]=[1001].
detC=−1/J2=0、rankO=2 より、可制御かつ可観測である。
(4)
e=θr−θ とし
τ=kpe+ki∫edt+kde˙
を運動方程式に代入すると、特性多項式は
D(s)=Js3+(C+kd)s2+(k+kp)s+ki.
三次のラウス–フルビッツ条件より
C+kd>0,k+kp>0,ki>0,(C+kd)(k+kp)>Jki.
積分器を用いない ki=0 のPD制御として実装する場合は、二次系の条件 C+kd>0, k+kp>0 に帰着する。
Reference