東京大学 工学系研究科 機械工学専攻 2021年度 機械力学・制御 問題7 Author 祭音Myyura (Based on zzy's answer refined with GPT 6 Astra)
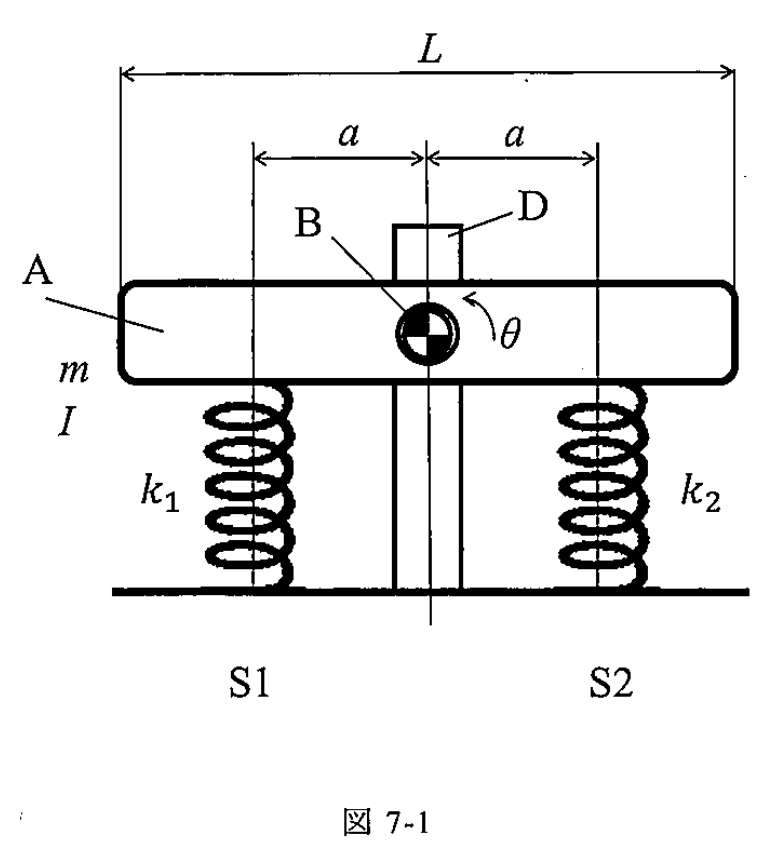
Description 図7-1に示すように水平面上で,一様な棒状の剛体 A が,軸受 B と二つのばね(S1:ばね定数 k 1 k_1 k 1 k 2 k_2 k 2 L L L m m m I I I
(1) 軸受 B が,剛体 A の重心に取り付けられており,ばね S1 とばね S2 が,重心から距離 a a a θ \theta θ c c c
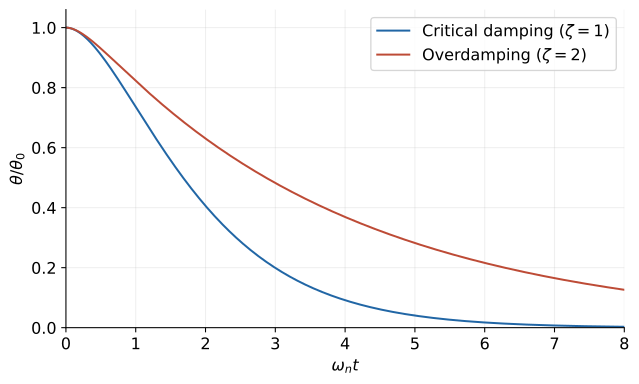
(2) 剛体 A を平衡位置から変位させて自由振動現象を観察しようとしたが,軸受の回転抵抗が大きいため,振動せずに元の位置に戻った。このような現象には2通りある。それぞれの違いを,剛体の回転角の過渡応答のグラフを描き説明せよ。
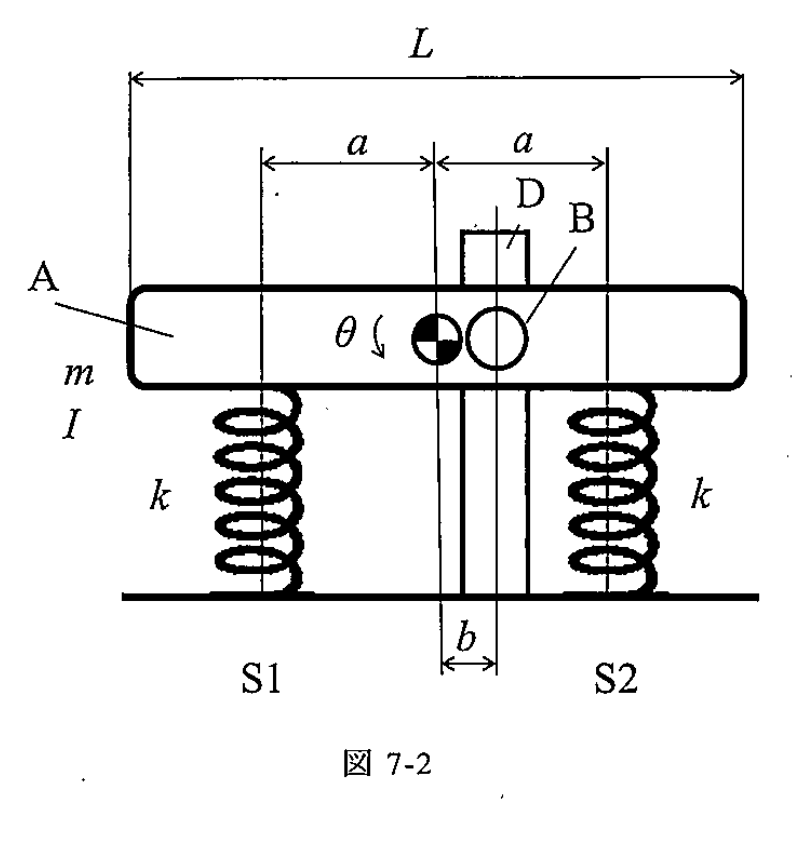
図7-2に示すように,縦棒 D の位置を移動させ,軸受 B の位置が剛体 A の重心位置から距離 b b b k 1 = k 2 = k k_1=k_2=k k 1 = k 2 = k
(3) 剛体 A の回転振動を表す運動方程式を導出せよ。
(4) 剛体 A の回転振動の固有振動数は,軸受の取り付け位置が剛体の重心である条件(b = 0 b=0 b = 0
(5) 剛体 A の回転振動の固有振動数を,軸受の取り付け位置が剛体の重心であるとき(b = 0 b=0 b = 0
题目描述
如图7-1所示,在水平面内,均匀杆状刚体 A 由轴承 B 及两个弹簧支撑,其中 S1 的弹簧常数为 k 1 k_1 k 1 k 2 k_2 k 2 L L L m m m I I I
(1) 当轴承 B 安装在刚体 A 的重心,弹簧 S1、S2 均安装在距重心 a a a θ \theta θ c c c
(2) 将刚体 A 从平衡位置移开,以观察其自由振动,但由于轴承的旋转阻力较大,刚体未发生振动便返回原位置。这种现象有两种情形。请画出刚体转角的瞬态响应曲线,并说明两者的区别。
如图7-2所示,移动立杆 D,使轴承 B 距刚体 A 重心的距离为 b b b k 1 = k 2 = k k_1=k_2=k k 1 = k 2 = k
(3) 导出刚体 A 旋转振动的运动方程。
(4) 与轴承安装在刚体重心(b = 0 b=0 b = 0
(5) 为使刚体 A 旋转振动的固有频率与轴承位于重心(b = 0 b=0 b = 0
Kai (1)
ばね変位はそれぞれ ± a θ \pm a\theta ± a θ
I θ ¨ + c θ ˙ + ( k 1 + k 2 ) a 2 θ = 0 . \boxed{I\ddot\theta+c\dot\theta+(k_1+k_2)a^2\theta=0}. I θ ¨ + c θ ˙ + ( k 1 + k 2 ) a 2 θ = 0 . (2)
ω n = ( k 1 + k 2 ) a 2 I , ζ = c 2 I ( k 1 + k 2 ) a 2 . \omega_n=\sqrt{\frac{(k_1+k_2)a^2}{I}},\qquad
\zeta=\frac{c}{2\sqrt{I(k_1+k_2)a^2}}. ω n = I ( k 1 + k 2 ) a 2 , ζ = 2 I ( k 1 + k 2 ) a 2 c . 初期条件を θ ( 0 ) = θ 0 , θ ˙ ( 0 ) = 0 \theta(0)=\theta_0,\ \dot\theta(0)=0 θ ( 0 ) = θ 0 , θ ˙ ( 0 ) = 0
臨界減衰 ζ = 1 \zeta=1 ζ = 1
θ = θ 0 ( 1 + ω n t ) e − ω n t . \boxed{\theta=\theta_0(1+\omega_nt)e^{-\omega_nt}}. θ = θ 0 ( 1 + ω n t ) e − ω n t . 過減衰 ζ > 1 \zeta>1 ζ > 1 λ 1 , 2 = − ω n ( ζ ∓ ζ 2 − 1 ) \lambda_{1,2}=-\omega_n(\zeta\mp\sqrt{\zeta^2-1}) λ 1 , 2 = − ω n ( ζ ∓ ζ 2 − 1 )
θ = θ 0 − λ 2 e λ 1 t + λ 1 e λ 2 t λ 1 − λ 2 . \boxed{\theta=\theta_0\frac{-\lambda_2e^{\lambda_1t}+\lambda_1e^{\lambda_2t}}{\lambda_1-\lambda_2}}. θ = θ 0 λ 1 − λ 2 − λ 2 e λ 1 t + λ 1 e λ 2 t . 両者とも振動しないが、同じ慣性・剛性で静かに放したとき、臨界減衰の方が速く平衡位置へ戻る。
(3)
軸回りの慣性モーメントは I + m b 2 I+mb^2 I + m b 2 a + b , a − b a+b,a-b a + b , a − b
( I + m b 2 ) θ ¨ + 2 k ( a 2 + b 2 ) θ = 0 . \boxed{(I+mb^2)\ddot\theta+2k(a^2+b^2)\theta=0}. ( I + m b 2 ) θ ¨ + 2 k ( a 2 + b 2 ) θ = 0 . (4)
固有角振動数と固有振動数は
ω n ( b ) = 2 k ( a 2 + b 2 ) I + m b 2 , f n ( b ) = ω n ( b ) 2 π . \boxed{\omega_n(b)=\sqrt{\frac{2k(a^2+b^2)}{I+mb^2}},\qquad
f_n(b)=\frac{\omega_n(b)}{2\pi}}. ω n ( b ) = I + m b 2 2 k ( a 2 + b 2 ) , f n ( b ) = 2 π ω n ( b ) . b = 0 b=0 b = 0
ω n 2 ( b ) − ω n 2 ( 0 ) = 2 k b 2 ( I − m a 2 ) I ( I + m b 2 ) . \omega_n^2(b)-\omega_n^2(0)
=\frac{2kb^2(I-ma^2)}{I(I+mb^2)}. ω n 2 ( b ) − ω n 2 ( 0 ) = I ( I + m b 2 ) 2 k b 2 ( I − m a 2 ) . したがって b > 0 b>0 b > 0 a < I / m a<\sqrt{I/m} a < I / m a > I / m a>\sqrt{I/m} a > I / m a = I / m a=\sqrt{I/m} a = I / m
(5)
目標値は ω n 2 ( 0 ) = 2 k a 2 / I \omega_n^2(0)=2ka^2/I ω n 2 ( 0 ) = 2 k a 2 / I
S2 の軸受からの距離を d d d
k [ ( a + b ) 2 + d 2 ] I + m b 2 = 2 k a 2 I . \frac{k[(a+b)^2+d^2]}{I+mb^2}=\frac{2ka^2}{I}. I + m b 2 k [( a + b ) 2 + d 2 ] = I 2 k a 2 . よって
d 2 = D : = 2 a 2 ( 1 + m b 2 I ) − ( a + b ) 2 . \boxed{d^2=D:=2a^2\left(1+\frac{mb^2}{I}\right)-(a+b)^2}. d 2 = D := 2 a 2 ( 1 + I m b 2 ) − ( a + b ) 2 . D ≥ 0 D\ge0 D ≥ 0 x 2 = b ± D x_2=b\pm\sqrt D x 2 = b ± D
位置を変えずに S2 のばね定数を k 2 ′ k_2' k 2 ′
k ( a + b ) 2 + k 2 ′ ( a − b ) 2 I + m b 2 = 2 k a 2 I \frac{k(a+b)^2+k_2'(a-b)^2}{I+mb^2}=\frac{2ka^2}{I} I + m b 2 k ( a + b ) 2 + k 2 ′ ( a − b ) 2 = I 2 k a 2 より、a ≠ b a\ne b a = b
k 2 ′ = k D ( a − b ) 2 . \boxed{k_2'=k\frac{D}{(a-b)^2}}. k 2 ′ = k ( a − b ) 2 D . 通常の正のばね定数で実現するには D > 0 D>0 D > 0 a = b a=b a = b
Reference