東京大学 工学系研究科 機械工学専攻 2019年8月実施 機械工学第2部 問題2 Author 祭音Myyura (Based on zzy's answer refined with GPT 6 Astra)
Description 下記の I,II の両方について解答せよ。なお,I の解答に答案用紙 1 枚を,II の解答に答案用紙 1 枚を,それぞれ用いること。
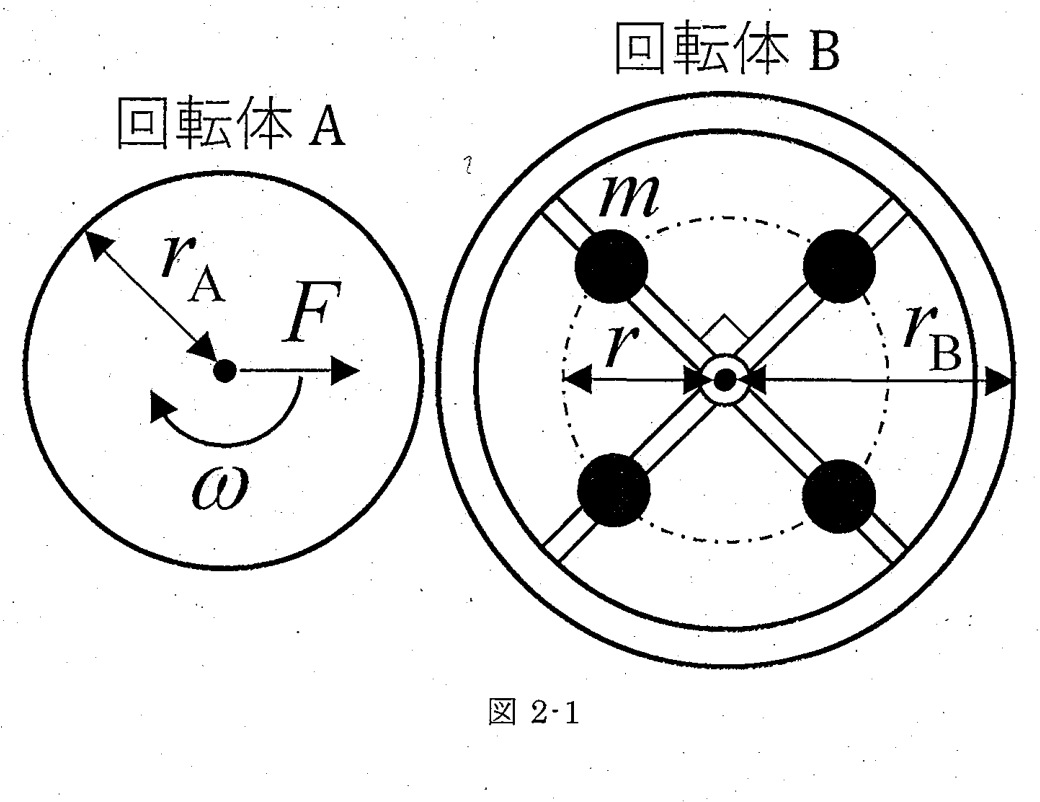
図 2-1 に示すように,水平面上で回転体 A は角速度 ω = ω 0 \omega=\omega_0 ω = ω 0 t = 0 t=0 t = 0 F F F r A r_A r A I A I_A I A r B r_B r B m m m r r r I B I_B I B F F F μ \mu μ r r r r 0 r_0 r 0
(1) 四つのおもりを含めた B の回転軸に対する慣性モーメントを求めよ。
(2) 時刻 t t t
(3) 時刻 t 1 t_1 t 1 t 1 t_1 t 1
次に,A と B を外周に歯車がついた回転体 A′ と回転体 B′ に置き換える。A′ と B′ の両歯車のバックラッシュの影響は無視でき,伝達効率は 100% とする。A′ のピッチ円半径は r A ′ r_A' r A ′ r B ′ r_B' r B ′ m m m T cos k t T\cos kt T cos k t t ≥ 0 t\ge0 t ≥ 0 T T T k k k r r r ω B ′ \omega_B' ω B ′
(4) B′ のトルク脈動を求めよ。
(5) r r r t = 0 t=0 t = 0 r = r 0 r=r_0 r = r 0
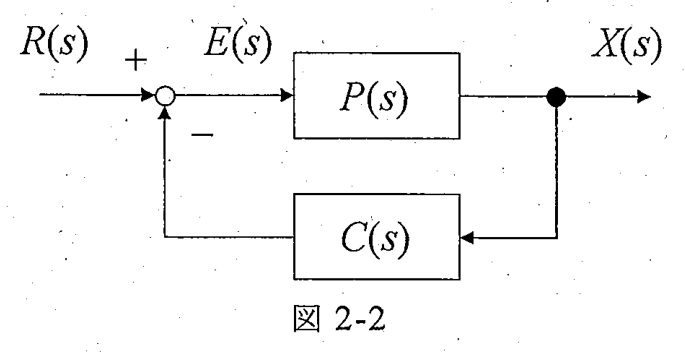
図 2-2 に示す閉ループ系を考える。ここで,プラント P P P
P ( s ) = 1 ( s + a ) ( s − b ) P(s)=\frac1{(s+a)(s-b)} P ( s ) = ( s + a ) ( s − b ) 1 であり,a > b > 0 a>b>0 a > b > 0 C C C C ( s ) = k p > 0 C(s)=k_p>0 C ( s ) = k p > 0 R ( s ) , X ( s ) R(s),X(s) R ( s ) , X ( s ) E ( s ) E(s) E ( s )
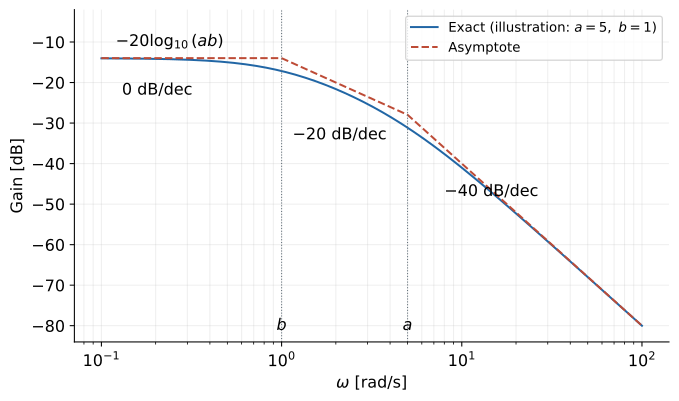
(1) P ( s ) P(s) P ( s ) ∣ P ( j ω ) ∣ |P(j\omega)| ∣ P ( jω ) ∣
(2) 閉ループ系が安定となるための k p k_p k p a = 5 , b = 1 a=5,b=1 a = 5 , b = 1 − 1 , − 3 -1,-3 − 1 , − 3 k p k_p k p
(3) (2) で求めた k p k_p k p x ( t ) x(t) x ( t ) e ( ∞ ) e(\infty) e ( ∞ )
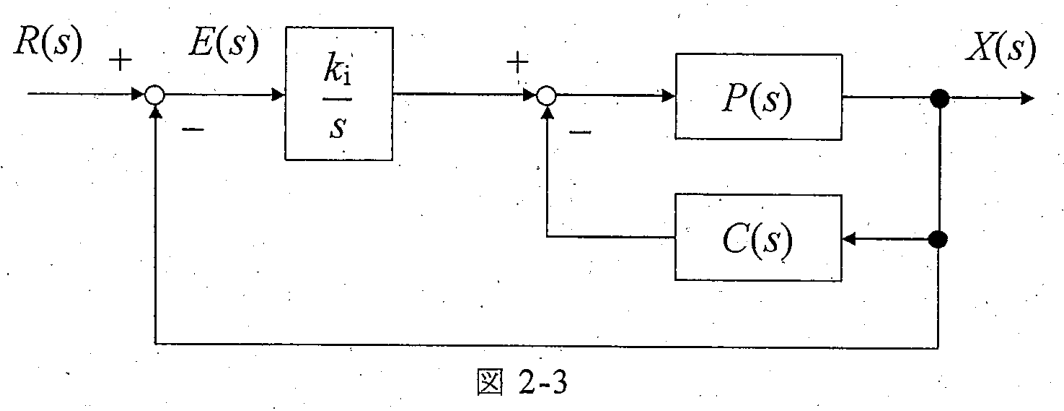
次に,図 2-3 に示す閉ループ系を構成した。なお,k i k_i k i
(4) 入力 R ( s ) R(s) R ( s ) X ( s ) X(s) X ( s )
(5) 閉ループ系が安定となるための k p , k i k_p,k_i k p , k i
(6) 閉ループ系が安定の場合,定常状態における偏差 e ( ∞ ) e(\infty) e ( ∞ )
题目描述
I、II 均须作答,分别使用一张答题纸。
I
图 2-1 中,水平面上的转子 A 以角速度 ω 0 \omega_0 ω 0 t = 0 t=0 t = 0 F F F r A r_A r A I A I_A I A r B r_B r B m m m r r r I B I_B I B F F F μ \mu μ r = r 0 r=r_0 r = r 0
(1) 求包含四个重物在内的 B 关于转轴的转动惯量。
(2) 求时刻 t t t
(3) 自 t 1 t_1 t 1 t 1 t_1 t 1
再将 A、B 替换为外周带齿轮的 A′、B′。忽略齿隙,传动效率为 100%。A′ 的分度圆半径为 r A ′ r_A' r A ′ r B ′ r_B' r B ′ m m m T cos k t T\cos kt T cos k t t ≥ 0 t\ge0 t ≥ 0 T , k T,k T , k r r r ω B ′ \omega_B' ω B ′
(4) 求 B′ 的脉动转矩。
(5) 已知 r ( 0 ) = r 0 r(0)=r_0 r ( 0 ) = r 0 r r r
II
考虑图 2-2 闭环系统。对象传递函数为 P ( s ) = 1 / [ ( s + a ) ( s − b ) ] P(s)=1/[(s+a)(s-b)] P ( s ) = 1/ [( s + a ) ( s − b )] a > b > 0 a>b>0 a > b > 0 C ( s ) = k p > 0 C(s)=k_p>0 C ( s ) = k p > 0 R ( s ) , X ( s ) , E ( s ) R(s),X(s),E(s) R ( s ) , X ( s ) , E ( s )
(1) 求 ∣ P ( j ω ) ∣ |P(j\omega)| ∣ P ( jω ) ∣
(2) 推导闭环稳定的 k p k_p k p a = 5 , b = 1 a=5,b=1 a = 5 , b = 1 − 1 , − 3 -1,-3 − 1 , − 3 k p k_p k p
(3) 使用 (2) 求出的 k p k_p k p x ( t ) x(t) x ( t ) e ( ∞ ) e(\infty) e ( ∞ )
再构成图 2-3 的闭环系统,其中 k i k_i k i
(4) 求输入 R ( s ) R(s) R ( s ) X ( s ) X(s) X ( s )
(5) 推导系统稳定所需的 k p , k i k_p,k_i k p , k i
(6) 证明闭环稳定时,稳态偏差 e ( ∞ ) = 0 e(\infty)=0 e ( ∞ ) = 0
Kai 両回転軸の正方向を同じ向きに取り、A の初期回転を正とする。この規約では B は負方向に回転する。
(1)
平行軸の定理より
J = I B + 4 m r 2 . \boxed{J=I_B+4mr^2}. J = I B + 4 m r 2 . (2)
滑っている間、摩擦力の大きさは μ F \mu F μ F
I A ω ˙ A = − μ F r A , J ω ˙ B = − μ F r B . I_A\dot\omega_A=-\mu Fr_A,\qquad J\dot\omega_B=-\mu Fr_B. I A ω ˙ A = − μ F r A , J ω ˙ B = − μ F r B . したがって 0 ≤ t ≤ t 1 0\le t\le t_1 0 ≤ t ≤ t 1
ω A ( t ) = ω 0 − μ F r A I A t , ω B ( t ) = − μ F r B J t . \boxed{\begin{gathered}
\omega_A(t)=\omega_0-\frac{\mu Fr_A}{I_A}t,\\
\omega_B(t)=-\frac{\mu Fr_B}{J}t
\end{gathered}}. ω A ( t ) = ω 0 − I A μ F r A t , ω B ( t ) = − J μ F r B t . (3)
接触点の相対速度が0になる条件 r A ω A + r B ω B = 0 r_A\omega_A+r_B\omega_B=0 r A ω A + r B ω B = 0
t 1 = r A ω 0 μ F ( r A 2 / I A + r B 2 / J ) = I A J r A ω 0 μ F ( J r A 2 + I A r B 2 ) . \boxed{\begin{gathered}
t_1=\frac{r_A\omega_0}{\mu F(r_A^2/I_A+r_B^2/J)}\\
=\frac{I_AJr_A\omega_0}{\mu F(Jr_A^2+I_Ar_B^2)}
\end{gathered}}. t 1 = μ F ( r A 2 / I A + r B 2 / J ) r A ω 0 = μ F ( J r A 2 + I A r B 2 ) I A J r A ω 0 . t ≥ t 1 t\ge t_1 t ≥ t 1
ω A = I A r B 2 ω 0 J r A 2 + I A r B 2 , ω B = − I A r A r B ω 0 J r A 2 + I A r B 2 . \boxed{\begin{gathered}
\omega_A=\frac{I_Ar_B^2\omega_0}{Jr_A^2+I_Ar_B^2},\\
\omega_B=-\frac{I_Ar_Ar_B\omega_0}{Jr_A^2+I_Ar_B^2}
\end{gathered}}. ω A = J r A 2 + I A r B 2 I A r B 2 ω 0 , ω B = − J r A 2 + I A r B 2 I A r A r B ω 0 . (4)
歯車の拘束は r A ′ ω A ′ + r B ′ ω B ′ = 0 r_A'\omega_A'+r_B'\omega_B'=0 r A ′ ω A ′ + r B ′ ω B ′ = 0
τ B ′ ( t ) = − r B ′ r A ′ T cos k t . \boxed{\tau_B'(t)=-\frac{r_B'}{r_A'}T\cos kt}. τ B ′ ( t ) = − r A ′ r B ′ T cos k t . (5)
B′ の角運動量は H B ′ = ( I B + 4 m r 2 ) ω B ′ H_B'=(I_B+4mr^2)\omega_B' H B ′ = ( I B + 4 m r 2 ) ω B ′ ω B ′ \omega_B' ω B ′
8 m ω B ′ r r ˙ = τ B ′ = − r B ′ r A ′ T cos k t . 8m\omega_B'r\dot r=\tau_B'
=-\frac{r_B'}{r_A'}T\cos kt. 8 m ω B ′ r r ˙ = τ B ′ = − r A ′ r B ′ T cos k t . 初期条件を用いて積分すると
r ( t ) = r 0 2 − r B ′ T 4 m ω B ′ r A ′ k sin k t . \boxed{r(t)=\sqrt{r_0^2-\frac{r_B'T}{4m\omega_B'r_A'k}\sin kt}}. r ( t ) = r 0 2 − 4 m ω B ′ r A ′ k r B ′ T sin k t . 半径が実数となり、重りを移動できる範囲で成立する。全周期にわたり実数とするには r 0 2 ≥ ∣ r B ′ T / ( 4 m ω B ′ r A ′ k ) ∣ r_0^2\ge |r_B'T/(4m\omega_B'r_A'k)| r 0 2 ≥ ∣ r B ′ T / ( 4 m ω B ′ r A ′ k ) ∣
(1)
∣ P ( j ω ) ∣ = 1 ( a 2 + ω 2 ) ( b 2 + ω 2 ) . \boxed{|P(j\omega)|=\frac1{\sqrt{(a^2+\omega^2)(b^2+\omega^2)}}}. ∣ P ( jω ) ∣ = ( a 2 + ω 2 ) ( b 2 + ω 2 ) 1 . 折点は ω = b , a \omega=b,a ω = b , a − 20 log 10 ( a b ) d B -20\log_{10}(ab)\,\mathrm{dB} − 20 log 10 ( ab ) dB 0 , − 20 , − 40 d B / d e c 0,-20,-40\,\mathrm{dB/dec} 0 , − 20 , − 40 dB/dec
(2)
X R = P 1 + k p P = 1 s 2 + ( a − b ) s + k p − a b . \begin{gathered}
\frac XR=\frac P{1+k_pP}\\
=\frac1{s^2+(a-b)s+k_p-ab}.
\end{gathered} R X = 1 + k p P P = s 2 + ( a − b ) s + k p − ab 1 . a − b > 0 a-b>0 a − b > 0
k p > a b . \boxed{k_p>ab}. k p > ab . a = 5 , b = 1 a=5,b=1 a = 5 , b = 1 ( s + 1 ) ( s + 3 ) = s 2 + 4 s + 3 (s+1)(s+3)=s^2+4s+3 ( s + 1 ) ( s + 3 ) = s 2 + 4 s + 3
k p = 8 . \boxed{k_p=8}. k p = 8 . (3)
X ( s ) = 1 s ( s + 1 ) ( s + 3 ) = 1 3 s − 1 2 ( s + 1 ) + 1 6 ( s + 3 ) . \begin{gathered}
X(s)=\frac1{s(s+1)(s+3)}\\
=\frac1{3s}-\frac1{2(s+1)}+\frac1{6(s+3)}.
\end{gathered} X ( s ) = s ( s + 1 ) ( s + 3 ) 1 = 3 s 1 − 2 ( s + 1 ) 1 + 6 ( s + 3 ) 1 . したがって
x ( t ) = 1 3 − 1 2 e − t + 1 6 e − 3 t ( t ≥ 0 ) . \boxed{x(t)=\frac13-\frac12e^{-t}+\frac16e^{-3t}\quad(t\ge0)}. x ( t ) = 3 1 − 2 1 e − t + 6 1 e − 3 t ( t ≥ 0 ) . この系の偏差は e = r − k p x e=r-k_px e = r − k p x
e ( ∞ ) = 1 − 8 ⋅ 1 3 = − 5 3 . \boxed{e(\infty)=1-8\cdot\frac13=-\frac53}. e ( ∞ ) = 1 − 8 ⋅ 3 1 = − 3 5 . (4)
X = P [ ( k i / s ) ( R − X ) − k p X ] X=P[(k_i/s)(R-X)-k_pX] X = P [( k i / s ) ( R − X ) − k p X ]
X R = k i s 3 + ( a − b ) s 2 + ( k p − a b ) s + k i . \boxed{\frac XR=\frac{k_i}{s^3+(a-b)s^2+(k_p-ab)s+k_i}}. R X = s 3 + ( a − b ) s 2 + ( k p − ab ) s + k i k i . (5)
三次特性多項式のラウス表の第1列は
1 , a − b , ( a − b ) ( k p − a b ) − k i a − b , k i . 1,\quad a-b,\quad
\frac{(a-b)(k_p-ab)-k_i}{a-b},\quad k_i. 1 , a − b , a − b ( a − b ) ( k p − ab ) − k i , k i . すべてが正となる条件は
k p > a b , 0 < k i < ( a − b ) ( k p − a b ) . \boxed{k_p>ab,\qquad 0<k_i<(a-b)(k_p-ab)}. k p > ab , 0 < k i < ( a − b ) ( k p − ab ) . (6)
D ( s ) = s 3 + ( a − b ) s 2 + ( k p − a b ) s + k i D(s)=s^3+(a-b)s^2+(k_p-ab)s+k_i D ( s ) = s 3 + ( a − b ) s 2 + ( k p − ab ) s + k i
E ( s ) = ( 1 − k i D ( s ) ) 1 s . E(s)=\left(1-\frac{k_i}{D(s)}\right)\frac1s. E ( s ) = ( 1 − D ( s ) k i ) s 1 . 安定条件の下で最終値定理を用いれば
e ( ∞ ) = lim s → 0 ( 1 − k i D ( s ) ) = 0 . \boxed{e(\infty)=\lim_{s\to0}\left(1-\frac{k_i}{D(s)}\right)=0}. e ( ∞ ) = s → 0 lim ( 1 − D ( s ) k i ) = 0 . Reference