東京大学 工学系研究科 機械工学専攻 2019年8月実施 機械工学第2部 問題 1 Author 祭音Myyura (Based on SN's answer refined with GPT 6 Astra)
Description 下記の I,II の両方について解答せよ。なお,I の解答には答案用紙 1 枚を,II の解答には答案用紙 1 枚を,それぞれ用いること。
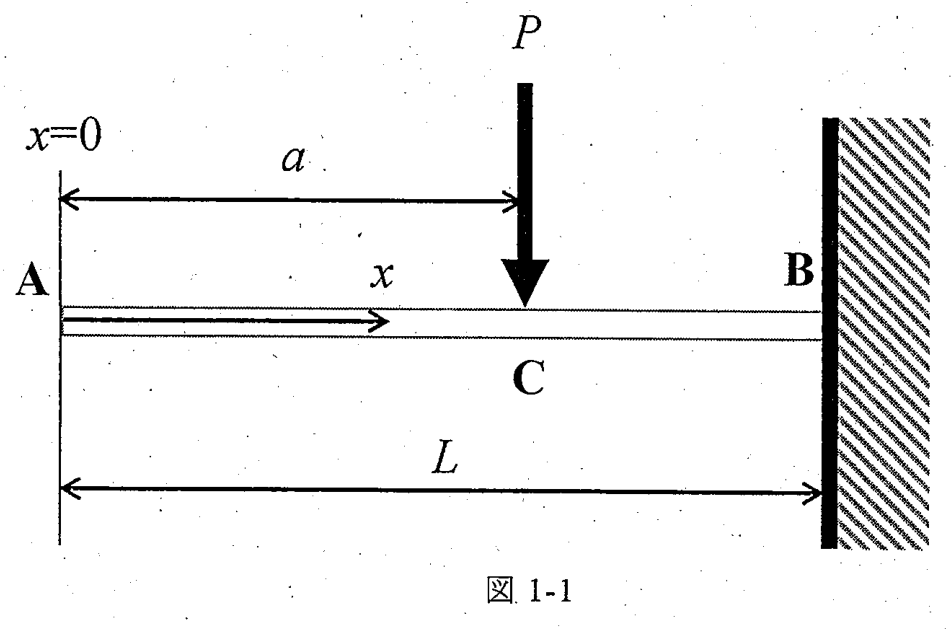
図 1-1 の片端固定支持梁を考える。左端 A を x x x x = 0 x=0 x = 0 L L L E E E x = a x=a x = a P P P
(1) 位置 x x x M ( x ) M(x) M ( x )
(2) 断面二次モーメントを I I I v ( x ) v(x) v ( x )
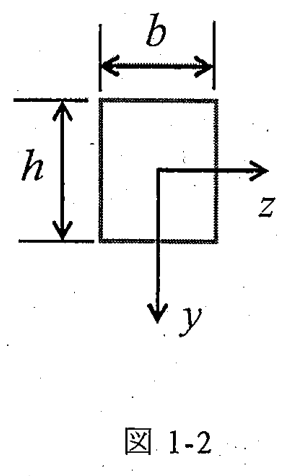
(3) 図 1-2 に示す通り,梁の横断面が矩形で高さが h h h b b b h , b , P , L , a h,b,P,L,a h , b , P , L , a x , y , z x,y,z x , y , z
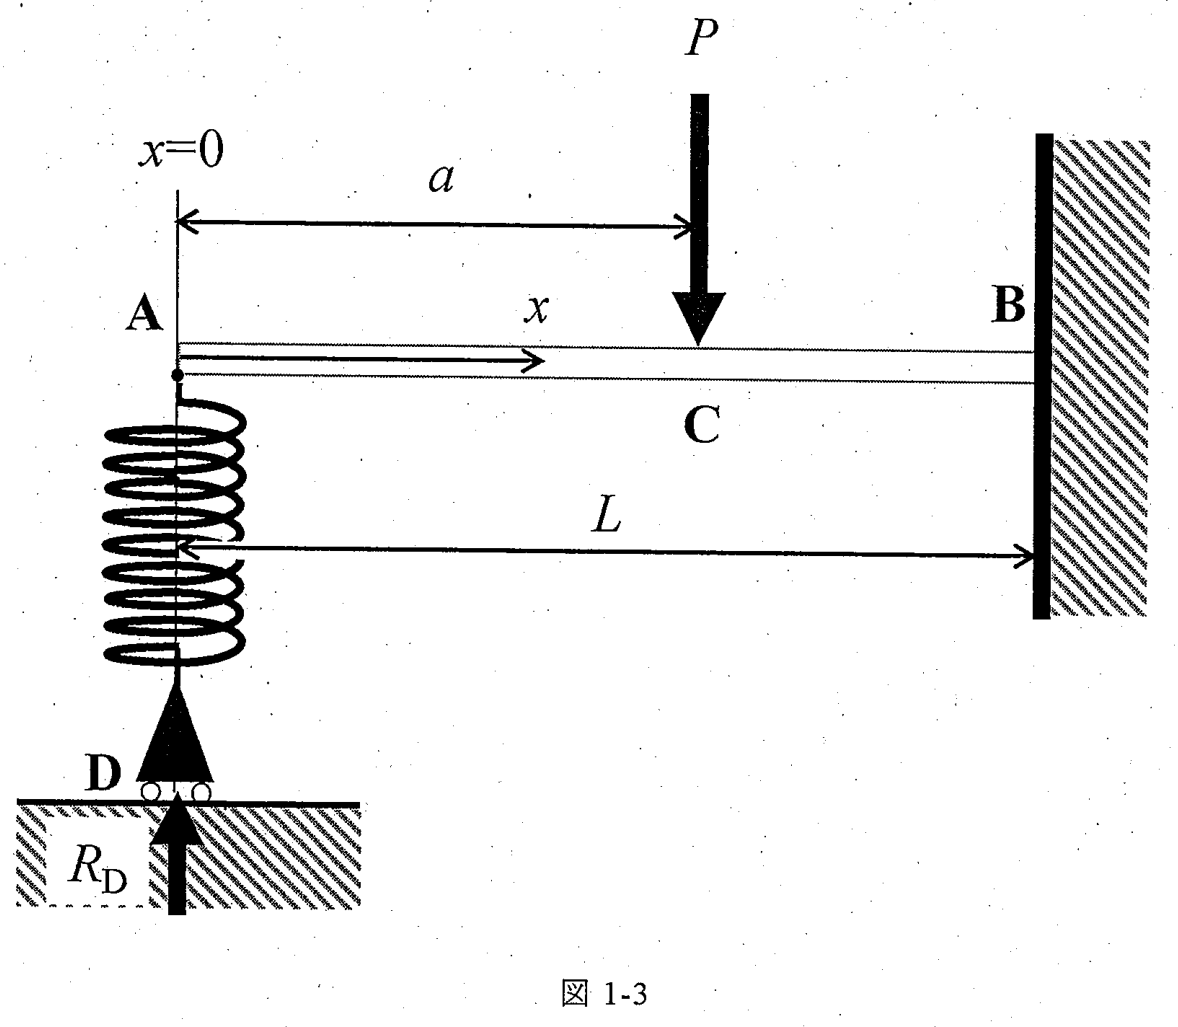
次に,図 1-3 に示すように,梁の A 点(x = 0 x=0 x = 0 k k k R D R_D R D P P P R A R_A R A R A = 0 R_A=0 R A = 0 P P P I I I P P P
(4) 位置 x x x M ( x ) M(x) M ( x ) P , x , a , R D P,x,a,R_D P , x , a , R D
(5) D 点での力 R D R_D R D k , E , I , P , L , a k,E,I,P,L,a k , E , I , P , L , a
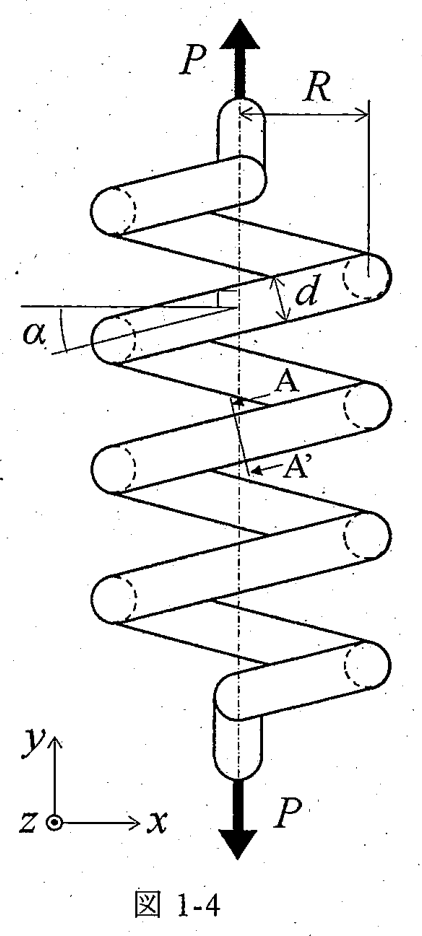
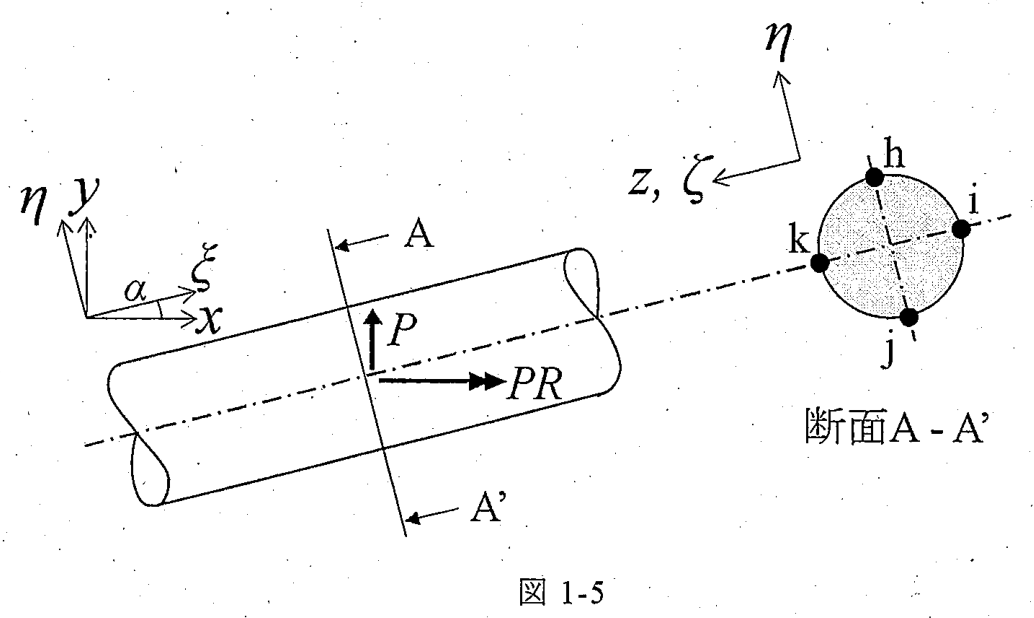
図 1-4 に示すように平均半径 R R R α \alpha α y y y y y y P P P d d d z z z x y z xyz x yz x y xy x y z z z α \alpha α ξ η ζ \xi\eta\zeta ξ η ζ y y y P P P x x x P R PR PR η \eta η ζ \zeta ζ η \eta η ζ \zeta ζ
(1) 断面 A–A′ に働く大きさ P P P S S S N N N S S S N N N
(2) 断面 A–A′ に働く大きさ P R PR PR T T T M M M T T T M M M
以下の設問においては d / R ≪ 1 d/R\ll1 d / R ≪ 1 S , N S,N S , N T , M T,M T , M
(3) 断面 A–A′ 上の点 h および点 i における,垂直応力 σ ξ ξ \sigma_{\xi\xi} σ ξξ τ ξ η , τ ξ ζ \tau_{\xi\eta},\tau_{\xi\zeta} τ ξ η , τ ξ ζ T , M , d , I , I P T,M,d,I,I_P T , M , d , I , I P I I I I P I_P I P
(4) 点 h および点 i における第一,第二,第三主応力 σ 1 , σ 2 , σ 3 \sigma_1,\sigma_2,\sigma_3 σ 1 , σ 2 , σ 3 T , M , d , I , I P T,M,d,I,I_P T , M , d , I , I P
(5) 点 h,i,j,k のうち,第一主応力が最大と最小となる点を選べ。選んだ理由を 200 字以内で記せ。
题目描述
I、II 均须作答,分别使用一张答题纸。
I
图 1-1 为一端固支梁,以左端 A 为 x = 0 x=0 x = 0 L L L E E E x = a x=a x = a P P P
(1) 求横截面位置 x x x M ( x ) M(x) M ( x )
(2) 截面二次矩为 I I I v ( x ) v(x) v ( x )
(3) 梁截面如图 1-2,为高 h h h b b b h , b , P , L , a h,b,P,L,a h , b , P , L , a x , y , z x,y,z x , y , z
再如图 1-3,在 A 点以刚度 k k k R D R_D R D P P P R A = 0 R_A=0 R A = 0 I I I P P P
(4) 用 P , x , a , R D P,x,a,R_D P , x , a , R D x x x M ( x ) M(x) M ( x )
(5) 用 k , E , I , P , L , a k,E,I,P,L,a k , E , I , P , L , a R D R_D R D
II
图 1-4 的圆柱螺旋弹簧平均半径为 R R R α \alpha α y y y y y y P P P d d d z z z ξ η ζ \xi\eta\zeta ξ η ζ x y z xyz x yz z z z x y xy x y α \alpha α y y y P P P x x x P R PR PR η \eta η ζ \zeta ζ η \eta η ζ \zeta ζ
(1) 将面力 P P P S S S N N N S , N S,N S , N
(2) 将内力矩 P R PR PR T T T M M M T , M T,M T , M
以下各问取 d / R ≪ 1 d/R\ll1 d / R ≪ 1 S , N S,N S , N T , M T,M T , M
(3) 用 T , M , d , I , I P T,M,d,I,I_P T , M , d , I , I P σ ξ ξ \sigma_{\xi\xi} σ ξξ τ ξ η , τ ξ ζ \tau_{\xi\eta},\tau_{\xi\zeta} τ ξ η , τ ξ ζ I I I I P I_P I P
(4) 用 T , M , d , I , I P T,M,d,I,I_P T , M , d , I , I P σ 1 , σ 2 , σ 3 \sigma_1,\sigma_2,\sigma_3 σ 1 , σ 2 , σ 3
(5) 在 h、i、j、k 中分别选出第一主应力最大和最小的点,并在 200 字以内说明理由。
Kai (1)
正の曲げモーメントを下側引張りとすると
M ( x ) = { 0 0 ≤ x ≤ a , − P ( x − a ) a ≤ x ≤ L . \boxed{M(x)=\begin{cases}0&0\le x\le a,\\-P(x-a)&a\le x\le L.\end{cases}} M ( x ) = { 0 − P ( x − a ) 0 ≤ x ≤ a , a ≤ x ≤ L . (2)
E I v ′ ′ = − M EI v''=-M E I v ′′ = − M v ( L ) = v ′ ( L ) = 0 v(L)=v'(L)=0 v ( L ) = v ′ ( L ) = 0 x = a x=a x = a
v ( x ) = P 6 E I { ( L − a ) 2 ( 2 L + a − 3 x ) 0 ≤ x ≤ a , ( L − x ) 2 ( 2 L + x − 3 a ) a ≤ x ≤ L . \boxed{v(x)=\frac{P}{6EI}\begin{cases}
(L-a)^2(2L+a-3x)&0\le x\le a,\\
(L-x)^2(2L+x-3a)&a\le x\le L.
\end{cases}} v ( x ) = 6 E I P { ( L − a ) 2 ( 2 L + a − 3 x ) ( L − x ) 2 ( 2 L + x − 3 a ) 0 ≤ x ≤ a , a ≤ x ≤ L . (3)
I = b h 3 / 12 I=bh^3/12 I = b h 3 /12 σ x = M ( x ) y / I \sigma_x=M(x)y/I σ x = M ( x ) y / I
σ max = 6 P ( L − a ) b h 2 , x = L , y = − h / 2 , − b / 2 ≤ z ≤ b / 2 . \begin{gathered}
\boxed{\sigma_{\max}=\frac{6P(L-a)}{bh^2}},\\
\boxed{x=L,\ y=-h/2,\ -b/2\le z\le b/2}.
\end{gathered} σ m a x = b h 2 6 P ( L − a ) , x = L , y = − h /2 , − b /2 ≤ z ≤ b /2 . (4)
重ね合わせにより
M ( x ) = { R D x 0 ≤ x ≤ a , R D x − P ( x − a ) a ≤ x ≤ L . \boxed{M(x)=\begin{cases}R_Dx&0\le x\le a,\\R_Dx-P(x-a)&a\le x\le L.\end{cases}} M ( x ) = { R D x R D x − P ( x − a ) 0 ≤ x ≤ a , a ≤ x ≤ L . (5)
A の下向き変位とばねの圧縮量を等置する。
R D k = P ( L − a ) 2 ( 2 L + a ) 6 E I − R D L 3 3 E I . \frac{R_D}{k}=\frac{P(L-a)^2(2L+a)}{6EI}-\frac{R_DL^3}{3EI}. k R D = 6 E I P ( L − a ) 2 ( 2 L + a ) − 3 E I R D L 3 . したがって
R D = k P ( L − a ) 2 ( 2 L + a ) 6 E I + 2 k L 3 . \boxed{R_D=\frac{kP(L-a)^2(2L+a)}{6EI+2kL^3}}. R D = 6 E I + 2 k L 3 k P ( L − a ) 2 ( 2 L + a ) . (1)
軸への射影より
S = P cos α , N = P sin α . \boxed{S=P\cos\alpha,\qquad N=P\sin\alpha}. S = P cos α , N = P sin α . (2)
T = P R cos α , M = P R sin α . \boxed{T=PR\cos\alpha,\qquad M=PR\sin\alpha}. T = PR cos α , M = PR sin α . (3)
+ ξ +\xi + ξ
σ ξ ξ = − M ζ I , τ ξ η = − T ζ I p , τ ξ ζ = T η I p . \begin{gathered}
\sigma_{\xi\xi}=-\frac{M\zeta}{I},\\
\tau_{\xi\eta}=-\frac{T\zeta}{I_p},\\
\tau_{\xi\zeta}=\frac{T\eta}{I_p}.
\end{gathered} σ ξξ = − I Mζ , τ ξ η = − I p Tζ , τ ξ ζ = I p T η . したがって
点 σ ξ ξ \sigma_{\xi\xi} σ ξξ τ ξ η \tau_{\xi\eta} τ ξ η τ ξ ζ \tau_{\xi\zeta} τ ξ ζ h 0 0 0 0 0 0 T d / ( 2 I p ) Td/(2I_p) T d / ( 2 I p ) i M d / ( 2 I ) Md/(2I) M d / ( 2 I ) T d / ( 2 I p ) Td/(2I_p) T d / ( 2 I p ) 0 0 0
(4)
s = M d / ( 2 I ) s=Md/(2I) s = M d / ( 2 I ) t = T d / ( 2 I p ) t=Td/(2I_p) t = T d / ( 2 I p )
( σ 1 , σ 2 , σ 3 ) h = ( t , 0 , − t ) , \boxed{(\sigma_1,\sigma_2,\sigma_3)_h=(t,0,-t)}, ( σ 1 , σ 2 , σ 3 ) h = ( t , 0 , − t ) , ( σ 1 , σ 2 , σ 3 ) i = ( s 2 + s 2 4 + t 2 , 0 , s 2 − s 2 4 + t 2 ) . \boxed{(\sigma_1,\sigma_2,\sigma_3)_i=
\left(\frac s2+\sqrt{\frac{s^2}{4}+t^2},\ 0,\ \frac s2-\sqrt{\frac{s^2}{4}+t^2}\right)}. ( σ 1 , σ 2 , σ 3 ) i = ( 2 s + 4 s 2 + t 2 , 0 , 2 s − 4 s 2 + t 2 ) . (5)
0 < α < π / 2 0<\alpha<\pi/2 0 < α < π /2 i 、最小は k 。
i:曲げ引張応力が最大だから。
k:曲げ圧縮応力が最大だから。
Reference