東京大学 工学系研究科 機械工学専攻 機械工学第1部 2015年9月実施 問題 2 設問 II Author 祭音Myyura (Based on SN's answer refined with GPT 6 Astra)
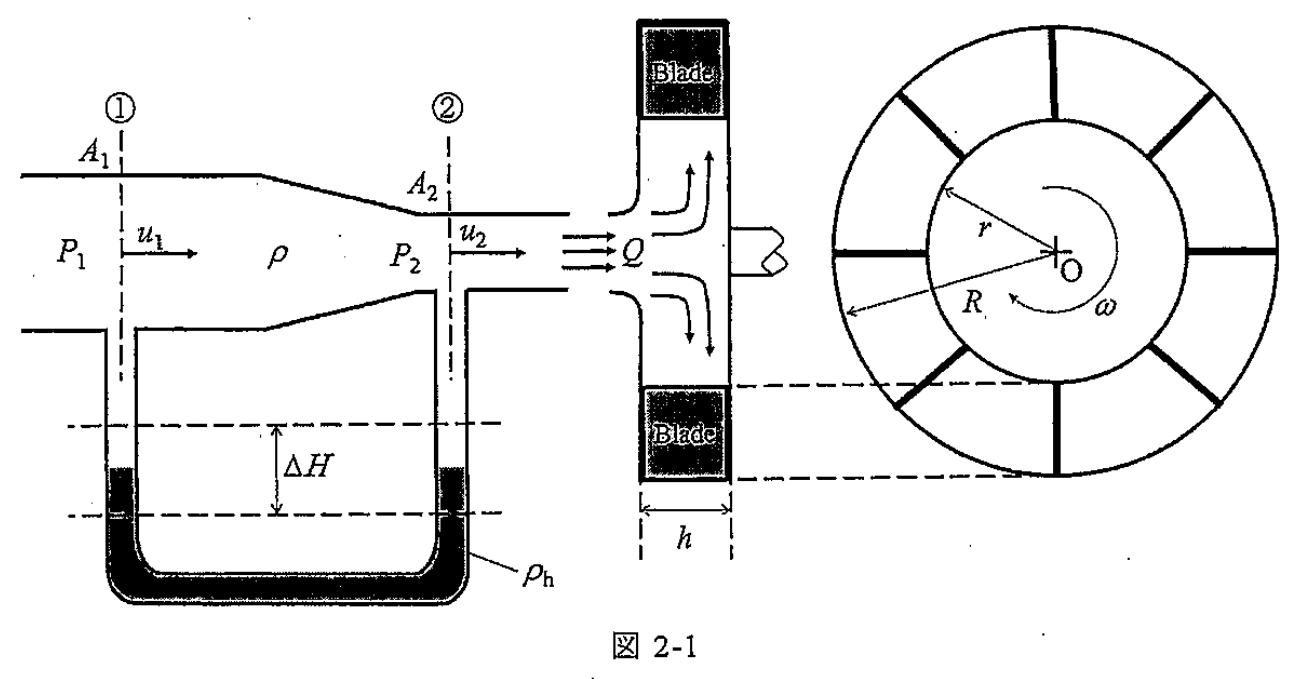
Description 図 2-1 に示すような遠心ポンプを考える。遠心ポンプには,ノズルを通って密度 ρ \rho ρ ρ h \rho_h ρ h A , u , P A,u,P A , u , P A 1 > A 2 A_1>A_2 A 1 > A 2 g g g r r r R R R h h h T T T
(1) 水が流れている時に,マノメータの液面は,断面①と断面②のどちらが高くなるか答えよ。
(2) 断面①と②の液面の高さの差を Δ H \Delta H Δ H Q Q Q
(3) 流量 Q Q Q ω \omega ω
(4) 断面①と②の液面の高さの差が 2 Δ H 2\Delta H 2Δ H
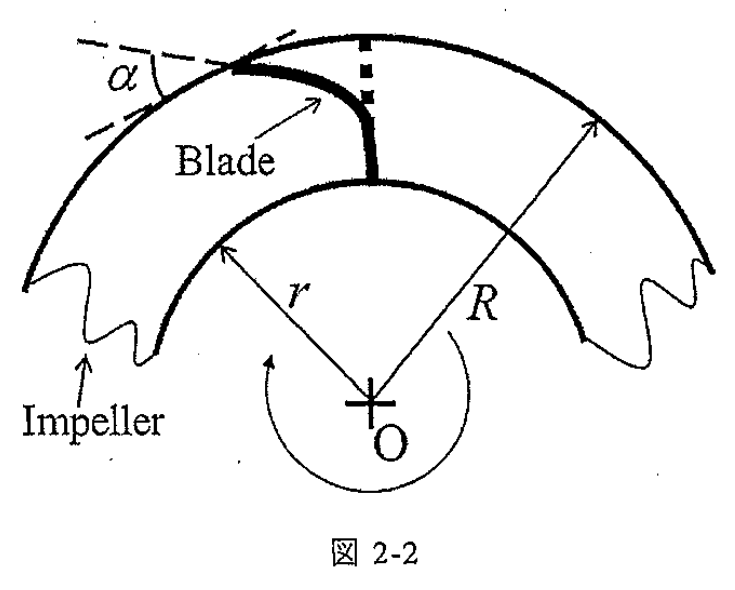
次に,図 2-2 のようにブレードの先端角度が α \alpha α 0 ∘ < α < 90 ∘ 0^\circ<\alpha<90^\circ 0 ∘ < α < 9 0 ∘ T T T
(5) 羽根車を駆動するために必要な動力 P w P_w P w
(6) ある流量のもとで設問 (5) において求めた動力 P w P_w P w
题目描述
考虑图 2-1 的离心泵。密度为 ρ \rho ρ ρ h \rho_h ρ h A , u , P A,u,P A , u , P A 1 > A 2 A_1>A_2 A 1 > A 2 g g g r r r R R R h h h T T T
(1) 有水流动时,测压计在截面①、②哪一侧的液面较高?
(2) 两侧液面高度差为 Δ H \Delta H Δ H Q Q Q
(3) 用流量 Q Q Q ω \omega ω
(4) 液面高度差变为 2 Δ H 2\Delta H 2Δ H
接下来将叶片末端改为图 2-2 所示的角度 α \alpha α 0 ∘ < α < 90 ∘ 0^\circ<\alpha<90^\circ 0 ∘ < α < 9 0 ∘ T T T
(5) 求驱动叶轮所需功率 P w P_w P w
(6) 在某一流量下,(5) 求得的功率 P w P_w P w
Kai (1)
連続の式より u 2 > u 1 u_2>u_1 u 2 > u 1 P 2 < P 1 P_2<P_1 P 2 < P 1 断面 2 側が高い 。
(2)
P 1 − P 2 = ( ρ h − ρ ) g Δ H = ρ 2 Q 2 ( 1 A 2 2 − 1 A 1 2 ) . \begin{gathered}
P_1-P_2=(\rho_h-\rho)g\Delta H\\
=\frac\rho2Q^2\left(\frac1{A_2^2}-\frac1{A_1^2}\right).
\end{gathered} P 1 − P 2 = ( ρ h − ρ ) g Δ H = 2 ρ Q 2 ( A 2 2 1 − A 1 2 1 ) . よって
Q = A 1 A 2 2 ( ρ h − ρ ) g Δ H ρ ( A 1 2 − A 2 2 ) . \boxed{Q=A_1A_2\sqrt{\frac{2(\rho_h-\rho)g\Delta H}{\rho(A_1^2-A_2^2)}}}. Q = A 1 A 2 ρ ( A 1 2 − A 2 2 ) 2 ( ρ h − ρ ) g Δ H . (3)
半径方向羽根では出口絶対速度の周方向成分は R ω R\omega R ω
T = ρ Q R ( R ω ) , ω = T ρ Q R 2 . T=\rho QR(R\omega),\qquad \boxed{\omega=\frac{T}{\rho QR^2}}. T = ρQR ( R ω ) , ω = ρQ R 2 T . (4)
Q ∝ Δ H Q\propto\sqrt{\Delta H} Q ∝ Δ H ω ∝ Q − 1 \omega\propto Q^{-1} ω ∝ Q − 1 ω n e w / ω = 1 / 2 \boxed{\omega_{\rm new}/\omega=1/\sqrt2} ω new / ω = 1/ 2
(5)
出口半径方向速度は v r = Q / ( 2 π R h ) v_r=Q/(2\pi Rh) v r = Q / ( 2 π R h )
v θ = R ω − v r cot α = R ω − Q 2 π R h tan α . v_\theta=R\omega-v_r\cot\alpha=R\omega-\frac{Q}{2\pi Rh\tan\alpha}. v θ = R ω − v r cot α = R ω − 2 π R h tan α Q . T = ρ Q R v θ T=\rho QRv_\theta T = ρQR v θ
ω = T ρ R 2 Q + Q 2 π R 2 h tan α . \omega=\frac{T}{\rho R^2Q}+\frac{Q}{2\pi R^2h\tan\alpha}. ω = ρ R 2 Q T + 2 π R 2 h tan α Q . したがって、(2) の Q Q Q
P w = T ω = T 2 ρ R 2 Q + T Q 2 π R 2 h tan α . \boxed{P_w=T\omega=\frac{T^2}{\rho R^2Q}+\frac{TQ}{2\pi R^2h\tan\alpha}}. P w = T ω = ρ R 2 Q T 2 + 2 π R 2 h tan α TQ . (6)
d P w / d Q = 0 dP_w/dQ=0 d P w / d Q = 0
Q ∗ 2 = 2 π h T tan α ρ . Q_*^2=\frac{2\pi hT\tan\alpha}{\rho}. Q ∗ 2 = ρ 2 πh T tan α . P w ′ ′ = 2 T 2 / ( ρ R 2 Q 3 ) > 0 P_w''=2T^2/(\rho R^2Q^3)>0 P w ′′ = 2 T 2 / ( ρ R 2 Q 3 ) > 0
Δ H ∗ = π h T tan α ( A 1 2 − A 2 2 ) A 1 2 A 2 2 ( ρ h − ρ ) g . \boxed{\Delta H_*=\frac{\pi hT\tan\alpha\,(A_1^2-A_2^2)}{A_1^2A_2^2(\rho_h-\rho)g}}. Δ H ∗ = A 1 2 A 2 2 ( ρ h − ρ ) g πh T tan α ( A 1 2 − A 2 2 ) . Reference