東京大学 工学系研究科 機械工学専攻 2015年9月実施 機械工学第2部 問題 1
Author
祭音Myyura (Based on SN's answer refined with GPT 6 Astra)
Description
下記の I,II の両方について解答せよ。なお,I の解答に答案用紙 1 枚を,II の解答に答案用紙 1 枚をそれぞれ用いること。
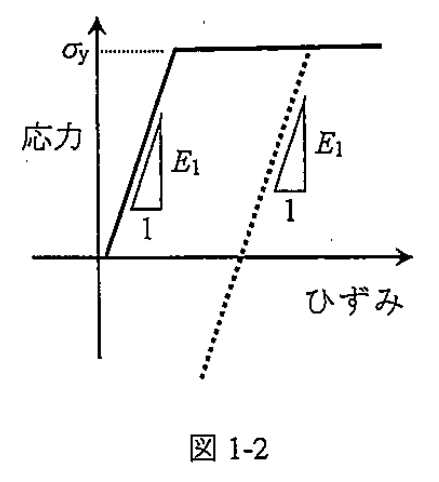
図 1-1 に示すように,長さ L で断面積 A1 の棒①と長さ L で断面積 A2 の棒②を水平に配置し,左端を鉛直壁面に剛に接合し,右端を剛体で連結する。右端の剛体に右向き水平方向荷重 P を加え,右向き水平方向変位 u が発生するものとする。棒①と棒②の伸びは等しく,右端の剛体は回転しないとする。また自重の影響は無視してよい。棒①は弾完全塑性体であり単軸引張試験より得られる応力・ひずみ関係が図 1-2 のようであるとする。すなわち,降伏応力 σy に達するまではヤング率 E1 の線形弾性体であり,降伏応力に達した後は応力一定でひずみが増加する完全塑性体である。また,降伏後に引張荷重を減ずる除荷により,図 1-2 中に点線で示す傾き E1 の直線をたどって応力とひずみが減じ,圧縮応力状態となってもその直線上で応力・ひずみ関係が推移するものとする。棒②はヤング率 E2 の線形弾性体であり,破断強度は十分に高いものとする。変形による断面積の変化は無視できるとする。
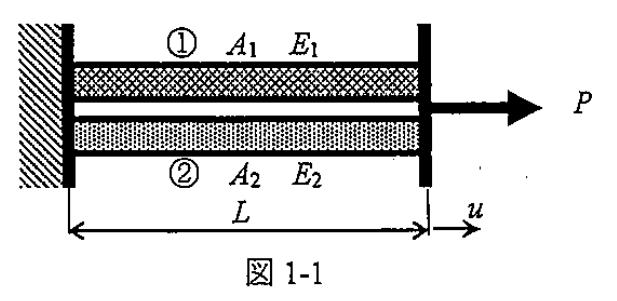
(1) 初期の状態から水平方向荷重 P を徐々に加えていき,棒①の応力が最初に降伏応力 σy に達するときの変位 u と荷重 P を求めよ。
(2) 最初の降伏後さらに水平方向荷重 P を増していく。荷重が Pa に達した時の変位 ua を求めよ。ただし棒①および棒②ともに破断はしないものとする。
(3) 荷重が Pa に達した後,徐々に荷重を減じ荷重 P が 0 となった。このときの棒①および棒②の応力とひずみを求めよ。
図 1-3 に示す両端を単純支持され,水平に設置された長さ L の真直なはりに関して,以下の問いに答えよ。はりの横断面は一辺の長さが a の正方形である。はりの質量密度を ρ,ヤング率を E,ポアソン比を ν とする。図 1-3 に示すように,左端を原点として,正方形横断面の重心を連ねた軸線と x 軸が一致するように,また鉛直下向き方向を z 方向として座標系を設定する。重力加速度を g とせよ。
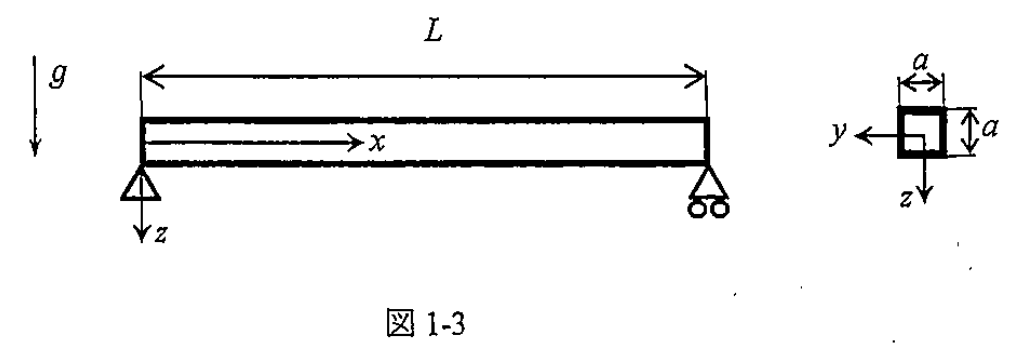
(1) 図 1-3 に示す y 軸に関する断面二次モーメント I を求めよ。
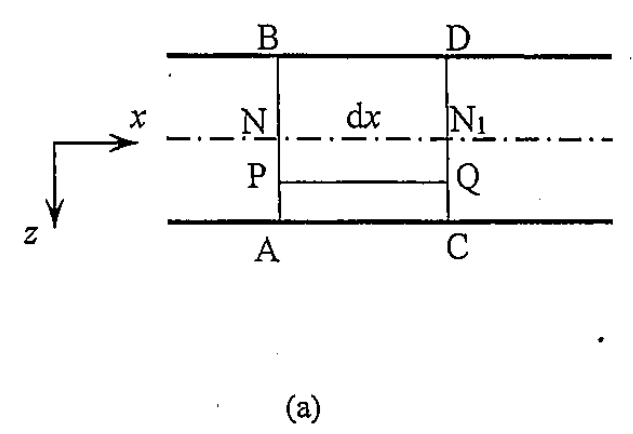
(2) x 軸に沿った長さ dx の微小部分を考える。この微小部分を拡大して下図 1-4(a) に示す。このはりが紙面内で曲げモーメント M(図 1-4(b) の矢印の方向を正とする)を受けて曲げ変形し,微小部分が図 1-4(b) となったとする。図 1-4(a) の NN1,図 1-4(b) の NN1′ は中立面である。変形後の AB と C′D′ をそれぞれ延長すると,図 1-4(b) に示すように点 O で交わる状態となっている。NN1′ は円弧上にあり,その曲率半径を r とする。PQ の z 座標が z∗ であるとして,変形後の P′Q′ に生じている垂直ひずみ εx を r と z∗ で表せ。
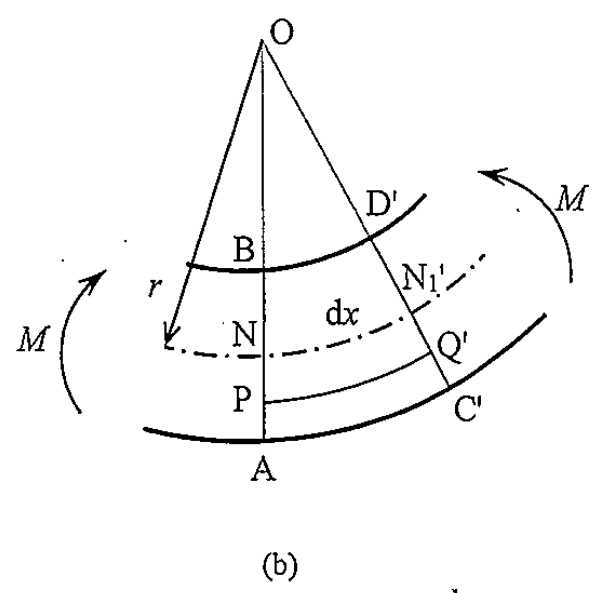
(3) z 方向のたわみを w,y 軸に関する断面二次モーメントを I,はりの y–z 断面にはたらく曲げモーメントを M とすると,たわみ角が十分に小さい時の,これらの関係を表すはりの基礎式が式 (1) となることを導出せよ。ただし幾何学的関係より式 (2) が成立することを用いてよい。
M=−EIdx2d2w(1)
r1=−dx2d2w(2)
(4) 自重により発生するたわみ w を求めよ。
(5) x=L/2 の横断面に発生する垂直応力 σx の z 軸に沿った分布を求めよ。
(6) x=L/2 の横断面に発生する垂直ひずみ εy の z 軸に沿った分布を求めよ。
题目描述
回答 I、II 两部分,各使用一张答题纸。
I
图 1-1 中,两根长度均为 L 的杆①、②水平放置,截面积分别为 A1,A2。左端刚性连接竖直墙,右端由刚体连接。向右端刚体施加水平向右的载荷 P,产生向右位移 u。两杆伸长相同,右端刚体不转动,忽略自重。杆①为弹性理想塑性材料,单轴拉伸应力—应变关系如图 1-2:达到屈服应力 σy 前为杨氏模量 E1 的线弹性体;屈服后应力保持恒定而应变增加。屈服后减小拉伸载荷卸载时,应力与应变沿图中斜率为 E1 的虚直线减小,即使进入压应力状态也继续沿该直线变化。杆②为杨氏模量 E2 的线弹性体,断裂强度足够高。忽略变形造成的截面积变化。
(1) 从初始状态逐渐增加水平载荷 P,求杆①应力首次达到 σy 时的位移 u 和载荷 P。
(2) 首次屈服后继续增加 P。求载荷达到 Pa 时的位移 ua。两杆均不发生断裂。
(3) 载荷达到 Pa 后逐渐卸载至 P=0,求此时两杆各自的应力与应变。
II
图 1-3 为水平放置、两端简支、长为 L 的直梁,横截面是边长 a 的正方形。梁的质量密度为 ρ,杨氏模量为 E,泊松比为 ν。以梁左端为原点,穿过各截面形心的轴线为 x 轴,竖直向下为 z 方向,坐标如图所示。重力加速度为 g。
(1) 求关于图 1-3 中 y 轴的截面惯性矩 I。
(2) 图 1-4(a) 放大了梁沿 x 轴长度为 dx 的微元。梁在纸面内受弯矩 M 作用(以图 1-4(b) 箭头方向为正),弯曲后微元如图 1-4(b)。图 (a) 的 NN1 和图 (b) 的 NN1′ 为中性面。变形后的 AB 与 C′D′ 延长后交于 O;NN1′ 位于半径为 r 的圆弧上。若 PQ 的 z 坐标为 z∗,用 r,z∗ 表示变形后 P′Q′ 的正应变 εx。
(3) 设 z 向挠度为 w,关于 y 轴的截面惯性矩为 I,作用于梁 y–z 截面的弯矩为 M。推导转角很小时的梁基本方程 (1):M=−EId2w/dx2。可以使用几何关系 (2):1/r=−d2w/dx2。
(4) 求自重引起的挠度 w。
(5) 求 x=L/2 截面上的正应力 σx 沿 z 轴的分布。
(6) 求 x=L/2 截面上的正应变 εy 沿 z 轴的分布。
Kai
K=A1E1+A2E2 とおく。
(1)
弾性域では P=Kε、u=Lε。①の降伏ひずみは σy/E1 なので
Py=E1Kσy,uy=E1Lσy.
(2)
降伏後は σ1=σy、Pa=A1σy+A2E2ua/L より
ua=A2E2L(Pa−A1σy).
(3)
除荷中の共通ひずみ減分は Δε=−Pa/K。したがって残留応力は
σ1r=σy−KE1Pa,σ2r=A2Pa−A1σy−KE2Pa.
両棒の総ひずみは共通で
ε1r=ε2r=A2E2Pa−A1σy−KPa.
①には塑性ひずみが残るため、総ひずみを σ1r/E1 としてはならない。A1σ1r+A2σ2r=0 である。
(1)
I=∫−a/2a/2az2dz=a4/12。
(2)
中立面の長さ rdθ に対し、繊維は (r+z∗)dθ となるので
εx=z∗/r.
(3)
σx=Ez/r より M=∫AσxzdA=EI/r。よって
M=−EIdx2d2w.
(4)
単位長さあたりの自重を q=ρa2g とすると M=qx(L−x)/2。w(0)=w(L)=0 を用いて積分し、
w(x)=24EIq(x4−2Lx3+L3x)=2Ea2ρg(x4−2Lx3+L3x).
(5)
中央の曲げモーメントは qL2/8 なので
σx(z)=2a23ρgL2z,−a/2≤z≤a/2.
(6)
自由側面では σy=0。したがって
εy(z)=−νEσx(z)=−2Ea23νρgL2z.
Reference