東京大学 工学系研究科 機械工学専攻 2013年8月実施 機械工学第2部 問題2
Author
祭音Myyura (co-authored with GPT 6 Astra)
Description
問題2
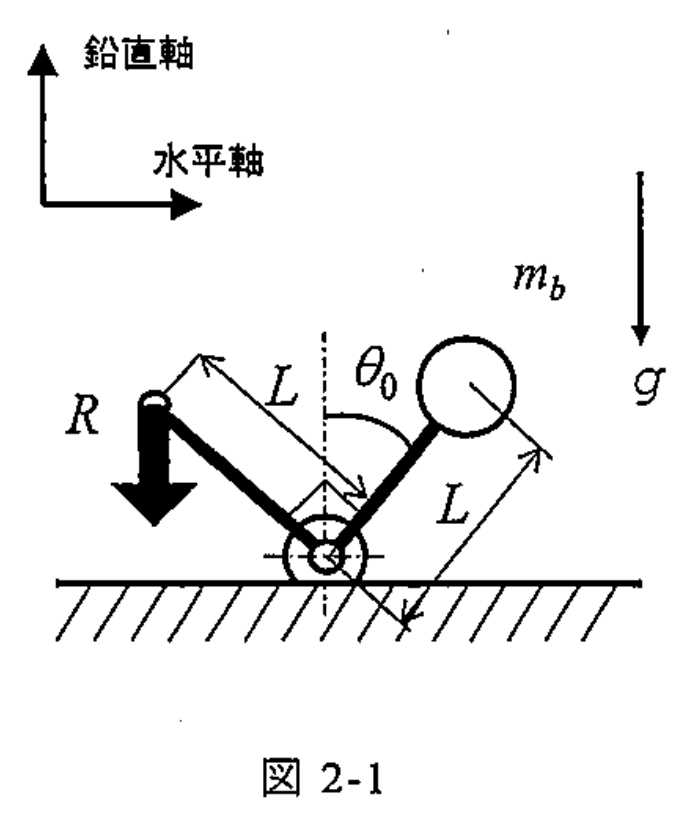
質量を無視できる長さ の2つの剛体の棒を直角に組み合わせたクランクの一端に質量 が取り付けられた系を考える。他端には質量はないものとする。クランクは2つの剛体の棒が結合している箇所において、ピンによって固定されている。重力は図中の矢印方向に作用し、その加速度を とする。紙面上において、重力の方向に平行な軸を鉛直軸、垂直な軸を水平軸とよぶ。質量 が取り付けられているクランクと鉛直軸との角度は、常に0から までの間の値をとるものとする。
(1) 図2-1に示すように、クランクの質量が取り付けられていない端に鉛直軸と平行に力 を下向きに作用させた時、質量 が取り付けられているクランクと鉛直軸との角度が となるところで静的につり合った。この時の力 を求めよ。
(2) 力 を作用させるかわりに、図2-2に示すような、鉛直軸方向のみに動くことができる質量 、ばね定数 のばね、減衰係数 の減衰器によって構成される1自由度系を取り付けた。質量 とクランクは鉛直軸方向には離れないが、水平軸方向には抵抗なく滑ることができるものとする。質量 が取り付けられているクランクと鉛直軸との角度が となるところで質量 は静止してつり合う時、ばねの自然長からの質量 の変位 を求めよ。なお、変位 は縮む方向を正とせよ。
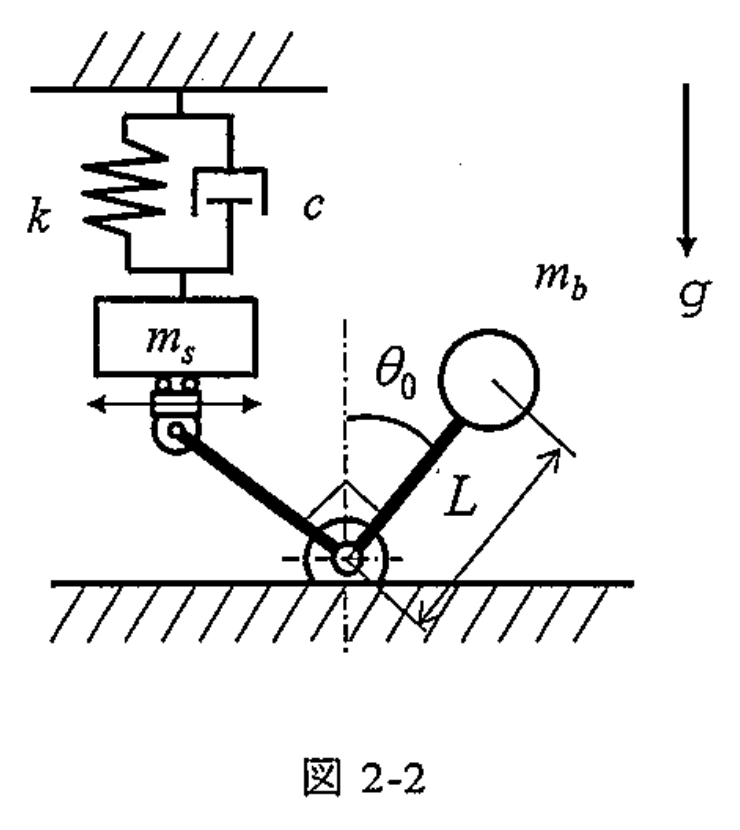
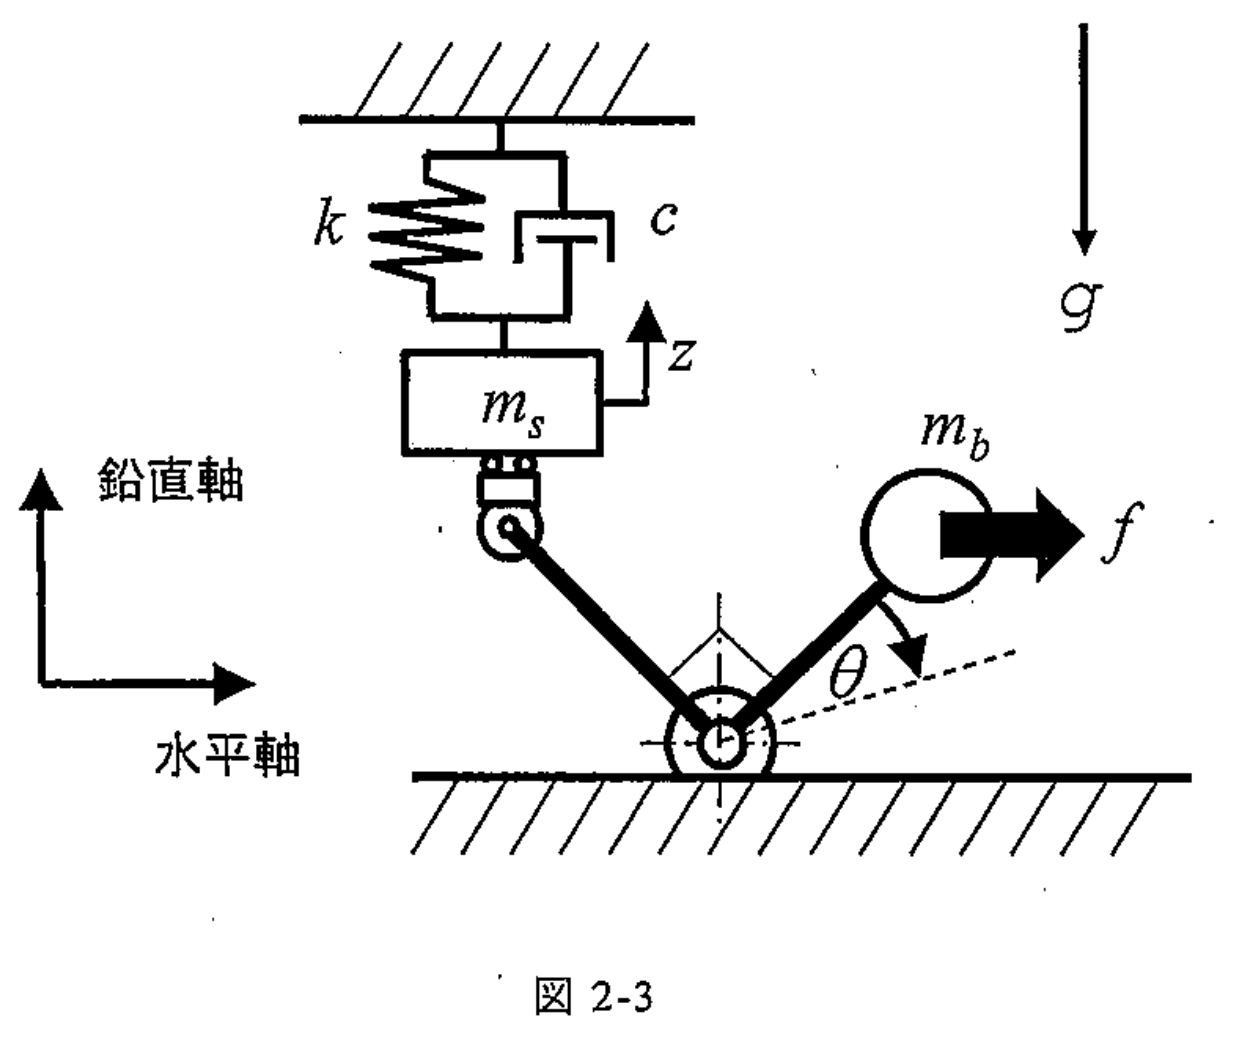
図2-3のように、質量 に水平軸方向に周期的な外力 を与えた。設問 (2) のつり合い点を原点にした時の、質量 の変位を 、クランクの角度を とする。ただし、周期的な外力 、変位 、角度 および、それらの時間微分は微小と考え、式 (1) および式 (2) の近似式が成立するものとする。
(3) と の関係式を求めよ。
(4) 周期的な外力 を受ける時、質量 の変位 、速度 、加速度 を用いて、図2-3で示される系の運動方程式を導け。
次に、調速機とよばれる、原動機の出力と負荷のつり合いがくずれたとき、回転速度の増減を検出して回転速度をできる限り一定に保つ装置を考える。図2-4に示すように、機構の主な構成は、原動機軸より歯車を介して駆動される調速機軸、クランク端に取り付けられた質量(以下、遠心おもりとよぶ)、ばね、減衰器、スライダ、燃料制御弁を調整する弁操作棒からなる。原動機が動き出し原動機軸が回転すると、調速機軸が回転する。クランクおよび遠心おもりが調速機軸と一緒に回転し、遠心おもりに遠心力が作用する。遠心力の大きさに応じて、クランクが点 A、点 B まわりに回転し、スライダが鉛直軸方向に移動し、弁操作棒を上下させ、燃料制御弁を操作し、原動機の出力トルクの調整を行う。設問 (1) から (4) をもとに、安定した調速機を設計する方法を考える。スライダは滑らかに鉛直軸方向のみに移動し、スライダとクランクは離れず、水平軸方向および紙面に対して垂直な方向には抵抗なく滑ることができるものとする。
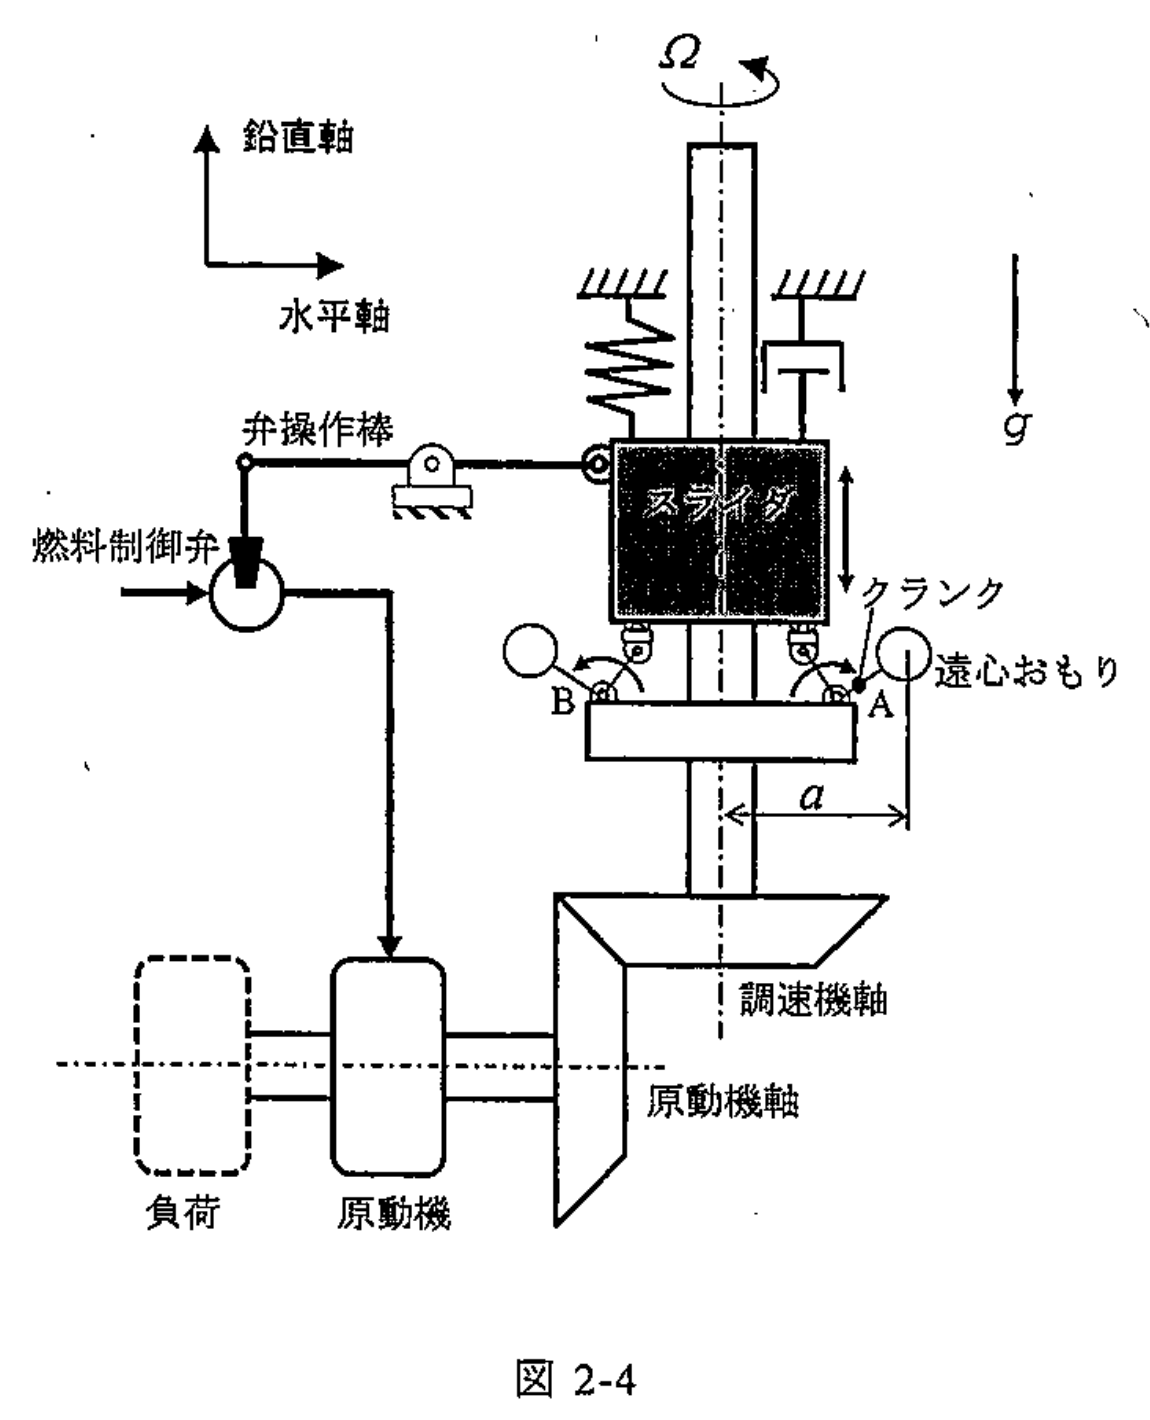
(5) 調速機軸を一定の角速度 (以下、定常回転速度とよぶ)で回転させると、定常状態において、質量 の遠心おもりに遠心力 が作用する。この遠心力 を求めよ。なお、クランクと鉛直軸との角度によらず、調速機軸心から遠心おもりまでの距離は と考えよ。
(6) 調速機軸の角速度が変動するとする。その角速度の変動分を とする時、遠心力 の変動分 を求めよ。なお、角速度の変動分 は、定常角速度 に対して微小として考えよ。
図2-3の周期的外力 が、遠心力 の変動分 に相当すると考えると、スライダの運動方程式は、式 (3) のように表される。ここで、定常状態でのつり合い位置を基準としたスライダの鉛直軸方向の変位を とし、 は定数とする。
(7) 式 (3) で示す系の減衰比が0.5になるための等価減衰係数 を求めよ。ただし、 および をそれぞれ、 および とする。
燃料制御弁の開度により原動機の出力トルクが変化すると考える。スライダの鉛直軸方向の変位 と燃料制御弁の開度が比例し、原動機軸と調速機軸間の歯車比を1とした場合、式 (4) の関係式が導かれる。
ただし、 は原動機軸、調速機軸および歯車を合わせた系の等価慣性モーメント、 はスライダ変位 に対する原動機の出力トルクの比例定数とする。式 (3) および式 (4) より、機械的な機構によって閉ループ系が実現される。
以下の設問 (8) および (9) について解答せよ。なお、 には、設問 (7) で求められた値を代入せず、記号を用いて表すこと。
(8) 式 (3)、式 (4) による閉ループ系の特性方程式を求めよ。なお、ラプラス演算子を とせよ。
(9) 調速機を動作させるためには、系が安定である必要がある。系が安定であるための等価減衰係数 の条件を表せ。
题目描述
问题2
两根质量可忽略、长为 的刚杆直角连接构成曲柄,一端连接质量 ,另一端没有质量。曲柄在两杆连接处用销固定。重力沿图中箭头方向作用,重力加速度为 。在纸面内,将平行于重力方向的轴称为竖直轴,与其垂直的轴称为水平轴。连接 的曲柄臂与竖直轴之间的夹角始终在0与 之间。
(1) 如图2-1,在曲柄未连接质量的一端施加平行于竖直轴、向下的力 ,曲柄在连接 的臂与竖直轴夹角为 时静力平衡。求力 。
(2) 不再施加力 ,而是连接图2-2所示的一自由度系统,由仅能竖直运动的质量 、弹簧常数为 的弹簧和阻尼系数为 的阻尼器构成。 与曲柄在竖直方向不脱离,水平方向可以无阻力滑动。当连接 的臂与竖直轴夹角为 、 静止平衡时,求 相对于弹簧自然长度位置的位移 ,以压缩方向为正。
如图2-3,沿水平方向对 施加周期性外力 。以 (2) 的平衡位置为原点,将 的位移记为 ,曲柄转角记为 。假设周期力 、位移 、角度 及其时间导数均微小,下列近似成立:
(3) 求 与 的关系式。
(4) 系统承受周期性外力 时,用 的位移 、速度 、加速度 推导图2-3系统的运动方程。
接下来考虑调速器:当原动机输出与负载失衡时,该装置检测转速增减,并尽可能保持转速恒定。图2-4所示机构主要由通过齿轮被原动机轴驱动的调速器轴、曲柄端部的质量(以下称离心重块)、弹簧、阻尼器、滑块,以及调节燃料控制阀的操纵杆构成。原动机启动并使原动机轴转动后,调速器轴随之转动。曲柄和离心重块与调速器轴一起转动,离心重块受到离心力。随离心力大小变化,曲柄绕 A、B 点转动,滑块竖直移动,使操纵杆上下运动,操作燃料控制阀,调节原动机输出转矩。根据 (1)~(4) 考虑设计稳定调速器的方法。滑块只能平滑地沿竖直方向移动,且不与曲柄脱离;在水平方向和垂直纸面的方向可无阻力滑动。
(5) 调速器轴以恒定角速度 (以下称稳态转速)转动时,在稳态下,质量为 的离心重块受到离心力 。求 。无论曲柄与竖直轴的夹角如何,都将重块到调速器轴线的距离视为 。
(6) 调速器轴角速度发生变化,变动量为 。求离心力 的变动量 ,其中 相对于稳态角速度 微小。
若将图2-3中的周期力 视为离心力变动量 ,则滑块运动方程写为式 (3)。其中 为滑块相对于稳态平衡位置的竖直位移, 为常数。
(7) 求使式 (3) 系统的阻尼比为0.5的等效阻尼系数 。取 、。
原动机输出转矩随燃料控制阀开度变化。假设滑块竖直位移 与阀门开度成正比,且原动机轴与调速器轴间的齿轮传动比为1,可得
是原动机轴、调速器轴和齿轮构成的系统的等效转动惯量, 是原动机输出转矩相对于滑块位移 的比例常数。由式 (3)、(4),机械机构实现了闭环系统。
回答 (8)、(9)。 保留符号,不代入 (7) 中的数值。
(8) 求由式 (3)、(4) 构成的闭环系统的特征方程,以 为拉普拉斯算子。
(9) 调速器工作要求系统稳定。给出系统稳定时等效阻尼系数 应满足的条件。
Kai
(1)・(2)
O まわりのモーメントのつり合いより 。従って
C が を押す上向き接触力は 。 だから
(3)・(4)
幾何関係を線形化して
接触力を とする。クランクの角運動量式と の並進運動式は、一次まで残すと
と を消去して
(5)・(6)
(7)
より
(8)・(9)
、 を消去すると
通常の負帰還調速機の条件 の下で、Routh–Hurwitz 条件は 及び 。従って漸近安定の必要十分条件は
等号では純虚根が生じ、漸近安定ではない。