東京大学 工学系研究科 機械工学専攻 機械工学第1部 2012年8月実施 問題 2 設問 II Author 祭音Myyura (Based on SN's answer refined with GPT 6 Astra)
Description 重力と流体の圧縮性の影響は無視してよい。
非圧縮性ニュートン流体に関する以下の設問に答えよ。ただし、流体の粘性係数を μ \mu μ
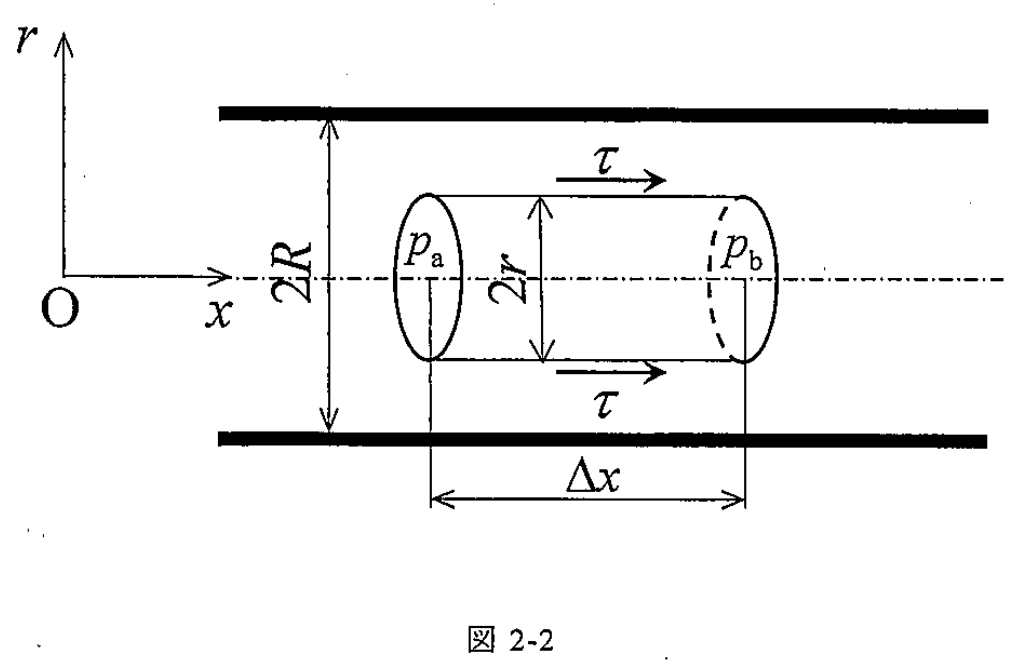
(1) 単一のまっすぐの円管内の流れを考える。流れを層流とし、十分発達した定常状態にあるとする。このとき、図 2-2 に示すように、半径 r r r Δ x \Delta x Δ x p a , p b p_a,p_b p a , p b τ \tau τ
(2) 設問 (1) において、半径 r r r τ \tau τ u ( r ) u(r) u ( r )
τ = μ d u d r \tau=\mu\frac{du}{dr} τ = μ d r d u 円管の半径を R R R u ( r ) u(r) u ( r ) p a , p b , r , R , μ , Δ x p_a,p_b,r,R,\mu,\Delta x p a , p b , r , R , μ , Δ x
(3) 設問 (2) で求めた結果を利用して、円管を流れる流量 Q Q Q
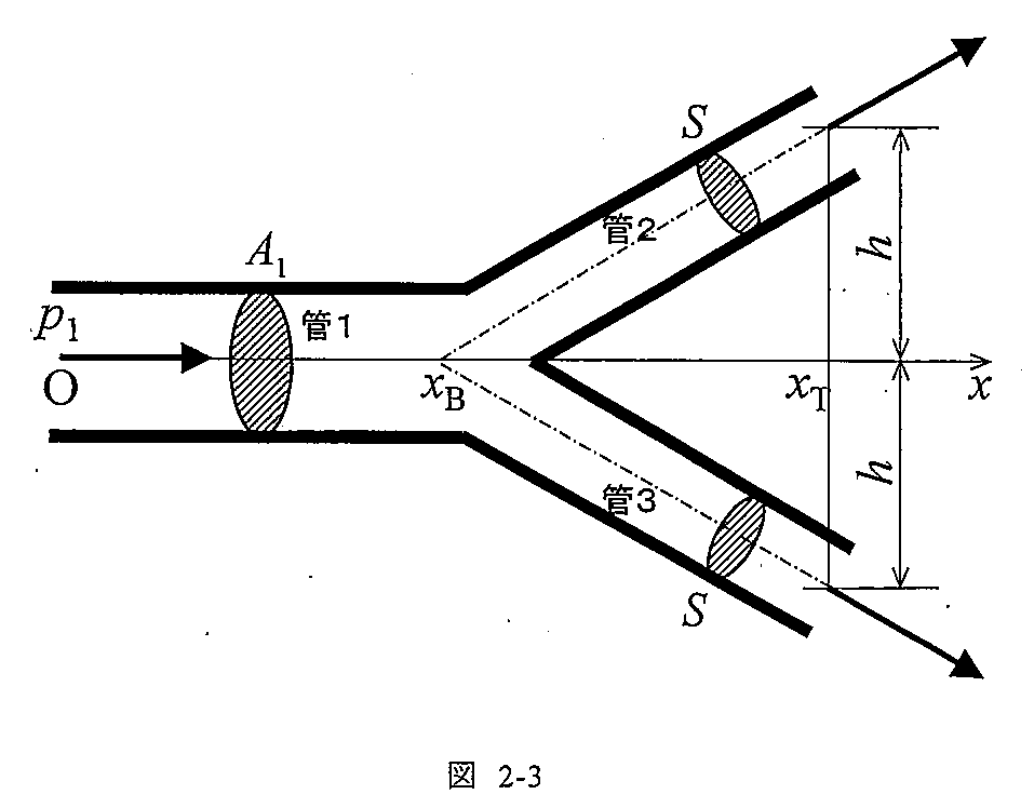
次に、設問 I の分岐管に関して、分岐部前後の管摩擦損失の影響が無視できない場合を考える。ただし、ここでは、分岐後の管 2、管 3 の長さは等しいとする。図 2-3 に示すように、分岐部の x x x x B x_B x B x x x x T x_T x T x T x_T x T x x x h h h h 2 + ( x T − x B ) 2 \sqrt{h^2+(x_T-x_B)^2} h 2 + ( x T − x B ) 2
設問 I と同様に、液体は円管から大気中へ流出する。管 1 の流入部は x = 0 x=0 x = 0 p 1 p_1 p 1 A 1 , A 2 , A 3 A_1,A_2,A_3 A 1 , A 2 , A 3
(4) 管 1 の流入部の圧力 p 1 p_1 p 1 Q 1 Q_1 Q 1
(5) 図 2-3 において、管 2 と管 3 の断面積が等しい場合を考える(A 2 = A 3 ≡ S A_2=A_3\equiv S A 2 = A 3 ≡ S A 1 > 2 S A_1>2S A 1 > 2 S x x x x B x_B x B
题目描述
可忽略重力及流体可压缩性的影响。回答关于不可压缩牛顿流体的下列问题,流体的动力黏度为 μ \mu μ
(1) 考虑单根直圆管内充分发展的稳态层流。如图 2-2,取半径为 r r r Δ x \Delta x Δ x p a , p b p_a,p_b p a , p b τ \tau τ
(2) 在 (1) 中,半径 r r r u ( r ) u(r) u ( r ) τ = μ d u / d r \tau=\mu\,du/dr τ = μ d u / d r R R R p a , p b , r , R , μ , Δ x p_a,p_b,r,R,\mu,\Delta x p a , p b , r , R , μ , Δ x u ( r ) u(r) u ( r )
(3) 利用 (2) 的结果求圆管中的流量 Q Q Q
接着考虑设问 I 的分岔管,在分岔前后各管的沿程摩擦损失不可忽略的情况。此处假设支管 2、3 等长。如图 2-3,分岔点的 x x x x B x_B x B x x x x T x_T x T x x x h h h h 2 + ( x T − x B ) 2 \sqrt{h^2+(x_T-x_B)^2} h 2 + ( x T − x B ) 2
与设问 I 相同,液体由圆管流入大气;管 1 入口位于 x = 0 x=0 x = 0 p 1 p_1 p 1 A 1 , A 2 , A 3 A_1,A_2,A_3 A 1 , A 2 , A 3
(4) 用流入管 1 的流量 Q 1 Q_1 Q 1 p 1 p_1 p 1
(5) 在图 2-3 中,设管 2、3 的截面积相等,即 A 2 = A 3 ≡ S A_2=A_3\equiv S A 2 = A 3 ≡ S A 1 > 2 S A_1>2S A 1 > 2 S x B x_B x B
Kai (1)
円柱側面に働くせん断力を 2 π r Δ x τ 2\pi r\Delta x\,\tau 2 π r Δ x τ
π r 2 ( p a − p b ) + 2 π r Δ x τ = 0. \pi r^2(p_a-p_b)+2\pi r\Delta x\,\tau=0. π r 2 ( p a − p b ) + 2 π r Δ x τ = 0. よって
τ = p b − p a 2 Δ x r . \boxed{\tau=\frac{p_b-p_a}{2\Delta x}r}. τ = 2Δ x p b − p a r . (2)
μ d u / d r = τ \mu\,du/dr=\tau μ d u / d r = τ u ( R ) = 0 u(R)=0 u ( R ) = 0
u ( r ) = p a − p b 4 μ Δ x ( R 2 − r 2 ) . \boxed{u(r)=\frac{p_a-p_b}{4\mu\Delta x}(R^2-r^2)}. u ( r ) = 4 μ Δ x p a − p b ( R 2 − r 2 ) . (3)
Q = 2 π ∫ 0 R u ( r ) r d r = π R 4 ( p a − p b ) 8 μ Δ x . \boxed{Q=2\pi\int_0^R u(r)r\,dr=\frac{\pi R^4(p_a-p_b)}{8\mu\Delta x}}. Q = 2 π ∫ 0 R u ( r ) r d r = 8 μ Δ x π R 4 ( p a − p b ) . 断面積 A = π R 2 A=\pi R^2 A = π R 2 ℓ \ell ℓ 8 π μ ℓ Q / A 2 8\pi\mu\ell Q/A^2 8 π μ ℓ Q / A 2
(4)
分岐後の各管の長さは ℓ = h 2 + ( x T − x B ) 2 \ell=\sqrt{h^2+(x_T-x_B)^2} ℓ = h 2 + ( x T − x B ) 2 p B p_B p B
Q 2 = A 2 2 p B 8 π μ ℓ , Q 3 = A 3 2 p B 8 π μ ℓ , Q 1 = Q 2 + Q 3 . \begin{gathered}
Q_2=\frac{A_2^2p_B}{8\pi\mu\ell},\\
Q_3=\frac{A_3^2p_B}{8\pi\mu\ell},\\
Q_1=Q_2+Q_3.
\end{gathered} Q 2 = 8 π μ ℓ A 2 2 p B , Q 3 = 8 π μ ℓ A 3 2 p B , Q 1 = Q 2 + Q 3 . これと管 1 の圧力損失を合わせて、
p 1 = 8 π μ Q 1 [ x B A 1 2 + h 2 + ( x T − x B ) 2 A 2 2 + A 3 2 ] . \boxed{p_1=8\pi\mu Q_1\left[\frac{x_B}{A_1^2}+\frac{\sqrt{h^2+(x_T-x_B)^2}}{A_2^2+A_3^2}\right]}. p 1 = 8 π μ Q 1 [ A 1 2 x B + A 2 2 + A 3 2 h 2 + ( x T − x B ) 2 ] . (5)
A 2 = A 3 = S A_2=A_3=S A 2 = A 3 = S
d p 1 d x B = 8 π μ Q 1 [ 1 A 1 2 − x T − x B 2 S 2 h 2 + ( x T − x B ) 2 ] . \frac{dp_1}{dx_B}=8\pi\mu Q_1\left[\frac1{A_1^2}-\frac{x_T-x_B}{2S^2\sqrt{h^2+(x_T-x_B)^2}}\right]. d x B d p 1 = 8 π μ Q 1 [ A 1 2 1 − 2 S 2 h 2 + ( x T − x B ) 2 x T − x B ] . 第 2 微分は正なので、内部の極小点は
x B = x T − 2 S 2 h A 1 4 − 4 S 4 . \boxed{x_B=x_T-\frac{2S^2h}{\sqrt{A_1^4-4S^4}}}. x B = x T − A 1 4 − 4 S 4 2 S 2 h . 分岐点を 0 ≤ x B ≤ x T 0\le x_B\le x_T 0 ≤ x B ≤ x T x B = 0 x_B=0 x B = 0
Reference