東京大学 工学系研究科 2020年8月実施 物理学1 Author Miyake
Description x x x m m m M M M v > 0 v>0 v > 0 k k k t = 0 t=0 t = 0 x = 0 x=0 x = 0
I. 衝突時に A、B が結合し、その後一体となって運動する。
B の位置 x ( t ) x(t) x ( t )
B が初めて初期位置に戻る時刻と、そのときの速度を求めよ。
II. A、B が完全弾性衝突する。
衝突直後の A、B の速度を求めよ。
M = m M=m M = m
III. 反発係数が 0 < e < 1 0<e<1 0 < e < 1 M = 2 m M=2m M = 2 m
t 2 = 7 2 π 6 m k t_2=\frac{7\sqrt2\pi}{6}\sqrt{\frac{m}{k}} t 2 = 6 7 2 π k m に起こった。
二回目の衝突直前の A、B の速度を e e e
e e e
题目描述
质量为 m m m x x x v > 0 v>0 v > 0 M M M k k k t = 0 t=0 t = 0 x = 0 x=0 x = 0
I. 碰撞后 A、B 黏合并共同运动。
求 B 的位置 x ( t ) x(t) x ( t )
求 B 首次回到初始位置的时刻及此时速度。
II. A、B 完全弹性碰撞。
求碰撞后的两物体速度。
当 M = m M=m M = m
III. 恢复系数 0 < e < 1 0<e<1 0 < e < 1 M = 2 m M=2m M = 2 m t 2 = 7 2 π 6 m / k t_2=\frac{7\sqrt2\pi}{6}\sqrt{m/k} t 2 = 6 7 2 π m / k
用 e e e
求 e e e
Kai
衝突中の運動量保存より V = m v / ( m + M ) V=mv/(m+M) V = m v / ( m + M ) ( m + M ) x ¨ = − k x (m+M)\ddot x=-kx ( m + M ) x ¨ = − k x x ( 0 ) = 0 x(0)=0 x ( 0 ) = 0 x ˙ ( 0 ) = V \dot x(0)=V x ˙ ( 0 ) = V
x ( t ) = m v k ( m + M ) sin ( k m + M t ) . \boxed{x(t)=\frac{mv}{\sqrt{k(m+M)}}\sin\left(\sqrt{\frac{k}{m+M}}\,t\right)}. x ( t ) = k ( m + M ) m v sin ( m + M k t ) .
最初に正弦が再び零となる時刻と、そのときの速度は
t 1 = π m + M k , x ˙ ( t 1 ) = − m v m + M . \boxed{t_1=\pi\sqrt{\frac{m+M}{k}},\qquad
\dot x(t_1)=-\frac{mv}{m+M}}. t 1 = π k m + M , x ˙ ( t 1 ) = − m + M m v . II.
運動量保存と相対速度の反転より
m v = m v A + M v B , v B − v A = v . mv=mv_A+Mv_B,\qquad v_B-v_A=v. m v = m v A + M v B , v B − v A = v . したがって
v A = m − M m + M v , v B = 2 m m + M v . \boxed{v_A=\frac{m-M}{m+M}v,\qquad v_B=\frac{2m}{m+M}v}. v A = m + M m − M v , v B = m + M 2 m v .
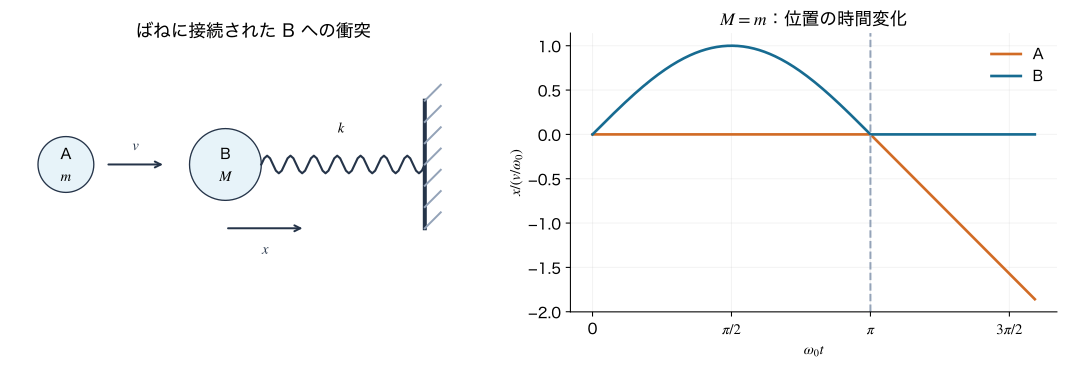
M = m M=m M = m v A = 0 , v B = v v_A=0,v_B=v v A = 0 , v B = v ω 0 = k / m \omega_0=\sqrt{k/m} ω 0 = k / m t 0 = π / ω 0 t_0=\pi/\omega_0 t 0 = π / ω 0
x A ( t ) = { 0 , 0 ≤ t ≤ t 0 , − v ( t − t 0 ) , t > t 0 , x B ( t ) = { v ω 0 sin ω 0 t , 0 ≤ t ≤ t 0 , 0 , t > t 0 . \boxed{\begin{aligned}
x_A(t)&=\begin{cases}0,&0\le t\le t_0,\\-v(t-t_0),&t>t_0,\end{cases}\\
x_B(t)&=\begin{cases}\dfrac{v}{\omega_0}\sin\omega_0t,&0\le t\le t_0,\\0,&t>t_0.\end{cases}
\end{aligned}} x A ( t ) x B ( t ) = { 0 , − v ( t − t 0 ) , 0 ≤ t ≤ t 0 , t > t 0 , = ⎩ ⎨ ⎧ ω 0 v sin ω 0 t , 0 , 0 ≤ t ≤ t 0 , t > t 0 . 図の位置グラフはこの二式を示している。
III.
初回の衝突について v = v A + 2 v B v=v_A+2v_B v = v A + 2 v B v B − v A = e v v_B-v_A=ev v B − v A = e v
v A = 1 − 2 e 3 v , v B = 1 + e 3 v . v_A=\frac{1-2e}{3}v,\qquad v_B=\frac{1+e}{3}v. v A = 3 1 − 2 e v , v B = 3 1 + e v . 次の衝突までは、ω 2 = k / ( 2 m ) \omega_2=\sqrt{k/(2m)} ω 2 = k / ( 2 m )
x A = v A t , x B = v B ω 2 sin ω 2 t . x_A=v_At,\qquad x_B=\frac{v_B}{\omega_2}\sin\omega_2t. x A = v A t , x B = ω 2 v B sin ω 2 t . ω 2 t 2 = 7 π / 6 \omega_2t_2=7\pi/6 ω 2 t 2 = 7 π /6
V A = 1 − 2 e 3 v , V B = − 3 ( 1 + e ) 6 v . \boxed{V_A=\frac{1-2e}{3}v,\qquad
V_B=-\frac{\sqrt3(1+e)}6v}. V A = 3 1 − 2 e v , V B = − 6 3 ( 1 + e ) v .
位置が一致する条件 x A ( t 2 ) = x B ( t 2 ) x_A(t_2)=x_B(t_2) x A ( t 2 ) = x B ( t 2 )
( 1 − 2 e ) 7 π 6 = − ( 1 + e ) 1 2 ⟹ e = 7 π + 3 14 π − 3 . (1-2e)\frac{7\pi}{6}=-(1+e)\frac12
\quad\Longrightarrow\quad
\boxed{e=\frac{7\pi+3}{14\pi-3}}. ( 1 − 2 e ) 6 7 π = − ( 1 + e ) 2 1 ⟹ e = 14 π − 3 7 π + 3 .