東京大学 工学系研究科 航空宇宙工学専攻 2022年度 航空宇宙システム学(午後)
Author
祭音Myyura (co-authored with GPT 6 Astra)
Description
原題:2022年度専門科目(午後)。図の条件は以下に文章で明記する。
慣性モーメント J の回転系が、粘性減衰係数 c の軸受で支えられている。時刻 t の入力トルクを τ(t)、角速度を ω(t) とし、t<0 では ω(t)=0 とする。ラプラス変換をそれぞれ T(s),Ω(s) と表す。
第1問 運動方程式を記せ。
第2問 トルクから角速度への伝達関数 G(s) を求めよ。
第3問 G(s),sG(s) のベクトル軌跡を描け。
第4問 目標角速度との差を負帰還し、ゲイン KP で比例制御する。目標値から出力までの伝達関数とステップ応答を求めよ。
第5問 同様にゲイン KI で積分制御する。目標値から出力までの伝達関数を求め、ステップ応答の概形を描け。さらにトルクのラプラス変換 T(s) を求めよ。
第6問 トルクを与えるモータを電圧制御する。電圧・電流のラプラス変換を E(s),I(s) とし、
(Ls+R)I(s)=E(s)−KΩ(s),T(s)=DI(s)
とする。L,R,K,D は正の定数である。電圧から角速度への伝達関数を求めよ。
第7問 第6問の系で目標角速度との偏差を負帰還し、ゲイン KI で積分制御する。制御の安定性を論じよ。
题目描述
转动惯量为 J 的旋转系统由黏性阻尼系数为 c 的轴承支承。输入转矩为 τ(t),角速度为 ω(t),t<0 时静止。两者的拉普拉斯变换为 T(s),Ω(s)。
- 写出运动方程。
- 求转矩到角速度的传递函数 G(s)。
- 画出 G(s) 与 sG(s) 的频率响应轨迹。
- 对目标角速度误差作增益为 KP 的比例负反馈,求闭环传递函数及阶跃响应。
- 改为增益 KI 的积分控制,求闭环传递函数,画阶跃响应概形,并求输入转矩的拉普拉斯变换。
- 电动机满足 (Ls+R)I=E−KΩ,T=DI,其中 L,R,K,D>0。求输入电压到角速度的传递函数。
- 对第6问的系统实施增益 KI 的积分控制,讨论闭环稳定性。
Kai
第1・2問
Jω˙+cω=τ,G(s)=T(s)Ω(s)=Js+c1.
第3問
周波数を ν≥0 と書くと
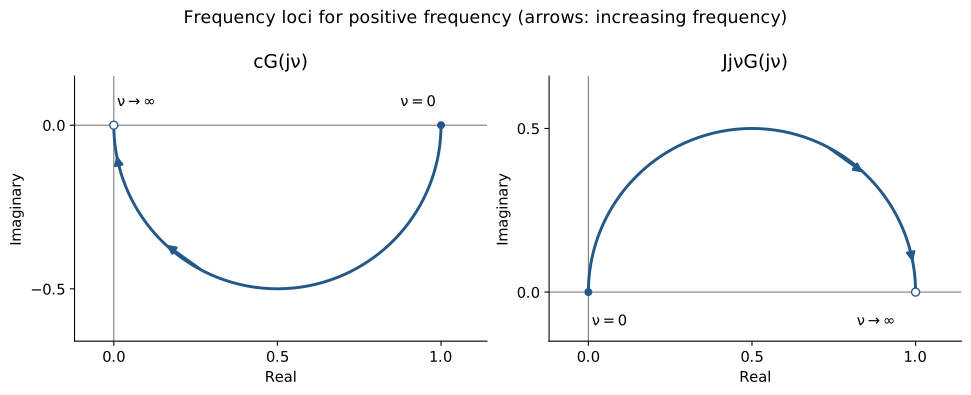
G(jν)=c2+J2ν2c−jJν,jνG(jν)=c2+J2ν2Jν2+jcν.
それぞれ
(ℜG−2c1)2+(ℑG)2=4c21,
(ℜ(jνG)−2J1)2+[ℑ(jνG)]2=4J21.
G は 1/c から原点へ下半円を進み、jνG は原点から 1/J へ上半円を進む。負の周波数の軌跡は実軸に関する鏡像である。
第4問
目標値を Ωr(s) とすると
WP(s)=ΩrΩ=Js+c+KPKP.
振幅 ω0 のステップ目標に対して
ω(t)=c+KPKPω0(1−e−(c+KP)t/J).
定常偏差は cω0/(c+KP) である。
第5問
制御器は KI/s なので
WI(s)=Js2+cs+KIKI.
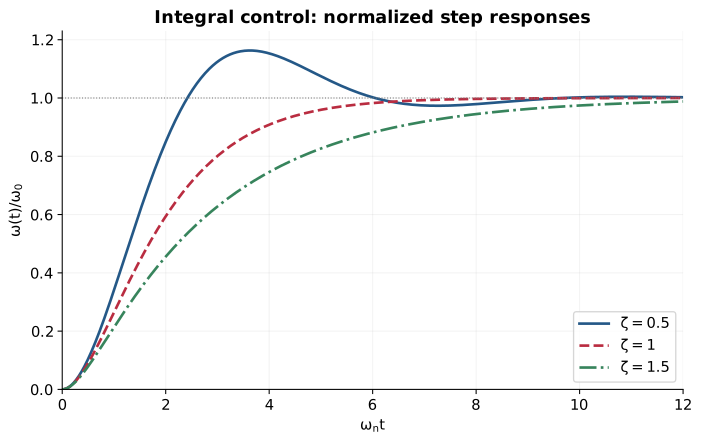
ωn=KI/J, ζ=c/(2JKI) とおく。正の J,c,KI に対して安定で、定常出力は ω0。x=ωnt とするとステップ応答は
ω0ω(t)=⎩⎨⎧1−e−ζx[cos(1−ζ2x)+1−ζ2ζsin(1−ζ2x)],1−(1+x)e−x,1−e−ζx[cosh(ζ2−1x)+ζ2−1ζsinh(ζ2−1x)],0<ζ<1,ζ=1,ζ>1.
不足減衰では振動して収束し、臨界減衰・過減衰では単調に収束する。
トルクについては T=(Js+c)Ω より
T(s)=Js2+cs+KIKI(Js+c)Ωr(s).
ステップ入力なら Ωr=ω0/s を代入する。定常トルクは cω0 となる。
第6問
I=(Js+c)Ω/D を電気回路の式に代入して
E(s)Ω(s)=LJs2+(Lc+RJ)s+Rc+DKD.
第7問
積分負帰還の特性多項式は
LJs3+(Lc+RJ)s2+(Rc+DK)s+DKI.
ラウス表の第1列は
LJ,Lc+RJ,Lc+RJ(Lc+RJ)(Rc+DK)−LJDKI,DKI.
したがって漸近安定の必要十分条件は
0<KI<LJD(Lc+RJ)(Rc+DK).
上限では s=±j(Rc+DK)/(LJ) の虚軸上の極が生じ、漸近安定ではない。上限を超えると不安定となる。第5問と異なり、電気系の遅れによって積分ゲインに上限が生じる。