東京大学 工学系研究科 航空宇宙工学専攻 2021年8月実施 航空宇宙システム学(午後)
Author
祭音Myyura (co-authored with GPT 6 Astra)
Description
原題:2022年度専門科目(午後)
航空宇宙システム学(午後)
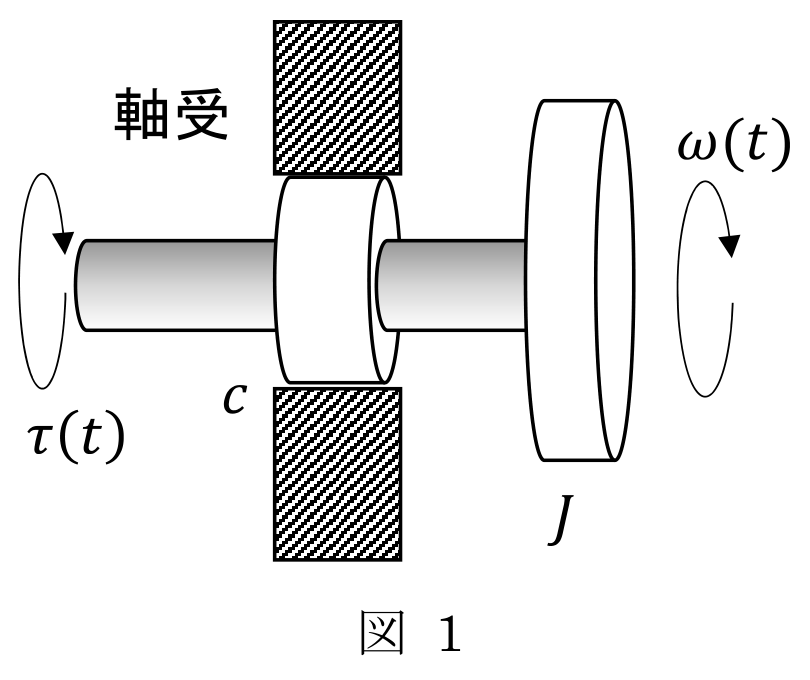
図1に示すように、時刻 t において、粘性減衰トルクを発生させる軸受(粘性減衰係数は c)で支えられた慣性モーメント J の回転系に、トルク τ(t) が働く。回転の角速度を ω(t) とする。時刻 t<0 において、ω(t) はゼロである。以下の設問に答えよ。
第1問 系の運動方程式を記せ。
第2問 トルクから角速度への伝達関数 G(s) を求めよ。s はラプラス変換のパラメータで、トルクおよび角速度のラプラス変換をそれぞれ T(s),Ω(s) とする。
第3問 G(s) および sG(s) のベクトル軌跡を描け。
第4問 目標角速度との偏差をフィードバックして、角速度を比例制御する。比例制御のゲインを KP とするとき、目標値から出力までの伝達関数およびステップ応答を求めよ。
第5問 目標角速度との偏差をフィードバックして、角速度を積分制御する。積分制御のゲインを KI とするとき、目標値から出力までの伝達関数を求めよ。また、ステップ応答のグラフの概略を描け。さらに、トルクのラプラス変換 T(s) を求めよ。
第6問 トルクを与えるためのモータを電圧で制御する。電圧、電流のラプラス変換をそれぞれ E(s),I(s) とするとき、
(Ls+R)I(s)=E(s)−KΩ(s),T(s)=DI(s)
の関係がある。ここで、L,R,K,D は正の定数である。電圧から角速度への伝達関数を求めよ。
第7問 第6問において、目標角速度との偏差をフィードバックして、角速度を積分制御(ゲインは KI)する。制御の安定性について議論せよ。
题目描述
航空宇宙系统学(下午)
如图1,在时刻 t,转矩 τ(t) 作用于转动惯量为 J 的旋转系统。该系统由产生黏性阻尼转矩的轴承支承,黏性阻尼系数为 c,角速度为 ω(t)。在 t<0 时,ω(t)=0。回答下列问题。
第1问 写出系统运动方程。
第2问 求转矩到角速度的传递函数 G(s)。s 为拉普拉斯变换参数,转矩和角速度的拉普拉斯变换分别为 T(s),Ω(s)。
第3问 画出 G(s) 和 sG(s) 的向量轨迹。
第4问 将目标角速度与实际角速度的偏差反馈,对角速度实行比例控制。比例增益为 KP。求从目标值到输出的传递函数及阶跃响应。
第5问 将角速度偏差反馈,实行增益为 KI 的积分控制。求从目标值到输出的传递函数,画出阶跃响应概略图,并求转矩的拉普拉斯变换 T(s)。
第6问 用电压控制提供转矩的电动机。电压、电流的拉普拉斯变换分别为 E(s),I(s),满足
(Ls+R)I(s)=E(s)−KΩ(s),T(s)=DI(s).
其中 L,R,K,D 均为正常数。求电压到角速度的传递函数。
第7问 在第6问的系统中,将角速度偏差反馈,进行增益为 KI 的积分控制。讨论控制系统稳定性。
Kai
第1・2問
Jω˙+cω=τ,G(s)=T(s)Ω(s)=Js+c1.
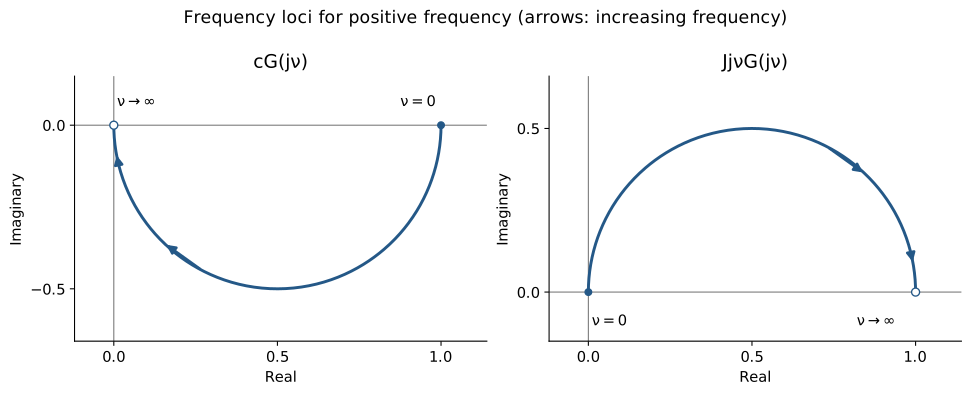
第3問
周波数を ν≥0 と書くと
G(jν)=c2+J2ν2c−jJν,jνG(jν)=c2+J2ν2Jν2+jcν.
それぞれ
(ℜG−2c1)2+(ℑG)2=4c21,
(ℜ(jνG)−2J1)2+[ℑ(jνG)]2=4J21.
G は 1/c から原点へ下半円を進み、jνG は原点から 1/J へ上半円を進む。負の周波数の軌跡は実軸に関する鏡像である。
第4問
目標値を Ωr(s) とすると
WP(s)=ΩrΩ=Js+c+KPKP.
振幅 ω0 のステップ目標に対して
ω(t)=c+KPKPω0(1−e−(c+KP)t/J).
定常偏差は cω0/(c+KP) である。
第5問
制御器は KI/s なので
WI(s)=Js2+cs+KIKI.
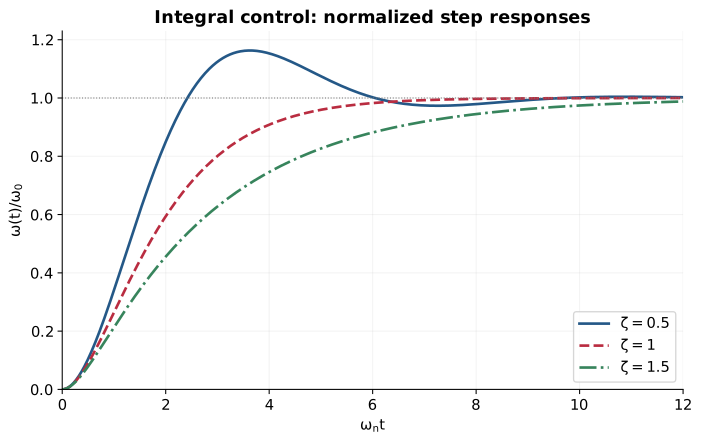
ωn=KI/J, ζ=c/(2JKI) とおく。正の J,c,KI に対して安定で、定常出力は ω0。x=ωnt とするとステップ応答は
ω0ω(t)=⎩⎨⎧1−e−ζxcos(1−ζ2x)+1−ζ2ζsin(1−ζ2x),1−(1+x)e−x,1−e−ζxcosh(ζ2−1x)+ζ2−1ζsinh(ζ2−1x),0<ζ<1,ζ=1,ζ>1.
不足減衰では振動して収束し、臨界減衰・過減衰では単調に収束する。
トルクについては T=(Js+c)Ω より
T(s)=Js2+cs+KIKI(Js+c)Ωr(s).
ステップ入力なら Ωr=ω0/s を代入する。定常トルクは cω0 となる。
第6問
I=(Js+c)Ω/D を電気回路の式に代入して
E(s)Ω(s)=LJs2+(Lc+RJ)s+Rc+DKD.
第7問
積分負帰還の特性多項式は
LJs3+(Lc+RJ)s2+(Rc+DK)s+DKI.
ラウス表の第1列は
LJ,Lc+RJ,Lc+RJ(Lc+RJ)(Rc+DK)−LJDKI,DKI.
したがって漸近安定の必要十分条件は
0<KI<LJD(Lc+RJ)(Rc+DK).
上限では s=±j(Rc+DK)/(LJ) の虚軸上の極が生じ、漸近安定ではない。上限を超えると不安定となる。第5問と異なり、電気系の遅れによって積分ゲインに上限が生じる。