東北大学 理学研究科 物理学専攻 2018年8月実施 問題2(力学) Author Miyake
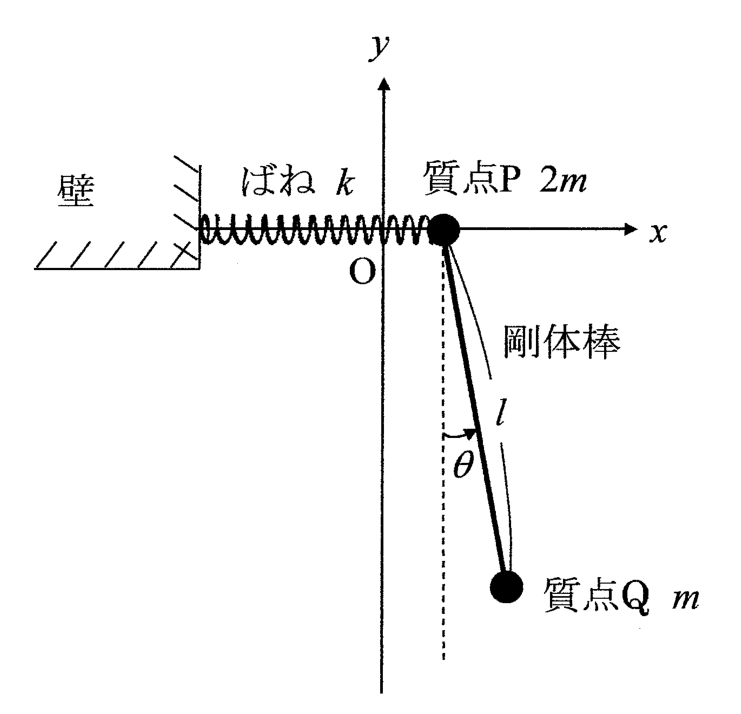
Description 下図に示すばねと振子からなる装置を考えよう.O を原点として水平方向に x x x y y y k k k 2 m 2m 2 m x x x l l l m m m x y xy x y y y y θ \theta θ g g g
質点 P が座標 ( x , 0 ) (x,0) ( x , 0 ) θ \theta θ ( X , Y ) (X,Y) ( X , Y ) ( X ˙ , Y ˙ ) (\dot X,\dot Y) ( X ˙ , Y ˙ ) l , x , x ˙ , θ , θ ˙ l,x,\dot x,\theta,\dot\theta l , x , x ˙ , θ , θ ˙
この装置のラグランジアン L L L
x , x ˙ , θ , θ ˙ x,\dot x,\theta,\dot\theta x , x ˙ , θ , θ ˙ L L L x , x ˙ , θ , θ ˙ x,\dot x,\theta,\dot\theta x , x ˙ , θ , θ ˙
以下の問いでは,ばね定数が k = 2 m g l k=\dfrac{2mg}{l} k = l 2 m g s = l θ , Ω = g l s=l\theta,\ \Omega=\sqrt{\dfrac gl} s = lθ , Ω = l g
問3)の L L L x x x s s s s , s ¨ , x , x ¨ , Ω s,\ddot s,x,\ddot x,\Omega s , s ¨ , x , x ¨ , Ω
問4)の運動方程式の解を,x = A sin ω t , s = B sin ω t x=A\sin\omega t,\ s=B\sin\omega t x = A sin ω t , s = B sin ω t A , B , ω A,B,\omega A , B , ω ( A , B ) = ( 0 , 0 ) (A,B)=(0,0) ( A , B ) = ( 0 , 0 ) ω \omega ω ω 1 , ω 2 \omega_1,\omega_2 ω 1 , ω 2 Ω \Omega Ω ω 1 > ω 2 > 0 \omega_1>\omega_2>0 ω 1 > ω 2 > 0
問5)で求めた ω 1 , ω 2 \omega_1,\omega_2 ω 1 , ω 2 A A A B B B θ \theta θ
题目描述
考虑上图所示由弹簧和摆组成的装置。以 O 为原点,水平方向为 x x x y y y k k k 2 m 2m 2 m x x x l l l m m m x y xy x y y y y θ \theta θ g g g
1) 当 P 的坐标为 ( x , 0 ) (x,0) ( x , 0 ) θ \theta θ l , x , x ˙ , θ , θ ˙ l,x,\dot x,\theta,\dot\theta l , x , x ˙ , θ , θ ˙ ( X , Y ) (X,Y) ( X , Y ) ( X ˙ , Y ˙ ) (\dot X,\dot Y) ( X ˙ , Y ˙ )
2) 求该装置的拉格朗日量 L L L
3) 设 x , x ˙ , θ , θ ˙ x,\dot x,\theta,\dot\theta x , x ˙ , θ , θ ˙ L L L
以下考虑 k = 2 m g l k=\dfrac{2mg}{l} k = l 2 m g s = l θ , Ω = g l s=l\theta,\ \Omega=\sqrt{\dfrac gl} s = lθ , Ω = l g
4) 利用问3)中的 L L L s , s ¨ , x , x ¨ , Ω s,\ddot s,x,\ddot x,\Omega s , s ¨ , x , x ¨ , Ω x , s x,s x , s
5) 假设问4)的运动方程的解具有 x = A sin ω t , s = B sin ω t x=A\sin\omega t,\ s=B\sin\omega t x = A sin ω t , s = B sin ω t A , B , ω A,B,\omega A , B , ω ( A , B ) ≠ ( 0 , 0 ) (A,B)\ne(0,0) ( A , B ) = ( 0 , 0 ) ω \omega ω ω 1 , ω 2 \omega_1,\omega_2 ω 1 , ω 2 Ω \Omega Ω ω 1 > ω 2 > 0 \omega_1>\omega_2>0 ω 1 > ω 2 > 0
6) 对问5)求出的 ω 1 , ω 2 \omega_1,\omega_2 ω 1 , ω 2 A A A B B B θ \theta θ
Kai X = x + l sin θ Y = − l cos θ X ˙ = x ˙ + l θ ˙ cos θ Y ˙ = l θ ˙ sin θ \begin{aligned}
X &= x + l \sin \theta
\\
Y &= - l \cos \theta
\\
\dot{X} &= \dot{x} + l \dot{\theta} \cos \theta
\\
\dot{Y} &= l \dot{\theta} \sin \theta
\end{aligned} X Y X ˙ Y ˙ = x + l sin θ = − l cos θ = x ˙ + l θ ˙ cos θ = l θ ˙ sin θ ラグランジアンは、(運動エネルギー) - (位置エネルギー) であるから、
L = 1 2 2 m x ˙ 2 + 1 2 m ( X ˙ 2 + Y ˙ 2 ) − 1 2 k x 2 − m g Y = 1 2 m ( 3 x ˙ 2 + 2 l x ˙ θ ˙ cos θ + l 2 θ ˙ 2 ) − 1 2 k x 2 + m g l cos θ \begin{aligned}
L &=
\frac{1}{2} 2m \dot{x}^2 +
\frac{1}{2} m \left( \dot{X}^2 + \dot{Y}^2 \right)
- \frac{1}{2} k x^2 - mgY
\\
&=
\frac{1}{2} m
\left( 3 \dot{x}^2 + 2 l \dot{x} \dot{\theta} \cos \theta
+ l^2 \dot{\theta}^2 \right)
- \frac{1}{2} k x^2 + mgl \cos \theta
\end{aligned} L = 2 1 2 m x ˙ 2 + 2 1 m ( X ˙ 2 + Y ˙ 2 ) − 2 1 k x 2 − m g Y = 2 1 m ( 3 x ˙ 2 + 2 l x ˙ θ ˙ cos θ + l 2 θ ˙ 2 ) − 2 1 k x 2 + m g l cos θ である。
問2) で求めた L L L x , x ˙ , θ , θ ˙ x, \dot{x}, \theta, \dot{\theta} x , x ˙ , θ , θ ˙
L = 1 2 m ( 3 x ˙ 2 + 2 l x ˙ θ ˙ + l 2 θ ˙ 2 ) − 1 2 k x 2 + m g l ( 1 − 1 2 θ 2 ) \begin{aligned}
L &=
\frac{1}{2} m
\left( 3 \dot{x}^2 + 2 l \dot{x} \dot{\theta}
+ l^2 \dot{\theta}^2 \right)
- \frac{1}{2} k x^2 + mgl \left( 1 - \frac{1}{2} \theta^2 \right)
\end{aligned} L = 2 1 m ( 3 x ˙ 2 + 2 l x ˙ θ ˙ + l 2 θ ˙ 2 ) − 2 1 k x 2 + m g l ( 1 − 2 1 θ 2 ) である。
問3) で求めた L L L
d d t ∂ L ∂ x ˙ = d d t ( 3 m x ˙ + m l θ ˙ ) = 3 m x ¨ + m l θ ¨ = 3 m x ¨ + m s ¨ , ∂ L ∂ x = − k x = − 2 m Ω 2 x , d d t ∂ L ∂ θ ˙ = d d t ( m l x ˙ + m l 2 θ ˙ ) = m l x ¨ + m l 2 θ ¨ = m l x ¨ + m l s ¨ , ∂ L ∂ θ = − m g l θ = − m g s . \begin{aligned}
\frac{d}{dt} \frac{\partial L}{\partial \dot{x}}
&= \frac{d}{dt} \left( 3m \dot{x} + ml \dot{\theta} \right)
= 3m \ddot{x} + ml \ddot{\theta}
= 3m \ddot{x} + m \ddot{s}
,\\
\frac{\partial L}{\partial x}
&= -kx
= -2m \Omega^2 x
,\\
\frac{d}{dt} \frac{\partial L}{\partial \dot{\theta}}
&= \frac{d}{dt} \left( ml \dot{x} + ml^2 \dot{\theta} \right)
= ml \ddot{x} + ml^2 \ddot{\theta}
= ml \ddot{x} + ml \ddot{s}
,\\
\frac{\partial L}{\partial \theta}
&= -mgl \theta
= -mgs
.
\end{aligned} d t d ∂ x ˙ ∂ L ∂ x ∂ L d t d ∂ θ ˙ ∂ L ∂ θ ∂ L = d t d ( 3 m x ˙ + m l θ ˙ ) = 3 m x ¨ + m l θ ¨ = 3 m x ¨ + m s ¨ , = − k x = − 2 m Ω 2 x , = d t d ( m l x ˙ + m l 2 θ ˙ ) = m l x ¨ + m l 2 θ ¨ = m l x ¨ + m l s ¨ , = − m g lθ = − m g s . よって、運動方程式は次のようになる:
{ 3 m x ¨ + m s ¨ = − 2 m Ω 2 x m l x ¨ + m l s ¨ = − m g s ∴ { 3 x ¨ + s ¨ = − 2 Ω 2 x x ¨ + s ¨ = − Ω 2 s \begin{aligned}
&
\begin{cases}
3m \ddot{x} + m \ddot{s} = -2m \Omega^2 x
\\
ml \ddot{x} + ml \ddot{s} = -mgs
\end{cases}
\\
\therefore \ \ \ \
&
\begin{cases}
3 \ddot{x} + \ddot{s} = - 2 \Omega^2 x
\\
\ddot{x} + \ddot{s} = - \Omega^2 s
\end{cases}
\end{aligned} ∴ { 3 m x ¨ + m s ¨ = − 2 m Ω 2 x m l x ¨ + m l s ¨ = − m g s { 3 x ¨ + s ¨ = − 2 Ω 2 x x ¨ + s ¨ = − Ω 2 s 問4) で求めた運動方程式に x = A sin ω t , s = B sin ω t x=A \sin \omega t, s=B \sin \omega t x = A sin ω t , s = B sin ω t
{ − 3 ω 2 A sin ω t − ω 2 B sin ω t = − 2 Ω 2 A sin ω t − ω 2 A sin ω t − ω 2 B sin ω t = − Ω 2 B sin ω t ∴ { ( 3 ω 2 − 2 Ω 2 ) A + ω 2 B = 0 ω 2 A + ( ω 2 − Ω 2 ) B = 0 \begin{align}
&
\begin{cases}
-3 \omega^2 A \sin \omega t - \omega^2 B \sin \omega t
= -2 \Omega^2 A \sin \omega t
\\
- \omega^2 A \sin \omega t - \omega^2 B \sin \omega t
= - \Omega^2 B \sin \omega t
\end{cases}
\nonumber
\\
\therefore \ \ \ \
&
\begin{cases}
\left( 3 \omega^2 - 2 \Omega^2 \right) A + \omega^2 B = 0
\\
\omega^2 A + \left( \omega^2 - \Omega^2 \right) B = 0
\end{cases}
\tag{1}
\end{align} ∴ { − 3 ω 2 A sin ω t − ω 2 B sin ω t = − 2 Ω 2 A sin ω t − ω 2 A sin ω t − ω 2 B sin ω t = − Ω 2 B sin ω t { ( 3 ω 2 − 2 Ω 2 ) A + ω 2 B = 0 ω 2 A + ( ω 2 − Ω 2 ) B = 0 ( 1 ) となるから、自明でない解をもつための条件は、
0 = ∣ 3 ω 2 − 2 Ω 2 ω 2 ω 2 ω 2 − Ω 2 ∣ = ( ω + 2 Ω ) ( ω − 2 Ω ) ( 2 ω + Ω ) ( 2 ω − Ω ) \begin{gathered}
0
=
\begin{vmatrix}
3 \omega^2 - 2 \Omega^2 & \omega^2
\\
\omega^2 & \omega^2 - \Omega^2
\end{vmatrix}
\\
= (\omega + \sqrt{2} \Omega) (\omega - \sqrt{2} \Omega)
(\sqrt{2} \omega + \Omega) (\sqrt{2} \omega - \Omega)
\end{gathered} 0 = 3 ω 2 − 2 Ω 2 ω 2 ω 2 ω 2 − Ω 2 = ( ω + 2 Ω ) ( ω − 2 Ω ) ( 2 ω + Ω ) ( 2 ω − Ω ) である。
ω 1 > ω 2 > 0 \omega_1 \gt \omega_2 \gt 0 ω 1 > ω 2 > 0
ω 1 = 2 Ω , ω 2 = Ω 2 \begin{aligned}
\omega_1 = \sqrt{2} \Omega
, \ \
\omega_2 = \frac{\Omega}{\sqrt{2}}
\end{aligned} ω 1 = 2 Ω , ω 2 = 2 Ω を得る。
(i) ω = ω 1 \omega = \omega_1 ω = ω 1 1 1 1
A B = − 1 2 . \begin{aligned}
\frac{A}{B} = - \frac{1}{2}
.
\end{aligned} B A = − 2 1 . (ii) ω = ω 2 \omega = \omega_2 ω = ω 2 1 1 1
A B = 1. \begin{aligned}
\frac{A}{B} = 1
.
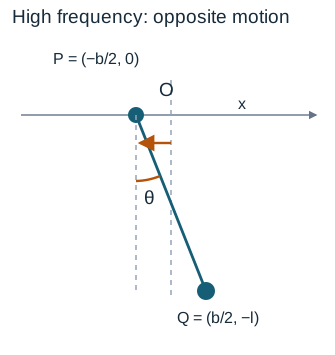
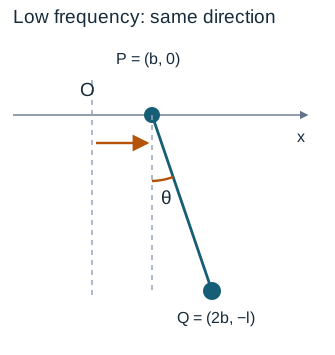
\end{aligned} B A = 1. 図の位置は微小振動の精度で次のように表される。s = b > 0 s=b>0 s = b > 0 θ = b / l \theta=b/l θ = b / l
ω 1 = 2 Ω \omega_1=\sqrt2\Omega ω 1 = 2 Ω P = ( − b / 2 , 0 ) P=(-b/2,0) P = ( − b /2 , 0 ) Q = ( b / 2 , − l ) Q=(b/2,-l) Q = ( b /2 , − l ) ω 2 = Ω / 2 \omega_2=\Omega/\sqrt2 ω 2 = Ω/ 2 P = ( b , 0 ) P=(b,0) P = ( b , 0 ) Q = ( 2 b , − l ) Q=(2b,-l) Q = ( 2 b , − l )
ここで Y = − l + O ( b 2 / l ) Y=-l+O(b^2/l) Y = − l + O ( b 2 / l )
Spring and pendulum: positions at maximum positive angle
Mode sketches: s = l θ = b > 0 s=l\theta=b>0 s = lθ = b > 0
Reference