跳到主要内容

東北大学 理学研究科 物理学専攻 2018年8月実施 問題1(基礎数学)

Author​

Miyake, 祭音Myyura

Description​

原題に基づく要約(日本語)​

公式原題

[1] 積分と線形代数​

  1. 半径 a>0a>0 の球の内部で、球の中心からの距離を rr とする。∭r≤ar−2 dx dy dz\iiint_{r\le a}r^{-2}\,dx\,dy\,dz を球座標で計算し、積分範囲を明記する。Jacobian の導出は不要。
  2. A=(−1−11−1−1−11−1−1)A=\begin{pmatrix}-1&-1&1\\-1&-1&-1\\1&-1&-1\end{pmatrix} の全固有値と、対応する固有空間の正規直交基底を求める。

[2] 複素関数​

  1. z=x+iy, f(z)=u(x,y)+iv(x,y)z=x+iy,\ f(z)=u(x,y)+iv(x,y) とし、複素微分の定義を実方向と虚方向の増分に適用して、微分可能性から従う u,vu,v の偏導関数の関係を導く。
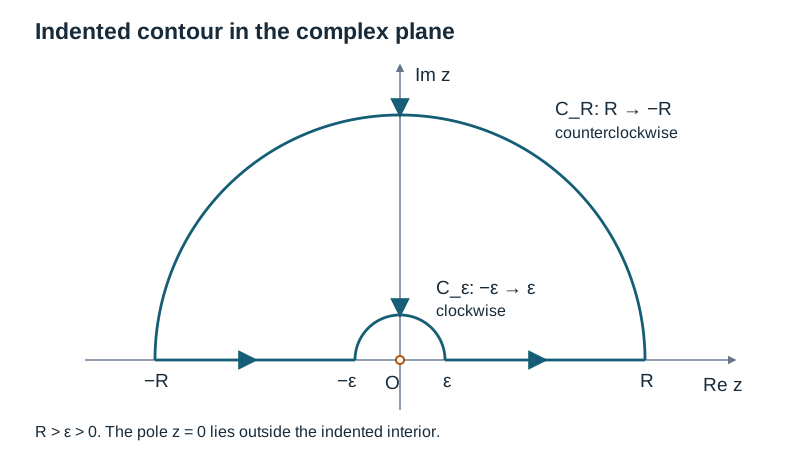
  2. R>ε>0R>\varepsilon>0 とする。CC は ε→R\varepsilon\to R の実軸線分、上半平面の大半円 R→−RR\to-R、実軸線分 −R→−ε-R\to-\varepsilon、上半平面の小半円 −ε→ε-\varepsilon\to\varepsilon からなる。この経路で ∮Ceiz/z dz\oint_Ce^{iz}/z\,dz を計算し、∫0∞sin⁡x/x dx\int_0^\infty\sin x/x\,dx を求める。四つの部分経路それぞれの計算を示す。

原点を避ける上半円の積分経路。

题目描述​

【积分与线性代数】

  1. 在半径为 a>0a>0 的球内,rr 表示到球心的距离。用球坐标计算 ∭r≤ar−2 dx dy dz\iiint_{r\le a}r^{-2}\,dx\,dy\,dz,明确积分范围,无须推导 Jacobian。
  2. 求矩阵 A=(−1−11−1−1−11−1−1)A=\begin{pmatrix}-1&-1&1\\-1&-1&-1\\1&-1&-1\end{pmatrix} 的全部特征值,并给出各特征空间的一组标准正交基。

【复变函数】

  1. 令 z=x+iy, f(z)=u(x,y)+iv(x,y)z=x+iy,\ f(z)=u(x,y)+iv(x,y)。分别从实方向和虚方向使用复导数定义,导出可微性对 u,vu,v 偏导数的要求。
  2. 取 R>ε>0R>\varepsilon>0,按上图围道沿正实轴从 ε\varepsilon 到 RR、沿大半圆到 −R-R、沿负实轴到 −ε-\varepsilon、沿上半平面的小半圆回到 ε\varepsilon。计算 ∮Ceiz/z dz\oint_C e^{iz}/z\,dz,逐段说明积分及极限,并求 ∫0∞sin⁡x/x dx\int_0^\infty\sin x/x\,dx。

Kai​

[1]​

1)​

正の zz 軸から測る極角(余緯角)を θ\theta 、xyxy 平面内の方位角を φ\varphi とすると、

dxdydz=r2sin⁡θdrdθdφdx dy dz = r^2 \sin \theta dr d \theta d \varphi であるから、

∭r≤a1r2dxdydz=∫0adr∫0πdθ∫02πdφr2sin⁡θr2=2πa[−cos⁡θ]0π=4πa\begin{aligned} \iiint_{r \leq a} \frac{1}{r^2} dx dy dz &= \int_0^a dr \int_0^\pi d \theta \int_0^{2 \pi} d \varphi \frac{r^2 \sin \theta}{r^2} \\ &= 2 \pi a \left[ - \cos \theta \right]_0^\pi \\ &= 4 \pi a \end{aligned}

である。

2)​

与えられた行列の固有値を λ\lambda とすると、

0=∣λ+11−11λ+11−11λ+1∣=(λ−1)(λ+2)2∴λ=1,−2\begin{aligned} 0 &= \begin{vmatrix} \lambda + 1 & 1 & -1 \\ 1 & \lambda + 1 & 1 \\ -1 & 1 & \lambda + 1 \end{vmatrix} = (\lambda - 1)(\lambda + 2)^2 \\ \therefore \lambda &= 1, -2 \end{aligned}

である。

(i) 固有値 11 に対応する固有ベクトルを求めるため、次のようにおく:

(−1−11−1−1−11−1−1)(xyz)=(xyz).\begin{aligned} \begin{pmatrix} -1 & -1 & 1 \\ -1 & -1 & -1 \\ 1 & -1 & -1 \end{pmatrix} \begin{pmatrix} x \\ y \\ z \end{pmatrix} = \begin{pmatrix} x \\ y \\ z \end{pmatrix} . \end{aligned}

これを整理すると、 x+y=0,x=zx+y=0, x=z であるから、例えば、

v1=13(1−11)\begin{aligned} v_1 = \frac{1}{\sqrt{3}} \begin{pmatrix} 1 \\ -1 \\ 1 \end{pmatrix} \end{aligned}

が規格化された固有ベクトルである。

(ii) 固有値 −2-2 に対応する固有ベクトルを求めるため、次のようにおく:

(−1−11−1−1−11−1−1)(xyz)=−2(xyz).\begin{aligned} \begin{pmatrix} -1 & -1 & 1 \\ -1 & -1 & -1 \\ 1 & -1 & -1 \end{pmatrix} \begin{pmatrix} x \\ y \\ z \end{pmatrix} = -2 \begin{pmatrix} x \\ y \\ z \end{pmatrix} . \end{aligned}

これを整理すると、 y=x+zy=x+z であるから、例えば、

v2=12(110),v3=16(−112)\begin{aligned} v_2 = \frac{1}{\sqrt{2}} \begin{pmatrix} 1 \\ 1 \\ 0 \end{pmatrix} , v_3 = \frac{1}{\sqrt{6}} \begin{pmatrix} -1 \\ 1 \\ 2 \end{pmatrix} \end{aligned}

が規格化された互いに直交する固有ベクトルである。

[2]​

1)​

Δy=0\Delta y = 0 のとき、 Δh=Δx\Delta h = \Delta x であり、次のようになる:

lim⁡Δh→0f(z+Δh)−f(z)Δh=lim⁡Δx→0{u(x+Δx,y)+iv(x+Δx,y)}−{u(x,y)+iv(x,y)}Δx=∂u(x,y)∂x+i∂v(x,y)∂x.\begin{aligned} \lim_{\Delta h \to 0} \frac{f(z + \Delta h) - f(z)}{\Delta h} &= \lim_{\Delta x \to 0} \frac{ \left\{ u(x + \Delta x, y) + i v(x + \Delta x, y) \right\} - \left\{ u(x,y) + i v(x,y) \right\} } {\Delta x} \\ &= \frac{\partial u(x,y)}{\partial x} + i \frac{\partial v(x,y)}{\partial x} . \end{aligned}

Δx=0\Delta x = 0 のとき、 Δh=iΔy\Delta h = i \Delta y であり、次のようになる:

lim⁡Δh→0f(z+Δh)−f(z)Δh=lim⁡Δy→0{u(x,y+Δy)+iv(x,y+Δy)}−{u(x,y)+iv(x,y)}iΔy=−i∂u(x,y)∂y+∂v(x,y)∂y.\begin{aligned} \lim_{\Delta h \to 0} \frac{f(z + \Delta h) - f(z)}{\Delta h} &= \lim_{\Delta y \to 0} \frac{ \left\{ u(x, y + \Delta y) + i v(x, y + \Delta y) \right\} - \left\{ u(x,y) + i v(x,y) \right\} } {i \Delta y} \\ &= -i \frac{\partial u(x,y)}{\partial y} + \frac{\partial v(x,y)}{\partial y} . \end{aligned}

これらの実部どうし・虚部どうしが等しいので、次を得る:

∂u(x,y)∂x=∂v(x,y)∂y,  ∂v(x,y)∂x=−∂u(x,y)∂y.\begin{aligned} \frac{\partial u(x,y)}{\partial x} = \frac{\partial v(x,y)}{\partial y} , \ \ \frac{\partial v(x,y)}{\partial x} = - \frac{\partial u(x,y)}{\partial y} . \end{aligned}

2)​

CC の内部で eiz/ze^{iz}/z は特異点を持たないので、 I=0I=0 である。

また、II は次のように4つの積分に分けて計算できる:

I1=∫εReixxdx=∫εRcos⁡xxdx+i∫εRsin⁡xxdx,I2=∫−R−εeixxdx=−∫εRcos⁡xxdx+i∫εRsin⁡xxdx,I3=∫π0eiεexp⁡(iθ)εeiθiεeiθdθ=−i∫0πeiεexp⁡(iθ)dθ→ε→0−i∫0πdθ=−iπ,I4=∫0πeiRexp⁡(iθ)ReiθiReiθdθ=i∫0πeiRexp⁡(iθ)dθ=i∫0πeR(icos⁡θ−sin⁡θ)dθ,∣I4∣≤∫0π∣eR(icos⁡θ−sin⁡θ)∣dθ=∫0πe−Rsin⁡θdθ<πR→R→∞0.\begin{aligned} I_1 &= \int_\varepsilon^R \frac{e^{ix}}{x} dx \\ &= \int_\varepsilon^R \frac{\cos x}{x} dx + i \int_\varepsilon^R \frac{\sin x}{x} dx ,\\ I_2 &= \int_{-R}^{-\varepsilon} \frac{e^{ix}}{x} dx \\ &= - \int_\varepsilon^R \frac{\cos x}{x} dx + i \int_\varepsilon^R \frac{\sin x}{x} dx ,\\ I_3 &= \int_\pi^0 \frac{e^{i \varepsilon \exp(i \theta)}}{\varepsilon e^{i \theta}} i \varepsilon e^{i \theta} d \theta \\ &= -i \int_0^\pi e^{i \varepsilon \exp (i \theta)} d \theta \\ &\xrightarrow{\varepsilon \to 0} -i \int_0^\pi d \theta = -i \pi ,\\ I_4 &= \int_0^\pi \frac{e^{iR \exp (i \theta)}}{R e^{i \theta}} i R e^{i \theta} d \theta \\ &= i \int_0^\pi e^{iR \exp (i \theta)} d \theta \\ &= i \int_0^\pi e^{R ( i \cos \theta - \sin \theta)} d \theta ,\\ \left| I_4 \right| &\leq \int_0^\pi \left| e^{R ( i \cos \theta - \sin \theta)} \right| d \theta \\ &= \int_0^\pi e^{-R \sin \theta} d \theta \\ &\lt \frac{\pi}{R} \xrightarrow{R \to \infty} 0 . \end{aligned}

以上より、I=I1+I2+I3+I4=0I=I_1+I_2+I_3+I_4=0 は ε→0,R→∞\varepsilon \to 0, R \to \infty において、

2i∫0∞sin⁡xxdx−iπ=0\begin{aligned} 2i \int_0^\infty \frac{\sin x}{x} dx - i \pi = 0 \end{aligned}

となり、

∫0∞sin⁡xxdx=π2\begin{aligned} \int_0^\infty \frac{\sin x}{x} dx = \frac{\pi}{2} \end{aligned}

を得る。

Reference​