東北大学 工学研究科 機械・知能系 2017年8月実施 機械力学 第2問
Author
祭音Myyura (co-authored with GPT 6 Astra)
Description
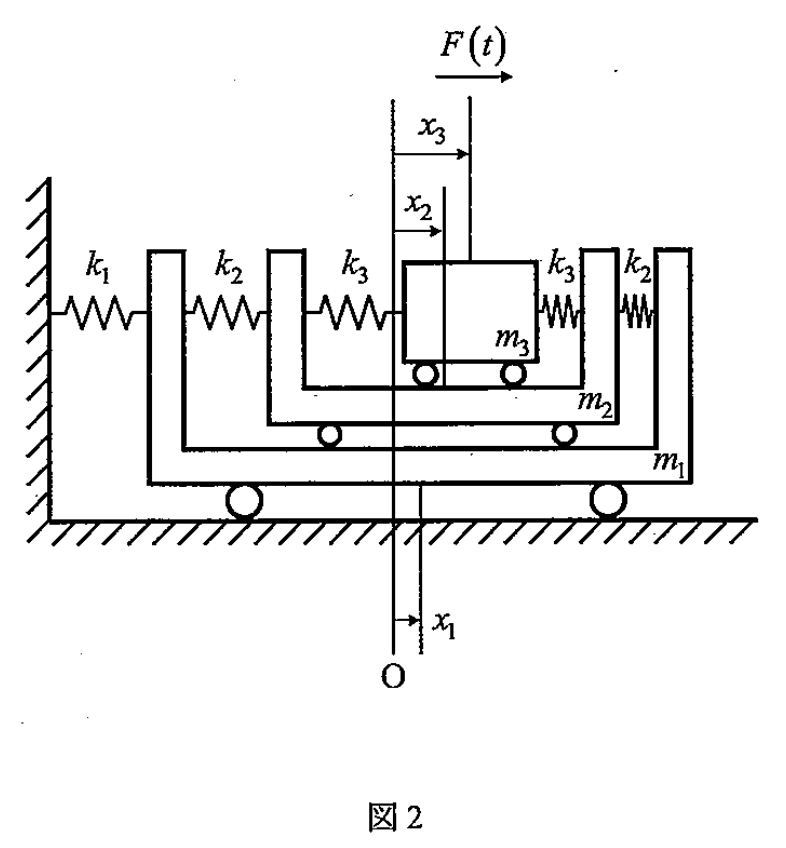
- 図2に示すような,3つの台車および5つのばねからなる振動系を考える。質量 m1 の台車1は水平面上におかれ,ばね定数 k1 のばねで壁と連結されている。質量 m2 の台車2は台車1上におかれ,ばね定数 k2 の2つのばねで台車1と連結されている。また,質量 m3 の台車3は台車2上におかれ,ばね定数 k3 の2つのばねで台車2と連結されるとともに,強制力 F(t)=Psinωt で水平方向に加振されている。ここで,P は強制力の振幅,ω は角振動数,t は時間である。3つの台車は摩擦なく水平方向にのみ移動する。台車1,2および3の静的釣り合い位置 O からの絶対変位をそれぞれ x1,x2 および x3 とする。ばねの質量は無視できるものとする。振動系が定常状態にあるとき,以下の問いに答えよ。
(1) それぞれの台車に対する運動方程式を導け。
(2) m1=m2=2m, m3=m, k1=k, k2=k3=k/2 のとき,系のすべての固有角振動数を求めよ。
(3) 問(2)の条件下で,x3 が0となる ω を求めよ。また,そのときの x2 に対する x1 の振幅比を求めよ。
题目描述
- 考虑图2所示由三辆小车和五根弹簧组成的振动系统。质量为 m1 的小车1放置在水平面上,通过弹簧常数为 k1 的弹簧与墙壁连接。质量为 m2 的小车2放置在小车1上,通过两根弹簧常数均为 k2 的弹簧与小车1连接。质量为 m3 的小车3放置在小车2上,通过两根弹簧常数均为 k3 的弹簧与小车2连接,同时受到水平方向的激振力 F(t)=Psinωt。其中 P 为激振力振幅,ω 为角频率,t 为时间。三辆小车均无摩擦地仅沿水平方向运动。小车1、2、3相对静态平衡位置 O 的绝对位移分别为 x1,x2,x3。忽略弹簧质量。当振动系统处于稳态时,回答下列问题。
(1) 推导各辆小车的运动方程。
(2) 当 m1=m2=2m, m3=m, k1=k, k2=k3=k/2 时,求系统的全部固有角频率。
(3) 在第(2)问的条件下,求使 x3 为0的 ω,并求此时 x1 相对 x2 的振幅比。
图2给出了三辆小车的连接、受力及绝对位移方向。
Kai
(1)
左右の二本のばねはどちらも相対変位を元に戻すので、2k2,2k3 の並列ばねに相当する。
m1x¨1+(k1+2k2)x1−2k2x2m2x¨2−2k2x1+(2k2+2k3)x2−2k3x3m3x¨3−2k3x2+2k3x3=0,=0,=Psinωt.
(2)
指定の条件では
M=mdiag(2,2,1),K=k2−10−12−10−11.
λ=ω2 として
det(K−λM)=(k−mλ){4(k−mλ)2−3k2}=0.
従って
ω1=23−1mk,ω2=mk,ω3=23+1mk.
(3)
xi=Xisinωt として X3=0 を代入すると
(2k−2mω2)X1−kX2=0,−kX1+(2k−2mω2)X2=0,−kX2=P.
X2=0 より前二式の行列式がゼロとなり、(2k−2mω2)2=k2。したがって
ω=2mk,X1/X2=1 (同位相),
ω=2m3k,X1/X2=−1 (逆位相).
振幅の大きさの比はいずれも1。X2=−P/k なので、台車3に及ぼすばね力 kX2sinωt=−Psinωt が外力を打ち消す。
Reference