東北大学 工学研究科 機械・知能系 2017年8月実施 機械力学 第1問 Author 祭音Myyura (co-authored with GPT 6 Astra)
Description
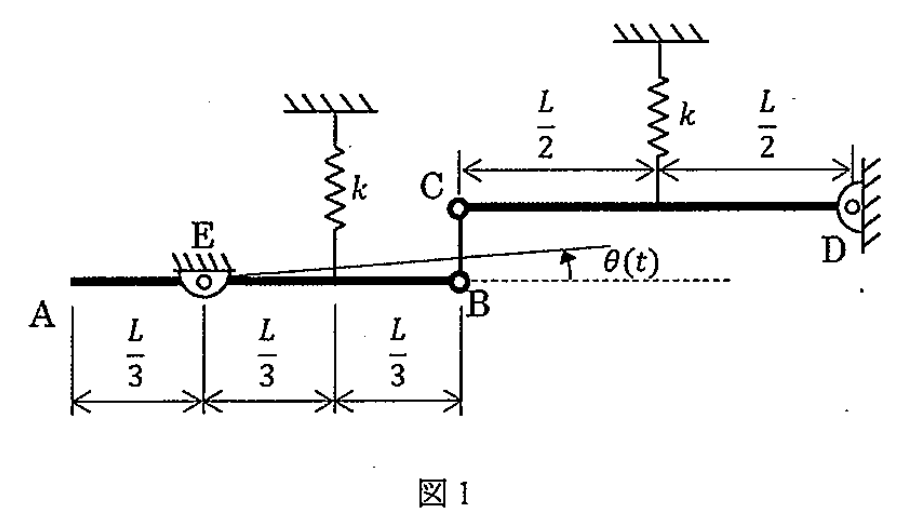
図1に示すような,2つのばねと2つの一様な剛体棒 AB および CD からなる平面内の振動系を考える。剛体棒は点 E と点 D でピン支持されており,点 B と点 C は質量のない剛体リンクを介して連結されている。2つの剛体棒の質量および長さはそれぞれ m m m L L L k k k t t t θ ( t ) \theta(t) θ ( t )
(1) 剛体棒 AB の点 E まわりの慣性モーメント J A B J_{AB} J A B
(2) 剛体棒 CD の釣り合い位置からの回転角 φ ( t ) \varphi(t) φ ( t ) θ ( t ) \theta(t) θ ( t )
(3) 系の運動エネルギーを求めよ。
(4) 系のポテンシャルエネルギーを求めよ。
(5) 系の運動方程式を導け。
题目描述
考虑图1所示由两根弹簧和两根均匀刚杆 AB、CD 构成的平面内振动系统。刚杆在 E 点和 D 点铰支,B、C 两点通过无质量的刚性连杆连接。两根刚杆的质量均为 m m m L L L k k k t t t θ ( t ) \theta(t) θ ( t )
(1) 求刚杆 AB 绕 E 点的转动惯量 J A B J_{AB} J A B
(2) 用 θ ( t ) \theta(t) θ ( t ) φ ( t ) \varphi(t) φ ( t )
(3) 求系统的动能。
(4) 求系统的势能。
(5) 推导系统的运动方程。
图1给出了铰支点、弹簧及连杆的位置与长度关系。
Kai (1), (2)
EとABの重心との距離は L / 6 L/6 L /6
J A B = m L 2 12 + m ( L 6 ) 2 = m L 2 9 . \boxed{J_{AB}=\frac{mL^2}{12}+m\left(\frac L6\right)^2=\frac{mL^2}{9}}. J A B = 12 m L 2 + m ( 6 L ) 2 = 9 m L 2 . CDの φ \varphi φ 2 L θ / 3 = L φ 2L\theta/3=L\varphi 2 L θ /3 = L φ
φ = 2 3 θ . \boxed{\varphi=\frac23\theta}. φ = 3 2 θ . 両棒の角を反時計回りでそろえるなら φ = − 2 θ / 3 \varphi=-2\theta/3 φ = − 2 θ /3
(3)
J C D = m L 2 / 3 J_{CD}=mL^2/3 J C D = m L 2 /3
T = 1 2 J A B θ ˙ 2 + 1 2 J C D φ ˙ 2 = 7 54 m L 2 θ ˙ 2 . T=\frac12J_{AB}\dot\theta^2+\frac12J_{CD}\dot\varphi^2
=\boxed{\frac7{54}mL^2\dot\theta^2}. T = 2 1 J A B θ ˙ 2 + 2 1 J C D φ ˙ 2 = 54 7 m L 2 θ ˙ 2 . (4)
ばね取付点の変位はそれぞれ L θ / 3 L\theta/3 L θ /3 L φ / 2 = L θ / 3 L\varphi/2=L\theta/3 L φ /2 = L θ /3
U = 1 2 k ( L θ 3 ) 2 + 1 2 k ( L φ 2 ) 2 = k L 2 9 θ 2 . \boxed{U=\frac12k\left(\frac{L\theta}3\right)^2+
\frac12k\left(\frac{L\varphi}2\right)^2=\frac{kL^2}{9}\theta^2}. U = 2 1 k ( 3 L θ ) 2 + 2 1 k ( 2 L φ ) 2 = 9 k L 2 θ 2 . (5)
ラグランジュ方程式から
7 27 m L 2 θ ¨ + 2 9 k L 2 θ = 0 , 7 m θ ¨ + 6 k θ = 0 . \frac7{27}mL^2\ddot\theta+\frac29kL^2\theta=0,
\qquad\boxed{7m\ddot\theta+6k\theta=0}. 27 7 m L 2 θ ¨ + 9 2 k L 2 θ = 0 , 7 m θ ¨ + 6 k θ = 0 . 固有角振動数は ω n = 6 k / ( 7 m ) \omega_n=\sqrt{6k/(7m)} ω n = 6 k / ( 7 m )
Reference