跳到主要内容

東北大学 工学研究科 機械・知能系 2017年8月実施 制御工学 第2問

Author​

祭音Myyura (co-authored with GPT 6 Astra)

Description​

  1. 以下の問いに答えよ。

(1) 次式で表されるシステムを考える。

(x˙1(t)x˙2(t))=(−201−1)(x1(t)x2(t))+(10)u(t)\begin{pmatrix}\dot x_1(t)\\\dot x_2(t)\end{pmatrix} =\begin{pmatrix}-2&0\\1&-1\end{pmatrix} \begin{pmatrix}x_1(t)\\x_2(t)\end{pmatrix} +\begin{pmatrix}1\\0\end{pmatrix}u(t)
y(t)=(01)(x1(t)x2(t))y(t)=\begin{pmatrix}0&1\end{pmatrix} \begin{pmatrix}x_1(t)\\x_2(t)\end{pmatrix}

ただし,u(t)u(t) は入力,y(t)y(t) は出力,x(t)=(x1(t)x2(t))T\boldsymbol x(t)=\begin{pmatrix}x_1(t)&x_2(t)\end{pmatrix}^{T} は状態ベクトルである。このシステムの可制御性と可観測性を判定せよ。

(2) 問(1)のシステムの入力から出力までの伝達関数を求めよ。

(3) 問(1)のシステムを可制御正準形

(z˙1(t)z˙2(t))=(01−a1−a2)(z1(t)z2(t))+(01)u(t)\begin{pmatrix}\dot z_1(t)\\\dot z_2(t)\end{pmatrix} =\begin{pmatrix}0&1\\-a_1&-a_2\end{pmatrix} \begin{pmatrix}z_1(t)\\z_2(t)\end{pmatrix} +\begin{pmatrix}0\\1\end{pmatrix}u(t)
y(t)=(c1c2)(z1(t)z2(t))y(t)=\begin{pmatrix}c_1&c_2\end{pmatrix} \begin{pmatrix}z_1(t)\\z_2(t)\end{pmatrix}

にする座標変換 x(t)=Tz(t)\boldsymbol x(t)=T\boldsymbol z(t) を考える。ただし z(t)=(z1(t)z2(t))T\boldsymbol z(t)=\begin{pmatrix}z_1(t)&z_2(t)\end{pmatrix}^{T} である。変換行列 TT と定数 a1,a2,c1,c2a_1,a_2,c_1,c_2 を定めよ。

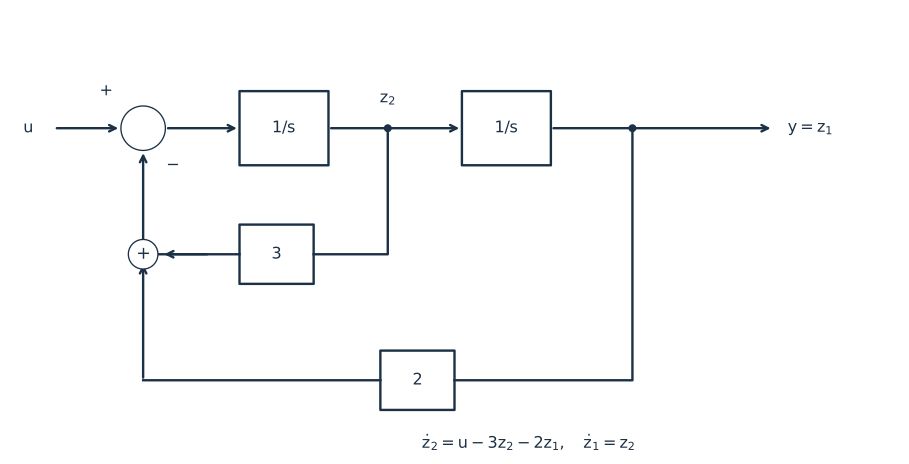
(4) 問(3)のシステムをブロック線図で表せ。図中に u,y,z1,z2u,y,z_1,z_2 を明示すること。

(5) 問(1)のシステムに状態フィードバック u(t)=−(k1k2)x(t)u(t)=-\begin{pmatrix}k_1&k_2\end{pmatrix}\boldsymbol x(t) を適用することを考える。閉ループ系の特性方程式が s2+αs+β=0s^2+\alpha s+\beta=0 となるとき,フィードバックゲイン k1,k2k_1,k_2 を定数 α,β\alpha,\beta を用いて表せ。

(6) 問(5)において,状態フィードバックを適用した制御系が漸近安定となるための k1,k2k_1,k_2 の条件を求めよ。

题目描述​

  1. 回答下列问题。

(1) 考虑由下式表示的系统。

(x˙1(t)x˙2(t))=(−201−1)(x1(t)x2(t))+(10)u(t)\begin{pmatrix}\dot x_1(t)\\\dot x_2(t)\end{pmatrix} =\begin{pmatrix}-2&0\\1&-1\end{pmatrix} \begin{pmatrix}x_1(t)\\x_2(t)\end{pmatrix} +\begin{pmatrix}1\\0\end{pmatrix}u(t)
y(t)=(01)(x1(t)x2(t))y(t)=\begin{pmatrix}0&1\end{pmatrix} \begin{pmatrix}x_1(t)\\x_2(t)\end{pmatrix}

其中 u(t)u(t) 为输入,y(t)y(t) 为输出,x(t)=(x1(t)x2(t))T\boldsymbol x(t)=\begin{pmatrix}x_1(t)&x_2(t)\end{pmatrix}^{T} 为状态向量。判断该系统的可控性和可观测性。

(2) 求第(1)问中系统从输入到输出的传递函数。

(3) 考虑坐标变换 x(t)=Tz(t)\boldsymbol x(t)=T\boldsymbol z(t),将第(1)问中的系统变为下列可控标准形。

(z˙1(t)z˙2(t))=(01−a1−a2)(z1(t)z2(t))+(01)u(t)\begin{pmatrix}\dot z_1(t)\\\dot z_2(t)\end{pmatrix} =\begin{pmatrix}0&1\\-a_1&-a_2\end{pmatrix} \begin{pmatrix}z_1(t)\\z_2(t)\end{pmatrix} +\begin{pmatrix}0\\1\end{pmatrix}u(t)
y(t)=(c1c2)(z1(t)z2(t))y(t)=\begin{pmatrix}c_1&c_2\end{pmatrix} \begin{pmatrix}z_1(t)\\z_2(t)\end{pmatrix}

其中 z(t)=(z1(t)z2(t))T\boldsymbol z(t)=\begin{pmatrix}z_1(t)&z_2(t)\end{pmatrix}^{T}。确定变换矩阵 TT 和常数 a1,a2,c1,c2a_1,a_2,c_1,c_2。

(4) 用方框图表示第(3)问中的系统,图中必须明确标出 u,y,z1,z2u,y,z_1,z_2。

(5) 考虑对第(1)问中的系统施加状态反馈 u(t)=−(k1k2)x(t)u(t)=-\begin{pmatrix}k_1&k_2\end{pmatrix}\boldsymbol x(t)。当闭环系统的特征方程为 s2+αs+β=0s^2+\alpha s+\beta=0 时,用常数 α,β\alpha,\beta 表示反馈增益 k1,k2k_1,k_2。

(6) 对第(5)问,求施加状态反馈后的控制系统渐近稳定所需的 k1,k2k_1,k_2 的条件。

Kai​

(1)​

C=(b,Ab)=(1−201),O=(ccA)=(011−1).\mathcal C=(b,Ab)=\begin{pmatrix}1&-2\\0&1\end{pmatrix},\qquad \mathcal O=\begin{pmatrix}c\\cA\end{pmatrix}=\begin{pmatrix}0&1\\1&-1\end{pmatrix}.

両者とも階数2なので、可制御かつ可観測である。

(2)​

G(s)=c(sI−A)−1b=1(s+1)(s+2).G(s)=c(sI-A)^{-1}b=\boxed{\frac1{(s+1)(s+2)}}.

(3)​

分母と分子を比較して a1=2, a2=3, c1=1, c2=0\boxed{a_1=2,\ a_2=3,\ c_1=1,\ c_2=0}。変換行列は

T=(1110),T−1AT=(01−2−3),T−1b=(01),cT=(10).\begin{gathered} \boxed{T=\begin{pmatrix}1&1\\1&0\end{pmatrix}},\\ T^{-1}AT=\begin{pmatrix}0&1\\-2&-3\end{pmatrix},\\ T^{-1}b=\begin{pmatrix}0\\1\end{pmatrix},\\ cT=\begin{pmatrix}1&0\end{pmatrix}. \end{gathered}

(4)​

z˙1=z2\dot z_1=z_2、z˙2=u−2z1−3z2\dot z_2=u-2z_1-3z_2、y=z1y=z_1 より、次の線図となる。

可制御正準形のブロック線図

(5)​

det⁡{sI−(A−bk)}=s2+(3+k1)s+(2+k1+k2).\det\{sI-(A-bk)\}=s^2+(3+k_1)s+(2+k_1+k_2).

係数比較から

k1=α−3,k2=β−α+1.\boxed{k_1=\alpha-3,\qquad k_2=\beta-\alpha+1}.

(6)​

実係数2次多項式の両根が左半平面にある条件より

k1>−3,k1+k2>−2.\boxed{k_1>-3,\qquad k_1+k_2>-2}.

Reference​