東北大学 工学研究科 機械・知能系 2017年8月実施 制御工学 第1問
Author
祭音Myyura (co-authored with GPT 6 Astra)
Description
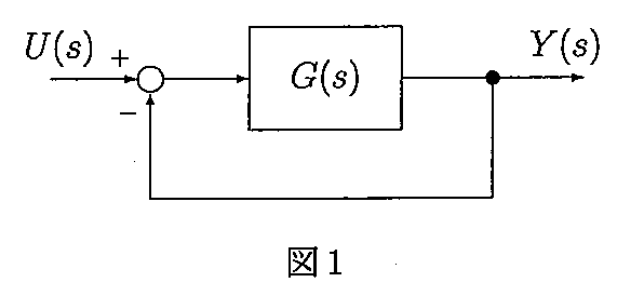
- 図1に示すフィードバック制御系を考える。ここで,
G(s)=s(2s+1)(s+4)k
であり,k は正の定数とする。以下の問いに答えよ。
(1) このシステムの一巡伝達関数を求め,そのベクトル軌跡の概形を描け。
(2) 一巡伝達関数の位相が −180∘ となるときの角周波数を位相交差周波数という。このシステムの位相交差周波数を求めよ。
(3) このシステムが安定限界となる k の値を求めよ。
(4) このシステムの入力 U(s) から出力 Y(s) への伝達関数を示し,安定となる k の条件を求めよ。
(5) このシステムにおける定常速度偏差 ev が ev≤0.4 となる k の条件を求めよ。
题目描述
- 考虑图1所示的反馈控制系统,其中
G(s)=s(2s+1)(s+4)k,
k 为正常数。回答下列问题。
(1) 求该系统的开环传递函数,并画出其幅相轨迹的大致形状。
(2) 开环传递函数的相位等于 −180∘ 时的角频率称为相位穿越频率。求该系统的相位穿越频率。
(3) 求使该系统处于稳定边界的 k 值。
(4) 写出该系统从输入 U(s) 到输出 Y(s) 的传递函数,并求系统稳定时 k 应满足的条件。
(5) 求使该系统的稳态速度误差 ev 满足 ev≤0.4 的 k 的条件。
图1中输出以单位负反馈接回输入端。
Kai
(1)
一巡伝達関数は L(s)=G(s)。s=jω とすると、D(ω)=81ω2+(4−2ω2)2 を用いて
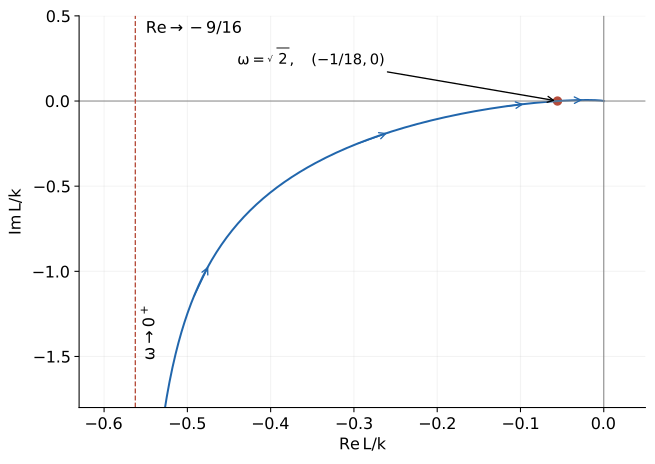
L(jω)=−9ω2+jω(4−2ω2)k,ReL=−D9k,ImL=−ωDk(4−2ω2).
ω→0+ では実部は −9k/16、虚部は −∞。ω=2 で負の実軸を横切り、ω→∞ では第2象限から原点に近づく。負の周波数側は実軸に関する鏡像である。
(2)
ImL=0 より
ωpc=2 rad/s,L(j2)=−18k.
(3)
軌跡が −1 を通る条件から k=18。
(4)
T(s)=1+L(s)L(s)=2s3+9s2+4s+kk.
特性多項式のフルビッツ条件は、係数が正で 9⋅4>2k。従って
0<k<18.
(5)
安定な系について、単位ランプ入力に対する速度定数は Kv=lims→0sL(s)=k/4、定常速度偏差は ev=1/Kv=4/k。
k4≤0.4⟺k≥10.
安定条件も合わせて 10≤k<18。
Reference