東北大学 工学研究科 電気・情報系 2018年8月実施 専門科目 問題1 電気工学
Author
祭音Myyura (co-authored with GPT 5.6 SOL)
Description
(1)
Fig. 1(a)のような電気回路がある.同図において,e(t),v(t) は電圧の瞬時値,i(t) は電流の瞬時値である.以下の問に答えよ.
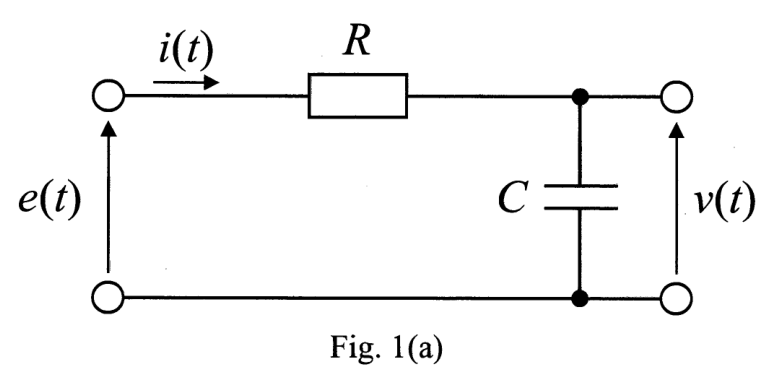
(a) e(t) を入力信号,v(t) を出力信号とする伝達関数 G1(s) を考える.R,C を使って G1(s) を表わせ.
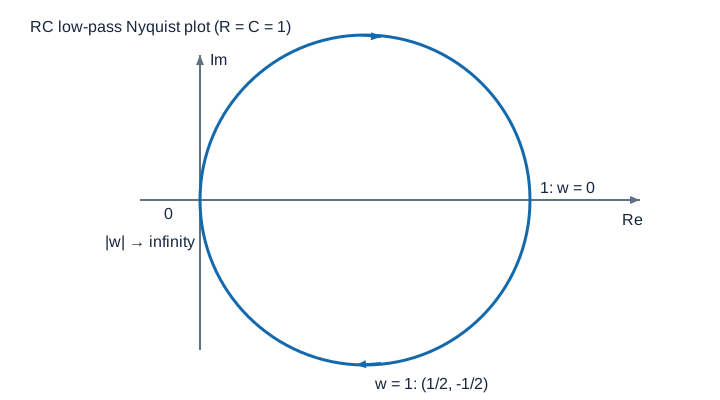
(b) 周波数伝達関数 G1(jω) から,ナイキスト線図を描け.同図には,ω=0[rad/s],1[rad/s],および ∞ の G1(jω) の点を示すこと.ただし,−∞≤ω≤∞, R=1[Ω], C=1[F] とする.
(2)
Fig. 1(b)のような電気回路がある.同図において,e(t),v(t) は電圧の瞬時値,i(t) は電流の瞬時値である.以下の問に答えよ.
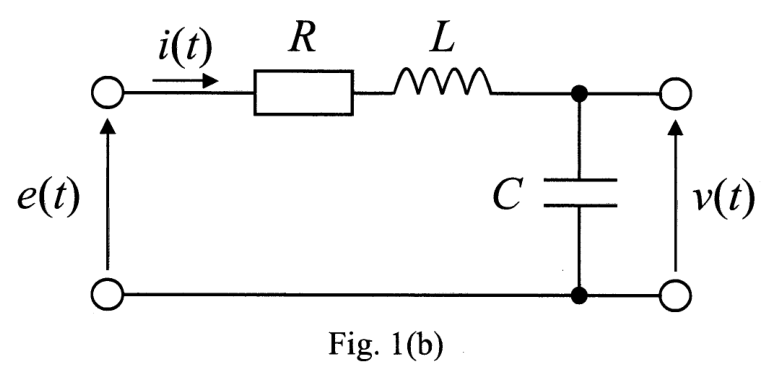
(a) e(t) を入力信号,v(t) を出力信号とする伝達関数 G2(s) を考える.R,L,C を使って G2(s) を表わせ.
(b) 周波数伝達関数 G2(jω) から,ゲインと位相をそれぞれ求めよ.ただし,R=1[Ω], L=1[H], C=1[F] とする.
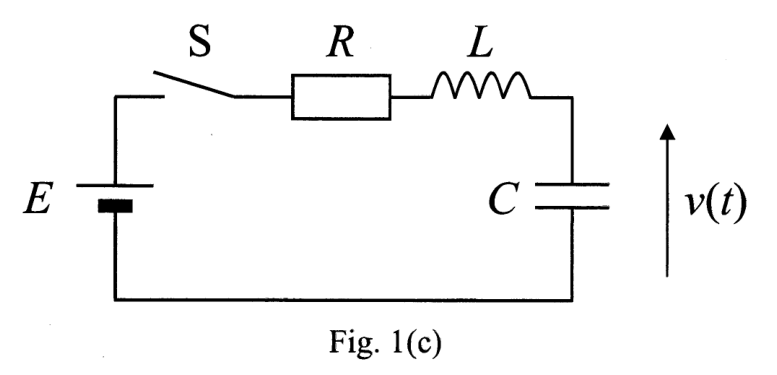
(c) Fig. 1(c)は Fig. 1(b)の電気回路に直流電圧源 E とスイッチ S を追加した電気回路である.スイッチ S を閉じてから十分な時間が経過し,回路は定常状態に達した.v(t) の定常状態における電圧 v0 を求めよ.
(3)
Fig. 1(d)のような制御系がある.同図において,r(t),e(t),y(t) はそれぞれ目標値,偏差,制御量を表す.次の問に答えよ.ただし,K は定数 (K>0) である.
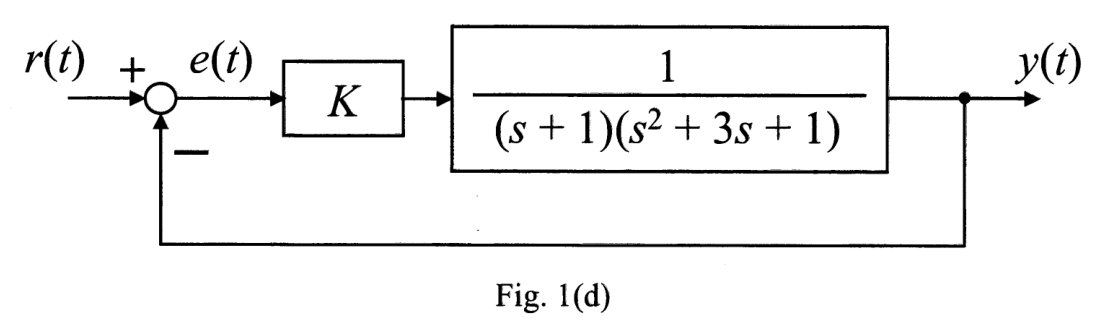
(a) この制御系が安定であるための K の値の範囲を求めよ.
(b) この制御系が安定で,かつ定常位置偏差が 0.1 以下であるための K の値の範囲を求めよ.
题目描述
(1) 有上方 Fig. 1(a) 所示的电路。图中 e(t),v(t) 为电压瞬时值,i(t) 为电流瞬时值。回答下列问题。
(a) 考虑以 e(t) 为输入、v(t) 为输出的传递函数 G1(s),用 R,C 表示 G1(s)。
(b) 根据频率传递函数 G1(jω) 画出奈奎斯特图,并在图上标出 ω=0[rad/s],1[rad/s] 和 ∞ 时的 G1(jω) 所对应的点。设 −∞≤ω≤∞, R=1[Ω], C=1[F]。
(2) 有上方 Fig. 1(b) 所示的电路。图中 e(t),v(t) 为电压瞬时值,i(t) 为电流瞬时值。回答下列问题。
(a) 考虑以 e(t) 为输入、v(t) 为输出的传递函数 G2(s),用 R,L,C 表示 G2(s)。
(b) 根据频率传递函数 G2(jω),分别求增益和相位。设 R=1[Ω], L=1[H], C=1[F]。
(c) 上方 Fig. 1(c) 为在 Fig. 1(b) 的电路中加入直流电压源 E 和开关 S 后的电路。开关 S 闭合后经过足够长时间,电路达到稳态。求 v(t) 的稳态电压 v0。
(3) 有上方 Fig. 1(d) 所示的控制系统。图中 r(t),e(t),y(t) 分别表示目标值、偏差和被控量。设 K 为常数且 K>0,回答下列问题。
(a) 求使该控制系统稳定的 K 的取值范围。
(b) 求使该控制系统稳定、且稳态位置误差不超过 0.1 的 K 的取值范围。
Kai
(1)
(a)
由阻抗分压,
G1(s)=1+RCs1.
(b)
R=C=1 时,G1(jω)=(1−jω)/(1+ω2)。设实部为 x、虚部为 y,则
(x−21)2+y2=41.
全频率轨迹为圆心 (1/2,0)、半径 1/2 的圆,原点为 ∣ω∣→∞ 的极限。ω 从 −∞ 增至 0 时沿上半圆从原点到 (1,0),再沿下半圆返回原点;ω=1 对应 (1/2,−1/2)。
(2)
(a)
串联 RLC 电路满足 e=Ri+Li˙+v、i=Cv˙,故
G2(s)=LCs2+RCs+11.
(b)
R=L=C=1 时,
∣G2(jω)∣=(1−ω2)2+ω21,argG2(jω)=−atan2(ω,1−ω2).
对 ω≥0,相位从 0 连续下降,经 ω=1 时的 −π/2 趋近 −π;使用普通 arctan 时须补上象限。
(c)
稳态电容断路,电流为零,电阻、电感压降均为零,故 v0=E。
(3)
(a)
闭环特征多项式为
p(s)=(s+1)(s2+3s+1)+K=s3+4s2+4s+1+K.
Routh 表为
s3s2s1s014(15−K)/41+K41+K00
首列全部为正且 K>0,得到 0<K<15。
(b)
单位阶跃输入对应的位置误差为
ess=1+lims→0KP(s)1=1+K1.
由 ess≤0.1 得 K≥9,与稳定条件取交集:
9≤K<15.
Reference