大阪大学 理学研究科 物理学専攻 2019年8月実施 問題1
Author
Miyake
Description
図1のような、質量 m のおもり、支点からおもりまでの長さ l の糸からなる単振り子がある。糸が鉛直方向となす角度を θ とする。θ は十分小さく、sinθ≃θ、cosθ≃1−θ2/2 とする。また θ˙=dθ/dt(t は時間)とする。
以下では、振動の1周期における 運動エネルギーの最大値 を単振り子のエネルギー E とよび、1周期における θ の最大値を α とする。重力加速度の大きさを g とする。糸にたるみはなく、おもりの大きさ、糸の質量、摩擦は無視できる。
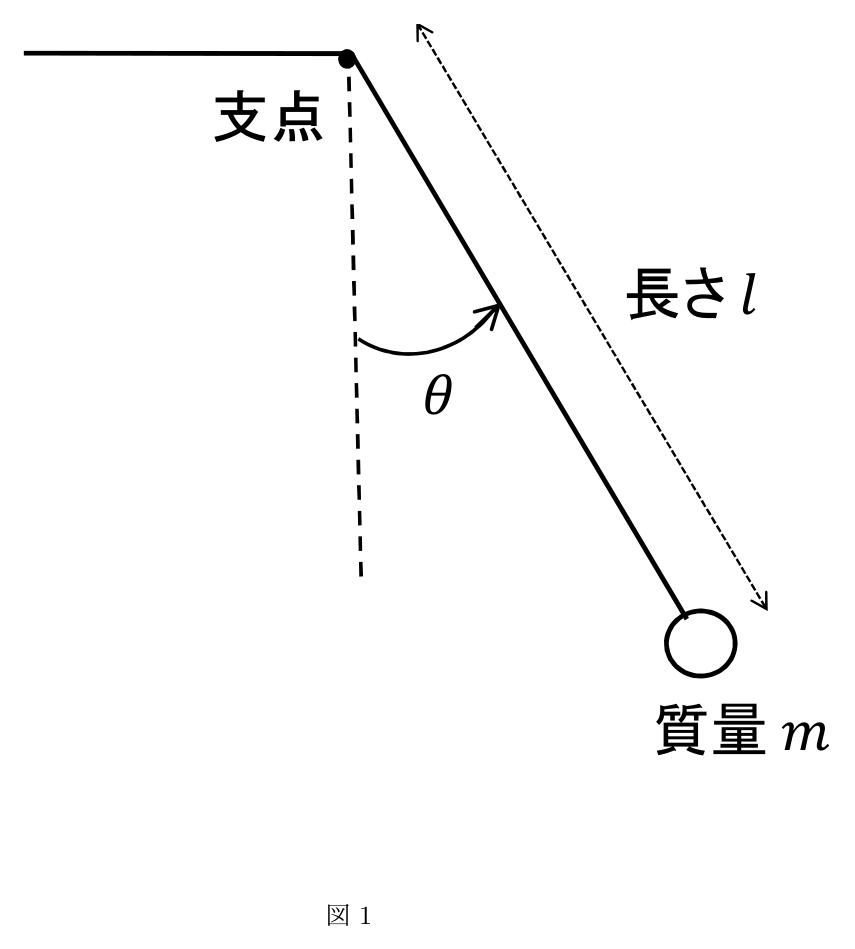
まず糸の長さ l は一定とする。
(1) θ 方向の運動方程式を書き、t=0 で θ=α としてこの方程式の解を書け。
(2) エネルギー E を m,g,l,α のみを用いて表せ。
(3) 糸の張力 T を m,g,l,θ,θ˙ を用いて表せ。
(4) 振動の1周期に関して張力 T の時間平均 ⟨T⟩ を求めよ。
周期と比べて十分に長い時間をかけて糸の長さをゆっくりと微小な長さだけ変化させたところ、長さ l が l+δl となった。このとき角振動数 ω、θ の最大値 α、エネルギー E も微小変化した。
(5) 糸の長さが δl 変化するとき、角振動数の変化量 δω を ω,l,δl を用いて表せ。
(6) この間に張力のする仕事 δW を求めよ。(4) の結果を用いてよい。また δW は、単振り子のエネルギー変化量 δE と、単振り子全体の下降(上昇)に伴う位置エネルギー変化量との和に等しいことを用いて、δE を求めよ。δW,δE は m,g,α,δl のみを用いて表せ。
(7) 糸の長さが δl 変化する前後で E/ω は変化しないことを示せ。
III
角度 θ を一般化座標と考え、θ に正準共役な一般化運動量を p として、θ,p からなる位相空間内の運動を考える。
(8) 糸の長さ l は一定として、一般化運動量 p=∂L/∂θ˙ を m,l,θ˙ を用いて表せ。L はこの系の Lagrangian である。
(9) 糸の長さ l は一定として、各時刻の θ,p で決まる位相空間内の点が1周期の間どのような軌道上を運動するかを考える。E に着目して軌道を表す式を求め、横軸を θ、縦軸を p として軌道を図示せよ。
(10) II と同様に糸の長さが δl 変化する前後で、積分値 ∮pdθ は変化しないことを示せ。積分は振動の1周期について行う。
题目描述
质量为 m 的摆锤通过长为 l 的绳与支点连接。绳与竖直方向夹角为 θ,采用 sinθ≃θ、cosθ≃1−θ2/2 的小角近似。另记 θ˙=dθ/dt,其中 t 为时间。定义一周期内的最大动能为单摆能量 E,最大摆角为 α。重力加速度为 g,绳始终绷紧,忽略摆锤大小、绳质量和摩擦。
I:固定摆长 l。
- 写出角向运动方程,并求 t=0 时 θ=α 的解。
- 仅用 m,g,l,α 表示 E。
- 用 m,g,l,θ,θ˙ 表示绳张力 T。
- 求一周期内张力的时间平均值。
II:在远长于周期的时间内,将摆长缓慢改变为 l+δl。角频率 ω、最大摆角 α 和能量 E 随之微变。
- 用 ω,l,δl 表示 δω。
- 求张力做功 δW,可使用第4问结果。利用 δW 等于振动能变化 δE 与单摆整体升降所引起的重力势能变化之和,求 δE;两者均仅用 m,g,α,δl 表示。
- 证明摆长改变前后 E/ω 不变。
III:以 θ 和它的正则共轭动量 p 描述相空间运动。
- 固定 l,用 m,l,θ˙ 表示 p=∂L/∂θ˙,其中 L 是 Lagrangian。
- 固定 l,依据能量 E 求相轨道方程,并以 θ 为横轴、p 为纵轴画出轨道。
- 对 II 中的缓慢摆长变化,证明一周期的积分 ∮pdθ 不变。
Kai
(1)
θ¨=dθ˙/dt と書くと、運動方程式は次のようになる:
mlθ¨∴ θ¨=−mgsinθ=−lgsinθ≃−lgθ
よって、 ω=g/l とおいて、
θ(t)=αcosωt=αcos(lgt)
が与えられた初期条件を満たす解である。
(2)
θ˙(t)=−αωsinωt
の最大値は αω であるから、
E=21ml2α2ω2=21mglα2
である。
(3)
糸の方向の運動方程式より、
mlθ˙2∴ T=T−mgcosθ=mlθ˙2+mgcosθ≃mlθ˙2+mg−21mgθ2
がわかる。
(4)
(1), (3) より、
T∴ ⟨T⟩=mlα2ω2sin2ωt+mg−21mgα2cos2ωt=mgα2sin2ωt+mg−21mgα2cos2ωt=mg(4α2+4−43α2cos2ωt)=4α2+4mg
がわかる。
II.
(5)
δω=l+δlg−ω=ω(1+lδl)−1/2−ω≃ω(1−2lδl)−ω=−2lδlω
(6)
δW=−⟨T⟩δl=−4α2+4mgδl
また、 δW=δE−mgδl より、
δE=δW+mgδl=−4α2mgδl
である。
(7)
(2), (5), (6) の結果を使って、
δl の1次までで次のように計算できる:
ω+δωE+δE=ωE(1+EδE)(1+ωδω)−1≃ωE(1+EδE−ωδω)=ωE(1−2lδl+2lδl)=ωE
III.
(8)
L∴ p=21ml2θ˙2−mgl(1−cosθ)=∂θ˙∂L=ml2θ˙
(9)
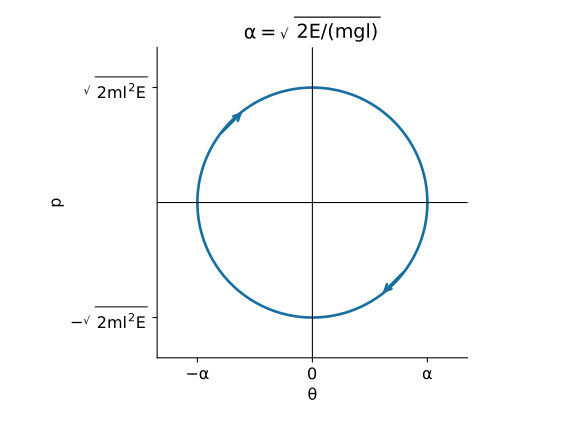
E∴ =21ml2θ˙2+mgl(1−cosθ)≃21ml2θ˙2+21mglθ2=2ml2p2+21mglθ22ml2Ep2+mgl2Eθ2=1
これは楕円の方程式である。以下の図は本稿で補ったもので、半軸長は α=2E/(mgl) と 2ml2E。θ˙=p/(ml2) より、上半分では右向き、下半分では左向き、すなわち時計回りに運動する。
(10)
(9) より、
∮pdθ=π2ml2Emgl2E=2πEgl=2πωE
となるが、 (7) より、これは糸の長さが δl 変化する前後で変わらない。
Reference