大阪大学 基礎工学研究科 機能創成専攻(機械科学) 2025年8月実施 機械科学II 問題2 Author 祭音Myyura (co-authored with GPT 6 Astra)
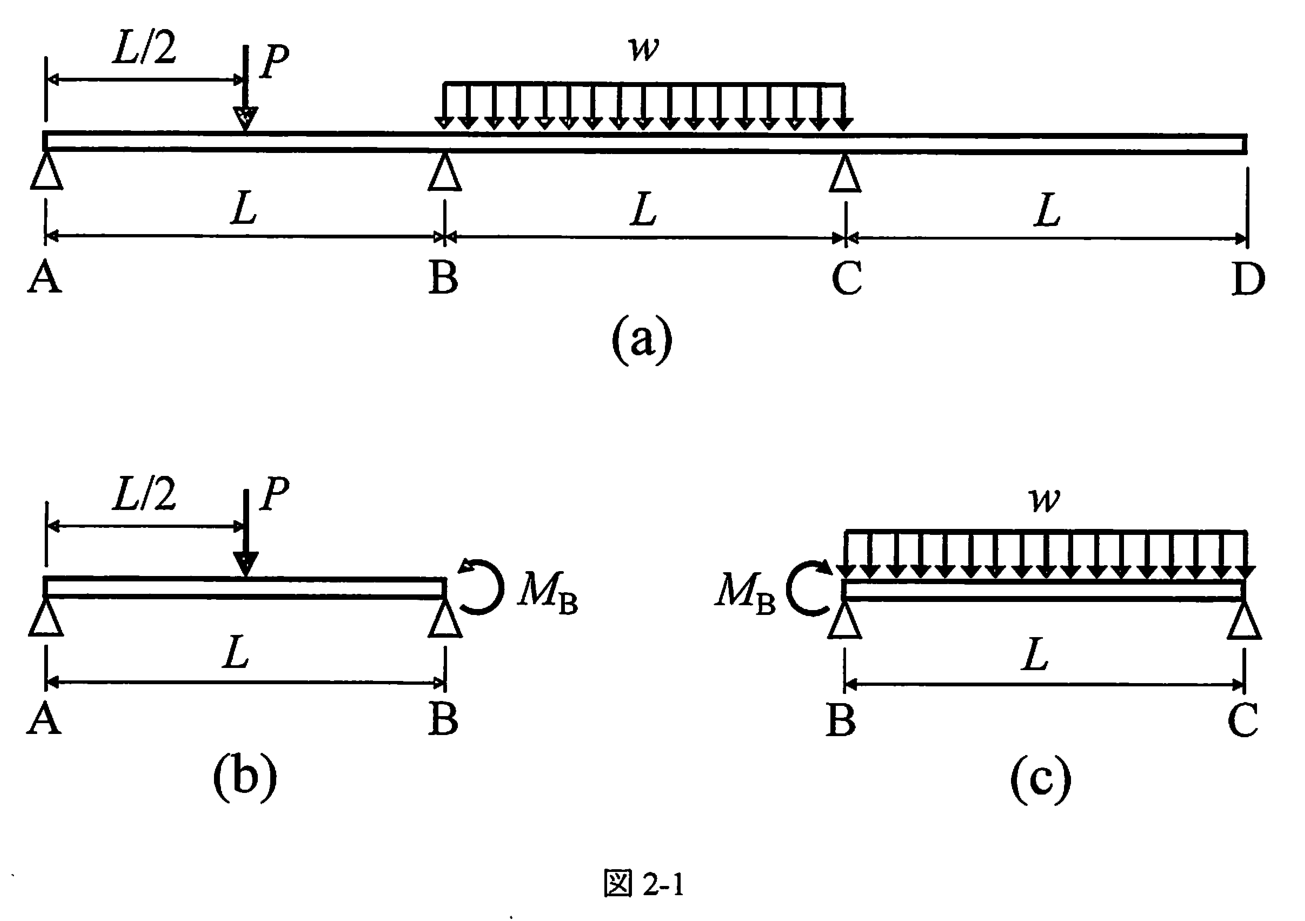
Description 図2-1(a)に示すように,A点,B点,およびC点で単純支持された長さ 3 L 3L 3 L P P P w w w E I EI E I
(1) 図2-1(b)に示すように,はりADからAB間を仮想的に切り出す。切り出されたはりのB点に働く曲げモーメントを M B M_B M B
(2) 図2-1(c)に示すように,はりADからBC間を仮想的に切り出す。切り出されたはりのB点に働く曲げモーメントを M B M_B M B
(3) 問(1),(2)の結果を用いて,B点におけるたわみ角の連続性から曲げモーメント M B M_B M B
(4) 問(3)の結果を用いて,はりADの3つの支点A,B,Cに生じる支持反力をそれぞれ求めよ。
(5) はりADのD点で生じるたわみを求めよ。ただし,たわみの符号は下向きを正とする。
题目描述
考虑图2-1(a)所示长度为 3 L 3L 3 L P P P w w w E I EI E I
(1) 如图2-1(b),从梁AD中假想截取AB段。设截取出的梁在B点受到的弯矩为 M B M_B M B
(2) 如图2-1(c),从梁AD中假想截取BC段。设截取出的梁在B点受到的弯矩为 M B M_B M B
(3) 利用第(1)、(2)问的结果,根据B点转角的连续性求弯矩 M B M_B M B
(4) 利用第(3)问的结果,分别求梁AD在A、B、C三个支点的支座反力。
(5) 求梁AD在D点的挠度,以向下为正。
Kai 支持反力は上向きを正とする。曲げモーメント M B M_B M B v v v θ = d v / d x \theta=dv/dx θ = d v / d x θ > 0 \theta>0 θ > 0 θ < 0 \theta<0 θ < 0
(1)
AB間を切り出したときのB点の反力を R B ( A B ) R_B^{(AB)} R B ( A B )
− R A L + P L 2 + M B = 0 , R A + R B ( A B ) = P . \begin{aligned}
-R_A L+\frac{PL}{2}+M_B&=0,\\
R_A+R_B^{(AB)}&=P.
\end{aligned} − R A L + 2 P L + M B R A + R B ( A B ) = 0 , = P . よって,
R A = P 2 + M B L , R B ( A B ) = P 2 − M B L . \boxed{\begin{aligned}
R_A&=\frac P2+\frac{M_B}{L},\\
R_B^{(AB)}&=\frac P2-\frac{M_B}{L}.
\end{aligned}} R A R B ( A B ) = 2 P + L M B , = 2 P − L M B . 中央集中荷重と右端モーメントによるたわみ角を重ね合わせると,
θ A = − P L 2 16 E I − M B L 6 E I , θ B ( A B ) = P L 2 16 E I + M B L 3 E I . \begin{aligned}
\theta_A&=-\frac{PL^2}{16EI}-\frac{M_B L}{6EI},\\
\theta_B^{(AB)}&=\frac{PL^2}{16EI}+\frac{M_B L}{3EI}.
\end{aligned} θ A θ B ( A B ) = − 16 E I P L 2 − 6 E I M B L , = 16 E I P L 2 + 3 E I M B L . したがって,求めるたわみ角の大きさは
∣ θ A ∣ = ∣ P L 2 16 E I + M B L 6 E I ∣ , ∣ θ B ( A B ) ∣ = ∣ P L 2 16 E I + M B L 3 E I ∣ . \boxed{
\begin{aligned}
|\theta_A|&=\left|\frac{PL^2}{16EI}+\frac{M_B L}{6EI}\right|,\\
|\theta_B^{(AB)}|&=\left|\frac{PL^2}{16EI}+\frac{M_B L}{3EI}\right|.
\end{aligned}} ∣ θ A ∣ ∣ θ B ( A B ) ∣ = 16 E I P L 2 + 6 E I M B L , = 16 E I P L 2 + 3 E I M B L . (2)
CD間には荷重がなく,D点は自由端なので,CD間の曲げモーメントは0であり,M C = 0 M_C=0 M C = 0 R B ( B C ) R_B^{(BC)} R B ( BC )
− R B ( B C ) L + w L 2 2 − M B = 0 , R B ( B C ) + R C = w L . \begin{aligned}
-R_B^{(BC)}L+\frac{wL^2}{2}-M_B&=0,\\
R_B^{(BC)}+R_C&=wL.
\end{aligned} − R B ( BC ) L + 2 w L 2 − M B R B ( BC ) + R C = 0 , = w L . したがって,
R B ( B C ) = w L 2 − M B L , R C = w L 2 + M B L . \boxed{\begin{aligned}
R_B^{(BC)}&=\frac{wL}{2}-\frac{M_B}{L},\\
R_C&=\frac{wL}{2}+\frac{M_B}{L}.
\end{aligned}} R B ( BC ) R C = 2 w L − L M B , = 2 w L + L M B . 等分布荷重と左端モーメントによるたわみ角を重ね合わせると,
θ B ( B C ) = − w L 3 24 E I − M B L 3 E I , θ C = w L 3 24 E I + M B L 6 E I . \begin{aligned}
\theta_B^{(BC)}&=-\frac{wL^3}{24EI}-\frac{M_B L}{3EI},\\
\theta_C&=\frac{wL^3}{24EI}+\frac{M_B L}{6EI}.
\end{aligned} θ B ( BC ) θ C = − 24 E I w L 3 − 3 E I M B L , = 24 E I w L 3 + 6 E I M B L . よって,たわみ角の大きさは
∣ θ B ( B C ) ∣ = ∣ w L 3 24 E I + M B L 3 E I ∣ , ∣ θ C ∣ = ∣ w L 3 24 E I + M B L 6 E I ∣ . \boxed{
\begin{aligned}
|\theta_B^{(BC)}|&=\left|\frac{wL^3}{24EI}+\frac{M_B L}{3EI}\right|,\\
|\theta_C|&=\left|\frac{wL^3}{24EI}+\frac{M_B L}{6EI}\right|.
\end{aligned}} ∣ θ B ( BC ) ∣ ∣ θ C ∣ = 24 E I w L 3 + 3 E I M B L , = 24 E I w L 3 + 6 E I M B L . (3)
B点では,符号を含めたたわみ角が連続する。したがって,θ B ( A B ) = θ B ( B C ) \theta_B^{(AB)}=\theta_B^{(BC)} θ B ( A B ) = θ B ( BC )
P L 2 16 E I + M B L 3 E I = − w L 3 24 E I − M B L 3 E I . \frac{PL^2}{16EI}+\frac{M_B L}{3EI}
=-\frac{wL^3}{24EI}-\frac{M_B L}{3EI}. 16 E I P L 2 + 3 E I M B L = − 24 E I w L 3 − 3 E I M B L . これを解くと,
M B = − 3 P L + 2 w L 2 32 . \boxed{M_B=-\frac{3PL+2wL^2}{32}}. M B = − 32 3 P L + 2 w L 2 . 負号は,B点で上に凸になる向きの曲げモーメントが生じることを表す。
(4)
(3)の M B M_B M B
R A = P 2 + M B L = 13 P 32 − w L 16 , R B = R B ( A B ) + R B ( B C ) = 11 P 16 + 5 w L 8 , R C = w L 2 + M B L = 7 w L 16 − 3 P 32 . \boxed{
\begin{aligned}
R_A&=\frac P2+\frac{M_B}{L}
=\frac{13P}{32}-\frac{wL}{16},\\
R_B&=R_B^{(AB)}+R_B^{(BC)}
=\frac{11P}{16}+\frac{5wL}{8},\\
R_C&=\frac{wL}{2}+\frac{M_B}{L}
=\frac{7wL}{16}-\frac{3P}{32}.
\end{aligned}} R A R B R C = 2 P + L M B = 32 13 P − 16 w L , = R B ( A B ) + R B ( BC ) = 16 11 P + 8 5 w L , = 2 w L + L M B = 16 7 w L − 32 3 P . 反力が負となる場合,その向きは下向きである。これらは R A + R B + R C = P + w L R_A+R_B+R_C=P+wL R A + R B + R C = P + w L
(5)
CD間は曲げモーメントが0なので,たわみ曲線はC点での接線を延長した直線となる。v C = 0 v_C=0 v C = 0 C D = L CD=L C D = L v D = L θ C v_D=L\theta_C v D = L θ C
θ C = w L 3 24 E I + M B L 6 E I = w L 3 32 E I − P L 2 64 E I . \theta_C=\frac{wL^3}{24EI}+\frac{M_B L}{6EI}
=\frac{wL^3}{32EI}-\frac{PL^2}{64EI}. θ C = 24 E I w L 3 + 6 E I M B L = 32 E I w L 3 − 64 E I P L 2 . 問題の指定に合わせて下向きを正とすると,D点のたわみは
δ D = − L θ C = P L 3 − 2 w L 4 64 E I = L 3 ( P − 2 w L ) 64 E I . \boxed{\begin{aligned}
\delta_D&=-L\theta_C=\frac{PL^3-2wL^4}{64EI}\\
&=\frac{L^3(P-2wL)}{64EI}.
\end{aligned}} δ D = − L θ C = 64 E I P L 3 − 2 w L 4 = 64 E I L 3 ( P − 2 w L ) . P < 2 w L P<2wL P < 2 w L P > 2 w L P>2wL P > 2 w L P = 2 w L P=2wL P = 2 w L
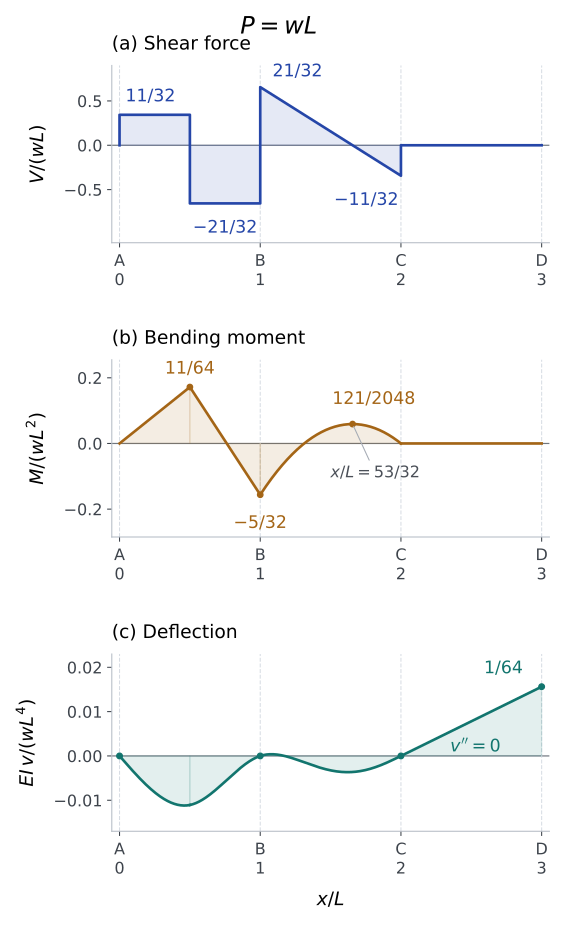
補足:P = w L P=wL P = w L
次の図は,P = w L P=wL P = w L x / L x/L x / L v v v δ D \delta_D δ D
Reference