大阪大学 基礎工学研究科 機能創成専攻(機械科学) 2017年8月実施 機械科学I 問題2
Author
祭音Myyura (co-authored with GPT 6 Astra)
Description
問題2
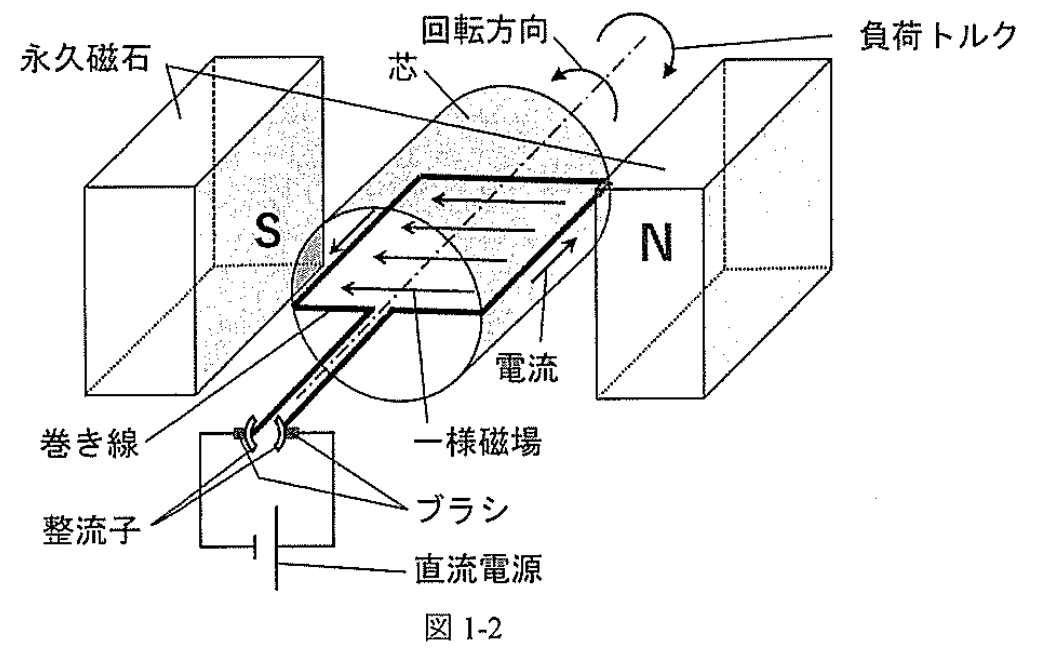
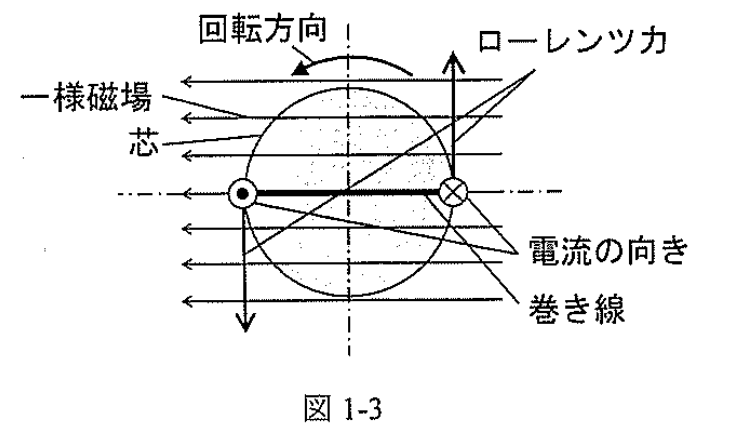
直流電動機(DC モータ)の原理に関連し,図1-2,1-3に示すような,水平方向に一様な磁場が生じるよう対向して置かれた永久磁石間のロータの回転運動を考える。ロータは,円柱形状で非磁性体の“芯”と,芯の回転軸を通る断面の形状に合わせて矩形に導線を巻いた“巻き線”とで構成される。静止しているロータに電源電圧を入力して巻き線に電流を流すと,ローレンツ力によるトルクが生じ,ロータは回転運動をする。その際,ロータの回転運動によって巻き線に誘導起電力が発生し,ロータには電源電圧と逆向きの電圧(逆起電力)が生じる。
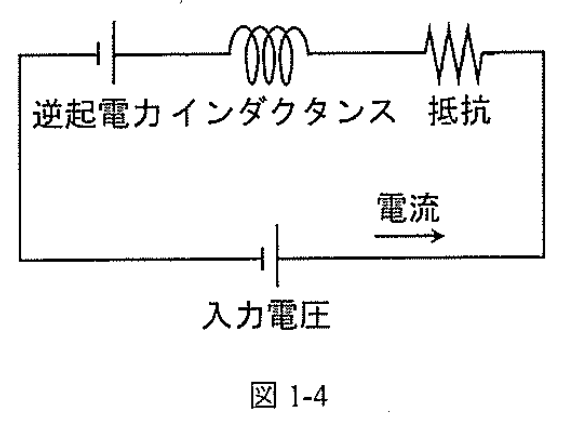
直流電源,抵抗,インダクタンスからなる電気回路から,ローレンツ力によるトルクの向きが同じになるように,“ブラシ・整流子”によって巻き線に電流を流す。本問では, 回巻きの巻き線が,回転軸周りに角度を変えて,複数個取り付けられたロータを想定する(図1-2,1-3では,簡単のため,1回巻きの巻き線が,1個取り付けられたロータを示す)。巻き線の個数・取り付け方およびロータの回転角度によらず,ローレンツ力によりロータに生じるトルクの大きさ,およびロータの回転によって生じる逆起電力の大きさは,巻き線1個が図1-3の水平位置に来たときのそれぞれの値と等しいと仮定する。このとき,電気回路はロータの回転によって生じる逆起電力を含め,図1-4のような等価回路とみなす。
以下,ロータの芯は半径 ,長さ の円柱形状であり,水平方向に一様な磁束密度 の磁場がロータの回転軸に対して垂直に貫くよう配置されている。なお,磁場はロータの影響を受けて変化しないとする。また,導線の半径は芯の半径に比べて十分に小さいとする。ロータの角速度を ,時間を ,ロータの慣性モーメントを ,ローレンツ力によるトルクを ,等価回路の入力電圧を ,電流を ,抵抗を ,インダクタンスを ,逆起電力を とする。
(1) 図1-3の位置の 回巻きの巻き線に電流 が流れることで発生する,ローレンツ力によりロータに生じるトルク の大きさを求めよ(一般に,電流 が流れる導線を垂直に貫く磁束密度 の一様な磁場により,長さ の導線に生じるローレンツ力の大きさは となる)。
(2) ロータが角速度 で回転しているとき, 回巻きの巻き線が図1-3の位置に来た際の誘導起電力により等価回路に生じる逆起電力 の大きさを求めよ(一般に,長さ の導線が,導線を垂直に貫く磁束密度 の一様な磁場を,速さ で横切る際に生じる誘導起電力の大きさは となる)。
(3) ロータの回転方向と逆向きの負荷トルク が作用するとき,ローレンツ力によるトルクを として,ロータの回転の運動方程式を を用いて表せ。ただし,図1-3において反時計回りのロータの回転を正とする。
(4) 逆起電力を として,図1-4の等価回路の入力電圧 を を用いて表せ(インダクタンスによる電圧降下は等価回路を流れる電流 の時間 による微分 に比例する)。
(5) 問(3),(4)において,入力電圧 が一定()で電流および角速度に関して定常状態を考える。負荷トルクを出力トルクとみなして,出力トルクの最大値,角速度の最大値,最大動力を求め,それぞれを のいずれかを用いて表せ。
つぎに,負荷トルク をゼロとした場合の入力電圧に対するロータの角速度の時間応答について考える。以下では,入力電圧,電流,角速度は時間関数として,ラプラス変換が可能とする。また, とおく。なお, で となるような時間関数 に対して,
が存在するとき,これを関数 のラプラス変換といい, と表現する。ここで は複素数である。
(6) ラプラス変換された入力電圧 に対する角速度 の伝達関数は
で与えられる。ここで,角速度,電流の初期値はゼロとする。このとき, それぞれを のいずれかを用いて表せ。
(7) が に比べて十分に大きく としてみなせる場合を考える。入力電圧に対するロータの角速度の時間応答をはやくするためには,芯の長さ をどのようにするとよいか,理由を含めて答えよ。
题目描述
问题2
针对直流电动机(DC 电机)的原理,考虑图1-2、1-3所示转子的转动。转子位于相对放置的永久磁铁之间,磁铁产生水平方向的均匀磁场。转子由非磁性圆柱形“芯”和“绕组”构成,绕组由导线沿通过芯的转轴的截面形状绕成矩形。对静止转子施加电源电压、使绕组通电后,洛伦兹力产生力矩,转子开始转动。同时,转动使绕组产生感应电动势,转子上产生与电源电压方向相反的电压(反电动势)。
由直流电源、电阻、电感组成的电路通过“电刷和换向器”向绕组供电,使洛伦兹力产生的力矩始终同向。本题设转子上有多个各绕 匝的绕组,它们绕转轴以不同角度安装。图1-2、1-3为简化起见只画一个单匝绕组。假定无论绕组的数量、安装方式及转子的转角如何,洛伦兹力产生的力矩大小和转动产生的反电动势大小,均等于单个绕组处于图1-3水平位置时的相应值。因此,将包含转子转动所生反电动势的电路视为图1-4的等效电路。
设转子芯为半径 、长度 的圆柱,均匀水平磁场的磁通密度为 ,其方向垂直于转轴。磁场不因转子而改变;导线半径远小于芯半径。转子角速度记为 ,时间为 ,转动惯量为 ,洛伦兹力产生的力矩为 ,等效电路的输入电压为 ,电流为 ,电阻为 ,电感为 ,反电动势为 。
(1) 求 匝绕组处于图1-3位置、通有电流 时,洛伦兹力对转子产生的力矩 的大小。一般地,通电流 的长度为 的导线,被磁通密度为 的均匀磁场垂直穿过时,所受洛伦兹力大小为 。
(2) 转子以角速度 转动时,求 匝绕组经过图1-3位置时的感应电动势在等效电路中形成的反电动势 的大小。一般地,长度为 的导线以速率 横切垂直穿过导线、磁通密度为 的均匀磁场时,感应电动势的大小为 。
(3) 若负载力矩 与转子转动方向相反,令洛伦兹力产生的力矩为 ,用 表示转子的转动运动方程。图1-3中以逆时针转动为正。
(4) 令反电动势 ,用 表示图1-4等效电路的输入电压 。电感上的电压降与电流对时间的导数 成正比。
(5) 对第(3)、(4)问,令输入电压恒定 ,考虑电流和角速度均达到稳态的情况。将负载力矩视为输出力矩,求最大输出力矩、最大角速度和最大功率,分别用 中必要的符号表示。
接下来令负载力矩 ,考虑转子角速度对输入电压的时间响应。以下设输入电压、电流和角速度作为时间函数均可进行拉普拉斯变换,并令 。对满足 时 的时间函数 ,若
存在,则称其为 的拉普拉斯变换,记为 ,其中 为复数。
(6) 从变换后的输入电压 到角速度 的传递函数为
设角速度和电流的初值均为0,分别用 中必要的符号表示 。
(7) 当 远大于 ,可视为 时,要加快转子角速度对输入电压的时间响应,应如何改变芯的长度 ?说明理由。
图1-2保留磁铁、芯、绕组、电刷、换向器及力矩方向;图1-3保留磁场、导线电流和洛伦兹力方向;图1-4为对应等效电路。
Kai
(1), (2)
軸方向の一辺に働く力は 。二辺の偶力を 巻について加えると
導線の速度は であり、一辺の運動起電力は 。二辺と巻数を合わせて
SI単位系では両定数の数値は等しい。
(3), (4)
回転運動と回路の電圧収支から
(5)
定常状態で だから
正回転・正負荷の範囲では、停止時の最大トルクと無負荷時の最大角速度は
出力 は 、 で最大となるので
(6)
、 から を消去すると
したがって
(7)
一次遅れの時定数は である。芯の密度・半径・巻数・磁場などを固定し、芯の慣性が支配的とすれば 、。 を一定と扱うと なので、 と応答が速くなる。
導線の断面積と抵抗率も固定して巻線長の変化を含めると であり、 はやはり単調減少する。これは時定数についての比較であり、同じ電圧に対する定常角速度 も同時に変化する。