大阪大学 基礎工学研究科 機能創成専攻(機械科学) 2017年8月実施 機械科学II 問題3 Author 祭音Myyura (co-authored with GPT 6 Astra)
Description 問題3
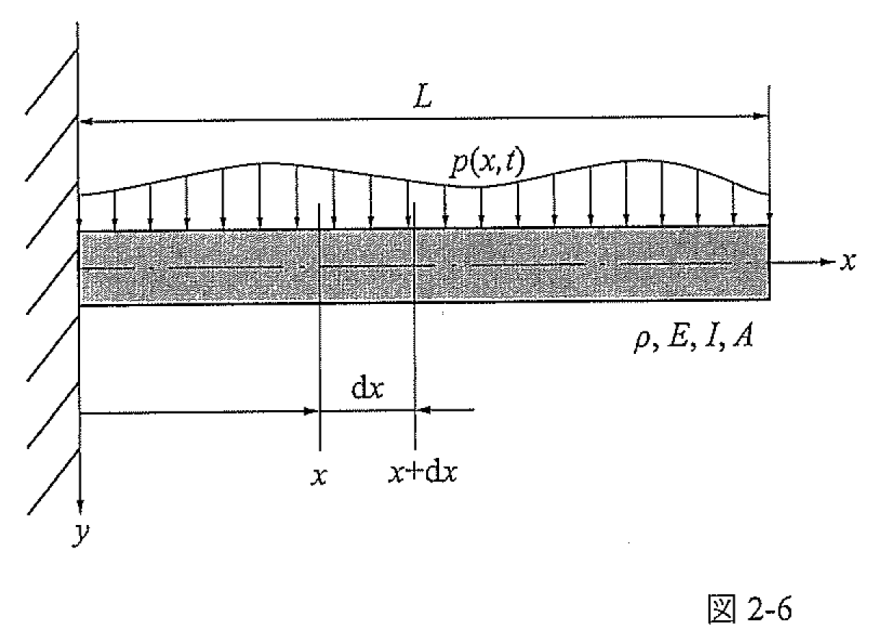
図2-6に示すように,一端が固定され,他端が自由な,はりの微小な曲げ振動を考える。時刻 t t t x x x y y y y ( x , t ) y(x,t) y ( x , t ) A A A I I I E E E ρ \rho ρ x x x M M M S S S y y y p ( x , t ) p(x,t) p ( x , t ) y ( x , t ) y(x,t) y ( x , t ) M M M S S S L L L A , I , ρ A,I,\rho A , I , ρ x x x
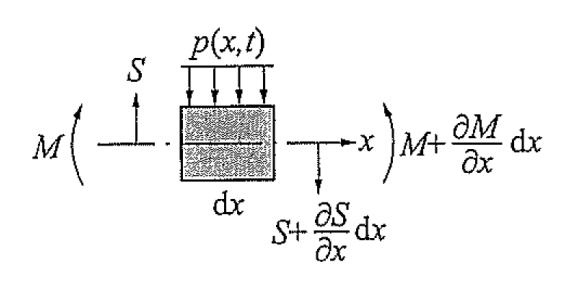
(1) 微小要素 d x dx d x M , S , x M,S,x M , S , x d x dx d x
(2) 微小要素 d x dx d x ρ , A , S , p , y , x , t \rho,A,S,p,y,x,t ρ , A , S , p , y , x , t
(3) 傾き角 ∂ y / ∂ x \partial y/\partial x ∂ y / ∂ x
M E I = − ∂ 2 y ∂ x 2 \frac M{EI}=-\frac{\partial^2y}{\partial x^2} E I M = − ∂ x 2 ∂ 2 y で与えられる。このとき,問(1)の結果を考慮して,問(2)の運動方程式が
ρ A ∂ 2 y ∂ t 2 = − E I ∂ 4 y ∂ x 4 + p ( x , t ) \rho A\frac{\partial^2y}{\partial t^2}
=-EI\frac{\partial^4y}{\partial x^4}+p(x,t) ρ A ∂ t 2 ∂ 2 y = − E I ∂ x 4 ∂ 4 y + p ( x , t ) と書けることを示せ。
次に,p ( x , t ) = 0 p(x,t)=0 p ( x , t ) = 0
(4) y ( x , t ) = X ( x ) T ( t ) y(x,t)=X(x)T(t) y ( x , t ) = X ( x ) T ( t ) X ( x ) X(x) X ( x ) T ( t ) T(t) T ( t )
(5) x = 0 x=0 x = 0 x = L x=L x = L ω i \omega_i ω i i i i X i ( x ) ( i = 1 , 2 , … ) X_i(x)\ (i=1,2,\ldots) X i ( x ) ( i = 1 , 2 , … )
(6) 初期条件が,y ∣ t = 0 = ϕ 0 ( x ) , ∂ y ∂ t ∣ t = 0 = 0 \left.y\right|_{t=0}=\phi_0(x),\ \left.\dfrac{\partial y}{\partial t}\right|_{t=0}=0 y ∣ t = 0 = ϕ 0 ( x ) , ∂ t ∂ y t = 0 = 0 y ( x , t ) y(x,t) y ( x , t ) X i ( x ) X_i(x) X i ( x )
次に,x = L / 2 x=L/2 x = L /2 p ( x , t ) = F 0 δ ( x − L / 2 ) sin ω t p(x,t)=F_0\delta(x-L/2)\sin\omega t p ( x , t ) = F 0 δ ( x − L /2 ) sin ω t δ ( x ) \delta(x) δ ( x )
(7) 角振動数 ω \omega ω y ( x , t ) y(x,t) y ( x , t ) X i ( x ) X_i(x) X i ( x )
题目描述
问题3
如图2-6,考虑一端固定、另一端自由的梁的微小弯曲振动。时刻 t t t x x x y y y y ( x , t ) y(x,t) y ( x , t ) A A A I I I E E E ρ \rho ρ x x x M , S M,S M , S y y y p ( x , t ) p(x,t) p ( x , t ) y ( x , t ) y(x,t) y ( x , t ) M M M S S S L L L A , I , ρ A,I,\rho A , I , ρ x x x
(1) 考察微元 d x dx d x M , S , x M,S,x M , S , x d x dx d x
(2) 用 ρ , A , S , p , y , x , t \rho,A,S,p,y,x,t ρ , A , S , p , y , x , t d x dx d x
(3) 当斜率 ∂ y / ∂ x \partial y/\partial x ∂ y / ∂ x
M E I = − ∂ 2 y ∂ x 2 . \frac M{EI}=-\frac{\partial^2y}{\partial x^2}. E I M = − ∂ x 2 ∂ 2 y . 结合第(1)问的结果,证明第(2)问的运动方程可写为
ρ A ∂ 2 y ∂ t 2 = − E I ∂ 4 y ∂ x 4 + p ( x , t ) . \rho A\frac{\partial^2y}{\partial t^2}
=-EI\frac{\partial^4y}{\partial x^4}+p(x,t). ρ A ∂ t 2 ∂ 2 y = − E I ∂ x 4 ∂ 4 y + p ( x , t ) . 图2-6的两部分分别给出梁的尺寸与分布载荷,以及微元所受的剪力和弯矩方向。
接下来考虑 p ( x , t ) = 0 p(x,t)=0 p ( x , t ) = 0
(4) 令 y ( x , t ) = X ( x ) T ( t ) y(x,t)=X(x)T(t) y ( x , t ) = X ( x ) T ( t ) X ( x ) , T ( t ) X(x),T(t) X ( x ) , T ( t )
(5) 对 x = 0 x=0 x = 0 x = L x=L x = L ω i \omega_i ω i i i i X i ( x ) ( i = 1 , 2 , … ) X_i(x)\ (i=1,2,\ldots) X i ( x ) ( i = 1 , 2 , … )
(6) 当初始条件为 y ∣ t = 0 = ϕ 0 ( x ) , ∂ y ∂ t ∣ t = 0 = 0 \left.y\right|_{t=0}=\phi_0(x),\ \left.\dfrac{\partial y}{\partial t}\right|_{t=0}=0 y ∣ t = 0 = ϕ 0 ( x ) , ∂ t ∂ y t = 0 = 0 X i ( x ) X_i(x) X i ( x ) y ( x , t ) y(x,t) y ( x , t )
接下来考虑在 x = L / 2 x=L/2 x = L /2 p ( x , t ) = F 0 δ ( x − L / 2 ) sin ω t p(x,t)=F_0\delta(x-L/2)\sin\omega t p ( x , t ) = F 0 δ ( x − L /2 ) sin ω t δ ( x ) \delta(x) δ ( x )
(7) 用 X i ( x ) X_i(x) X i ( x ) ω \omega ω y ( x , t ) y(x,t) y ( x , t )
Kai (1), (2)
微小区間の右端まわりのモーメントのつり合いは
M + S d x − ( M + M x d x ) = 0 , S = M x . M+S\,dx-(M+M_xdx)=0,
\qquad\boxed{S=M_x}. M + S d x − ( M + M x d x ) = 0 , S = M x . 回転慣性は問題の仮定により無視している。鉛直方向の運動方程式は
ρ A d x y t t = ( S + S x d x ) − S + p d x , ρ A y t t = S x + p . \rho A\,dx\,y_{tt}=(S+S_xdx)-S+p\,dx,
\qquad\boxed{\rho Ay_{tt}=S_x+p}. ρ A d x y tt = ( S + S x d x ) − S + p d x , ρ A y tt = S x + p . (3), (4)
S x = M x x = − E I y x x x x S_x=M_{xx}=-EIy_{xxxx} S x = M xx = − E I y xxxx
ρ A y t t + E I y x x x x = p . \boxed{\rho Ay_{tt}+EIy_{xxxx}=p}. ρ A y tt + E I y xxxx = p . p = 0 p=0 p = 0 y = X T y=XT y = XT − ω 2 -\omega^2 − ω 2
T ¨ + ω 2 T = 0 , X ′ ′ ′ ′ − β 4 X = 0 , β 4 = ρ A ω 2 E I . \boxed{\ddot T+\omega^2T=0},\qquad
\boxed{X''''-\beta^4X=0},\qquad
\beta^4=\frac{\rho A\omega^2}{EI}. T ¨ + ω 2 T = 0 , X ′′′′ − β 4 X = 0 , β 4 = E I ρ A ω 2 . (5)
一般解は X = A 1 cos β x + A 2 sin β x + A 3 cosh β x + A 4 sinh β x X=A_1\cos\beta x+A_2\sin\beta x+A_3\cosh\beta x+A_4\sinh\beta x X = A 1 cos β x + A 2 sin β x + A 3 cosh β x + A 4 sinh β x X ( 0 ) = X ′ ( 0 ) = 0 X(0)=X'(0)=0 X ( 0 ) = X ′ ( 0 ) = 0
X = C 1 ( cos β x − cosh β x ) + C 2 ( sin β x − sinh β x ) . X=C_1(\cos\beta x-\cosh\beta x)
+C_2(\sin\beta x-\sinh\beta x). X = C 1 ( cos β x − cosh β x ) + C 2 ( sin β x − sinh β x ) . 自由端では M ( L ) = S ( L ) = 0 M(L)=S(L)=0 M ( L ) = S ( L ) = 0 X ′ ′ ( L ) = X ′ ′ ′ ( L ) = 0 X''(L)=X'''(L)=0 X ′′ ( L ) = X ′′′ ( L ) = 0
cos ( β i L ) cosh ( β i L ) = − 1 , ω i = β i 2 E I ρ A . \boxed{\cos(\beta_iL)\cosh(\beta_iL)=-1},\qquad
\boxed{\omega_i=\beta_i^2\sqrt{\frac{EI}{\rho A}}}. cos ( β i L ) cosh ( β i L ) = − 1 , ω i = β i 2 ρ A E I . 正の根を小さい順に取ると β i L = 1.875104 … , 4.694091 … , 7.854757 … \beta_iL=1.875104\ldots,4.694091\ldots,7.854757\ldots β i L = 1.875104 … , 4.694091 … , 7.854757 …
X i ( x ) = C i { cos β i x − cosh β i x − σ i ( sin β i x − sinh β i x ) } , σ i = cos β i L + cosh β i L sin β i L + sinh β i L , \begin{gathered}
\boxed{X_i(x)=C_i\{\cos\beta_ix-\cosh\beta_ix
-\sigma_i(\sin\beta_ix-\sinh\beta_ix)\}},\\
\sigma_i=\frac{\cos\beta_iL+\cosh\beta_iL}
{\sin\beta_iL+\sinh\beta_iL},
\end{gathered} X i ( x ) = C i { cos β i x − cosh β i x − σ i ( sin β i x − sinh β i x )} , σ i = sin β i L + sinh β i L cos β i L + cosh β i L , と書ける。C i ≠ 0 C_i\ne0 C i = 0
(6)
境界条件の下で微分作用素は自己共役であり、異なる固有関数は ∫ 0 L X i X j d x = 0 \int_0^LX_iX_jdx=0 ∫ 0 L X i X j d x = 0 N i = ∫ 0 L X i 2 d x N_i=\int_0^LX_i^2dx N i = ∫ 0 L X i 2 d x
y ( x , t ) = ∑ i = 1 ∞ ∫ 0 L ϕ 0 ( ξ ) X i ( ξ ) d ξ N i X i ( x ) cos ω i t . \boxed{y(x,t)=\sum_{i=1}^{\infty}
\frac{\int_0^L\phi_0(\xi)X_i(\xi)\,d\xi}{N_i}
X_i(x)\cos\omega_it}. y ( x , t ) = i = 1 ∑ ∞ N i ∫ 0 L ϕ 0 ( ξ ) X i ( ξ ) d ξ X i ( x ) cos ω i t . (7)
y = ∑ i q i ( t ) X i ( x ) y=\sum_iq_i(t)X_i(x) y = ∑ i q i ( t ) X i ( x ) X i X_i X i
q ¨ i + ω i 2 q i = F 0 X i ( L / 2 ) ρ A N i sin ω t . \ddot q_i+\omega_i^2q_i
=\frac{F_0X_i(L/2)}{\rho AN_i}\sin\omega t. q ¨ i + ω i 2 q i = ρ A N i F 0 X i ( L /2 ) sin ω t . 励起される固有角振動数と ω \omega ω
y ( x , t ) = sin ω t ∑ i = 1 ∞ F 0 X i ( L / 2 ) X i ( x ) ρ A N i ( ω i 2 − ω 2 ) . \boxed{y(x,t)=\sin\omega t\sum_{i=1}^{\infty}
\frac{F_0X_i(L/2)X_i(x)}{\rho AN_i(\omega_i^2-\omega^2)}}. y ( x , t ) = sin ω t i = 1 ∑ ∞ ρ A N i ( ω i 2 − ω 2 ) F 0 X i ( L /2 ) X i ( x ) . 自由振動を加えれば一般解となる。ω = ω j \omega=\omega_j ω = ω j X j ( L / 2 ) ≠ 0 X_j(L/2)\ne0 X j ( L /2 ) = 0
q j ( t ) = − F 0 X j ( L / 2 ) 2 ρ A N j ω j t cos ω j t q_j(t)=-\frac{F_0X_j(L/2)}{2\rho AN_j\omega_j}
\,t\cos\omega_jt q j ( t ) = − 2 ρ A N j ω j F 0 X j ( L /2 ) t cos ω j t となる。加振点での X i ( L / 2 ) X_i(L/2) X i ( L /2 ) N i N_i N i ω i 2 − ω 2 \omega_i^2-\omega^2 ω i 2 − ω 2
Reference