跳到主要内容

大阪大学 基礎工学研究科 機能創成専攻(機械科学) 2017年8月実施 機械科学II 問題1

Author​

祭音Myyura (co-authored with GPT 6 Astra)

Description​

問題1 次の(1),(2)の両方を解答し,それぞれ別の解答用紙に記入せよ。

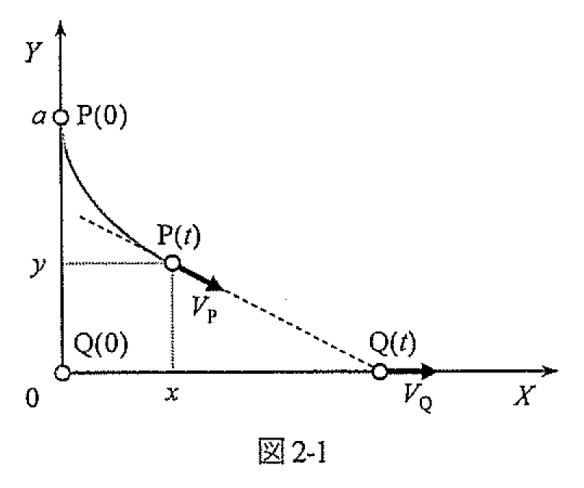
(1) XYXY 平面上(X≥0,Y≥0X\ge0,Y\ge0)を移動する点 P および点 Q を考える。時刻 tt における点 P,点 Q の位置をそれぞれ P(t),Q(t)P(t),Q(t) と表す。t=0t=0 のとき,点 P は P(0)=(0,a)P(0)=(0,a)(ただし,a>0a>0)に,点 Q は Q(0)=(0,0)Q(0)=(0,0) に位置している。その後,点 Q が速さ VQV_Q(ただし,VQ>0V_Q>0)で XX 軸上を正方向に移動し始めるのと同時に,点 P は速さ VPV_P(ただし,VP>0V_P>0)で P(t)Q(t)→\overrightarrow{P(t)Q(t)} の方向に向かって移動し続け,点 Q を追跡する(図2-1)。VP,VQV_P,V_Q は一定であり,点 P の進行経路の接線は常に点 Q の方向を向いているものとする。P(t)=(x,y)P(t)=(x,y) とするとき,以下の問に答えよ。

図2-1 点Qを追跡する点Pの経路

(a) 時刻 tt における線分 PQ の傾き dy/dxdy/dx を x,y,t,VQx,y,t,V_Q を用いて表せ。

(b) 点 P の経路 x(y)x(y) は次の微分方程式で表されることを示せ。ただし,u=dx/dy, k=VQ/VPu=dx/dy,\ k=V_Q/V_P とする。

ydudy=k1+u2,u∣y=a=0(1)y\frac{du}{dy}=k\sqrt{1+u^2},\qquad \left.u\right|_{y=a}=0\tag{1}

(c) f(u)=u+1+u2f(u)=u+\sqrt{1+u^2} について,df/duf(u)\dfrac{df/du}{f(u)} を求めよ。

(d) k=1k=1 の場合について,(1)式から x(y)x(y) を導出せよ。

(e) k≠1k\ne1 の場合について,(1)式から x(y)x(y) を導出せよ。

(f) k<1k<1 のとき,点 P は点 Q に追いつくことができる。その時刻を a,VP,VQa,V_P,V_Q を用いて表せ。

(2) 漸化式

xn+2=xn+1+xnx_{n+2}=x_{n+1}+x_n

について以下の問に答えよ。ただし,n=0,1,2,3,…n=0,1,2,3,\ldots とする。

(a) 上の漸化式を

(xn+2xn+1)=A(xn+1xn)\begin{pmatrix}x_{n+2}\\x_{n+1}\end{pmatrix} =A\begin{pmatrix}x_{n+1}\\x_n\end{pmatrix}

の形で表すとき,行列 AA を求めよ。

(b) AA の固有値 λ1\lambda_1 および λ2\lambda_2 を求めよ。また,

u1=(1−λ2),u2=(1−λ1)\boldsymbol u_1=\begin{pmatrix}1\\-\lambda_2\end{pmatrix},\qquad \boldsymbol u_2=\begin{pmatrix}1\\-\lambda_1\end{pmatrix}

が λ1\lambda_1 および λ2\lambda_2 にそれぞれ対応する固有ベクトルであることを示せ。

(c) AnA^n を λ1\lambda_1 と λ2\lambda_2 を用いて表せ。

(d) x0=0,x1=1x_0=0,x_1=1 とするとき,xnx_n を求めよ。

(e) 問(d)のとき,lim⁡n→∞xn+1xn\displaystyle\lim_{n\to\infty}\frac{x_{n+1}}{x_n} を求めよ。

题目描述​

问题1 第(1)、(2)问均须作答,分别写在不同的答题纸上。

(1) 考虑在 XYXY 平面第一象限及其边界(X≥0,Y≥0X\ge0,Y\ge0)运动的点 P、Q。时刻 tt 的位置分别记为 P(t),Q(t)P(t),Q(t)。在 t=0t=0 时,P(0)=(0,a)P(0)=(0,a),其中 a>0a>0,且 Q(0)=(0,0)Q(0)=(0,0)。此后,点 Q 以速率 VQ>0V_Q>0 沿 XX 轴正方向开始运动;与此同时,点 P 以速率 VP>0V_P>0 持续沿 P(t)Q(t)→\overrightarrow{P(t)Q(t)} 方向移动,追踪点 Q,如图2-1。VP,VQV_P,V_Q 均恒定,P 的运动轨迹切线始终指向 Q。令 P(t)=(x,y)P(t)=(x,y),回答下列问题。

(a) 用 x,y,t,VQx,y,t,V_Q 表示时刻 tt 线段 PQ 的斜率 dy/dxdy/dx。

(b) 证明点 P 的轨迹 x(y)x(y) 可由下列微分方程表示,其中 u=dx/dy, k=VQ/VPu=dx/dy,\ k=V_Q/V_P。

ydudy=k1+u2,u∣y=a=0(1)y\frac{du}{dy}=k\sqrt{1+u^2},\qquad \left.u\right|_{y=a}=0\tag{1}

(c) 对 f(u)=u+1+u2f(u)=u+\sqrt{1+u^2},求 df/duf(u)\dfrac{df/du}{f(u)}。

(d) 当 k=1k=1 时,从式(1)推导 x(y)x(y)。

(e) 当 k≠1k\ne1 时,从式(1)推导 x(y)x(y)。

(f) 当 k<1k<1 时,P 能追上 Q。用 a,VP,VQa,V_P,V_Q 表示追上的时刻。

(2) 对递推关系

xn+2=xn+1+xn,n=0,1,2,3,…,x_{n+2}=x_{n+1}+x_n,\qquad n=0,1,2,3,\ldots,

回答下列问题。

(a) 将该递推关系写成

(xn+2xn+1)=A(xn+1xn)\begin{pmatrix}x_{n+2}\\x_{n+1}\end{pmatrix} =A\begin{pmatrix}x_{n+1}\\x_n\end{pmatrix}

的形式,求矩阵 AA。

(b) 求 AA 的特征值 λ1,λ2\lambda_1,\lambda_2,并证明

u1=(1−λ2),u2=(1−λ1)\boldsymbol u_1=\begin{pmatrix}1\\-\lambda_2\end{pmatrix},\qquad \boldsymbol u_2=\begin{pmatrix}1\\-\lambda_1\end{pmatrix}

分别为对应于 λ1,λ2\lambda_1,\lambda_2 的特征向量。

(c) 用 λ1,λ2\lambda_1,\lambda_2 表示 AnA^n。

(d) 当 x0=0,x1=1x_0=0,x_1=1 时,求 xnx_n。

(e) 在第(d)问的条件下,求 lim⁡n→∞xn+1xn\displaystyle\lim_{n\to\infty}\frac{x_{n+1}}{x_n}。

Kai​

(1)(a), (b)​

追跡方向は (VQt−x,−y)(V_Qt-x,-y) なので

dydx=−yVQt−x,u=x−VQty,x−yu=VQt.\boxed{\frac{dy}{dx}=\frac{-y}{V_Qt-x}},\qquad u=\frac{x-V_Qt}{y},\qquad x-yu=V_Qt.

yy は減少し、速さ一定より dt/dy=−1+u2/VPdt/dy=-\sqrt{1+u^2}/V_P。最後の等式を yy で微分すると

−ydudy=VQdtdy,ydudy=k1+u2,u(a)=0.-y\frac{du}{dy}=V_Q\frac{dt}{dy},\qquad \boxed{y\frac{du}{dy}=k\sqrt{1+u^2}},\qquad u(a)=0.

(1)(c)​

f′(u)=1+u1+u2=f(u)1+u2,f′(u)f(u)=11+u2.f'(u)=1+\frac{u}{\sqrt{1+u^2}} =\frac{f(u)}{\sqrt{1+u^2}},\qquad \boxed{\frac{f'(u)}{f(u)}=\frac1{\sqrt{1+u^2}}}.

これを用いて積分すれば log⁡f(u)=klog⁡(y/a)\log f(u)=k\log(y/a)。u=(f−f−1)/2u=(f-f^{-1})/2 より

u=12[(ya)k−(ya)−k].u=\frac12\left[\left(\frac ya\right)^k-\left(\frac ya\right)^{-k}\right].

(1)(d), (e)​

x(a)=0x(a)=0 を用いて u=dx/dyu=dx/dy を積分する。k=1k=1 なら

x(y)=y2−a24a+a2log⁡ay.\boxed{x(y)=\frac{y^2-a^2}{4a}+\frac a2\log\frac ay}.

k≠1k\ne1 なら

x(y)=a2[(y/a)1+k1+k−(y/a)1−k1−k]+ak1−k2.\boxed{x(y)=\frac a2\left[ \frac{(y/a)^{1+k}}{1+k}-\frac{(y/a)^{1-k}}{1-k}\right] +\frac{ak}{1-k^2}}.

(1)(f)​

0<k<10<k<1 では y→0y\to0 のとき x→ak/(1−k2)x\to ak/(1-k^2)、yu→0yu\to0。x−yu=VQtx-yu=V_Qt から

tcatch=aVP(1−k2)=aVPVP2−VQ2.\boxed{t_{\rm catch}=\frac{a}{V_P(1-k^2)} =\frac{aV_P}{V_P^2-V_Q^2}}.

(2)(a), (b)​

A=(1110),det⁡(λI−A)=λ2−λ−1,A=\begin{pmatrix}1&1\\1&0\end{pmatrix},\qquad \det(\lambda I-A)=\lambda^2-\lambda-1,
λ1=1+52,λ2=1−52.\boxed{\lambda_1=\frac{1+\sqrt5}{2},\quad \lambda_2=\frac{1-\sqrt5}{2}}.

λ1+λ2=1, λ1λ2=−1\lambda_1+\lambda_2=1,\ \lambda_1\lambda_2=-1 より、指定された u1,u2u_1,u_2 はそれぞれ Auj=λjujAu_j=\lambda_ju_j を満たす。

(2)(c)​

P=(u1 u2)P=(u_1\ u_2) とおいて An=Pdiag⁡(λ1n,λ2n)P−1A^n=P\operatorname{diag}(\lambda_1^n,\lambda_2^n)P^{-1} を計算すると

An=15(λ1n+1−λ2n+1λ1n−λ2nλ1n−λ2nλ1n−1−λ2n−1).\boxed{A^n=\frac1{\sqrt5} \begin{pmatrix} \lambda_1^{n+1}-\lambda_2^{n+1}&\lambda_1^n-\lambda_2^n\\ \lambda_1^n-\lambda_2^n&\lambda_1^{n-1}-\lambda_2^{n-1} \end{pmatrix}}.

n=0n=0 でも右辺は単位行列となる。

(2)(d), (e)​

(xn+1,xn)T=An(1,0)T(x_{n+1},x_n)^{\mathsf T}=A^n(1,0)^{\mathsf T} より

xn=λ1n−λ2n5.\boxed{x_n=\frac{\lambda_1^n-\lambda_2^n}{\sqrt5}}.

∣λ2/λ1∣<1|\lambda_2/\lambda_1|<1 なので

lim⁡n→∞xn+1xn=λ1=1+52.\boxed{\lim_{n\to\infty}\frac{x_{n+1}}{x_n}=\lambda_1=\frac{1+\sqrt5}{2}}.

Reference​