大阪大学 工学研究科 機械工学専攻 2018年8月実施 力学 問題3 Author 祭音Myyura (refined with GPT 6 Astra)
Description 問題3(解答用紙:青)
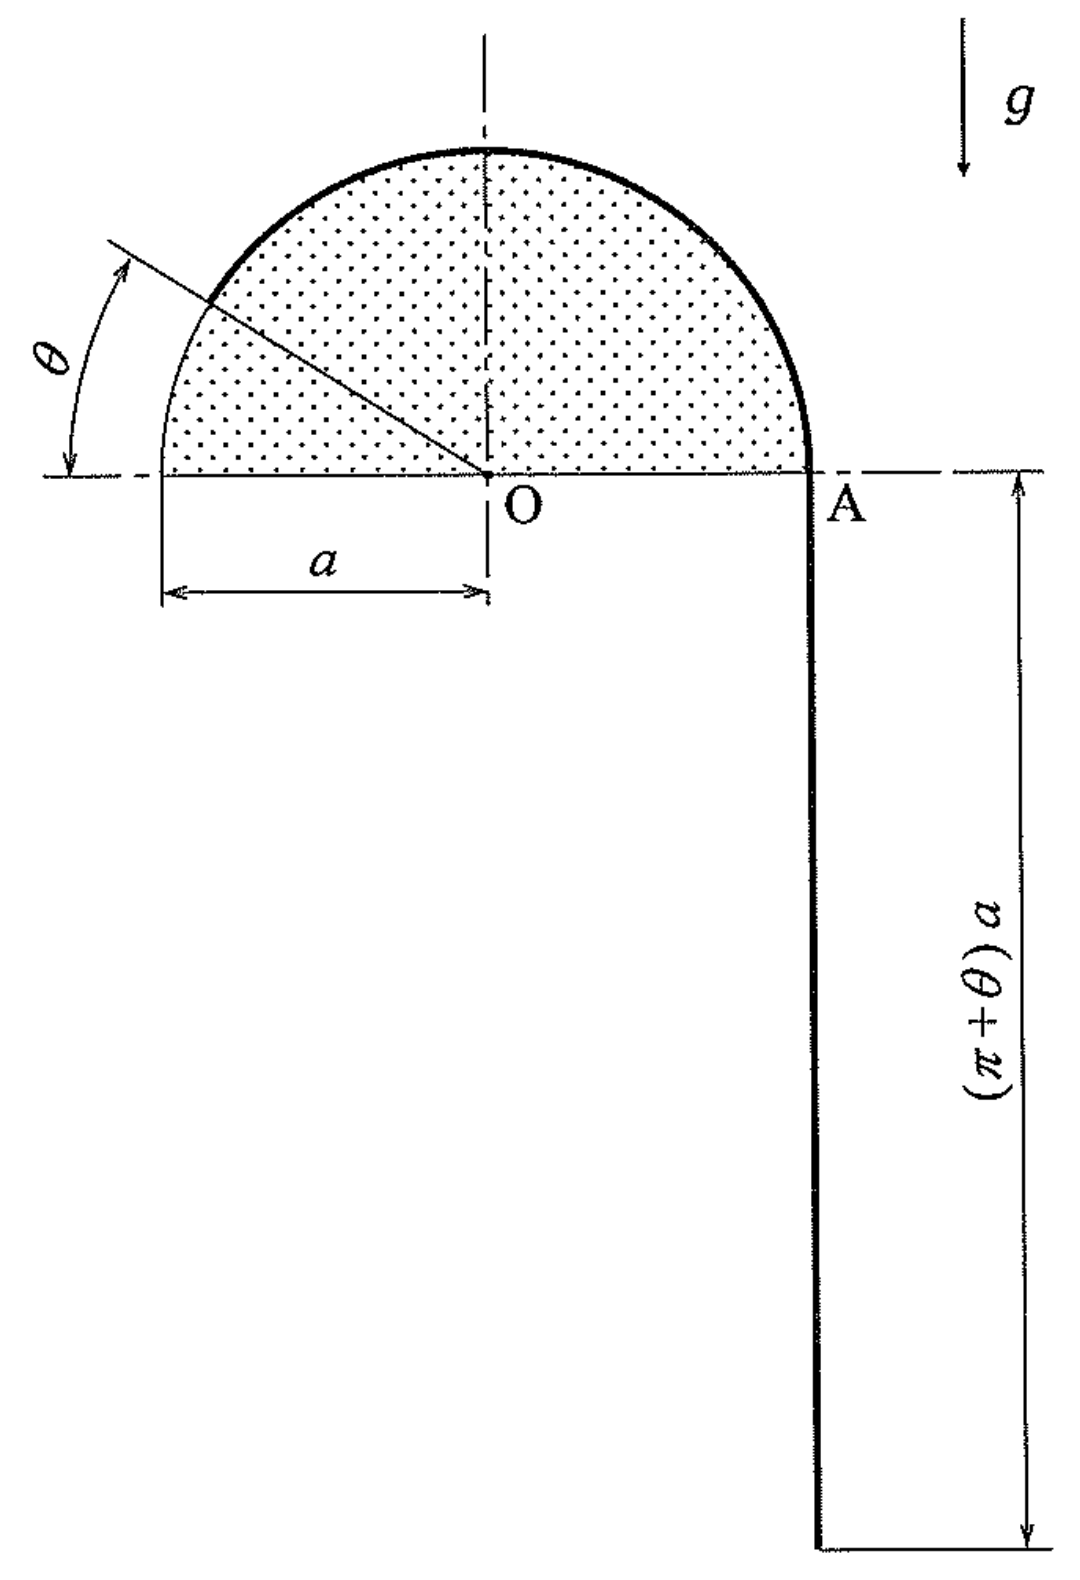
半径 a a a 2 π a 2\pi a 2 πa λ \lambda λ 0 0 0 g g g
(1) 初期状態において、ロープのうち柱面に接している部分の重心の切断面からの高さを求めなさい。
(2) 図のようにロープが a θ a\theta a θ 0 < θ < π 0<\theta<\pi 0 < θ < π
(3) 小問 (2) において、ロープ先端の加速度の大きさを求めなさい。
(4) 小問 (2) において、ロープが柱面から離れる点 A でのロープの張力の大きさを求めなさい。
题目描述
问题3(使用蓝色答题纸)
将半径为 a a a 2 π a 2\pi a 2 πa λ \lambda λ 0 0 0 g g g
(1) 初始状态下,求接触柱面的那部分绳的质心相对于切面的高度。
(2) 当绳如图滑过距离 a θ a\theta a θ 0 < θ < π 0<\theta<\pi 0 < θ < π
(3) 在 (2) 中,求绳端加速度的大小。
(4) 在 (2) 中,求绳离开柱面的 A 点处的张力大小。
Kai (1)
切断面から上向きに高さを測る。半円弧の角を ϕ ∈ [ 0 , π ] \phi\in[0,\pi] ϕ ∈ [ 0 , π ] a sin ϕ a\sin\phi a sin ϕ λ a d ϕ \lambda a\,d\phi λa d ϕ
h G = ∫ 0 π a sin ϕ λ a d ϕ λ π a = 2 a π . \boxed{h_G=\frac{\int_0^\pi a\sin\phi\,\lambda a\,d\phi}
{\lambda\pi a}=\frac{2a}{\pi}}. h G = λπa ∫ 0 π a sin ϕ λa d ϕ = π 2 a . (2)
ロープは伸縮しないので、どの部分も同じ速さ v v v a ( π − θ ) a(\pi-\theta) a ( π − θ ) a ( π + θ ) a(\pi+\theta) a ( π + θ )
U ( θ ) = λ g a 2 ∫ θ π sin ϕ d ϕ − λ g ∫ 0 a ( π + θ ) z d z = λ g a 2 [ 1 + cos θ − ( π + θ ) 2 2 ] . \begin{aligned}
U(\theta)
&=\lambda ga^2\int_\theta^\pi\sin\phi\,d\phi
-\lambda g\int_0^{a(\pi+\theta)}z\,dz\\
&=\lambda ga^2\left[1+\cos\theta-\frac{(\pi+\theta)^2}{2}\right].
\end{aligned} U ( θ ) = λ g a 2 ∫ θ π sin ϕ d ϕ − λ g ∫ 0 a ( π + θ ) z d z = λ g a 2 [ 1 + cos θ − 2 ( π + θ ) 2 ] . 初期状態の運動エネルギーは 0 0 0 2 π a λ 2\pi a\lambda 2 πaλ
1 2 ( 2 π a λ ) v 2 = U ( 0 ) − U ( θ ) , \frac12(2\pi a\lambda)v^2=U(0)-U(\theta), 2 1 ( 2 πaλ ) v 2 = U ( 0 ) − U ( θ ) , v = a g π ( 1 − cos θ + π θ + θ 2 2 ) . \boxed{v=\sqrt{\frac{ag}{\pi}
\left(1-\cos\theta+\pi\theta+\frac{\theta^2}{2}\right)}}. v = π a g ( 1 − cos θ + π θ + 2 θ 2 ) . (3)
滑った距離を s = a θ s=a\theta s = a θ v = s ˙ v=\dot s v = s ˙
s ¨ = 1 2 d ( v 2 ) d s = 1 2 a d ( v 2 ) d θ . \ddot s=\frac12\frac{d(v^2)}{ds}
=\frac1{2a}\frac{d(v^2)}{d\theta}. s ¨ = 2 1 d s d ( v 2 ) = 2 a 1 d θ d ( v 2 ) . 従って、先端は鉛直下向きに
s ¨ = g 2 π ( sin θ + π + θ ) \boxed{\ddot s=\frac{g}{2\pi}(\sin\theta+\pi+\theta)} s ¨ = 2 π g ( sin θ + π + θ ) の加速度で運動する。
(4)
鉛直部分の全ての微小要素の加速度は下向きに s ¨ \ddot s s ¨ 0 0 0 T A T_A T A
λ a ( π + θ ) s ¨ = λ a ( π + θ ) g − T A . \lambda a(\pi+\theta)\ddot s
=\lambda a(\pi+\theta)g-T_A. λa ( π + θ ) s ¨ = λa ( π + θ ) g − T A . (3) を代入して
T A = λ a g 2 π ( π + θ ) ( π − θ − sin θ ) . \boxed{T_A=\frac{\lambda ag}{2\pi}
(\pi+\theta)(\pi-\theta-\sin\theta)}. T A = 2 π λa g ( π + θ ) ( π − θ − sin θ ) . 0 < θ < π 0<\theta<\pi 0 < θ < π sin θ < π − θ \sin\theta<\pi-\theta sin θ < π − θ T A > 0 T_A>0 T A > 0 θ → π \theta\to\pi θ → π T A → 0 T_A\to0 T A → 0