大阪大学 工学研究科 機械工学専攻 2017年8月実施 力学 問題1 Author 祭音Myyura (refined with GPT 6 Astra)
Description 問題1(解答用紙:赤)
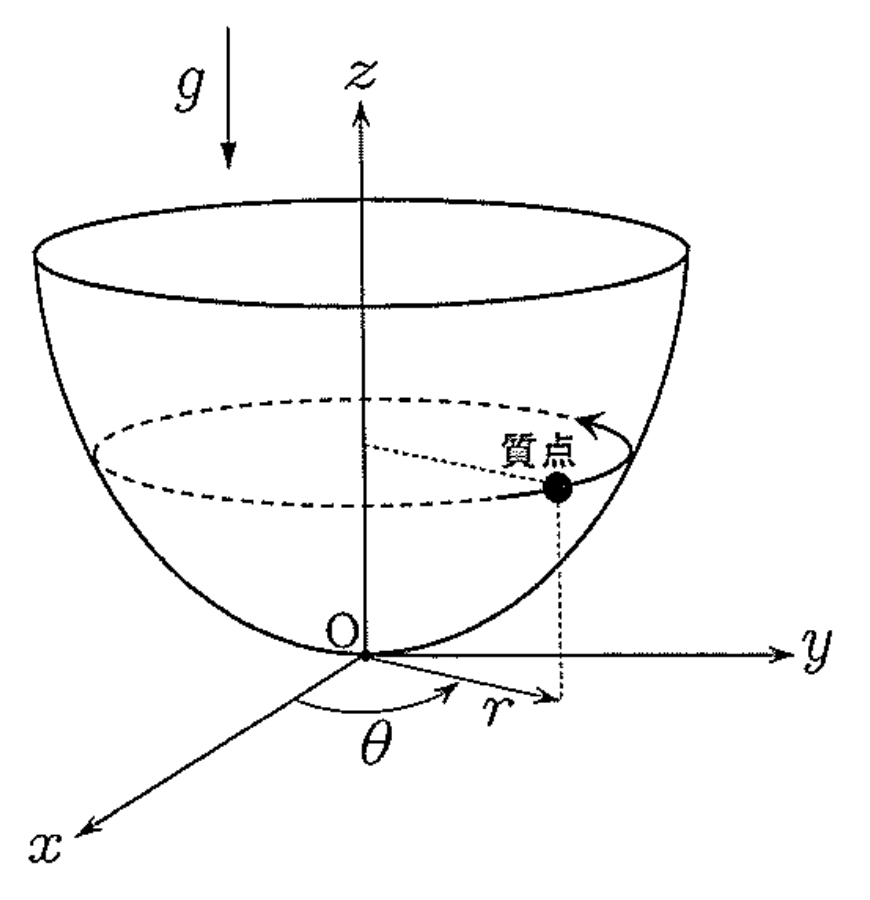
図のように、原点を O とし、z z z ( x , y , z ) (x,y,z) ( x , y , z ) ( r , θ , z ) (r,\theta,z) ( r , θ , z ) x = r cos θ x=r\cos\theta x = r cos θ y = r sin θ y=r\sin\theta y = r sin θ θ \theta θ z = f ( r ) z=f(r) z = f ( r ) f ( r ) f(r) f ( r ) f ( 0 ) = 0 f(0)=0 f ( 0 ) = 0 f ( a ) = b f(a)=b f ( a ) = b a , b > 0 a,b>0 a , b > 0 0 < d f / d r < ∞ 0<df/dr<\infty 0 < df / d r < ∞ z z z m m m g g g
(1) 質点が z z z r r r v v v N N N r r r d z / d r dz/dr d z / d r
(2) 小問 (1) において、質点の速さ v v v r r r f ( r ) f(r) f ( r )
(3) 質点の位置を円筒座標系で表して ( r , θ , z ) (r,\theta,z) ( r , θ , z ) r , θ , z r,\theta,z r , θ , z z = 0 z=0 z = 0 0 0 0
(4) 質点の位置を円筒座標系で表して ( r , θ , z ) (r,\theta,z) ( r , θ , z ) z z z r 2 θ ˙ r^2\dot\theta r 2 θ ˙
(5) 小問 (2) の z = f ( r ) z=f(r) z = f ( r ) ( r 0 , 0 , z 0 ) (r_0,0,z_0) ( r 0 , 0 , z 0 ) v 0 v_0 v 0 z z z r 0 r_0 r 0 v 1 v_1 v 1 < v 0 <v_0 < v 0 z z z
题目描述
问题1(使用红色答题纸)
如图,以 O 为原点、z z z ( x , y , z ) (x,y,z) ( x , y , z ) ( r , θ , z ) (r,\theta,z) ( r , θ , z ) x = r cos θ x=r\cos\theta x = r cos θ y = r sin θ y=r\sin\theta y = r sin θ θ \theta θ z = f ( r ) z=f(r) z = f ( r ) f ( r ) f(r) f ( r ) f ( 0 ) = 0 f(0)=0 f ( 0 ) = 0 f ( a ) = b f(a)=b f ( a ) = b a , b > 0 a,b>0 a , b > 0 0 < d f / d r < ∞ 0<df/dr<\infty 0 < df / d r < ∞ z z z m m m g g g
(1) 当质点在 z z z r r r v v v N N N r r r d z / d r dz/dr d z / d r
(2) 在 (1) 中,假定质点速率 v v v r r r f ( r ) f(r) f ( r )
(3) 以圆柱坐标 ( r , θ , z ) (r,\theta,z) ( r , θ , z ) r , θ , z r,\theta,z r , θ , z z = 0 z=0 z = 0 0 0 0
(4) 以圆柱坐标 ( r , θ , z ) (r,\theta,z) ( r , θ , z ) z z z r 2 θ ˙ r^2\dot\theta r 2 θ ˙
(5) 对于 (2) 所得的曲面 z = f ( r ) z=f(r) z = f ( r ) ( r 0 , 0 , z 0 ) (r_0,0,z_0) ( r 0 , 0 , z 0 ) v 0 v_0 v 0 z z z r 0 r_0 r 0 v 1 v_1 v 1 < v 0 <v_0 < v 0 z z z
Kai (1)
曲面の接線と水平面のなす角を ϕ \phi ϕ tan ϕ = d z / d r \tan\phi=dz/dr tan ϕ = d z / d r
N cos ϕ = m g , N sin ϕ = m v 2 r . N\cos\phi=mg,\qquad N\sin\phi=\frac{mv^2}{r}. N cos ϕ = m g , N sin ϕ = r m v 2 . よって
N = m g 2 + v 4 r 2 , d z d r = v 2 g r . \boxed{N=m\sqrt{g^2+\frac{v^4}{r^2}}},\qquad
\boxed{\frac{dz}{dr}=\frac{v^2}{gr}}. N = m g 2 + r 2 v 4 , d r d z = g r v 2 . (2)
v = c r v=cr v = cr f ′ ( r ) = c 2 r / g f'(r)=c^2r/g f ′ ( r ) = c 2 r / g f ( 0 ) = 0 f(0)=0 f ( 0 ) = 0 f ( a ) = b f(a)=b f ( a ) = b
f ( r ) = c 2 r 2 2 g , c 2 = 2 g b a 2 . f(r)=\frac{c^2r^2}{2g},\qquad c^2=\frac{2gb}{a^2}. f ( r ) = 2 g c 2 r 2 , c 2 = a 2 2 g b . 従って
f ( r ) = b a 2 r 2 . \boxed{f(r)=\frac{b}{a^2}r^2}. f ( r ) = a 2 b r 2 . (3)
x ˙ 2 + y ˙ 2 = r ˙ 2 + r 2 θ ˙ 2 \dot x^2+\dot y^2=\dot r^2+r^2\dot\theta^2 x ˙ 2 + y ˙ 2 = r ˙ 2 + r 2 θ ˙ 2
T = m 2 ( r ˙ 2 + r 2 θ ˙ 2 + z ˙ 2 ) , U = m g z . \boxed{T=\frac m2(\dot r^2+r^2\dot\theta^2+\dot z^2)},
\qquad \boxed{U=mgz}. T = 2 m ( r ˙ 2 + r 2 θ ˙ 2 + z ˙ 2 ) , U = m g z . (4)
角運動量の z z z
L z = m ( x y ˙ − y x ˙ ) = m r 2 θ ˙ . L_z=m(x\dot y-y\dot x)=mr^2\dot\theta. L z = m ( x y ˙ − y x ˙ ) = m r 2 θ ˙ . 重力と面の法線抗力はいずれも z z z L ˙ z = 0 \dot L_z=0 L ˙ z = 0
r 2 θ ˙ = 一定 . \boxed{r^2\dot\theta=\text{一定}}. r 2 θ ˙ = 一定 . (5)
円運動の条件から
v 0 2 = g r 0 f ′ ( r 0 ) = 2 g b a 2 r 0 2 = 2 g z 0 . v_0^2=gr_0f'(r_0)=\frac{2gb}{a^2}r_0^2=2gz_0. v 0 2 = g r 0 f ′ ( r 0 ) = a 2 2 g b r 0 2 = 2 g z 0 . 初速 v 1 v_1 v 1 r 2 θ ˙ = r 0 v 1 r^2\dot\theta=r_0v_1 r 2 θ ˙ = r 0 v 1 r 2 / r 0 2 = z / z 0 r^2/r_0^2=z/z_0 r 2 / r 0 2 = z / z 0
r 2 θ ˙ 2 = v 1 2 z 0 z . r^2\dot\theta^2=\frac{v_1^2z_0}{z}. r 2 θ ˙ 2 = z v 1 2 z 0 . 高さの極値では r ˙ = z ˙ = 0 \dot r=\dot z=0 r ˙ = z ˙ = 0
1 2 m v 1 2 + m g z 0 = 1 2 m v 1 2 z 0 z + m g z . \frac12mv_1^2+mgz_0
=\frac12m\frac{v_1^2z_0}{z}+mgz. 2 1 m v 1 2 + m g z 0 = 2 1 m z v 1 2 z 0 + m g z . 整理すると
( z − z 0 ) ( 2 g z − v 1 2 ) = 0. (z-z_0)(2gz-v_1^2)=0. ( z − z 0 ) ( 2 g z − v 1 2 ) = 0. v 1 2 < v 0 2 = 2 g z 0 v_1^2<v_0^2=2gz_0 v 1 2 < v 0 2 = 2 g z 0 z 0 z_0 z 0
z min = v 1 2 2 g = z 0 ( v 1 v 0 ) 2 . \boxed{z_{\min}=\frac{v_1^2}{2g}
=z_0\left(\frac{v_1}{v_0}\right)^2}. z m i n = 2 g v 1 2 = z 0 ( v 0 v 1 ) 2 . v 1 = 0 v_1=0 v 1 = 0 z = 0 z=0 z = 0