大阪大学 工学研究科 機械工学専攻 2016年8月実施 機械力学・機構学 問題1 Author 祭音Myyura (refined with GPT 6 Astra)
Description 問題1(解答用紙:赤)
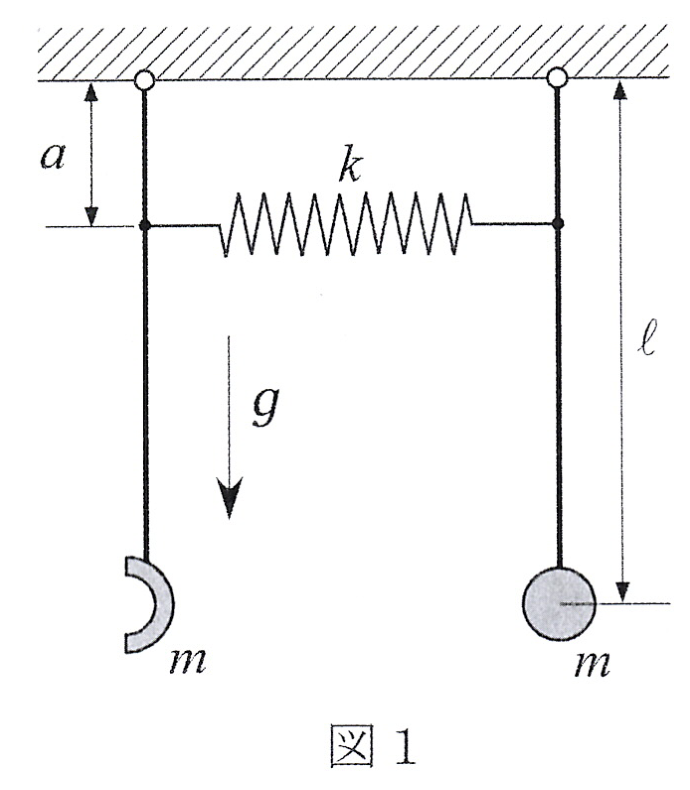
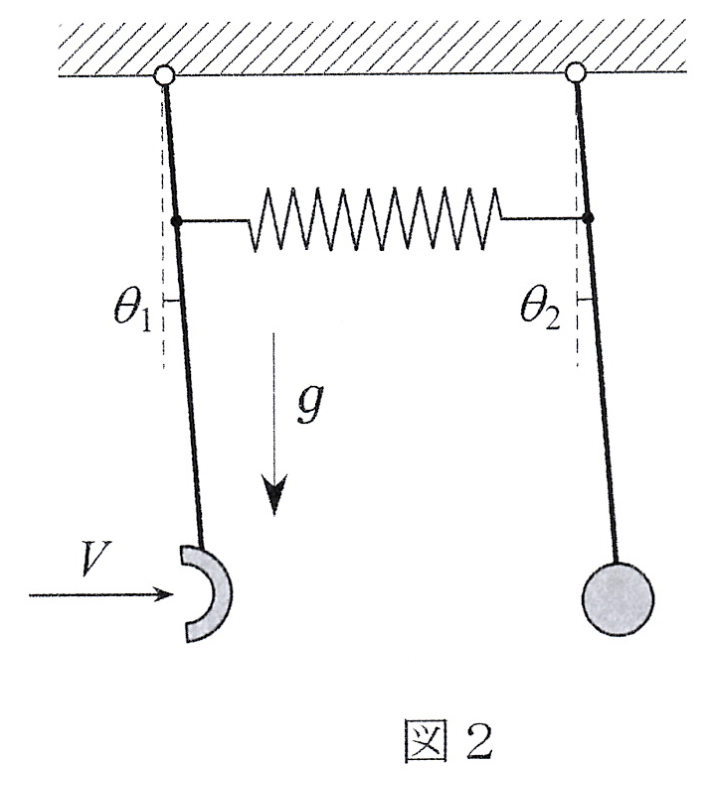
図1に示すような平面連成振り子の微小運動について考える。2つの振り子は、それぞれ長さ ℓ \ell ℓ m m m a a a k k k θ 1 \theta_1 θ 1 θ 2 \theta_2 θ 2 V V V c ( V − ℓ θ ˙ 1 ) 2 c(V-\ell\dot\theta_1)^2 c ( V − ℓ θ ˙ 1 ) 2 θ i \theta_i θ i i = 1 , 2 i=1,2 i = 1 , 2 sin θ i ≒ θ i \sin\theta_i\fallingdotseq\theta_i sin θ i ≒ θ i cos θ i ≒ 1 − θ i 2 / 2 \cos\theta_i\fallingdotseq1-\theta_i^2/2 cos θ i ≒ 1 − θ i 2 /2 θ ˙ i \dot\theta_i θ ˙ i θ i \theta_i θ i
ℓ ∣ θ ˙ 1 ∣ ≪ V < m ( k a 2 + m g ℓ ) ( 2 c ℓ ) 2 , \ell|\dot\theta_1|\ll V<\sqrt{\frac{m(ka^2+mg\ell)}{(\sqrt{2}c\ell)^2}}, ℓ ∣ θ ˙ 1 ∣ ≪ V < ( 2 c ℓ ) 2 m ( k a 2 + m g ℓ ) , V > 0 V>0 V > 0 c > 0 c>0 c > 0 g g g
(1) この系に関する運動エネルギー T T T U U U
(2) この系に関する運動方程式を求めなさい。
次に、左右の振り子の風を受けて静止した傾斜角をそれぞれ θ 10 \theta_{10} θ 10 θ 20 \theta_{20} θ 20 θ 10 \theta_{10} θ 10 θ 20 \theta_{20} θ 20 ϕ 1 \phi_1 ϕ 1 ϕ 2 \phi_2 ϕ 2 ϕ 1 \phi_1 ϕ 1 ϕ 2 \phi_2 ϕ 2
(3) この系に関する運動方程式を ϕ 1 \phi_1 ϕ 1 ϕ 2 \phi_2 ϕ 2
(4) 右の振り子に、θ 20 \theta_{20} θ 20 ω \omega ω ϕ 1 \phi_1 ϕ 1 ω \omega ω
题目描述
问题1(使用红色答题纸)
考虑图1所示平面耦合摆的微小运动。两个摆各由长为 ℓ \ell ℓ m m m a a a k k k θ 1 \theta_1 θ 1 θ 2 \theta_2 θ 2 V V V c ( V − ℓ θ ˙ 1 ) 2 c(V-\ell\dot\theta_1)^2 c ( V − ℓ θ ˙ 1 ) 2 θ i \theta_i θ i i = 1 , 2 i=1,2 i = 1 , 2 sin θ i ≒ θ i \sin\theta_i\fallingdotseq\theta_i sin θ i ≒ θ i cos θ i ≒ 1 − θ i 2 / 2 \cos\theta_i\fallingdotseq1-\theta_i^2/2 cos θ i ≒ 1 − θ i 2 /2 θ ˙ i \dot\theta_i θ ˙ i θ i \theta_i θ i
ℓ ∣ θ ˙ 1 ∣ ≪ V < m ( k a 2 + m g ℓ ) ( 2 c ℓ ) 2 . \ell|\dot\theta_1|\ll V<\sqrt{\frac{m(ka^2+mg\ell)}{(\sqrt{2}c\ell)^2}}. ℓ ∣ θ ˙ 1 ∣ ≪ V < ( 2 c ℓ ) 2 m ( k a 2 + m g ℓ ) . V > 0 V>0 V > 0 c > 0 c>0 c > 0 g g g
(1) 求系统的动能 T T T U U U
(2) 求系统的运动方程。
接着,设左右两摆在风力作用下静止时的倾角分别为 θ 10 \theta_{10} θ 10 θ 20 \theta_{20} θ 20 ϕ 1 \phi_1 ϕ 1 ϕ 2 \phi_2 ϕ 2 ϕ 1 \phi_1 ϕ 1 ϕ 2 \phi_2 ϕ 2
(3) 用 ϕ 1 \phi_1 ϕ 1 ϕ 2 \phi_2 ϕ 2
(4) 对右摆施加以 θ 20 \theta_{20} θ 20 ω \omega ω ϕ 1 \phi_1 ϕ 1 ω \omega ω
Kai (1)
微小角の二次まで残すと、ばねの伸びは a ( θ 2 − θ 1 ) a(\theta_2-\theta_1) a ( θ 2 − θ 1 )
T = m ℓ 2 2 ( θ ˙ 1 2 + θ ˙ 2 2 ) , \boxed{T=\frac{m\ell^2}{2}(\dot\theta_1^2+\dot\theta_2^2)}, T = 2 m ℓ 2 ( θ ˙ 1 2 + θ ˙ 2 2 ) , U = m g ℓ 2 ( θ 1 2 + θ 2 2 ) + k a 2 2 ( θ 1 − θ 2 ) 2 . \boxed{U=\frac{mg\ell}{2}(\theta_1^2+\theta_2^2)
+\frac{ka^2}{2}(\theta_1-\theta_2)^2}. U = 2 m g ℓ ( θ 1 2 + θ 2 2 ) + 2 k a 2 ( θ 1 − θ 2 ) 2 . (2)
右向きの風力は左振り子の正方向にモーメントを与える。速度の一次までとれば
Q 1 ≃ c ℓ ( V − ℓ θ ˙ 1 ) 2 ≃ c V 2 ℓ − 2 c V ℓ 2 θ ˙ 1 , Q 2 = 0. Q_1\simeq c\ell(V-\ell\dot\theta_1)^2
\simeq cV^2\ell-2cV\ell^2\dot\theta_1,
\qquad Q_2=0. Q 1 ≃ c ℓ ( V − ℓ θ ˙ 1 ) 2 ≃ c V 2 ℓ − 2 c V ℓ 2 θ ˙ 1 , Q 2 = 0. K = m g ℓ + k a 2 K=mg\ell+ka^2 K = m g ℓ + k a 2
m ℓ 2 θ ¨ 1 + 2 c V ℓ 2 θ ˙ 1 + K θ 1 − k a 2 θ 2 = c V 2 ℓ , \boxed{m\ell^2\ddot\theta_1+2cV\ell^2\dot\theta_1
+K\theta_1-ka^2\theta_2=cV^2\ell}, m ℓ 2 θ ¨ 1 + 2 c V ℓ 2 θ ˙ 1 + K θ 1 − k a 2 θ 2 = c V 2 ℓ , m ℓ 2 θ ¨ 2 + K θ 2 − k a 2 θ 1 = 0 . \boxed{m\ell^2\ddot\theta_2+K\theta_2-ka^2\theta_1=0}. m ℓ 2 θ ¨ 2 + K θ 2 − k a 2 θ 1 = 0 . (3)
静止角は
K θ 10 − k a 2 θ 20 = c V 2 ℓ , K θ 20 − k a 2 θ 10 = 0 K\theta_{10}-ka^2\theta_{20}=cV^2\ell,
\qquad K\theta_{20}-ka^2\theta_{10}=0 K θ 10 − k a 2 θ 20 = c V 2 ℓ , K θ 20 − k a 2 θ 10 = 0 を満たす。参考として
θ 10 = c V 2 ℓ K K 2 − k 2 a 4 , θ 20 = c V 2 ℓ k a 2 K 2 − k 2 a 4 . \theta_{10}=\frac{cV^2\ell K}{K^2-k^2a^4},\qquad
\theta_{20}=\frac{cV^2\ell ka^2}{K^2-k^2a^4}. θ 10 = K 2 − k 2 a 4 c V 2 ℓ K , θ 20 = K 2 − k 2 a 4 c V 2 ℓ k a 2 . θ i = θ i 0 + ϕ i \theta_i=\theta_{i0}+\phi_i θ i = θ i 0 + ϕ i
m ℓ 2 ϕ ¨ 1 + 2 c V ℓ 2 ϕ ˙ 1 + K ϕ 1 − k a 2 ϕ 2 = 0 , \boxed{m\ell^2\ddot\phi_1+2cV\ell^2\dot\phi_1
+K\phi_1-ka^2\phi_2=0}, m ℓ 2 ϕ ¨ 1 + 2 c V ℓ 2 ϕ ˙ 1 + K ϕ 1 − k a 2 ϕ 2 = 0 , m ℓ 2 ϕ ¨ 2 + K ϕ 2 − k a 2 ϕ 1 = 0 . \boxed{m\ell^2\ddot\phi_2+K\phi_2-ka^2\phi_1=0}. m ℓ 2 ϕ ¨ 2 + K ϕ 2 − k a 2 ϕ 1 = 0 . (4)
右振り子の運動は外部から指定されるので、ϕ 2 = B cos ω t \phi_2=B\cos\omega t ϕ 2 = B cos ω t A 1 A_1 A 1
A 1 B = k a 2 ( K − m ℓ 2 ω 2 ) 2 + ( 2 c V ℓ 2 ω ) 2 . \frac{A_1}{B}
=\frac{ka^2}{\sqrt{(K-m\ell^2\omega^2)^2
+(2cV\ell^2\omega)^2}}. B A 1 = ( K − m ℓ 2 ω 2 ) 2 + ( 2 c V ℓ 2 ω ) 2 k a 2 . 分母の二乗を ω 2 \omega^2 ω 2
− 2 m ℓ 2 ( K − m ℓ 2 ω 2 ) + 4 c 2 V 2 ℓ 4 = 0. -2m\ell^2(K-m\ell^2\omega^2)+4c^2V^2\ell^4=0. − 2 m ℓ 2 ( K − m ℓ 2 ω 2 ) + 4 c 2 V 2 ℓ 4 = 0. よって
ω = k a 2 + m g ℓ m ℓ 2 − 2 c 2 V 2 m 2 . \boxed{\omega=\sqrt{\frac{ka^2+mg\ell}{m\ell^2}
-\frac{2c^2V^2}{m^2}}}. ω = m ℓ 2 k a 2 + m g ℓ − m 2 2 c 2 V 2 . 原題の V V V