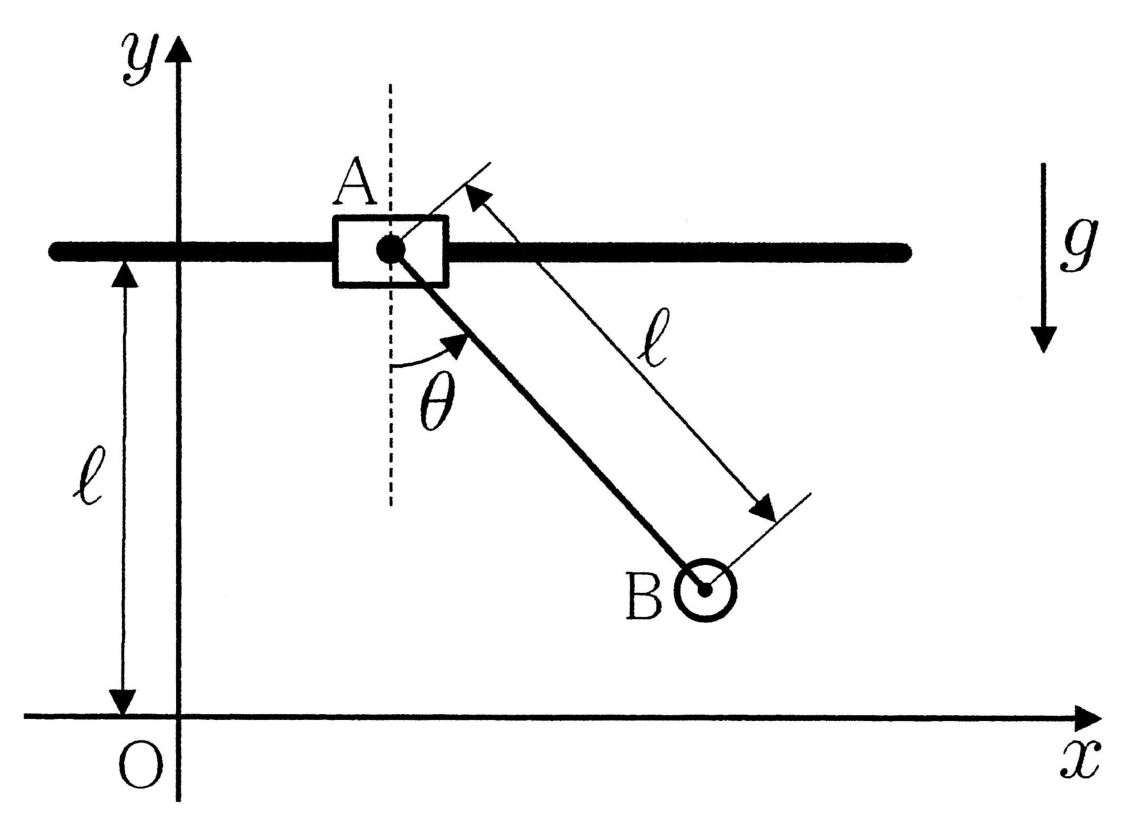
図のように、原点 O、水平方向右向きに x 軸、鉛直方向上向きに y 軸をとった xy 平面内に、座標 (0,ℓ) の点を通って x 軸に平行なレールがある。レールには、質量 m の物体 A が取り付けてあり、レール上を摩擦なく移動することができる。この物体 A に質量 M のおもり B が質量の無視できる長さ ℓ の棒でつながれており、物体 A を支点として xy 平面に垂直な軸の回りに自由に回転する。この棒の鉛直方向下向きからの回転角を図のように反時計回りに θ とする。この棒と物体 A およびおもり B からなる系の重心を G として、物体 A の座標を (xA,ℓ)、重心 G の座標を (xG,yG)、重力加速度の大きさを g とする。おもり B の大きさは無視できるものとする。また、変数の上の ˙ は1階時間微分、¨ は2階時間微分を表すものとする。以下の問いに答えなさい。
(1) 物体 A に働く垂直抗力を、鉛直方向上向きを正として大きさ N とする。この系の重心 G の並進の運動方程式と、回転角 θ の重心回りの運動方程式を、x¨G,y¨G,θ¨ と M,m,ℓ,N,g,θ を用いて表しなさい。
(2) 初期状態において物体 A とおもり B は、xA=0、θ=θ0(0<θ0<π/2)の位置に拘束されていた。この状態から静かに拘束を外すと、物体 A とおもり B からなる系は運動を始めた。θ=0 となるときの θ˙,xA,N を M,m,ℓ,g,θ0 を用いて表しなさい。
(3) この系において、おもり B に対して、おもり B の速度ベクトル vB とは逆向きの力 −kvB が働く場合を考える。ただし、k は正の定数である。小問 (2) と同じ初期状態から静かに拘束を外して系を運動させると、やがて θ=0 の状態で静止した。このときの xA を求めなさい。
如图,在以 O 为原点、水平向右为 x 轴、竖直向上为 y 轴的 xy 平面内,有一条经过 (0,ℓ)、平行于 x 轴的轨道。质量为 m 的物体 A 安装在轨道上,可无摩擦移动。质量为 M 的重物 B 通过一根长为 ℓ、质量可忽略的杆与 A 连接,可绕过 A 且垂直于 xy 平面的轴自由转动。杆相对于竖直向下方向的转角如图,以逆时针为正,记为 θ。杆、A 和 B 构成系统的质心为 G;A 的坐标为 (xA,ℓ),G 的坐标为 (xG,yG),重力加速度大小为 g。B 的大小可以忽略。变量上方的一点和两点分别表示一阶、二阶时间导数。回答下列问题。
(1) 以竖直向上为正,将 A 所受的法向支持力记为 N。用 x¨G,y¨G,θ¨ 和 M,m,ℓ,N,g,θ 表示系统质心 G 的平动方程,以及绕质心、关于转角 θ 的转动方程。