大阪大学 工学研究科 機械工学専攻 2015年度 材料力学 問題1 Author 祭音Myyura (refined with GPT 6 Astra)
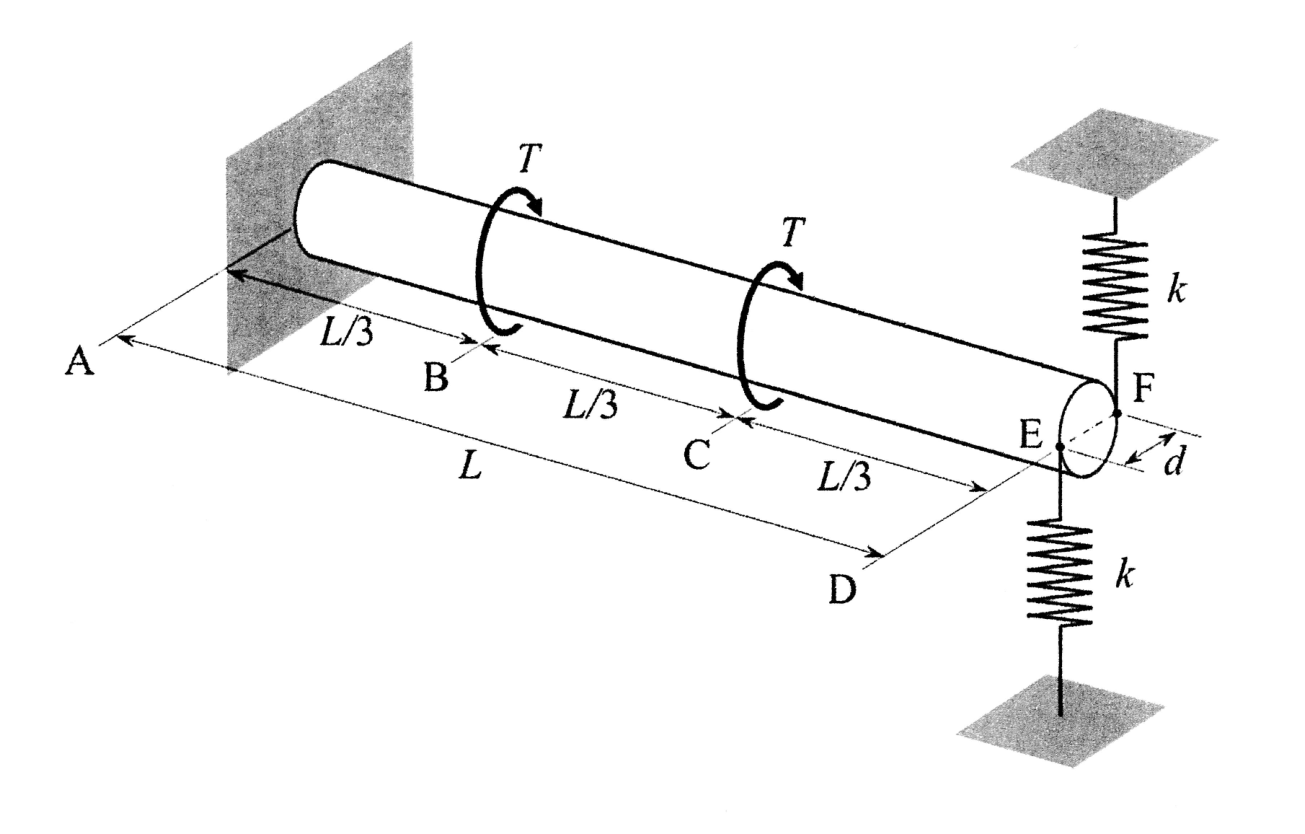
Description 図のように、長さ L L L d d d A B = B C = C D = L / 3 AB=BC=CD=L/3 A B = BC = C D = L /3 T T T k k k G G G
棒の断面二次極モーメント I p I_p I p
k = 0 k=0 k = 0 k ≠ 0 k\ne0 k = 0 P P P
题目描述
如图,均匀圆杆 AD 长 L L L d d d A B = B C = C D = L / 3 AB=BC=CD=L/3 A B = BC = C D = L /3 T T T k k k G G G
求截面极二次矩 I p I_p I p
k = 0 k=0 k = 0 k ≠ 0 k\ne0 k = 0 P P P
Kai (1)
I p = π d 4 32 . \boxed{I_p=\frac{\pi d^4}{32}}. I p = 32 π d 4 . (2)
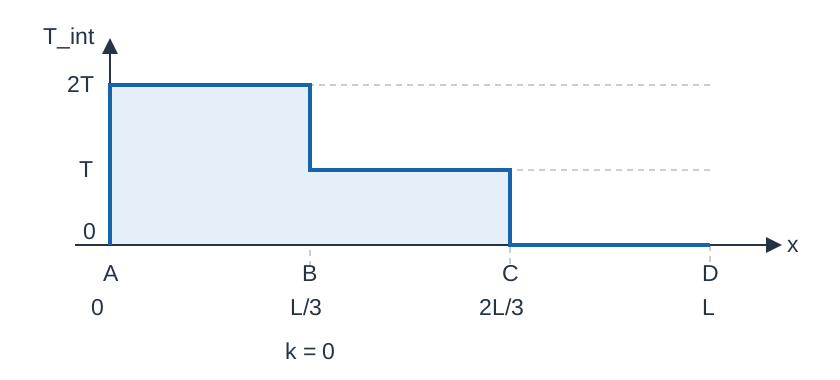
作用モーメント T T T x x x
T i n t ( x ) = { 2 T , 0 < x < L / 3 , T , L / 3 < x < 2 L / 3 , 0 , 2 L / 3 < x < L . T_{\mathrm{int}}(x)=
\begin{cases}
2T,&0<x<L/3,\\
T,&L/3<x<2L/3,\\
0,&2L/3<x<L.
\end{cases} T int ( x ) = ⎩ ⎨ ⎧ 2 T , T , 0 , 0 < x < L /3 , L /3 < x < 2 L /3 , 2 L /3 < x < L .
ϕ ( 0 ) = 0 \phi(0)=0 ϕ ( 0 ) = 0 d ϕ / d x = T i n t / ( G I p ) d\phi/dx=T_{\mathrm{int}}/(GI_p) d ϕ / d x = T int / ( G I p )
ϕ B = 2 T L 3 G I p , ϕ C = ϕ D = T L G I p . \boxed{\phi_B=\frac{2TL}{3GI_p}},\qquad
\boxed{\phi_C=\phi_D=\frac{TL}{GI_p}}. ϕ B = 3 G I p 2 T L , ϕ C = ϕ D = G I p T L . 最大せん断応力は AB 区間の外周に生じ、
τ max = 2 T ( d / 2 ) I p = 32 T π d 3 . \boxed{\tau_{\max}=\frac{2T(d/2)}{I_p}
=\frac{32T}{\pi d^3}}. τ m a x = I p 2 T ( d /2 ) = π d 3 32 T . (3)
D が ϕ D \phi_D ϕ D ( d / 2 ) ϕ D (d/2)\phi_D ( d /2 ) ϕ D
P = k d 2 ϕ D . P=k\frac d2\phi_D. P = k 2 d ϕ D . 2 本のばねによる復元ねじりモーメントは P d Pd P d 2 T − P d 2T-Pd 2 T − P d T − P d T-Pd T − P d − P d -Pd − P d
ϕ D = L 3 G I p [ ( 2 T − P d ) + ( T − P d ) − P d ] = ( T − P d ) L G I p . \phi_D=\frac{L}{3GI_p}\left[(2T-Pd)+(T-Pd)-Pd\right]
=\frac{(T-Pd)L}{GI_p}. ϕ D = 3 G I p L [ ( 2 T − P d ) + ( T − P d ) − P d ] = G I p ( T − P d ) L . 両式を連立すると
P = k d T L 2 G I p + k d 2 L = 16 k T L d ( π G d 2 + 16 k L ) . \boxed{P=\frac{kdTL}{2GI_p+kd^2L}
=\frac{16kTL}{d(\pi Gd^2+16kL)}}. P = 2 G I p + k d 2 L k d T L = d ( π G d 2 + 16 k L ) 16 k T L . k → 0 k\to0 k → 0 P → 0 P\to0 P → 0 k → ∞ k\to\infty k → ∞ P d → T Pd\to T P d → T