大阪大学 工学研究科 機械工学専攻 2014年8月実施 機械力学・機構学 問題1 Author 祭音Myyura (refined with GPT 6 Astra)
Description 問題1(解答用紙:赤)
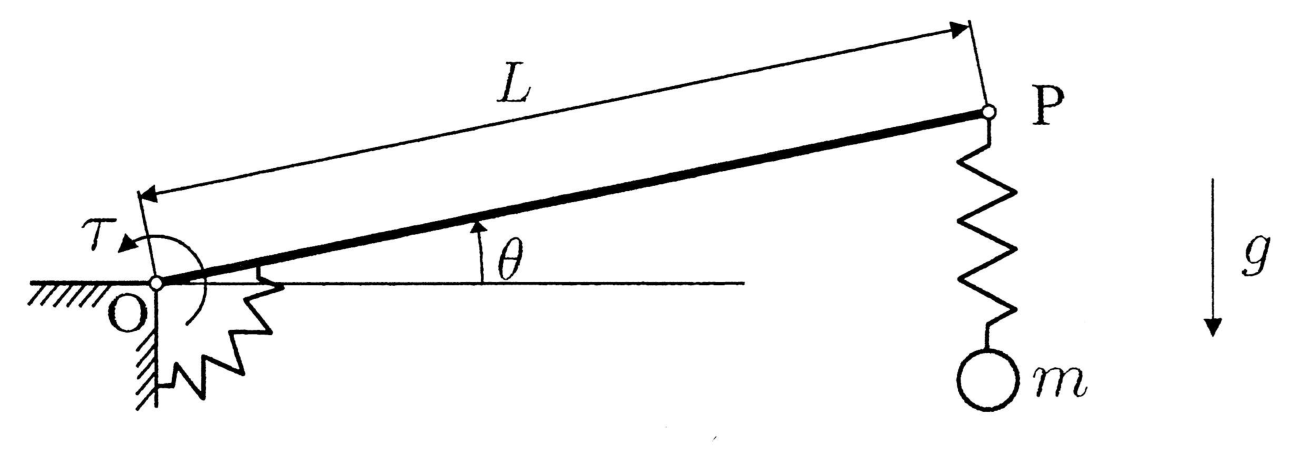
図に示すように、空間内に固定された点 O に長さ L L L 3 m 3m 3 m θ \theta θ θ = 0 \theta=0 θ = 0 α \alpha α α > 0 \alpha>0 α > 0 − α θ -\alpha\theta − α θ τ \tau τ k k k k > 0 k>0 k > 0 ℓ N \ell_N ℓ N m m m
このとき、θ = 0 \theta=0 θ = 0 τ \tau τ τ 0 \tau_0 τ 0 ℓ 0 \ell_0 ℓ 0 g g g
(1) τ 0 \tau_0 τ 0 ℓ 0 \ell_0 ℓ 0
(2) ばねの長さを ℓ \ell ℓ ℓ ˉ = ℓ − ℓ 0 \bar\ell=\ell-\ell_0 ℓ ˉ = ℓ − ℓ 0
(3) τ = τ 0 + A sin ( ω t ) \tau=\tau_0+A\sin(\omega t) τ = τ 0 + A sin ( ω t ) θ = 0 \theta=0 θ = 0 ℓ ˉ ( t ) = B sin ( ω t + ϕ ) \bar\ell(t)=B\sin(\omega t+\phi) ℓ ˉ ( t ) = B sin ( ω t + ϕ ) ω \omega ω A , B , ω , ϕ A,B,\omega,\phi A , B , ω , ϕ A > 0 A>0 A > 0 ω > 0 \omega>0 ω > 0 t t t
(4) τ = τ 0 − β θ \tau=\tau_0-\beta\theta τ = τ 0 − βθ β > 0 \beta>0 β > 0 ℓ ˉ \bar\ell ℓ ˉ θ \theta θ 2 L \sqrt{2}L 2 L β \beta β
题目描述
问题1(使用红色答题纸)
如图,一根长为 L L L 3 m 3m 3 m θ \theta θ α \alpha α α > 0 \alpha>0 α > 0 θ = 0 \theta=0 θ = 0 − α θ -\alpha\theta − α θ τ \tau τ k k k k > 0 k>0 k > 0 ℓ N \ell_N ℓ N m m m
要使杆与重物在 θ = 0 \theta=0 θ = 0 τ 0 \tau_0 τ 0 ℓ 0 \ell_0 ℓ 0 g g g
(1) 求 τ 0 \tau_0 τ 0 ℓ 0 \ell_0 ℓ 0
(2) 将弹簧长度记为 ℓ \ell ℓ ℓ ˉ = ℓ − ℓ 0 \bar\ell=\ell-\ell_0 ℓ ˉ = ℓ − ℓ 0
(3) 施加输入力矩 τ = τ 0 + A sin ( ω t ) \tau=\tau_0+A\sin(\omega t) τ = τ 0 + A sin ( ω t ) θ = 0 \theta=0 θ = 0 ℓ ˉ ( t ) = B sin ( ω t + ϕ ) \bar\ell(t)=B\sin(\omega t+\phi) ℓ ˉ ( t ) = B sin ( ω t + ϕ ) ω \omega ω A , B , ω , ϕ A,B,\omega,\phi A , B , ω , ϕ A > 0 A>0 A > 0 ω > 0 \omega>0 ω > 0 t t t
(4) 施加输入力矩 τ = τ 0 − β θ \tau=\tau_0-\beta\theta τ = τ 0 − βθ β > 0 \beta>0 β > 0 β \beta β ℓ ˉ \bar\ell ℓ ˉ θ \theta θ 2 L \sqrt{2}L 2 L
Kai (1)
おもりの静的つり合いから
k ( ℓ 0 − ℓ N ) = m g , ℓ 0 = ℓ N + m g k . k(\ell_0-\ell_N)=mg,
\qquad
\boxed{\ell_0=\ell_N+\frac{mg}{k}}. k ( ℓ 0 − ℓ N ) = m g , ℓ 0 = ℓ N + k m g . 棒には中央に重力 3 m g 3mg 3 m g m g mg m g
τ 0 = 3 m g L 2 + m g L = 5 2 m g L . \boxed{\tau_0=\frac{3mgL}{2}+mgL=\frac52mgL}. τ 0 = 2 3 m gL + m gL = 2 5 m gL . (2)
棒の O まわりの慣性モーメントは ( 3 m ) L 2 / 3 = m L 2 (3m)L^2/3=mL^2 ( 3 m ) L 2 /3 = m L 2 L sin θ − ℓ L\sin\theta-\ell L sin θ − ℓ
T 2 = 1 2 m L 2 θ ˙ 2 + m 2 ( L θ ˙ − ℓ ˉ ˙ ) 2 . T_2=\frac12mL^2\dot\theta^2
+\frac m2(L\dot\theta-\dot{\bar\ell})^2. T 2 = 2 1 m L 2 θ ˙ 2 + 2 m ( L θ ˙ − ℓ ˉ ˙ ) 2 . 静的つり合いの項を取り除いた位置エネルギーは
U 2 = α 2 θ 2 + k 2 ℓ ˉ 2 . U_2=\frac\alpha2\theta^2+\frac k2\bar\ell^2. U 2 = 2 α θ 2 + 2 k ℓ ˉ 2 . よって
2 m L 2 θ ¨ − m L ℓ ˉ ¨ + α θ = τ − τ 0 , \boxed{2mL^2\ddot\theta-mL\ddot{\bar\ell}+\alpha\theta
=\tau-\tau_0}, 2 m L 2 θ ¨ − m L ℓ ˉ ¨ + α θ = τ − τ 0 , m ℓ ˉ ¨ − m L θ ¨ + k ℓ ˉ = 0 . \boxed{m\ddot{\bar\ell}-mL\ddot\theta+k\bar\ell=0}. m ℓ ˉ ¨ − m L θ ¨ + k ℓ ˉ = 0 . (3)
θ = 0 \theta=0 θ = 0
m ℓ ˉ ¨ + k ℓ ˉ = 0. m\ddot{\bar\ell}+k\bar\ell=0. m ℓ ˉ ¨ + k ℓ ˉ = 0. したがって
ω = k m . \boxed{\omega=\sqrt{\frac km}}. ω = m k . このとき第1式から − m L ℓ ˉ ¨ = A sin ω t -mL\ddot{\bar\ell}=A\sin\omega t − m L ℓ ˉ ¨ = A sin ω t
ℓ ˉ = A k L sin ω t \bar\ell=\frac{A}{kL}\sin\omega t ℓ ˉ = k L A sin ω t が両式を満たす。すなわち B = A / ( k L ) B=A/(kL) B = A / ( k L ) φ = 0 \varphi=0 φ = 0
(4)
K θ = α + β K_\theta=\alpha+\beta K θ = α + β θ = Θ cos ω t \theta=\Theta\cos\omega t θ = Θ cos ω t ℓ ˉ = X cos ω t \bar\ell=X\cos\omega t ℓ ˉ = X cos ω t
( K θ − 2 m L 2 ω 2 m L ω 2 m L ω 2 k − m ω 2 ) ( Θ X ) = 0. \begin{pmatrix}
K_\theta-2mL^2\omega^2&mL\omega^2\\
mL\omega^2&k-m\omega^2
\end{pmatrix}
\begin{pmatrix}\Theta\\X\end{pmatrix}=0. ( K θ − 2 m L 2 ω 2 m L ω 2 m L ω 2 k − m ω 2 ) ( Θ X ) = 0. 振幅の条件は ∣ X / Θ ∣ = 2 L |X/\Theta|=\sqrt2L ∣ X /Θ∣ = 2 L r = X / ( L Θ ) = ± 2 r=X/(L\Theta)=\pm\sqrt2 r = X / ( L Θ ) = ± 2
ω 2 = k m r r − 1 . \omega^2=\frac km\frac{r}{r-1}. ω 2 = m k r − 1 r . 第1行から
K θ k L 2 = r ( 2 − r ) r − 1 = 2. \frac{K_\theta}{kL^2}
=\frac{r(2-r)}{r-1}=2. k L 2 K θ = r − 1 r ( 2 − r ) = 2. したがって
β = 2 k L 2 − α . \boxed{\beta=2kL^2-\alpha}. β = 2 k L 2 − α . β > 0 \beta>0 β > 0 α < 2 k L 2 \alpha<2kL^2 α < 2 k L 2
ω − = ( 2 − 2 ) k m , ω + = ( 2 + 2 ) k m . \boxed{\omega_-=\sqrt{(2-\sqrt2)\frac km}},\qquad
\boxed{\omega_+=\sqrt{(2+\sqrt2)\frac km}}. ω − = ( 2 − 2 ) m k , ω + = ( 2 + 2 ) m k . 低周波側では X / Θ = − 2 L X/\Theta=-\sqrt2L X /Θ = − 2 L X / Θ = + 2 L X/\Theta=+\sqrt2L X /Θ = + 2 L