大阪大学 工学研究科 機械工学専攻 2013年8月実施 材料力学 問題2 Author 祭音Myyura (refined with GPT 6 Astra)
Description 問題2(解答用紙:白)
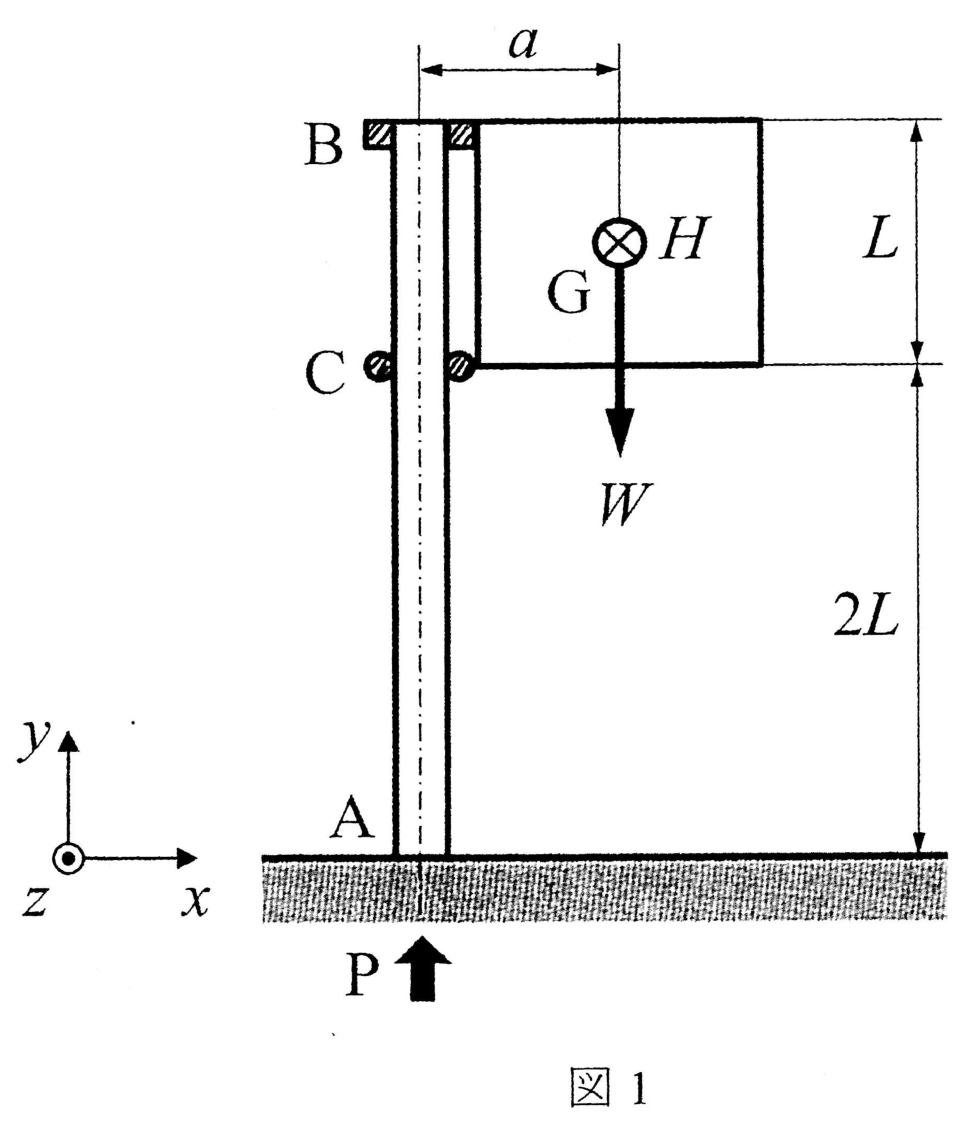
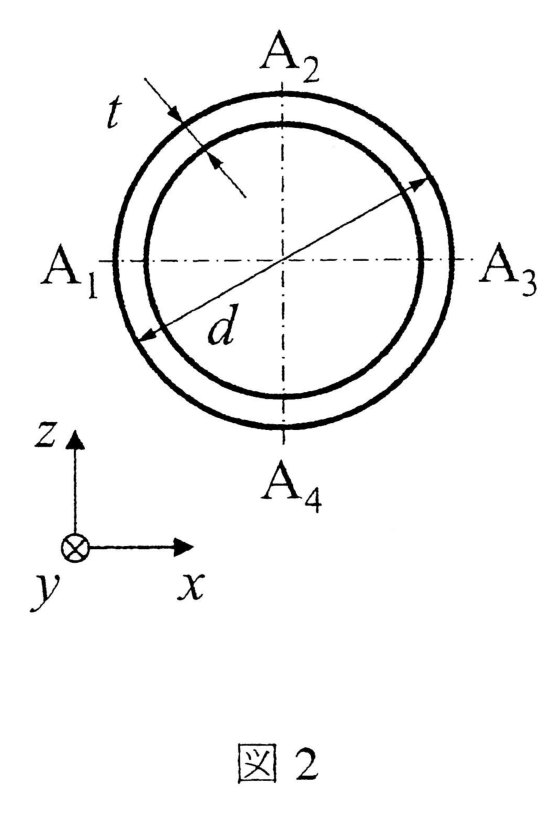
図1のように、端面 A が床に固定された外径 d d d t t t W W W H H H 2 L 2L 2 L L L L a a a A 1 A_1 A 1 A 4 A_4 A 4
(1) 薄肉の条件(t ≪ d t\ll d t ≪ d
(2) 端面 A に生じる軸方向力、曲げモーメント、ねじりモーメントを求めなさい。
(3) H = W / 3 H=W/3 H = W /3 a = L / 2 a=L/2 a = L /2 d = L / 3 d=L/3 d = L /3
题目描述
问题2(使用白色答题纸)
如图1,端面 A 固定于地面的支柱 AB 竖直放置,其截面为外径 d d d t t t W W W H H H 2 L 2L 2 L L L L a a a A 1 A_1 A 1 A 4 A_4 A 4
(1) 利用薄壁条件 t ≪ d t\ll d t ≪ d
(2) 求端面 A 上产生的轴向力、弯矩和扭矩。
(3) 当 H = W / 3 H=W/3 H = W /3 a = L / 2 a=L/2 a = L /2 d = L / 3 d=L/3 d = L /3
Kai (1)
半径を r = d / 2 r=d/2 r = d /2
S = π d t , I x = I z = I = π d 3 t 8 , J = I x + I z = π d 3 t 4 . \boxed{S=\pi dt},\qquad
\boxed{I_x=I_z=I=\frac{\pi d^3t}{8}},\qquad
\boxed{J=I_x+I_z=\frac{\pi d^3t}{4}}. S = π d t , I x = I z = I = 8 π d 3 t , J = I x + I z = 4 π d 3 t . 以下では、この薄肉近似によるはりの応力を求める。
(2)
図1の座標で、G の位置と作用力は
r G = ( a , 5 L / 2 , 0 ) , F = ( 0 , − W , − H ) . \boldsymbol r_G=(a,5L/2,0),\qquad
\boldsymbol F=(0,-W,-H). r G = ( a , 5 L /2 , 0 ) , F = ( 0 , − W , − H ) . したがって A に伝達される荷重のモーメントは
r G × F = ( − 5 H L 2 , a H , − a W ) . \boldsymbol r_G\times\boldsymbol F
=\left(-\frac{5HL}{2},\ aH,\ -aW\right). r G × F = ( − 2 5 H L , a H , − aW ) . 軸力は圧縮で大きさ W W W
N = − W , M b = ( a W ) 2 + ( 5 H L 2 ) 2 , T = a H . \boxed{N=-W},\qquad
\boxed{M_b=\sqrt{(aW)^2+\left(\frac{5HL}{2}\right)^2}},\qquad
\boxed{T=aH}. N = − W , M b = ( aW ) 2 + ( 2 5 H L ) 2 , T = a H . 支持部の反力・反モーメントは上記荷重と逆向きである。また、z z z V z = − H V_z=-H V z = − H
(3)
図2で、+ x +x + x A 3 A_3 A 3 + z +z + z A 2 A_2 A 2 θ \theta θ
x = r cos θ , z = r sin θ x=r\cos\theta,\qquad z=r\sin\theta x = r cos θ , z = r sin θ とおく。棒軸方向の垂直応力は、圧縮軸力と二方向の曲げを重ね合わせて
σ y ( θ ) = − W S − a W I x + 5 H L 2 I z . \sigma_y(\theta)=-\frac{W}{S}-\frac{aW}{I}x
+\frac{5HL}{2I}z. σ y ( θ ) = − S W − I aW x + 2 I 5 H L z . 薄肉円管では、ねじりによる一定せん断流と横せん断力によるせん断流を重ね合わせる。θ \theta θ e θ = ( − sin θ , 0 , cos θ ) \boldsymbol e_\theta=(-\sin\theta,0,\cos\theta) e θ = ( − sin θ , 0 , cos θ )
τ y θ ( θ ) = − T r J − H π r t cos θ = − 2 a H π d 2 t − 2 H π d t cos θ . \tau_{y\theta}(\theta)
=-\frac{Tr}{J}-\frac{H}{\pi rt}\cos\theta
=-\frac{2aH}{\pi d^2t}-\frac{2H}{\pi dt}\cos\theta. τ y θ ( θ ) = − J T r − π r t H cos θ = − π d 2 t 2 a H − π d t 2 H cos θ . 第2項は ∫ τ y θ cos θ r t d θ = − H \int\tau_{y\theta}\cos\theta\,rt\,d\theta=-H ∫ τ y θ cos θ r t d θ = − H
H = W / 3 H=W/3 H = W /3 a = L / 2 a=L/2 a = L /2 d = L / 3 d=L/3 d = L /3 σ 0 = W / ( π d t ) \sigma_0=W/(\pi dt) σ 0 = W / ( π d t )
s ( θ ) = σ y σ 0 = − 1 − 6 cos θ + 10 sin θ , q ( θ ) = τ y θ σ 0 = − 1 − 2 3 cos θ . \begin{gathered}
s(\theta)=\frac{\sigma_y}{\sigma_0}=-1-6\cos\theta+10\sin\theta,\\
q(\theta)=\frac{\tau_{y\theta}}{\sigma_0}=-1-\frac23\cos\theta.
\end{gathered} s ( θ ) = σ 0 σ y = − 1 − 6 cos θ + 10 sin θ , q ( θ ) = σ 0 τ y θ = − 1 − 3 2 cos θ . 半径方向応力を無視した局所平面応力状態の主応力は
σ ± = σ 0 2 [ s ± s 2 + 4 q 2 ] , σ 3 = 0. \sigma_\pm=\frac{\sigma_0}{2}\left[s\pm\sqrt{s^2+4q^2}\right],
\qquad \sigma_3=0. σ ± = 2 σ 0 [ s ± s 2 + 4 q 2 ] , σ 3 = 0. したがって求める値は次の一変数関数の最大値である。
max ∣ σ i ∣ σ 0 = max − π ≤ θ ≤ π F ( θ ) , F ( θ ) = ∣ s ( θ ) ∣ + s ( θ ) 2 + 4 q ( θ ) 2 2 . \frac{\max|\sigma_i|}{\sigma_0}
=\max_{-\pi\le\theta\le\pi}
F(\theta),\qquad
F(\theta)=\frac{|s(\theta)|+\sqrt{s(\theta)^2+4q(\theta)^2}}{2}. σ 0 max ∣ σ i ∣ = − π ≤ θ ≤ π max F ( θ ) , F ( θ ) = 2 ∣ s ( θ ) ∣ + s ( θ ) 2 + 4 q ( θ ) 2 . 最大点は圧縮側にある。そこで
a ( θ ) = 1 + 6 cos θ − 10 sin θ , b ( θ ) = 1 + 2 3 cos θ a(\theta)=1+6\cos\theta-10\sin\theta,
\qquad b(\theta)=1+\frac23\cos\theta a ( θ ) = 1 + 6 cos θ − 10 sin θ , b ( θ ) = 1 + 3 2 cos θ とおくと、圧縮側では F 2 − a F − b 2 = 0 F^2-aF-b^2=0 F 2 − a F − b 2 = 0
a ′ ( θ ) F ( θ ) + 2 b ( θ ) b ′ ( θ ) = 0 . \boxed{a'(\theta)F(\theta)+2b(\theta)b'(\theta)=0}. a ′ ( θ ) F ( θ ) + 2 b ( θ ) b ′ ( θ ) = 0 . この条件の根、引張り側の停留点、および s = 0 s=0 s = 0
θ ∗ = − 1.020112295 r a d = − 58.44812914 ∘ , F ( θ ∗ ) = 12.80339146. \begin{gathered}
\theta_*=-1.020112295\ \mathrm{rad}=-58.44812914^\circ,\\
F(\theta_*)=12.80339146.
\end{gathered} θ ∗ = − 1.020112295 rad = − 58.4481291 4 ∘ , F ( θ ∗ ) = 12.80339146. ゆえに
max ∣ σ i ∣ ≃ 12.80339146 W π d t . \boxed{\max|\sigma_i|\simeq12.80339146\,\frac{W}{\pi dt}}. max ∣ σ i ∣ ≃ 12.80339146 π d t W . 発生位置は、図2の A 3 A_3 A 3 A 4 A_4 A 4 58.4481 ∘ 58.4481^\circ 58.448 1 ∘