大阪大学 工学研究科 機械工学専攻 2013年8月実施 材料力学 問題1
Author
祭音Myyura (refined with GPT 6 Astra)
Description
問題1(解答用紙:赤)
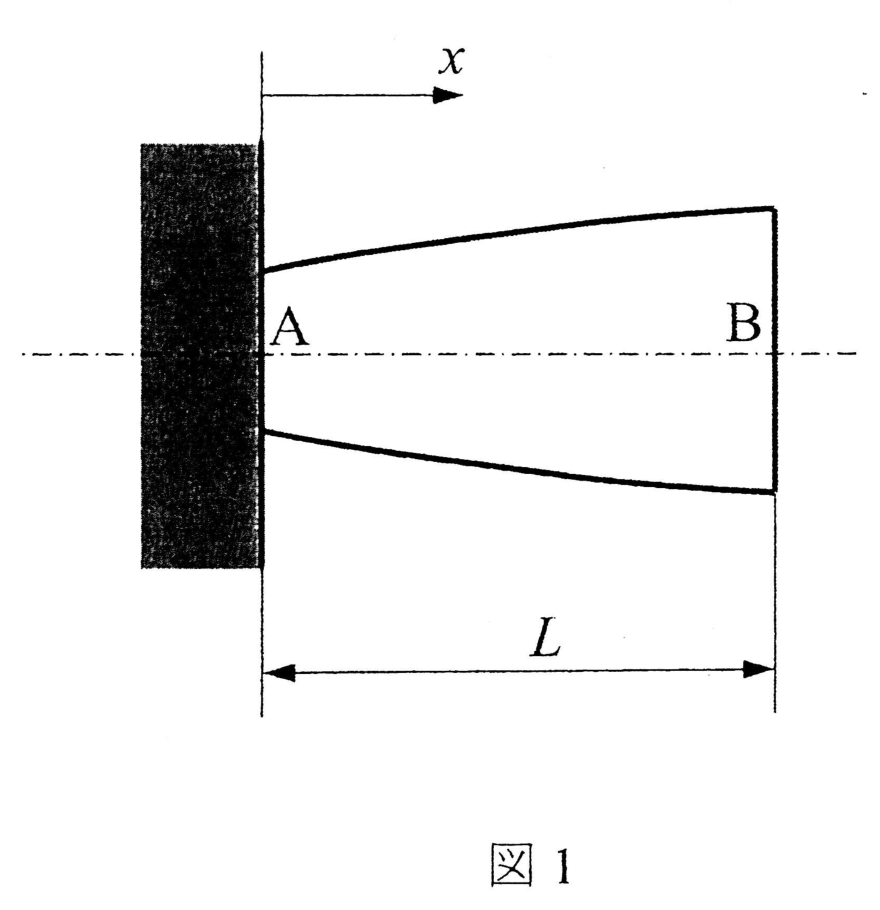
図1のように、端面 A から端面 B にかけて断面積が線形に変化する長さ L の丸棒 AB を、端面 A で固定支持した。この丸棒の端面 A における断面積を A0、端面 B における断面積を A1 とする。丸棒のヤング率を E、線膨張係数を α とし、端面 A から端面 B に向かう距離を x として以下の問いに答えなさい。
(1) 丸棒全体を加熱し、その温度上昇分が T0 で十分に長い時間保持した。このとき、自由端 B での伸び uB を求めなさい。
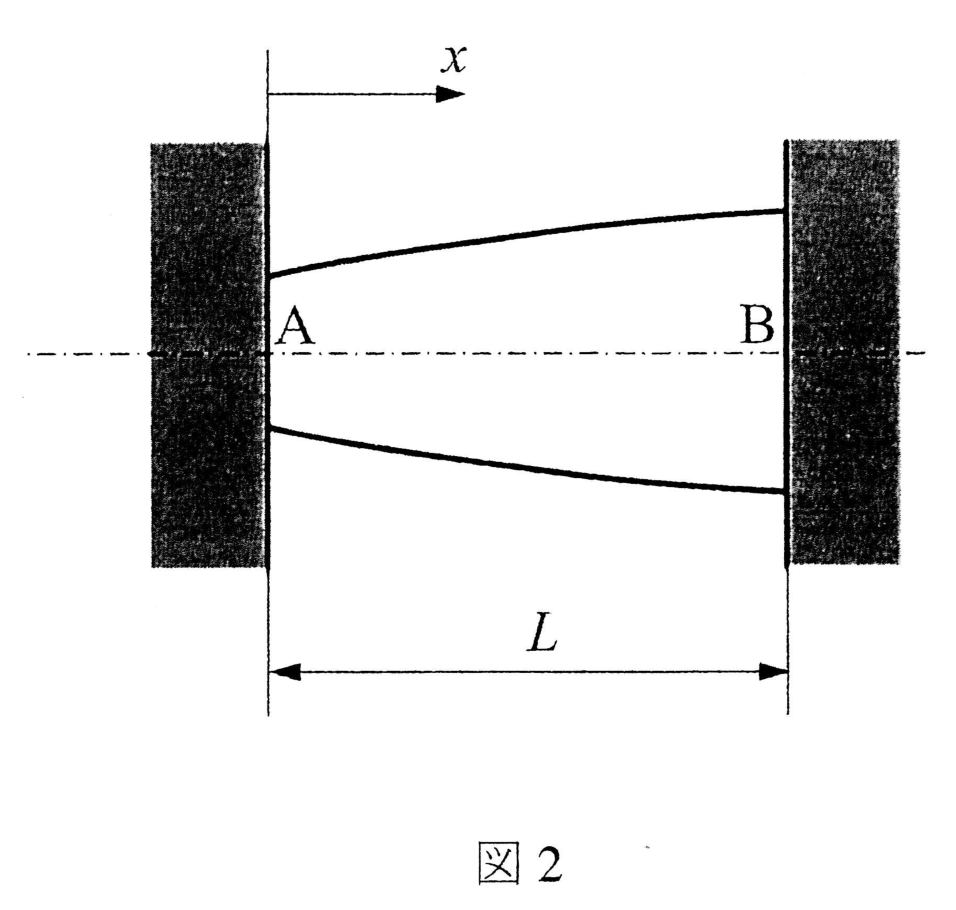
加熱前の温度に戻して十分に長い時間保持した後、図2のように端面 B も固定した。このとき、以下の問いに答えなさい。
(2) 再び加熱し、温度上昇分が T0 で十分に長い時間保持した。このとき、端面 B に生じる支持反力 RB と、丸棒に生じる熱応力 σ(x) を求めなさい。
(3) 加熱後の温度上昇分が一様な T0 ではなく、2次関数の分布 T(x)=T0x2/L2 となった。このとき、支持反力 RB は小問 (2) の場合の何倍になるか答えなさい。
题目描述
问题1(使用红色答题纸)
如图1,将长为 L、截面积从端面 A 到端面 B 线性变化的圆杆 AB 固定支承于 A 端。A、B 两端的截面积分别为 A0、A1。圆杆的杨氏模量为 E,线膨胀系数为 α;用 x 表示从 A 端朝 B 端量取的距离。回答下列问题。
(1) 对整根圆杆加热,使其温升为 T0,并保持足够长的时间。求自由端 B 的伸长量 uB。
将温度恢复到加热前的温度并保持足够长的时间后,如图2所示将 B 端也固定。回答下列问题。
(2) 再次加热,使温升为 T0 并保持足够长的时间。求端面 B 的支座反力 RB 和圆杆中的热应力 σ(x)。
(3) 加热后的温升不再是均匀的 T0,而按二次函数 T(x)=T0x2/L2 分布。此时支座反力 RB 是 (2) 中结果的几倍?
Kai
断面積は
A(x)=A0+LA1−A0x.
(1)
自由端には軸力が作用せず、全域で軸ひずみは αT0 である。よって B 向きを正とすると
uB=∫0LαT0dx=αT0L.
(2)
棒に生じる一定の軸力を N(引張り正)とする。全伸びが 0 となる条件は
0=∫0L(EA(x)N+αT0)dx.
A1=A0 のとき
∫0LA(x)dx=A1−A0LlogA0A1.
したがって圧縮軸力の大きさ、すなわち B の反力の大きさは
RB=−N=log(A1/A0)EαT0(A1−A0).
B における反力の向きは −x 方向である。垂直応力は
σ(x)=A(x)N=−log(A1/A0)[A0+(A1−A0)x/L]EαT0(A1−A0).
A1=A0 の場合は連続極限をとり、RB=EA0αT0、σ=−EαT0 となる。
(3)
一般の温度上昇に対して
N=−Eα∫0Ldx/A(x)∫0LT(x)dx.
今回の自由熱伸びは
α∫0LL2T0x2dx=3αT0L
で、(2) の 1/3 である。軸方向の柔度は変わらないので
RB(2)RB(3)=31.