大阪大学 工学研究科 機械工学専攻 2013年8月実施 機械力学・機構学 問題1 Author 祭音Myyura (refined with GPT 6 Astra)
Description 問題1(解答用紙:赤)
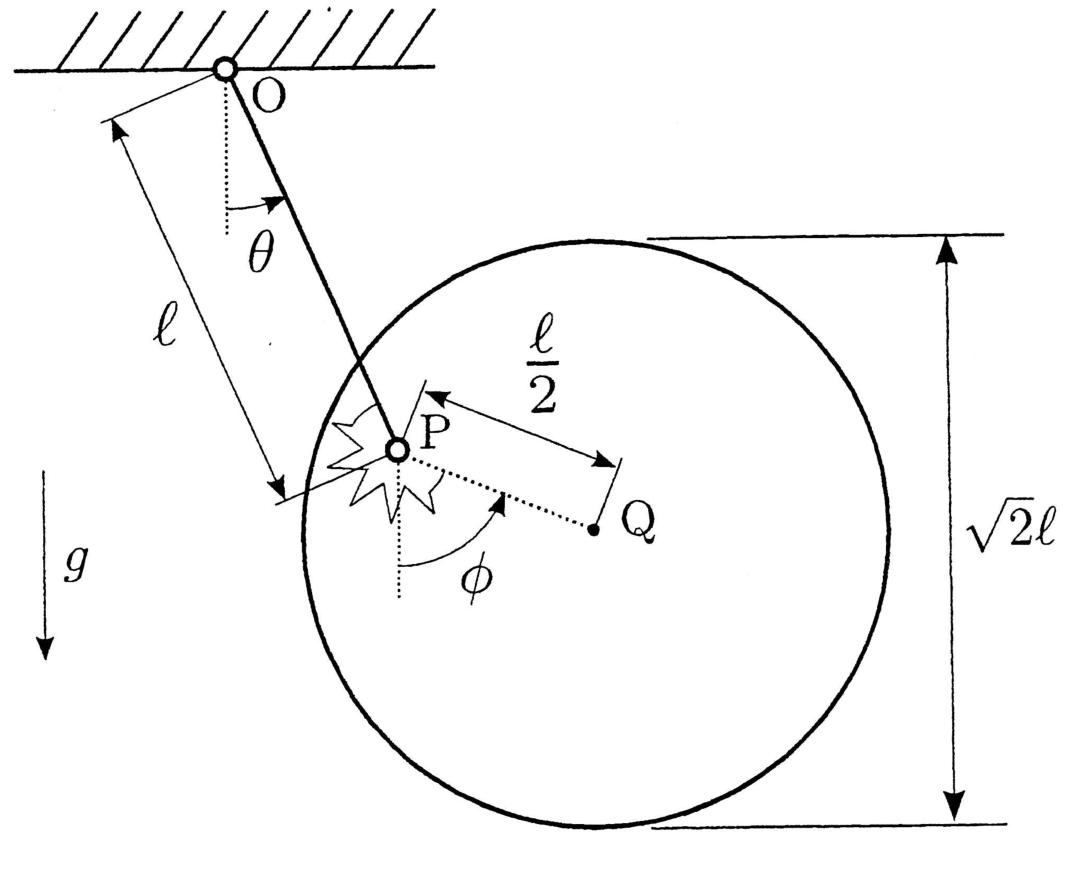
図に示すように、紙面に平行な鉛直面内に固定された点 O から長さ ℓ \ell ℓ m m m 2 ℓ \sqrt{2}\ell 2 ℓ P Q ‾ = ℓ / 2 \overline{\mathrm{PQ}}=\ell/2 PQ = ℓ /2 O P ‾ \overline{\mathrm{OP}} OP θ \theta θ P Q ‾ \overline{\mathrm{PQ}} PQ ϕ \phi ϕ ϕ − θ = 0 \phi-\theta=0 ϕ − θ = 0 K = m g ℓ k K=mg\ell k K = m g ℓ k k > 0 k>0 k > 0 K ( ϕ − θ ) K(\phi-\theta) K ( ϕ − θ ) θ = 0 \theta=0 θ = 0 ϕ = 0 \phi=0 ϕ = 0 g g g
(1) 系全体の運動エネルギー T T T U U U
(2) 微小運動の運動方程式を求めなさい。
(3) 微小運動に対する固有角振動数 ω 1 \omega_1 ω 1 ω 2 \omega_2 ω 2 ω 1 > ω 2 \omega_1>\omega_2 ω 1 > ω 2 k k k ℓ \ell ℓ g g g
(4) k k k ω 2 \omega_2 ω 2 ℓ \ell ℓ g g g
题目描述
问题1(使用红色答题纸)
如图,在平行于纸面的竖直平面内,从固定点 O 悬挂一根长为 ℓ \ell ℓ m m m 2 ℓ \sqrt{2}\ell 2 ℓ P Q ‾ = ℓ / 2 \overline{\mathrm{PQ}}=\ell/2 PQ = ℓ /2 O P ‾ \overline{\mathrm{OP}} OP P Q ‾ \overline{\mathrm{PQ}} PQ θ \theta θ ϕ \phi ϕ ϕ − θ = 0 \phi-\theta=0 ϕ − θ = 0 K = m g ℓ k K=mg\ell k K = m g ℓ k k > 0 k>0 k > 0 K ( ϕ − θ ) K(\phi-\theta) K ( ϕ − θ ) θ = 0 \theta=0 θ = 0 ϕ = 0 \phi=0 ϕ = 0 g g g
(1) 求整个系统的动能 T T T U U U
(2) 求微小运动的运动方程。
(3) 用 k k k ℓ \ell ℓ g g g ω 1 \omega_1 ω 1 ω 2 \omega_2 ω 2 ω 1 > ω 2 \omega_1>\omega_2 ω 1 > ω 2
(4) 用 ℓ \ell ℓ g g g k k k ω 2 \omega_2 ω 2
Kai (1)
円板の半径は ℓ / 2 \ell/\sqrt2 ℓ / 2
I Q = 1 2 m ( ℓ 2 ) 2 = m ℓ 2 4 . I_Q=\frac12m\left(\frac{\ell}{\sqrt2}\right)^2
=\frac{m\ell^2}{4}. I Q = 2 1 m ( 2 ℓ ) 2 = 4 m ℓ 2 . Q の座標を右向き X X X Y Y Y
X Q = ℓ sin θ + ℓ 2 sin ϕ , Y Q = − ℓ cos θ − ℓ 2 cos ϕ . X_Q=\ell\sin\theta+\frac\ell2\sin\phi,
\qquad
Y_Q=-\ell\cos\theta-\frac\ell2\cos\phi. X Q = ℓ sin θ + 2 ℓ sin ϕ , Y Q = − ℓ cos θ − 2 ℓ cos ϕ . よって、重心の並進と重心まわりの回転を合わせて
T = m 2 ( X ˙ Q 2 + Y ˙ Q 2 ) + I Q 2 ϕ ˙ 2 = m ℓ 2 2 θ ˙ 2 + m ℓ 2 2 cos ( θ − ϕ ) θ ˙ ϕ ˙ + m ℓ 2 4 ϕ ˙ 2 . \begin{aligned}
T&=\frac m2(\dot X_Q^2+\dot Y_Q^2)+\frac{I_Q}{2}\dot\phi^2\\
&=\boxed{\frac{m\ell^2}{2}\dot\theta^2
+\frac{m\ell^2}{2}\cos(\theta-\phi)\dot\theta\dot\phi
+\frac{m\ell^2}{4}\dot\phi^2}.
\end{aligned} T = 2 m ( X ˙ Q 2 + Y ˙ Q 2 ) + 2 I Q ϕ ˙ 2 = 2 m ℓ 2 θ ˙ 2 + 2 m ℓ 2 cos ( θ − ϕ ) θ ˙ ϕ ˙ + 4 m ℓ 2 ϕ ˙ 2 . θ = ϕ = 0 \theta=\phi=0 θ = ϕ = 0
U = m g ℓ [ ( 1 − cos θ ) + 1 2 ( 1 − cos ϕ ) + k 2 ( ϕ − θ ) 2 ] . \boxed{U=mg\ell\left[(1-\cos\theta)+\frac12(1-\cos\phi)
+\frac{k}{2}(\phi-\theta)^2\right]}. U = m g ℓ [ ( 1 − cos θ ) + 2 1 ( 1 − cos ϕ ) + 2 k ( ϕ − θ ) 2 ] . 微小運動の計算では、これらの二次部分
T 2 = m ℓ 2 2 θ ˙ 2 + m ℓ 2 2 θ ˙ ϕ ˙ + m ℓ 2 4 ϕ ˙ 2 , T_2=\frac{m\ell^2}{2}\dot\theta^2
+\frac{m\ell^2}{2}\dot\theta\dot\phi
+\frac{m\ell^2}{4}\dot\phi^2, T 2 = 2 m ℓ 2 θ ˙ 2 + 2 m ℓ 2 θ ˙ ϕ ˙ + 4 m ℓ 2 ϕ ˙ 2 , U 2 = m g ℓ 2 [ θ 2 + 1 2 ϕ 2 + k ( ϕ − θ ) 2 ] U_2=\frac{mg\ell}{2}\left[\theta^2+\frac12\phi^2+k(\phi-\theta)^2\right] U 2 = 2 m g ℓ [ θ 2 + 2 1 ϕ 2 + k ( ϕ − θ ) 2 ] を用いる。ϕ \phi ϕ
(2)
L = T 2 − U 2 \mathcal L=T_2-U_2 L = T 2 − U 2
m ℓ 2 ( θ ¨ + 1 2 ϕ ¨ ) + m g ℓ [ ( 1 + k ) θ − k ϕ ] = 0 , \boxed{m\ell^2\left(\ddot\theta+\frac12\ddot\phi\right)
+mg\ell\left[(1+k)\theta-k\phi\right]=0}, m ℓ 2 ( θ ¨ + 2 1 ϕ ¨ ) + m g ℓ [ ( 1 + k ) θ − k ϕ ] = 0 , m ℓ 2 ( 1 2 θ ¨ + 1 2 ϕ ¨ ) + m g ℓ [ − k θ + ( 1 2 + k ) ϕ ] = 0 . \boxed{m\ell^2\left(\frac12\ddot\theta+\frac12\ddot\phi\right)
+mg\ell\left[-k\theta+\left(\frac12+k\right)\phi\right]=0}. m ℓ 2 ( 2 1 θ ¨ + 2 1 ϕ ¨ ) + m g ℓ [ − k θ + ( 2 1 + k ) ϕ ] = 0 . (3)
λ = ω 2 ℓ / g \lambda=\omega^2\ell/g λ = ω 2 ℓ / g
det [ ( 1 + k − k − k 1 / 2 + k ) − λ ( 1 1 / 2 1 / 2 1 / 2 ) ] = 0. \det\left[
\begin{pmatrix}1+k&-k\\-k&1/2+k\end{pmatrix}
-\lambda\begin{pmatrix}1&1/2\\1/2&1/2\end{pmatrix}
\right]=0. det [ ( 1 + k − k − k 1/2 + k ) − λ ( 1 1/2 1/2 1/2 ) ] = 0. したがって
λ 2 − ( 4 + 10 k ) λ + ( 2 + 6 k ) = 0 , \lambda^2-(4+10k)\lambda+(2+6k)=0, λ 2 − ( 4 + 10 k ) λ + ( 2 + 6 k ) = 0 , ω 1 = g ℓ ( 2 + 5 k + 25 k 2 + 14 k + 2 ) , \boxed{\omega_1=\sqrt{\frac g\ell\left(2+5k+\sqrt{25k^2+14k+2}\right)}}, ω 1 = ℓ g ( 2 + 5 k + 25 k 2 + 14 k + 2 ) , ω 2 = g ℓ ( 2 + 5 k − 25 k 2 + 14 k + 2 ) . \boxed{\omega_2=\sqrt{\frac g\ell\left(2+5k-\sqrt{25k^2+14k+2}\right)}}. ω 2 = ℓ g ( 2 + 5 k − 25 k 2 + 14 k + 2 ) . (4)
小さい固有値を有理化すると
λ 2 = 2 + 6 k 2 + 5 k + 25 k 2 + 14 k + 2 ⟶ 3 5 . \lambda_2=
\frac{2+6k}{2+5k+\sqrt{25k^2+14k+2}}
\longrightarrow\frac35. λ 2 = 2 + 5 k + 25 k 2 + 14 k + 2 2 + 6 k ⟶ 5 3 . よって
lim k → ∞ ω 2 = 3 g 5 ℓ . \boxed{\lim_{k\to\infty}\omega_2=\sqrt{\frac{3g}{5\ell}}}. k → ∞ lim ω 2 = 5 ℓ 3 g . 実際、ばねが無限に硬い極限では θ = ϕ \theta=\phi θ = ϕ 3 ℓ / 2 3\ell/2 3 ℓ /2 I O = m ( 3 ℓ / 2 ) 2 + I Q = 5 m ℓ 2 / 2 I_O=m(3\ell/2)^2+I_Q=5m\ell^2/2 I O = m ( 3 ℓ /2 ) 2 + I Q = 5 m ℓ 2 /2 3 m g ℓ / 2 3mg\ell/2 3 m g ℓ /2