名古屋大学 理学研究科 物理学教室 2019年8月実施 物理学 [II]
Author
Miyake
Description
半径 a の円形導線を流れる円電流を考える.導線の太さは無視でき,電流は常に一定値 I に保たれるように調節されている.円形導線は,その中心が座標原点に一致するように,xy 平面内に固定されている.円形導線上の任意の点 P の位置を,位置ベクトル s,あるいは x 軸から測った角度 φ で表す(図1).以下の問いに答えよ.ただし,電流素片 Ids が磁場 B から受ける力は
dF=Ids×B
で与えられることを用いてよい.重力,空気抵抗,および円電流のつくる磁場は無視する.また,円形導線は,力などを受けても変形しないとする.ベクトル量については,向きと大きさが分かるように(たとえば成分表示で)解答せよ.
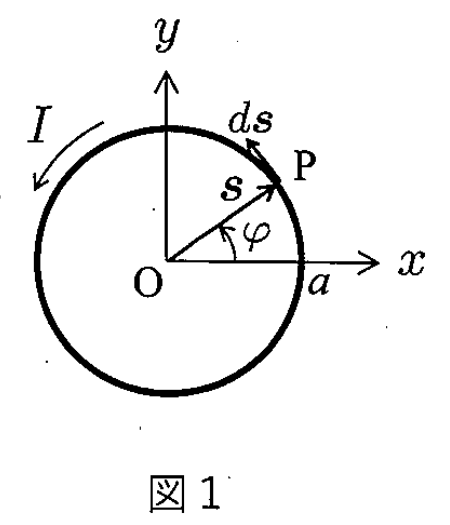
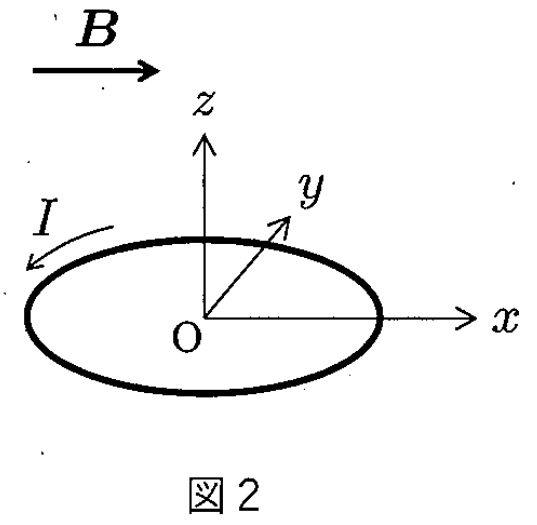
図2に示すように,空間的に一様な静磁場が x 軸方向にかけられている状況を考えよ.すなわち,B0 を定数として,B=(B0,0,0) とする.
(a) 円形導線の微小部分 [φ,φ+dφ] に働く力 dF による,原点まわりの力のモーメント(トルク)dN=s×dF を求めよ.
(b) (a)の結果を積分することにより,円形導線全体に働くトルク N を求めよ.
(c) 一般に,磁気モーメント μ は,磁場 B のもとでトルク N=μ×B を受ける.このことと(b)の結果から,今考えている円電流と等価な磁気モーメント μ を,I と a を用いて表せ.
(d) つぎに,円形導線の固定をそっと解除したところ,ある軸のまわりに回転運動を始めた.その回転運動について最も適切なものを以下の(1)~(4)から1つ選べ.
- (1) x 軸のまわりに一定方向に回転しつづける.
- (2) y 軸のまわりに一定方向に回転しつづける.
- (3) x 軸のまわりに振動する回転運動を行う.
- (4) y 軸のまわりに振動する回転運動を行う.
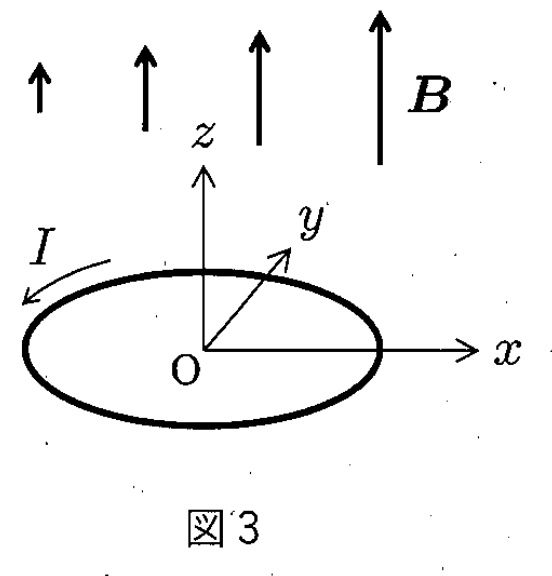
図3に示すように,大きさが座標 x に線形に依存する静磁場が,z 軸方向にかけられた状況を考える.すなわち,B0,B1 を定数として B=(0,0,B0+B1x) とする.前問と同様に,円形導線は,中心が座標原点に一致するように,xy 平面内に固定されている.
(a) 円形導線の微小部分 [φ,φ+dφ] に働く力 dF を求めよ.
(b) (a)の結果を積分することにより,円形導線全体に働く力 F を求めよ.
つぎに,時刻 t=0 において,円形導線の固定をそっと解除した.以下では t≥0 とする.
(c) 時刻 t における円形導線の中心の位置を求めよ.ただし,円形導線の全質量を M とする.
(d) 時刻 t において円形導線に誘起される逆起電力を求めよ.
(e) 冒頭に記したように,円電流は一定に保たれている.(d)で求めた逆起電力に抗して電流値を一定に保つために必要な電気エネルギーを,時刻 t までの積分値として求めよ.
(f) 時刻 t に円形導線がもつ運動エネルギーを求め,(e)の結果と比較せよ.
题目描述
考虑流经半径为 a 的圆形导线的环形电流。忽略导线粗细,通过调节使电流始终保持恒定值 I。导线固定于 xy 平面内,中心与坐标原点重合。导线上任意点 P 的位置用位置向量 s 或从 x 轴量起的角度 φ 表示(图1)。可以使用电流元 Ids 在磁场 B 中受力的公式
dF=Ids×B.
忽略重力、空气阻力和环形电流自身产生的磁场。设导线即使受力也不变形。对于向量,须以能明确方向和大小的形式(例如分量表示)作答。
问1 如图2所示,考虑沿 x 轴方向施加空间均匀静磁场的情况,即 B=(B0,0,0),其中 B0 为常数。
(a) 求导线微小部分 [φ,φ+dφ] 所受力 dF 对原点的力矩 dN=s×dF。
(b) 对(a)的结果积分,求整个圆形导线所受的力矩 N。
(c) 一般而言,磁矩 μ 在磁场 B 中受到力矩 N=μ×B。利用这一关系和(b)的结果,用 I,a 表示与此环形电流等效的磁矩 μ。
(d) 轻轻解除导线的固定后,它开始绕某一轴转动。从下列四项中选择最恰当的一项。
- (1) 绕 x 轴沿固定方向持续旋转。
- (2) 绕 y 轴沿固定方向持续旋转。
- (3) 绕 x 轴作振荡式转动。
- (4) 绕 y 轴作振荡式转动。
问2 如图3所示,考虑沿 z 轴方向施加大小随坐标 x 线性变化的静磁场,即 B=(0,0,B0+B1x),其中 B0,B1 为常数。与前问相同,圆形导线固定于 xy 平面,中心与坐标原点重合。
(a) 求导线微小部分 [φ,φ+dφ] 所受的力 dF。
(b) 对(a)的结果积分,求整个圆形导线所受的力 F。
接着在 t=0 时轻轻解除导线的固定。以下设 t≥0。
(c) 求时刻 t 导线中心的位置,设导线总质量为 M。
(d) 求时刻 t 导线中感应出的反电动势。
(e) 如开头所述,环形电流保持恒定。求为克服(d)所得反电动势并保持电流恒定所需的电能,用从初始时刻到 t 的积分值表示。
(f) 求时刻 t 导线的动能,并与(e)的结果比较。
Kai
問 1.
(a)
sdsdFdN=a(cosφ,sinφ,0)=adφ(−sinφ,cosφ,0)=−IB0acosφ dφ(0,0,1)=−IB0a2cosφ dφ(sinφ,−cosφ,0)=21IB0a2dφ(−sin2φ,cos2φ+1,0)
(b)
N=21IB0a2∫02πdφ(−sin2φ,cos2φ+1,0)=21IB0a2[(21cos2φ,21sin2φ+φ,0)]02π=πIB0a2(0,1,0)
(c)
(b) より
N=πIB0a2(0,0,1)×(1,0,0)
と書けるので、
μ=πIa2(0,0,1)
がわかる。
(d)
y 軸まわりの回転角を α とすると、μ=μ(sinα,0,cosα) であり、
Ny=μB0cosα,U(α)=−μB0sinα.
静止状態 α=0 から出発すると全エネルギーは 0。B0>0 の場合、α=π/2 が安定な向きで、α=0 と π の間を往復する。したがって (4)。B0 の符号が逆でも、振動軸は y 軸である。
問 2.
(a)
dF=Ia(B0+B1acosφ)(cosφ,sinφ,0)dφ.
(b)
F=∫02πdF=πIa2B1(1,0,0).
各微小力は中心からの半径方向なので中心まわりのトルクは 0 であり、導線は回転せず並進する。
(c)
中心の x 座標を X(t) とする。移動後は (a) の磁場に B1X(t) が加わるが、その一様部分は合力に寄与しない。よって加速度は一定で、
R(t)=(2MπIa2B1t2,0,0),X˙(t)=MπIa2B1t.
(d)
電流方向を正とした面を通る磁束は
Φ(t)=πa2(B0+B1X(t)).
したがって符号付き誘導起電力は
E=−dtdΦ=−πa2B1X˙(t)=−Mπ2Ia4B12t.
これは電流を妨げる向きであり、逆起電力の大きさは −E である。
(e)
W(t)=∫0tI(−E(τ))dτ=2Mπ2I2a4B12t2.
(f)
K(t)=21MX˙(t)2=2Mπ2I2a4B12t2=W(t).
逆起電力に抗して供給した電気エネルギーが、導線の並進運動エネルギーになる。
Reference