名古屋大学 理学研究科 物理学教室 2019年8月実施 物理学 [I] Author Miyake
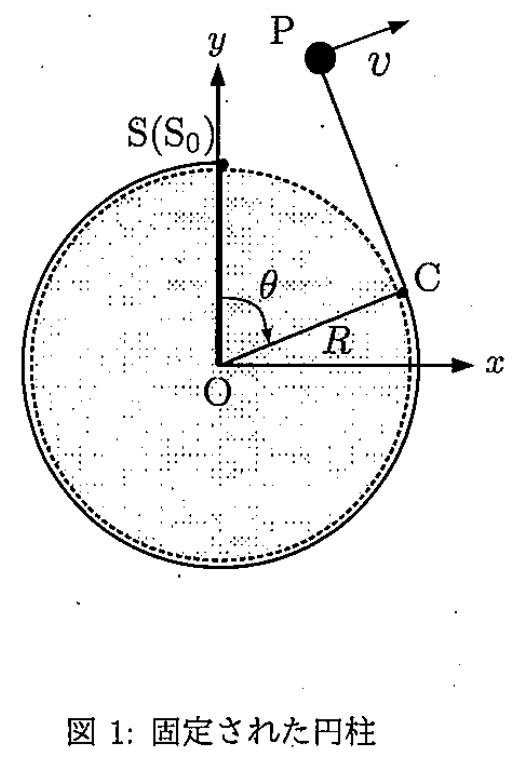
Description 図1のように原点 O を通り紙面に垂直な直線を中心軸とする半径 R R R 2 π R 2\pi R 2 π R m m m S 0 S_0 S 0 t = 0 t=0 t = 0 v 0 v_0 v 0 ∠ S O C \angle\mathrm{SOC} ∠ SOC θ \theta θ O S 0 \mathrm{OS}_0 OS 0 y y y x x x
まず,円柱は固定されていて,回転しない場合を考える(図1参照).
問1. 接点 C の位置ベクトルを O C → = ( R sin θ , R cos θ ) \overrightarrow{\mathrm{OC}}=(R\sin\theta,R\cos\theta) OC = ( R sin θ , R cos θ ) C P → \overrightarrow{\mathrm{CP}} CP O P → = O C → + C P → \overrightarrow{\mathrm{OP}}=\overrightarrow{\mathrm{OC}}+\overrightarrow{\mathrm{CP}} OP = OC + CP
問2. 時刻 t > 0 t>0 t > 0 v = d O P → d t = ( v x , v y ) \boldsymbol v=\dfrac{d\overrightarrow{\mathrm{OP}}}{dt}=(v_x,v_y) v = d t d OP = ( v x , v y ) v x , v y v_x,v_y v x , v y θ , θ ˙ , R \theta,\dot\theta,R θ , θ ˙ , R θ ˙ \dot\theta θ ˙ θ \theta θ
問3. 系のラグランジアン L = m 2 ∣ v ∣ 2 \mathcal L=\dfrac m2|\boldsymbol v|^2 L = 2 m ∣ v ∣ 2 m , R , θ m,R,\theta m , R , θ θ ˙ \dot\theta θ ˙
問4. θ \theta θ d d t ( ∂ L ∂ θ ˙ ) = ∂ L ∂ θ \dfrac d{dt}\left(\dfrac{\partial\mathcal L}{\partial\dot\theta}\right)=\dfrac{\partial\mathcal L}{\partial\theta} d t d ( ∂ θ ˙ ∂ L ) = ∂ θ ∂ L
問5. 問4で得られた方程式を解き,θ \theta θ t t t
θ ( t ) = 2 v 0 R t \theta(t)=\sqrt{2\frac{v_0}{R}t} θ ( t ) = 2 R v 0 t となることを示せ.
問6. 点 O まわりの質点の角運動量の大きさを求めよ.角運動量は保存するかどうか,理由をつけて答えよ.
問7. 質点の運動エネルギーは保存するかどうか,理由をつけて答えよ.
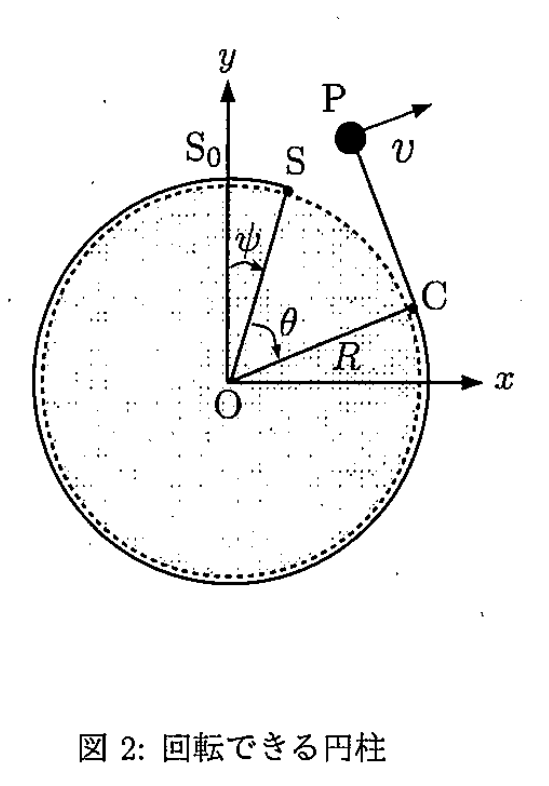
次に,円柱が中心軸まわりに摩擦無く回転できる場合を考える(図2参照).前問までと同様,時刻 t = 0 t=0 t = 0 S 0 S_0 S 0 v 0 v_0 v 0 ∠ S 0 O S \angle\mathrm{S}_0\mathrm{OS} ∠ S 0 OS ψ \psi ψ I ( > 0 ) I\ (>0) I ( > 0 ) t = 0 t=0 t = 0
問8. θ , θ ˙ , ψ ˙ \theta,\dot\theta,\dot\psi θ , θ ˙ , ψ ˙ m , R , I m,R,I m , R , I ψ ˙ \dot\psi ψ ˙ ψ \psi ψ
問9. θ \theta θ ψ \psi ψ
問10. ψ \psi ψ
問11. θ ˙ > 0 \dot\theta>0 θ ˙ > 0
問12. 質点の運動エネルギーは保存するかどうか,理由をつけて答えよ.
题目描述
如上方图1所示,一根质量可忽略、长度为 2 π R 2\pi R 2 π R R R R m m m S 0 S_0 S 0 t = 0 t=0 t = 0 v 0 v_0 v 0 ∠ S O C \angle\mathrm{SOC} ∠ SOC θ \theta θ O S 0 \mathrm{OS}_0 OS 0 y y y x x x
首先考虑圆柱固定、不能旋转的情况(图1)。
问1. 将切点 C 的位置向量写为 O C → = ( R sin θ , R cos θ ) \overrightarrow{\mathrm{OC}}=(R\sin\theta,R\cos\theta) OC = ( R sin θ , R cos θ ) C P → \overrightarrow{\mathrm{CP}} CP O P → = O C → + C P → \overrightarrow{\mathrm{OP}}=\overrightarrow{\mathrm{OC}}+\overrightarrow{\mathrm{CP}} OP = OC + CP
问2. 对于时刻 t > 0 t>0 t > 0 v = d O P → d t = ( v x , v y ) \boldsymbol v=\dfrac{d\overrightarrow{\mathrm{OP}}}{dt}=(v_x,v_y) v = d t d OP = ( v x , v y ) θ , θ ˙ , R \theta,\dot\theta,R θ , θ ˙ , R v x , v y v_x,v_y v x , v y θ ˙ \dot\theta θ ˙ θ \theta θ
问3. 用 m , R , θ , θ ˙ m,R,\theta,\dot\theta m , R , θ , θ ˙ L = m 2 ∣ v ∣ 2 \mathcal L=\dfrac m2|\boldsymbol v|^2 L = 2 m ∣ v ∣ 2
问4. 求关于 θ \theta θ d d t ( ∂ L ∂ θ ˙ ) = ∂ L ∂ θ \dfrac d{dt}\left(\dfrac{\partial\mathcal L}{\partial\dot\theta}\right)=\dfrac{\partial\mathcal L}{\partial\theta} d t d ( ∂ θ ˙ ∂ L ) = ∂ θ ∂ L
问5. 解问4所得方程,证明 θ \theta θ t t t
θ ( t ) = 2 v 0 R t . \theta(t)=\sqrt{2\frac{v_0}{R}t}. θ ( t ) = 2 R v 0 t . 问6. 求质点关于 O 点的角动量大小,并说明其是否守恒及理由。
问7. 说明质点的动能是否守恒及理由。
接着考虑圆柱可绕中心轴无摩擦旋转的情况(图2)。与前述相同,在 t = 0 t=0 t = 0 S 0 S_0 S 0 v 0 v_0 v 0 ∠ S 0 O S = ψ \angle\mathrm{S}_0\mathrm{OS}=\psi ∠ S 0 OS = ψ I ( > 0 ) I\ (>0) I ( > 0 ) t = 0 t=0 t = 0
问8. 用 θ , θ ˙ , ψ ˙ , m , R , I \theta,\dot\theta,\dot\psi,m,R,I θ , θ ˙ , ψ ˙ , m , R , I ψ ˙ \dot\psi ψ ˙ ψ \psi ψ
问9. 求关于 θ , ψ \theta,\psi θ , ψ
问10. 由关于 ψ \psi ψ
问11. 注意 θ ˙ > 0 \dot\theta>0 θ ˙ > 0
问12. 说明质点的动能是否守恒及理由。
Kai 問 1.
C P → = R θ ( − cos θ , sin θ ) ∴ O P → = O C → + C P → = R ( sin θ − θ cos θ , cos θ + θ sin θ ) \begin{aligned}
\overrightarrow{\mathrm{CP}}
&= R \theta (- \cos \theta, \sin \theta)
\\
\therefore \ \
\overrightarrow{\mathrm{OP}}
&= \overrightarrow{\mathrm{OC}} + \overrightarrow{\mathrm{CP}}
\\
&= R (\sin \theta - \theta \cos \theta, \cos \theta + \theta \sin \theta)
\end{aligned} CP ∴ OP = Rθ ( − cos θ , sin θ ) = OC + CP = R ( sin θ − θ cos θ , cos θ + θ sin θ ) 問 2.
( v x , v y ) = R θ θ ˙ ( sin θ , cos θ ) \begin{aligned}
(v_x, v_y)
= R \theta \dot{\theta} (\sin \theta, \cos \theta)
\end{aligned} ( v x , v y ) = Rθ θ ˙ ( sin θ , cos θ ) 問 3.
L = m 2 ( v x 2 + v y 2 ) = m 2 R 2 θ 2 θ ˙ 2 \begin{aligned}
\mathcal{L}
&= \frac{m}{2} \left( v_x^2 + v_y^2 \right)
= \frac{m}{2} R^2 \theta^2 \dot{\theta}^2
\end{aligned} L = 2 m ( v x 2 + v y 2 ) = 2 m R 2 θ 2 θ ˙ 2 問 4.
d d t ∂ L ∂ θ ˙ = d d t m R 2 θ 2 θ ˙ = m R 2 ( 2 θ θ ˙ 2 + θ 2 θ ¨ ) ∂ L ∂ θ = m R 2 θ θ ˙ 2 \begin{aligned}
\frac{\mathrm{d}}{\mathrm{d}t}
\frac{\partial \mathcal{L}}{\partial \dot{\theta}}
&= \frac{\mathrm{d}}{\mathrm{d}t} m R^2 \theta^2 \dot{\theta}
= m R^2 \left( 2 \theta \dot{\theta}^2 + \theta^2 \ddot{\theta} \right)
\\
\frac{\partial \mathcal{L}}{\partial \theta}
&= m R^2 \theta \dot{\theta}^2
\end{aligned} d t d ∂ θ ˙ ∂ L ∂ θ ∂ L = d t d m R 2 θ 2 θ ˙ = m R 2 ( 2 θ θ ˙ 2 + θ 2 θ ¨ ) = m R 2 θ θ ˙ 2 なので、オイラー-ラグランジュ方程式より、
θ θ ˙ 2 + θ 2 θ ¨ = 0 \begin{aligned}
\theta \dot{\theta}^2 + \theta^2 \ddot{\theta} = 0
\end{aligned} θ θ ˙ 2 + θ 2 θ ¨ = 0 問 5.
t > 0 t>0 t > 0 θ > 0 \theta>0 θ > 0 θ \theta θ
d d t ( θ θ ˙ ) = 0. \frac{d}{dt}(\theta\dot\theta)=0. d t d ( θ θ ˙ ) = 0. 初速度の条件より R θ θ ˙ = v 0 R\theta\dot\theta=v_0 Rθ θ ˙ = v 0 θ ( 0 ) = 0 \theta(0)=0 θ ( 0 ) = 0
θ 2 = 2 v 0 t R , θ ( t ) = 2 v 0 t R . \theta^2=\frac{2v_0t}{R},\qquad
\theta(t)=\sqrt{\frac{2v_0t}{R}}. θ 2 = R 2 v 0 t , θ ( t ) = R 2 v 0 t . 与えられた θ ( t ) = 2 v 0 t / R \theta(t) = \sqrt{2 v_0 t / R} θ ( t ) = 2 v 0 t / R
θ ˙ ( t ) = v 0 2 R t , θ ¨ ( t ) = − v 0 8 R t 3 \begin{aligned}
\dot{\theta} (t) = \sqrt{\frac{v_0}{2Rt}}
, \ \
\ddot{\theta} (t) = - \sqrt{\frac{v_0}{8Rt^3}}
\end{aligned} θ ˙ ( t ) = 2 Rt v 0 , θ ¨ ( t ) = − 8 R t 3 v 0 より、運動方程式 θ θ ˙ 2 + θ 2 θ ¨ = 0 \theta \dot{\theta}^2 + \theta^2 \ddot{\theta} = 0 θ θ ˙ 2 + θ 2 θ ¨ = 0
( v x , v y ) = v 0 ( sin 2 v 0 t R , cos 2 v 0 t R ) \begin{aligned}
(v_x, v_y)
= v_0 \left(\sin \sqrt{\frac{2v_0t}{R}}, \cos \sqrt{\frac{2v_0t}{R}} \right)
\end{aligned} ( v x , v y ) = v 0 ( sin R 2 v 0 t , cos R 2 v 0 t ) より、初期条件( t = 0 t=0 t = 0 θ = 0 , v x = 0 , v y = v 0 \theta = 0, \ v_x = 0, \ v_y = v_0 θ = 0 , v x = 0 , v y = v 0 t → 0 + t\to0^+ t → 0 + θ ˙ \dot\theta θ ˙
問 6.
点 P の位置を ( x , y ) (x,y) ( x , y )
L = m ∣ x v y − y v x ∣ = m R 2 θ 2 ∣ θ ˙ ∣ \begin{aligned}
L
&= m \left| x v_y - y v_x \right|
\\
&= m R^2 \theta^2 \left| \dot{\theta} \right|
\end{aligned} L = m ∣ x v y − y v x ∣ = m R 2 θ 2 θ ˙ であるが、問5で与えられた解を使うと、
L = m 2 R v 0 3 t \begin{aligned}
L
&= m \sqrt{2R v_0^3 t}
\end{aligned} L = m 2 R v 0 3 t を得る。
これは t t t
問 7.
問 5 より、 v x 2 + v y 2 = v 0 2 v_x^2 + v_y^2 = v_0^2 v x 2 + v y 2 = v 0 2
問 8.
問 1, 2, 3 と同じように考えて、
O C → = R ( sin ( θ + ψ ) , cos ( θ + ψ ) ) C P → = R θ ( − cos ( θ + ψ ) , sin ( θ + ψ ) ) O P → = O C → + C P → = R ( sin ( θ + ψ ) − θ cos ( θ + ψ ) , cos ( θ + ψ ) + θ sin ( θ + ψ ) ) v ⃗ = R ( ψ ˙ cos ( θ + ψ ) + θ ( θ ˙ + ψ ˙ ) sin ( θ + ψ ) , − ψ ˙ sin ( θ + ψ ) + θ ( θ ˙ + ψ ˙ ) cos ( θ + ψ ) ) ∣ v ⃗ ∣ 2 = R 2 ( ψ ˙ 2 + θ 2 ( θ ˙ + ψ ˙ ) 2 ) L = 1 2 I ψ ˙ 2 + 1 2 m ∣ v ⃗ ∣ 2 = 1 2 ( I + m R 2 ) ψ ˙ 2 + 1 2 m R 2 θ 2 ( θ ˙ + ψ ˙ ) 2 \begin{aligned}
\overrightarrow{\mathrm{OC}}
&= R \left( \sin(\theta+\psi), \cos(\theta+\psi) \right)
\\
\overrightarrow{\mathrm{CP}}
&= R \theta \left(-\cos(\theta+\psi), \sin(\theta+\psi) \right)
\\
\overrightarrow{\mathrm{OP}}
&= \overrightarrow{\mathrm{OC}} + \overrightarrow{\mathrm{CP}}
\\
&= R \left( \sin(\theta+\psi) - \theta \cos(\theta+\psi),
\cos (\theta + \psi) + \theta \sin (\theta + \psi) \right)
\\
\vec{v}
&= R \left(\begin{gathered}
\dot{\psi} \cos(\theta+\psi) + \theta (\dot{\theta}+\dot{\psi}) \sin(\theta+\psi),\\
-\dot{\psi} \sin(\theta+\psi) + \theta (\dot{\theta}+\dot{\psi}) \cos(\theta+\psi)
\end{gathered}\right)
\\
\left| \vec{v} \right|^2
&= R^2 \left( \dot{\psi}^2 + \theta^2 (\dot{\theta}+\dot{\psi})^2 \right)
\\
\mathcal{L}
&= \frac{1}{2} I \dot{\psi}^2 + \frac{1}{2} m \left| \vec{v} \right|^2
\\
&= \frac{1}{2} \left( I + mR^2 \right) \dot{\psi}^2
+ \frac{1}{2} mR^2 \theta^2 \left( \dot{\theta} + \dot{\psi} \right)^2
\end{aligned} OC CP OP v ∣ v ∣ 2 L = R ( sin ( θ + ψ ) , cos ( θ + ψ ) ) = Rθ ( − cos ( θ + ψ ) , sin ( θ + ψ ) ) = OC + CP = R ( sin ( θ + ψ ) − θ cos ( θ + ψ ) , cos ( θ + ψ ) + θ sin ( θ + ψ ) ) = R ( ψ ˙ cos ( θ + ψ ) + θ ( θ ˙ + ψ ˙ ) sin ( θ + ψ ) , − ψ ˙ sin ( θ + ψ ) + θ ( θ ˙ + ψ ˙ ) cos ( θ + ψ ) ) = R 2 ( ψ ˙ 2 + θ 2 ( θ ˙ + ψ ˙ ) 2 ) = 2 1 I ψ ˙ 2 + 2 1 m ∣ v ∣ 2 = 2 1 ( I + m R 2 ) ψ ˙ 2 + 2 1 m R 2 θ 2 ( θ ˙ + ψ ˙ ) 2 問 9.
d d t ∂ L ∂ θ ˙ = d d t m R 2 θ 2 ( θ ˙ + ψ ˙ ) = m R 2 ( 2 θ θ ˙ ( θ ˙ + ψ ˙ ) + θ 2 ( θ ¨ + ψ ¨ ) ) ∂ L ∂ θ = m R 2 θ ( θ ˙ + ψ ˙ ) 2 d d t ∂ L ∂ ψ ˙ = d d t ( ( I + m R 2 ) ψ ˙ + m R 2 θ 2 ( θ ˙ + ψ ˙ ) ) = ( I + m R 2 ) ψ ¨ + 2 m R 2 θ θ ˙ ( θ ˙ + ψ ˙ ) + m R 2 θ 2 ( θ ¨ + ψ ¨ ) ∂ L ∂ ψ = 0 \begin{aligned}
\frac{\mathrm{d}}{\mathrm{d} t}
\frac{\partial \mathcal{L}}{\partial \dot{\theta}}
&= \frac{\mathrm{d}}{\mathrm{d} t}
mR^2 \theta^2 \left( \dot{\theta} + \dot{\psi} \right)
\\
&= mR^2 \left( 2 \theta \dot{\theta} (\dot{\theta}+\dot{\psi})
+ \theta^2 (\ddot{\theta}+\ddot{\psi}) \right)
\\
\frac{\partial \mathcal{L}}{\partial \theta}
&= mR^2 \theta \left( \dot{\theta} + \dot{\psi} \right)^2
\\
\frac{\mathrm{d}}{\mathrm{d} t}
\frac{\partial \mathcal{L}}{\partial \dot{\psi}}
&= \frac{\mathrm{d}}{\mathrm{d} t}
\left( \left( I+mR^2 \right) \dot{\psi}
+ mR^2 \theta^2 \left( \dot{\theta} + \dot{\psi} \right) \right)
\\
&= \left( I+mR^2 \right) \ddot{\psi}
+ 2mR^2 \theta \dot{\theta} \left( \dot{\theta} + \dot{\psi} \right)
+ mR^2 \theta^2 \left( \ddot{\theta} + \ddot{\psi} \right)
\\
\frac{\partial \mathcal{L}}{\partial \psi}
&= 0
\end{aligned} d t d ∂ θ ˙ ∂ L ∂ θ ∂ L d t d ∂ ψ ˙ ∂ L ∂ ψ ∂ L = d t d m R 2 θ 2 ( θ ˙ + ψ ˙ ) = m R 2 ( 2 θ θ ˙ ( θ ˙ + ψ ˙ ) + θ 2 ( θ ¨ + ψ ¨ ) ) = m R 2 θ ( θ ˙ + ψ ˙ ) 2 = d t d ( ( I + m R 2 ) ψ ˙ + m R 2 θ 2 ( θ ˙ + ψ ˙ ) ) = ( I + m R 2 ) ψ ¨ + 2 m R 2 θ θ ˙ ( θ ˙ + ψ ˙ ) + m R 2 θ 2 ( θ ¨ + ψ ¨ ) = 0 なので、 θ , ψ \theta, \psi θ , ψ
2 θ θ ˙ ( θ ˙ + ψ ˙ ) + θ 2 ( θ ¨ + ψ ¨ ) = θ ( θ ˙ + ψ ˙ ) 2 ( I + m R 2 ) ψ ¨ + 2 m R 2 θ θ ˙ ( θ ˙ + ψ ˙ ) + m R 2 θ 2 ( θ ¨ + ψ ¨ ) = 0 \begin{gathered}
2 \theta \dot{\theta} \left( \dot{\theta}+\dot{\psi} \right)
+ \theta^2 \left( \ddot{\theta}+\ddot{\psi} \right)
= \theta \left( \dot{\theta} + \dot{\psi} \right)^2
\\
\left( I+mR^2 \right) \ddot{\psi}
+ 2mR^2 \theta \dot{\theta} \left( \dot{\theta} + \dot{\psi} \right)
\\
{}+ mR^2 \theta^2 \left( \ddot{\theta} + \ddot{\psi} \right)
= 0
\end{gathered} 2 θ θ ˙ ( θ ˙ + ψ ˙ ) + θ 2 ( θ ¨ + ψ ¨ ) = θ ( θ ˙ + ψ ˙ ) 2 ( I + m R 2 ) ψ ¨ + 2 m R 2 θ θ ˙ ( θ ˙ + ψ ˙ ) + m R 2 θ 2 ( θ ¨ + ψ ¨ ) = 0 問 10.
問 9 からわかるように、
d d t ( ( I + m R 2 ) ψ ˙ + m R 2 θ 2 ( θ ˙ + ψ ˙ ) ) = 0 \begin{aligned}
\frac{\mathrm{d}}{\mathrm{d} t}
\left( \left( I+mR^2 \right) \dot{\psi}
+ mR^2 \theta^2 \left( \dot{\theta} + \dot{\psi} \right) \right)
= 0
\end{aligned} d t d ( ( I + m R 2 ) ψ ˙ + m R 2 θ 2 ( θ ˙ + ψ ˙ ) ) = 0 つまり、
( I + m R 2 ) ψ ˙ + m R 2 θ 2 ( θ ˙ + ψ ˙ ) \begin{aligned}
\left( I+mR^2 \right) \dot{\psi}
+ mR^2 \theta^2 \left( \dot{\theta} + \dot{\psi} \right)
\end{aligned} ( I + m R 2 ) ψ ˙ + m R 2 θ 2 ( θ ˙ + ψ ˙ ) は保存量である。
問 11.
t = 0 t=0 t = 0 θ = 0 , ψ ˙ = 0 \theta = 0, \ \dot{\psi}=0 θ = 0 , ψ ˙ = 0 t ≥ 0 t \geq 0 t ≥ 0 0 0 0
( I + m R 2 ) ψ ˙ + m R 2 θ 2 ( θ ˙ + ψ ˙ ) = 0 ∴ ψ ˙ = − m R 2 θ 2 θ ˙ I + m R 2 + m R 2 θ 2 \begin{aligned}
\left( I+mR^2 \right) \dot{\psi}
+ mR^2 \theta^2 \left( \dot{\theta} + \dot{\psi} \right)
= 0
\\
\therefore \ \
\dot{\psi}
= - \frac{mR^2 \theta^2 \dot{\theta}}
{I + mR^2 + mR^2 \theta^2}
\end{aligned} ( I + m R 2 ) ψ ˙ + m R 2 θ 2 ( θ ˙ + ψ ˙ ) = 0 ∴ ψ ˙ = − I + m R 2 + m R 2 θ 2 m R 2 θ 2 θ ˙ t > 0 t \gt 0 t > 0 θ > 0 , θ ˙ > 0 \theta \gt 0, \ \dot{\theta} \gt 0 θ > 0 , θ ˙ > 0 ψ ˙ < 0 \dot{\psi} \lt 0 ψ ˙ < 0 ψ \psi ψ
問 12.
t = 0 t=0 t = 0 ( 1 / 2 ) m v 0 2 (1/2)mv_0^2 ( 1/2 ) m v 0 2
Reference