跳到主要内容

名古屋大学 情報学研究科 知能システム学専攻 2019年8月実施 解析・線形代数

Author

Miyake

Description

題意の要約。出典:名古屋大学・令和2年度知能システム学専攻入試問題、解析・線形代数。導出過程も示す。

1

nn を実数、ii を虚数単位とし、z=(1+i)n=u+viz=(1+i)^n=u+vi と表す。

(a) n=8n=8 の場合の u,vu,v を求める。

(b) z=8|z|=8 の場合の u,vu,v を求める。

2

次の二つの行列を考える。

P=15(74413),Q=(2002).P=\frac15\begin{pmatrix}7&4\\4&13\end{pmatrix},\qquad Q=\begin{pmatrix}2&0\\0&2\end{pmatrix}.

(a) PP の固有値と、それぞれに対応する単位固有ベクトルを求める。

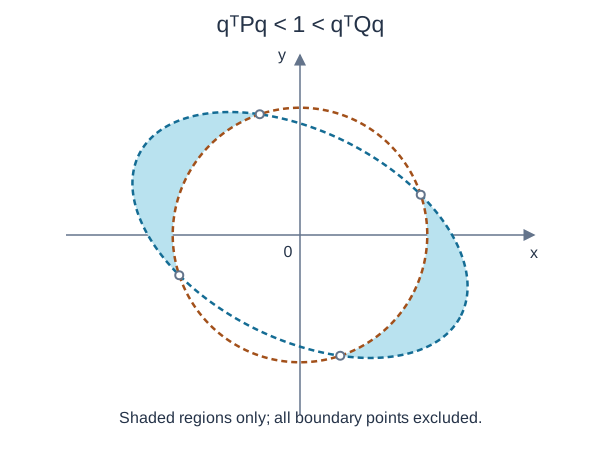
(b) q=(x,y)T\boldsymbol q=(x,y)^T として、qTPq<1<qTQq\boldsymbol q^TP\boldsymbol q<1<\boldsymbol q^TQ\boldsymbol q を満たす (x,y)(x,y) の領域を図示する。TT は転置を表す。

3

時刻 tt における動点 PP の座標を x=sin3t, y=cos3tx=\sin^3t,\ y=\cos^3t とする。

(a) 0t2π0\le t\le2\pi の間に描く軌跡の長さを求める。

(b) 0<t<π/20<t<\pi/2 の範囲で、速さが最大になるときの PP の座標を求める。

题目描述

[1] 回答下列复数问题。

  1. z=(1+i)8z=(1+i)^8 写成 u+ivu+iv 的形式,并求实数 u,vu,v
  2. nn 为实数,z=(1+i)n=u+ivz=(1+i)^n=u+iv,且 z=8|z|=8,求 n,u,vn,u,v

[2] 给定

P=15(74413),Q=(2002).P=\frac15\begin{pmatrix}7&4\\4&13\end{pmatrix},\qquad Q=\begin{pmatrix}2&0\\0&2\end{pmatrix}.
  1. PP 的特征值及各自的单位特征向量。
  2. q=(x,y)T\boldsymbol q=(x,y)^T,画出满足 qTPq<1<qTQq\boldsymbol q^TP\boldsymbol q<1<\boldsymbol q^TQ\boldsymbol q 的区域。

[3]P=(x,y)P=(x,y) 按参数方程

x=sin3t,y=cos3t,0t2πx=\sin^3t,\qquad y=\cos^3t,\qquad0\le t\le2\pi

运动。求:

  1. PP 走完该闭曲线一周的路程,即曲线的弧长;
  2. 0<t<π/20<t<\pi/2 内,点 PP 的速度大小取得最大值时的 tt,以及此时 PP 的坐标。

Kai

1

(a)

z=(1+i)8=(2eπ4i)8=24e2πi=16 \begin{aligned} z = \left( 1 + i \right)^8 = \left( \sqrt{2} e^{ \frac{\pi}{4} i } \right)^8 = 2^4 e^{ 2 \pi i } = 16 \end{aligned}

であるから、

u=16,v=0 \begin{aligned} u=16, v=0 \end{aligned}

である。

(b)

8=z=2n/28 = |z| = 2^{n/2} より、 n=6n=6 なので、

z=(1+i)6=(2eπ4i)6=23e32πi=8i \begin{aligned} z = \left( 1 + i \right)^6 = \left( \sqrt{2} e^{ \frac{\pi}{4} i } \right)^6 = 2^3 e^{ \frac{3}{2} \pi i } = -8i \end{aligned}

であるから、

u=0,v=8 \begin{aligned} u=0, v=-8 \end{aligned}

である。

2

(a)

det(λIP)=λ24λ+3=(λ1)(λ3).\det(\lambda I-P)=\lambda^2-4\lambda+3=(\lambda-1)(\lambda-3).

固有値と対応する単位固有ベクトルは

λ1=1,v1=±15(2,1)T,\lambda_1=1,\qquad \boldsymbol v_1=\pm\frac1{\sqrt5}(2,-1)^T,
λ2=3,v2=±15(1,2)T\lambda_2=3,\qquad \boldsymbol v_2=\pm\frac1{\sqrt5}(1,2)^T

である。

(b)

直交行列 S=15(2112)S=\frac1{\sqrt5}\begin{pmatrix}2&1\\-1&2\end{pmatrix} により

(xy)=S(uv)\begin{pmatrix}x\\y\end{pmatrix} =S\begin{pmatrix}u\\v\end{pmatrix}

と変換すると、STPS=diag(1,3)S^TPS=\operatorname{diag}(1,3)STQS=2IS^TQS=2I である。したがって、求める領域は

u2+3v2<1,u2+v2>12\boxed{u^2+3v^2<1,\qquad u^2+v^2>\frac12}

となる。すなわち、長軸が (2,1)T(2,-1)^T 方向、半軸が 1,1/31,1/\sqrt3 の楕円の内側で、半径 1/21/\sqrt2 の円の外側にある二つの領域である。両方の境界は含まない。

円と楕円の交点は (u,v)=(±1/2,±1/2)(u,v)=(\pm1/2,\pm1/2)(符号は独立)である。

楕円の内部と円の外部が重なる二つの領域。破線の境界は含まない。

3

(a)

時刻 tt における P の速度の大きさを v(t)v(t) とすると、

v(t)=(dxdt)2+(dydt)2=9sin4tcos2t+9sin2tcos4t=9sin2tcos2t=32sin2t\begin{aligned} v(t) &= \sqrt{ \left( \frac{dx}{dt} \right)^2 + \left( \frac{dy}{dt} \right)^2 } \\ &= \sqrt{ 9 \sin^4 t \cos^2 t + 9 \sin^2 t \cos^4 t } \\ &= \sqrt{ 9 \sin^2 t \cos^2 t } \\ &= \frac{3}{2} \left| \sin 2t \right| \end{aligned}

であるから、求める長さ ll

l=02πv(t)dt=3202πsin2tdt=30πsin2tdt=3(0π/2sin2tdtπ/2πsin2tdt)=32([cos2t]0π/2+[cos2t]π/2π)=6\begin{aligned} l &= \int_0^{2 \pi} v(t) dt \\ &= \frac{3}{2} \int_0^{2 \pi} \left| \sin 2t \right| dt \\ &= 3 \int_0^{\pi} \left| \sin 2t \right| dt \\ &= 3 \left( \int_0^{\pi/2} \sin 2t dt - \int_{\pi/2}^{\pi} \sin 2t dt \right) \\ &= \frac{3}{2} \left( - \left[ \cos 2t \right]_0^{\pi/2} + \left[ \cos 2t \right]_{\pi/2}^{\pi} \right) \\ &= 6 \end{aligned}

である。

(b)

0<t<π/20 \lt t \lt \pi / 2 において、

v(t)=32sin2t \begin{aligned} v(t) &= \frac{3}{2} \sin 2t \end{aligned}

であるから、 v(t)v(t) が最大になるのは、 t=π/4t = \pi / 4 のときであり、 このとき、

x=sin3π4=(12)3=122y=cos3π4=(12)3=122 \begin{aligned} x &= \sin^3 \frac{\pi}{4} = \left( \frac{1}{\sqrt{2}} \right)^3 = \frac{1}{2 \sqrt{2}} \\ y &= \cos^3 \frac{\pi}{4} = \left( \frac{1}{\sqrt{2}} \right)^3 = \frac{1}{2 \sqrt{2}} \end{aligned}

である。