跳到主要内容

名古屋大学 工学研究科 機械航空系 2018年度 基礎部門 問題6

Author​

祭音Myyura (co-authored with GPT 6 Astra)

Description​

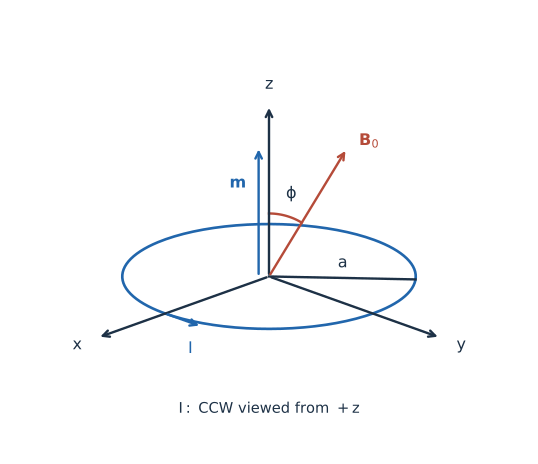
xyxy 平面内の原点中心・半径 aa の円形導線に、+z+z 側から見て反時計回りに電流 II が流れる。位置を r=a(cos⁡θ,sin⁡θ,0)\boldsymbol r=a(\cos\theta,\sin\theta,0)、微小弧長を dsds とし、磁場は B0=(0,B0sin⁡ϕ,B0cos⁡ϕ)\boldsymbol B_0=(0,B_0\sin\phi,B_0\cos\phi) とする。

円形電流と磁場の向き

(1)​

  1. 電流方向の単位接線ベクトル t\boldsymbol t を求めよ。
  2. 微小部分が受ける磁気力 dFad\boldsymbol F_a を求めよ。
  3. この力の xx 軸まわりのモーメントの大きさを求めよ。
  4. 円全体に働くトルクの大きさ TT を求めよ。
  5. 面積 S=πa2S=\pi a^2 と磁気モーメント m\boldsymbol m を用いてトルクをベクトル表示せよ。

(2)​

外部磁場をゼロとする。遠方 ∣r∣≫a|\boldsymbol r|\gg a のベクトルポテンシャルが、真空透磁率を μ0\mu_0 として

A(r)=μ04π∣r∣3(m×r)\boldsymbol A(\boldsymbol r)=\frac{\mu_0}{4\pi|\boldsymbol r|^3}(\boldsymbol m\times\boldsymbol r)

で与えられる。

  1. 磁束密度 Bd\boldsymbol B_d と A\boldsymbol A の関係を記せ。
  2. 遠方の磁束密度を求めよ。
  3. zz 軸上の磁束密度の向きと大きさを求めよ。
  4. xx 軸上の磁束密度の向きと大きさを求めよ。

题目描述​

半径为 aa 的圆形导线位于 xyxy 平面,圆心在原点;从 +z+z 方向看,电流 II 逆时针流动。圆上位置为 a(cos⁡θ,sin⁡θ,0)a(\cos\theta,\sin\theta,0),弧元为 dsds,外场为 (0,B0sin⁡ϕ,B0cos⁡ϕ)(0,B_0\sin\phi,B_0\cos\phi)。(1)求电流方向单位切向量、弧元磁力、该力关于 xx 轴的力矩大小、整个圆环的力矩大小,并以面积 S=πa2S=\pi a^2 和磁矩写出矢量形式。(2)去掉外场,在 r≫ar\gg a 处给定 A=μ0(m×r)/(4πr3)\boldsymbol A=\mu_0(\boldsymbol m\times\boldsymbol r)/(4\pi r^3)。写出磁感应强度与矢势的关系,推导偶极磁场,并分别求 zz 轴和 xx 轴上的大小和方向。

Kai​

(1)​

1), 2)​

t=(−sin⁡θ,cos⁡θ,0),\boxed{\boldsymbol t=(-\sin\theta,\cos\theta,0)},
dFa=It×B0 ds=IB0(cos⁡θcos⁡ϕ,sin⁡θcos⁡ϕ,−sin⁡θsin⁡ϕ) ds.d\boldsymbol F_a=I\boldsymbol t\times\boldsymbol B_0\,ds =\boxed{IB_0(\cos\theta\cos\phi,\sin\theta\cos\phi,-\sin\theta\sin\phi)\,ds}.

3), 4)​

微小モーメントの xx 成分は

(r×dFa)x=−IaB0sin⁡2θsin⁡ϕ ds.(\boldsymbol r\times d\boldsymbol F_a)_x=-IaB_0\sin^2\theta\sin\phi\,ds.

従って大きさは IaB0sin⁡2θ ∣sin⁡ϕ∣ dsIaB_0\sin^2\theta\,|\sin\phi|\,ds。角度を 0≤ϕ≤π0\le\phi\le\pi とすれば絶対値は不要である。ds=a dθds=a\,d\theta として一周積分すると、他の成分は打ち消し合い、

T=−πa2IB0sin⁡ϕ ex,T=πa2IB0∣sin⁡ϕ∣.\boldsymbol T=-\pi a^2IB_0\sin\phi\,\boldsymbol e_x, \qquad\boxed{T=\pi a^2IB_0|\sin\phi|}.

5)​

m=ISez,T=m×B0.\boxed{\boldsymbol m=IS\boldsymbol e_z},\qquad \boxed{\boldsymbol T=\boldsymbol m\times\boldsymbol B_0}.

(2)​

1), 2)​

Bd=∇×A.\boxed{\boldsymbol B_d=\nabla\times\boldsymbol A}.

r=∣r∣≠0r=|\boldsymbol r|\ne0 とおく。∇r−3=−3r/r5\nabla r^{-3}=-3\boldsymbol r/r^5 と ∇×(m×r)=2m\nabla\times(\boldsymbol m\times\boldsymbol r)=2\boldsymbol m より

Bd=μ04π[3(m⋅r)rr5−mr3].\boxed{\boldsymbol B_d=\frac{\mu_0}{4\pi}\left[\frac{3(\boldsymbol m\cdot\boldsymbol r)\boldsymbol r}{r^5}-\frac{\boldsymbol m}{r^3}\right]}.

3), 4)​

m=πa2Im=\pi a^2I とすると、zz 軸上では正負どちらの側でも

Bd=μ0m2π∣z∣3ez\boxed{\boldsymbol B_d=\frac{\mu_0m}{2\pi|z|^3}\boldsymbol e_z}

で、向きは +z+z。xx 軸上では

Bd=−μ0m4π∣x∣3ez\boxed{\boldsymbol B_d=-\frac{\mu_0m}{4\pi|x|^3}\boldsymbol e_z}

で、向きは −z-z である。

Reference​