名古屋大学 工学研究科 機械航空系 2017年8月実施 基礎部門 問題5 Author 祭音Myyura (co-authored with GPT 6 Astra)
Description 問題5
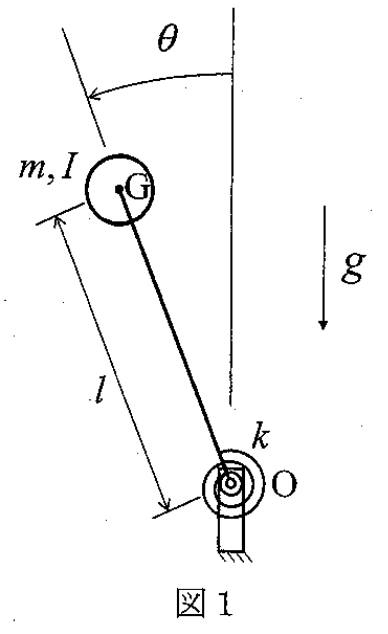
図1のような長さ l l l m m m I I I k k k θ \theta θ θ 0 \theta_0 θ 0 g g g
(*)回転ばね定数:加えたモーメントを振り子の角変位 θ − θ 0 \theta-\theta_0 θ − θ 0
(1) 支持点 O まわりの振り子の慣性モーメント I A I_A I A I A I_A I A
(2) 振り子の運動方程式を求めよ。
(3) 振り子の平衡状態(つりあいの状態)を θ = θ e q \theta=\theta_{\mathrm{eq}} θ = θ eq θ = θ e q \theta=\theta_{\mathrm{eq}} θ = θ eq
(4) ばねの自然長の状態の角度を θ 0 = 0 \theta_0=0 θ 0 = 0
1) そのときの平衡状態を示す関係式を求めよ。
2) θ e q = 0 \theta_{\mathrm{eq}}=0 θ eq = 0 θ ≈ 0 \theta\approx0 θ ≈ 0 θ ˙ = 0 \dot\theta=0 θ ˙ = 0 θ e q = 0 \theta_{\mathrm{eq}}=0 θ eq = 0 k k k
(5) 平衡状態が θ e q = π / 2 \theta_{\mathrm{eq}}=\pi/2 θ eq = π /2
1) そのときのばねの自然長の状態の角度 θ 0 \theta_0 θ 0
2) その平衡状態のごく近傍 θ ≈ π / 2 \theta\approx\pi/2 θ ≈ π /2 θ e q = π / 2 \theta_{\mathrm{eq}}=\pi/2 θ eq = π /2
题目描述
问题5
如图1,有一根长度为 l l l m m m I I I k k k θ \theta θ θ 0 \theta_0 θ 0 g g g
(*)转动弹簧常数:施加的力矩除以摆的角位移 θ − θ 0 \theta-\theta_0 θ − θ 0
(1) 求摆绕支点 O 的转动惯量 I A I_A I A I A I_A I A
(2) 求摆的运动方程。
(3) 设摆的平衡状态为 θ = θ e q \theta=\theta_{\mathrm{eq}} θ = θ eq
(4) 令弹簧自然状态对应的角度为 θ 0 = 0 \theta_0=0 θ 0 = 0
1) 求此时表示平衡状态的关系式。
2) θ e q = 0 \theta_{\mathrm{eq}}=0 θ eq = 0 θ ≈ 0 \theta\approx0 θ ≈ 0 θ ˙ = 0 \dot\theta=0 θ ˙ = 0 k k k θ e q = 0 \theta_{\mathrm{eq}}=0 θ eq = 0
(5) 设平衡状态为 θ e q = π / 2 \theta_{\mathrm{eq}}=\pi/2 θ eq = π /2
1) 求此时弹簧自然状态对应的角度 θ 0 \theta_0 θ 0
2) 从该平衡状态极近处 θ ≈ π / 2 \theta\approx\pi/2 θ ≈ π /2 θ e q = π / 2 \theta_{\mathrm{eq}}=\pi/2 θ eq = π /2
Kai (1)–(3)
平行軸の定理と、重力・ばねのモーメントより
I A = I + m l 2 , I A θ ¨ = m g l sin θ − k ( θ − θ 0 ) . \boxed{I_A=I+ml^2},\qquad
\boxed{I_A\ddot\theta=mgl\sin\theta-k(\theta-\theta_0)}. I A = I + m l 2 , I A θ ¨ = m g l sin θ − k ( θ − θ 0 ) . 従ってつり合い条件は
m g l sin θ e q = k ( θ e q − θ 0 ) . \boxed{mgl\sin\theta_{\rm eq}=k(\theta_{\rm eq}-\theta_0)}. m g l sin θ eq = k ( θ eq − θ 0 ) . (4)
m g l sin θ e q = k θ e q . \boxed{mgl\sin\theta_{\rm eq}=k\theta_{\rm eq}}. m g l sin θ eq = k θ eq . 特に θ e q = 0 \theta_{\rm eq}=0 θ eq = 0
θ ( 0 ) = θ i \theta(0)=\theta_i θ ( 0 ) = θ i θ ˙ ( 0 ) = 0 \dot\theta(0)=0 θ ˙ ( 0 ) = 0
I A θ ¨ + ( k − m g l ) θ = 0. I_A\ddot\theta+(k-mgl)\theta=0. I A θ ¨ + ( k − m g l ) θ = 0.
k > m g l k>mgl k > m g l θ = θ i cos ( ω t ) \theta=\theta_i\cos(\omega t) θ = θ i cos ( ω t ) ω = ( k − m g l ) / I A \omega=\sqrt{(k-mgl)/I_A} ω = ( k − m g l ) / I A k < m g l k<mgl k < m g l θ = θ i cosh ( λ t ) \theta=\theta_i\cosh(\lambda t) θ = θ i cosh ( λ t ) λ = ( m g l − k ) / I A \lambda=\sqrt{(mgl-k)/I_A} λ = ( m g l − k ) / I A k = m g l k=mgl k = m g l θ ¨ = 0 \ddot\theta=0 θ ¨ = 0 θ = θ i \theta=\theta_i θ = θ i I A θ ¨ = m g l ( sin θ − θ ) = − m g l θ 3 / 6 + O ( θ 5 ) I_A\ddot\theta=mgl(\sin\theta-\theta)=-mgl\theta^3/6+O(\theta^5) I A θ ¨ = m g l ( sin θ − θ ) = − m g l θ 3 /6 + O ( θ 5 ) U − U ( 0 ) = m g l ( cos θ − 1 + θ 2 / 2 ) = m g l θ 4 / 24 + O ( θ 6 ) U-U(0)=mgl(\cos\theta-1+\theta^2/2)=mgl\theta^4/24+O(\theta^6) U − U ( 0 ) = m g l ( cos θ − 1 + θ 2 /2 ) = m g l θ 4 /24 + O ( θ 6 )
(5)
θ e q = π / 2 \theta_{\rm eq}=\pi/2 θ eq = π /2
θ 0 = π 2 − m g l k . \boxed{\theta_0=\frac\pi2-\frac{mgl}{k}}. θ 0 = 2 π − k m g l . θ = π / 2 + η \theta=\pi/2+\eta θ = π /2 + η sin ( π / 2 + η ) = 1 + O ( η 2 ) \sin(\pi/2+\eta)=1+O(\eta^2) sin ( π /2 + η ) = 1 + O ( η 2 )
I A η ¨ + k η = 0 , ω = k I A . I_A\ddot\eta+k\eta=0,\qquad
\boxed{\omega=\sqrt{\frac{k}{I_A}}}. I A η ¨ + k η = 0 , ω = I A k . Reference