名古屋工業大学 工学研究科 電気・機械工学系(機械工学) 2021年8月実施 問題18(制御工学)
Author
祭音Myyura (co-authored with GPT 6 Astra)
Description
問題18 制御工学 設問すべてについて解答すること。
図1のフィードバック制御系において、次の (1)~(3) の問いについて答えよ。
(1) G(s)=1/[s(s+4)]、H(s)=K とする。入力 r(t) から出力 y(t) までの伝達関数の減衰係数が 1/2 となる実数 K を求めよ。
(2) G(s)=1/[s(s+4)]、H(s)=as+b とする。フィードバック制御系の極が {−1,−10} となる実数 a,b を求めよ。
(3) G(s)=1/[s(s+p)]、H(s)=5 とする。入力 r(t) として
r(t)={01(t<0),(0≤t)
を加えたとき r(t)−y(t) は次式となった。実数 p を求めよ。
r(t)−y(t)=e−t(cos2t+21sin2t)
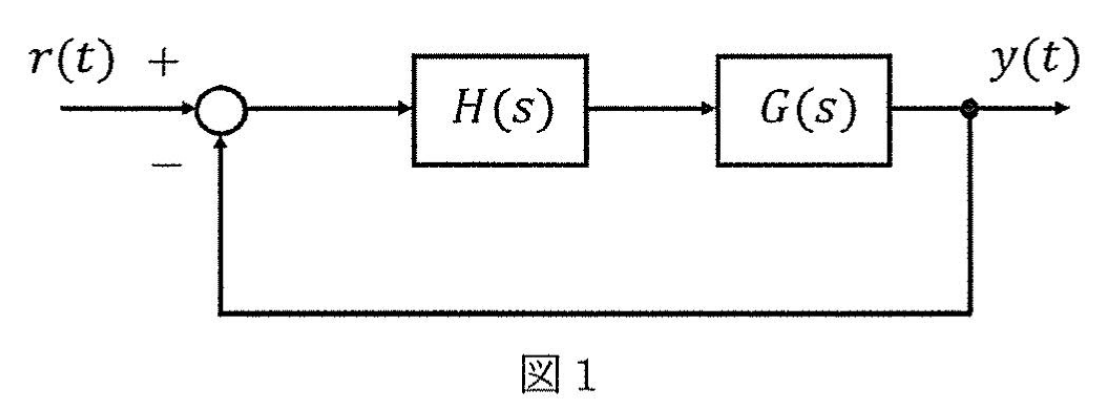
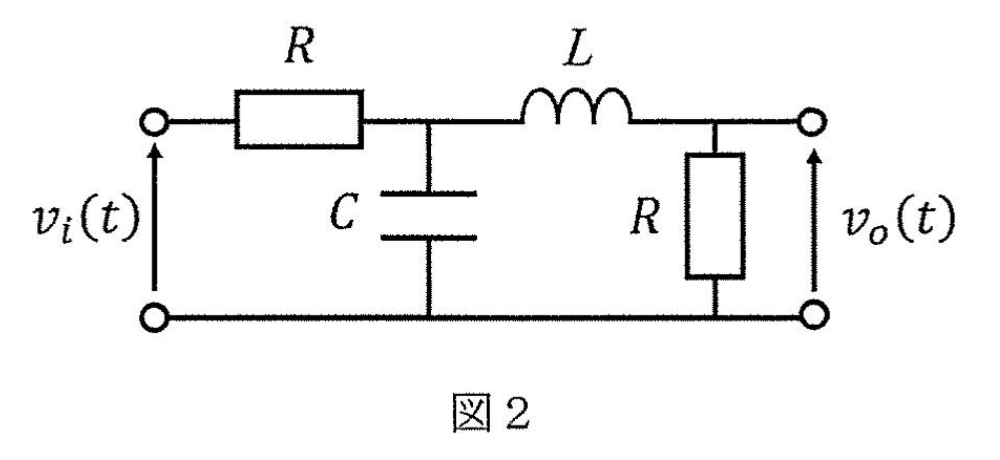
図2の電気回路において、入力電圧を vi(t)、出力電圧を vo(t) としたときの伝達関数を求めよ。
III
伝達関数
G(s)=asd(s+f)(s+b)(s+c)
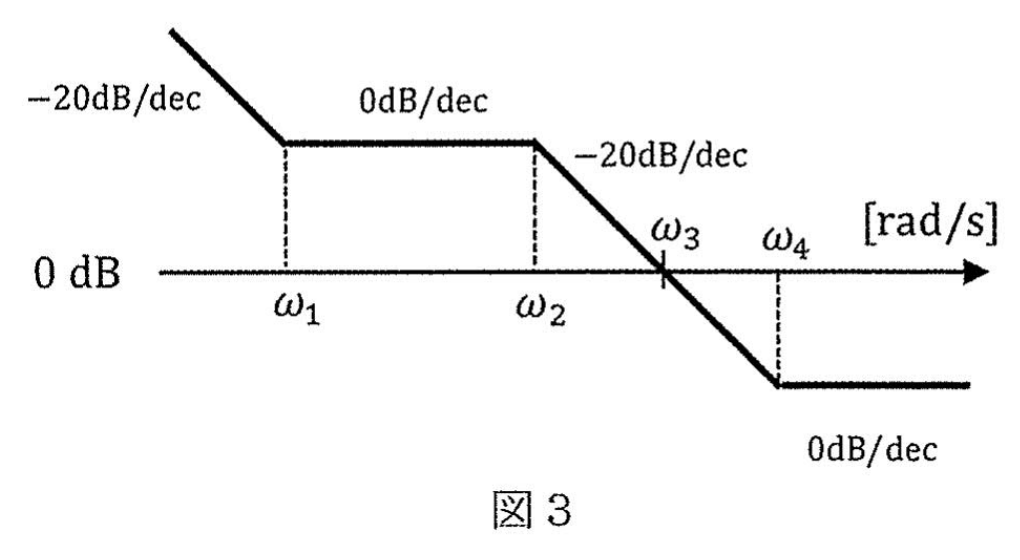
について考える(d は整数、a,b,c,f は正の実数であり b<c を満たす)。図3は横軸を対数目盛とした伝達関数 G(s) のゲイン線図の概形図(折れ線近似)である。(a,b,c,d,f) の値をそれぞれ求めよ(なお、ω1~ω4 を適宜用いること)。
つぎの時間関数 f(t) のラプラス変換を求めよ。
f(t)=⎩⎨⎧0120(t<0),(0≤t<1),(1≤t<2),(2≤t).
题目描述
问题18 控制工程。所有设问均须作答。
I
对于图1的反馈控制系统,回答 (1)~(3)。
(1) 设 G(s)=1/[s(s+4)]、H(s)=K。求使从输入 r(t) 到输出 y(t) 的传递函数的阻尼比为 1/2 的实数 K。
(2) 设 G(s)=1/[s(s+4)]、H(s)=as+b。求使反馈控制系统极点为 {−1,−10} 的实数 a,b。
(3) 设 G(s)=1/[s(s+p)]、H(s)=5,施加输入
r(t)={01(t<0),(0≤t)
后,得到
r(t)−y(t)=e−t(cos2t+21sin2t).
求实数 p。
II
在图2的电路中,以 vi(t) 为输入电压、vo(t) 为输出电压,求传递函数。
III
考虑传递函数
G(s)=asd(s+f)(s+b)(s+c),
其中 d 为整数,a,b,c,f 为正实数且 b<c。图3是该传递函数的增益图示意(折线近似),横轴采用对数刻度。分别求 (a,b,c,d,f),可适当使用 ω1~ω4。
IV
求下列时间函数的拉普拉斯变换:
f(t)=⎩⎨⎧0120(t<0),(0≤t<1),(1≤t<2),(2≤t).
Kai
I (1)
RY=s2+4s+KK.
標準形 s2+2ζωns+ωn2 と比べると ωn=K, ζ=2/K。よって
I (2)
特性多項式は s2+(4+a)s+b であり、(s+1)(s+10)=s2+11s+10 と係数比較して
a=7,b=10.
I (3)
偏差のラプラス変換は
E(s)=s11+5/[s(s+p)]1=s2+ps+5s+p.
一方、指定応答の変換は (s+2)/(s2+2s+5) であるから p=2。
中間節点の電圧を VA とする。初期値を0として
RVA−Vi+sCVA+sL+RVA=0,Vo=sL+RRVA.
したがって
Vi(s)Vo(s)=LCRs2+(L+CR2)s+2RR.
III
低周波の傾きから d=1。傾きの増減より零点は ω1,ω4、極は ω2 であり、b<c から b=ω1,c=ω4,f=ω2。
ω2<ω<ω4 の折れ線近似は ∣G(iω)∣≃aω4/ω。ω=ω3 で1となるので
(a,b,c,d,f)=(ω4ω3,ω1,ω4,1,ω2).
定義積分から
F(s)=∫01e−stdt+2∫12e−stdt=s1+e−s−2e−2s.
s=0 では可除特異点であり F(0)=3 である。
Reference