九州大学 理学府 物理学専攻 2019年8月実施 物理学 [I] Author Miyake
Description [A-I]
1次元の1質点系を考える。この系のラグランジアンを L ( q , q ˙ ) L(q,\dot q) L ( q , q ˙ ) L ( q , q ˙ ) L(q,\dot q) L ( q , q ˙ ) t t t q q q t t t t = t 1 , t 2 t=t_1,t_2 t = t 1 , t 2 t 1 < t 2 t_1<t_2 t 1 < t 2 S [ q ] S[q] S [ q ]
S [ q ] = ∫ t 1 t 2 d t L ( q , q ˙ ) S[q]=\int_{t_1}^{t_2}dt\,L(q,\dot q) S [ q ] = ∫ t 1 t 2 d t L ( q , q ˙ ) 変分原理(または,最小作用の原理)により,q ( t 1 ) q(t_1) q ( t 1 ) q ( t 2 ) q(t_2) q ( t 2 ) t t t t 1 < t < t 2 t_1<t<t_2 t 1 < t < t 2 S [ q ] S[q] S [ q ] q q q δ q \delta q δ q q ˙ \dot q q ˙ δ q ˙ = d ( δ q ) / d t \delta\dot q=d(\delta q)/dt δ q ˙ = d ( δ q ) / d t
(1) q q q S [ q ] S[q] S [ q ] δ q ( t 1 ) \delta q(t_1) δ q ( t 1 ) δ q ( t 2 ) \delta q(t_2) δ q ( t 2 )
(2) L ( q + δ q , q ˙ + δ q ˙ ) L(q+\delta q,\dot q+\delta\dot q) L ( q + δ q , q ˙ + δ q ˙ ) δ q , δ q ˙ \delta q,\delta\dot q δ q , δ q ˙ δ q , δ q ˙ \delta q,\delta\dot q δ q , δ q ˙
(3) S [ q ] S[q] S [ q ] δ S [ q ] \delta S[q] δ S [ q ] δ S [ q ] = S [ q + δ q ] − S [ q ] \delta S[q]=S[q+\delta q]-S[q] δ S [ q ] = S [ q + δ q ] − S [ q ] δ S [ q ] \delta S[q] δ S [ q ] δ q ˙ \delta\dot q δ q ˙
[A-II]
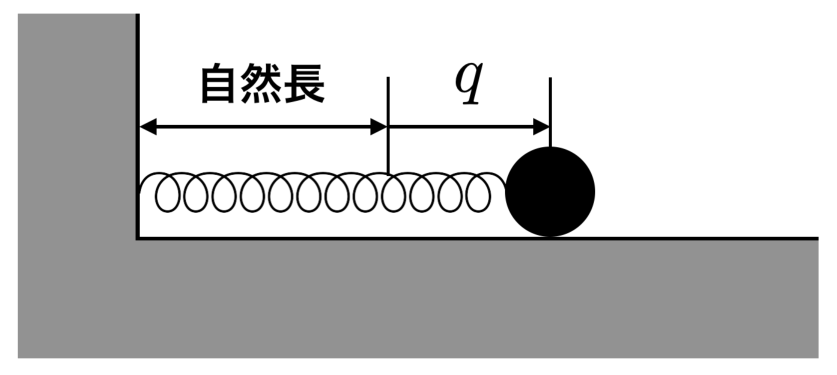
図1に示すように,バネの一端に質点がつながれており,他端は壁に固定されている。質点は1次元運動をし,その運動方向にはバネから受ける力のみが働くとする。質点の質量を m m m k k k t t t q q q
(1) この系のラグランジアン L ( q , q ˙ ) L(q,\dot q) L ( q , q ˙ )
(2) 問(1)の L ( q , q ˙ ) L(q,\dot q) L ( q , q ˙ )
(3) E ( t ) E(t) E ( t )
E ( t ) = ∂ L ( q , q ˙ ) ∂ q ˙ q ˙ − L ( q , q ˙ ) E(t)=\frac{\partial L(q,\dot q)}{\partial\dot q}\dot q-L(q,\dot q) E ( t ) = ∂ q ˙ ∂ L ( q , q ˙ ) q ˙ − L ( q , q ˙ ) 問(1)の L ( q , q ˙ ) L(q,\dot q) L ( q , q ˙ ) E ( t ) E(t) E ( t ) E ( t ) E(t) E ( t )
(4) q q q
[B]
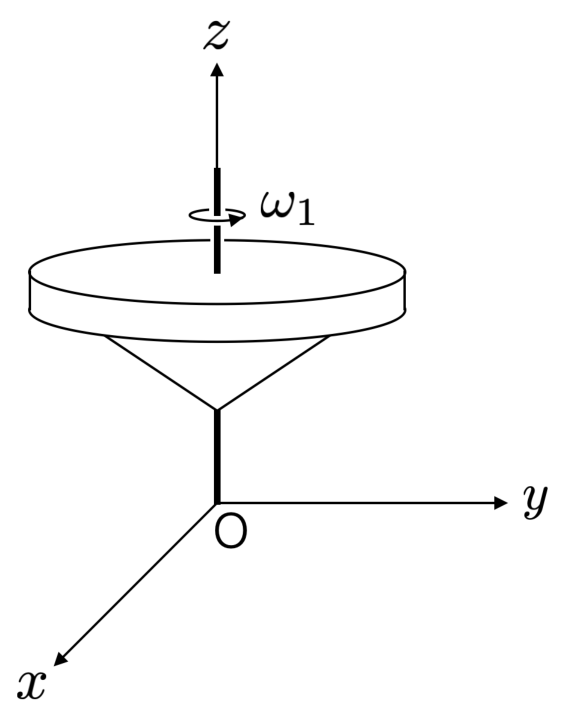
軸対称なコマを考える。コマの質量を M M M ℓ \ell ℓ I I I x y z xyz x yz
図2に示すように,コマの軸が z z z ω 1 \omega_1 ω 1
(1) コマの角運動量ベクトルを求めなさい。
(2) コマの軸の上端に x x x
(3) 撃力は,短い時間 Δ t \Delta t Δ t F F F
(4) 撃力を受けた直後,コマの軸が z z z θ \theta θ θ \theta θ ω 1 \omega_1 ω 1
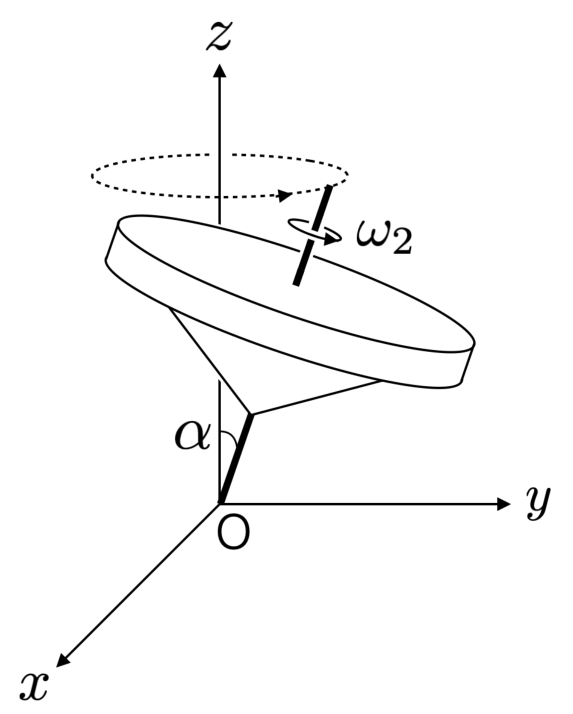
図3に示すように,コマの軸が z z z α \alpha α ω 2 \omega_2 ω 2 ( X , Y , Z ) (X,Y,Z) ( X , Y , Z ) R R R g g g
(5) コマの重心に働く重力の原点 O のまわりのモーメントを求めなさい。
(6) コマの角運動量の大きさは,問(1)の結果で ω 1 \omega_1 ω 1 ω 2 \omega_2 ω 2
(7) 問(6)の結果から,重心の座標 ( X , Y , Z ) (X,Y,Z) ( X , Y , Z ) t t t t = 0 t=0 t = 0 x z xz x z x > 0 x>0 x > 0
(8) 重心の回転運動の角速度 Ω \Omega Ω
题目描述
[A-I]
考虑一维单质点系统。系统的拉格朗日量为 L ( q , q ˙ ) L(q,\dot q) L ( q , q ˙ ) t t t q q q t t t t = t 1 , t 2 t=t_1,t_2 t = t 1 , t 2 t 1 < t 2 t_1<t_2 t 1 < t 2 S [ q ] S[q] S [ q ]
S [ q ] = ∫ t 1 t 2 d t L ( q , q ˙ ) . S[q]=\int_{t_1}^{t_2}dt\,L(q,\dot q). S [ q ] = ∫ t 1 t 2 d t L ( q , q ˙ ) . 根据变分原理(或最小作用量原理),固定 q ( t 1 ) q(t_1) q ( t 1 ) q ( t 2 ) q(t_2) q ( t 2 ) t t t t 1 < t < t 2 t_1<t<t_2 t 1 < t < t 2 S [ q ] S[q] S [ q ] q q q δ q \delta q δ q q ˙ \dot q q ˙ δ q ˙ = d ( δ q ) / d t \delta\dot q=d(\delta q)/dt δ q ˙ = d ( δ q ) / d t
(1) 设函数 q q q S [ q ] S[q] S [ q ] δ q ( t 1 ) \delta q(t_1) δ q ( t 1 ) δ q ( t 2 ) \delta q(t_2) δ q ( t 2 )
(2) 将 L ( q + δ q , q ˙ + δ q ˙ ) L(q+\delta q,\dot q+\delta\dot q) L ( q + δ q , q ˙ + δ q ˙ ) δ q , δ q ˙ \delta q,\delta\dot q δ q , δ q ˙
(3) 定义 S [ q ] S[q] S [ q ] δ S [ q ] = S [ q + δ q ] − S [ q ] \delta S[q]=S[q+\delta q]-S[q] δ S [ q ] = S [ q + δ q ] − S [ q ] δ q ˙ \delta\dot q δ q ˙ δ S [ q ] \delta S[q] δ S [ q ]
[A-II]
如图1,弹簧的一端连接质点,另一端固定于墙上。质点作一维运动,沿运动方向只受到弹簧的力。质点质量为 m m m k k k q q q t t t
(1) 写出系统的拉格朗日量 L ( q , q ˙ ) L(q,\dot q) L ( q , q ˙ )
(2) 求(1)中的 L ( q , q ˙ ) L(q,\dot q) L ( q , q ˙ )
(3) 定义
E ( t ) = ∂ L ( q , q ˙ ) ∂ q ˙ q ˙ − L ( q , q ˙ ) . E(t)=\frac{\partial L(q,\dot q)}{\partial\dot q}\dot q-L(q,\dot q). E ( t ) = ∂ q ˙ ∂ L ( q , q ˙ ) q ˙ − L ( q , q ˙ ) . 利用(1)中的 L ( q , q ˙ ) L(q,\dot q) L ( q , q ˙ ) E ( t ) E(t) E ( t ) E ( t ) E(t) E ( t )
(4) 求 q q q
[B]
考虑一个轴对称陀螺。其质量为 M M M ℓ \ell ℓ I I I x y z xyz x yz
如图2,陀螺轴位于 z z z ω 1 \omega_1 ω 1
(1) 求陀螺的角动量矢量。
(2) 在轴的上端沿 x x x
(3) 冲击力仅作用很短的时间 Δ t \Delta t Δ t F F F
(4) 设受到冲击后瞬间陀螺轴与 z z z θ \theta θ θ \theta θ ω 1 \omega_1 ω 1
如图3,陀螺轴与 z z z α \alpha α ω 2 \omega_2 ω 2 ( X , Y , Z ) (X,Y,Z) ( X , Y , Z ) R R R g g g
(5) 求作用于质心的重力对原点 O 的力矩。
(6) 假设陀螺的角动量大小等于将(1)的结果中 ω 1 \omega_1 ω 1 ω 2 \omega_2 ω 2
(7) 根据(6)的结果,求质心坐标 ( X , Y , Z ) (X,Y,Z) ( X , Y , Z ) t t t t = 0 t=0 t = 0 x z xz x z x > 0 x>0 x > 0
(8) 求质心转动的角速度 Ω \Omega Ω
Kai [A-I]
(1)
δ q ( t 1 ) = δ q ( t 2 ) = 0 \begin{aligned}
\delta q (t_1) = \delta q (t_2) = 0
\end{aligned} δ q ( t 1 ) = δ q ( t 2 ) = 0 (2)
L ( q + δ q , q ˙ + δ q ˙ ) ≃ L ( q , q ˙ ) + ∂ L ( q , q ˙ ) ∂ q δ q + ∂ L ( q , q ˙ ) ∂ q ˙ δ q ˙ \begin{aligned}
&L \left( q + \delta q, \dot{q} + \delta \dot{q} \right)
\\
&\simeq
L \left( q, \dot{q} \right)
+ \frac{\partial L \left( q, \dot{q} \right)}{\partial q} \delta q
\\
&\quad+ \frac{\partial L \left( q, \dot{q} \right)}{\partial \dot{q}} \delta \dot{q}
\end{aligned} L ( q + δ q , q ˙ + δ q ˙ ) ≃ L ( q , q ˙ ) + ∂ q ∂ L ( q , q ˙ ) δ q + ∂ q ˙ ∂ L ( q , q ˙ ) δ q ˙ (3)
δ S [ q ] ≃ ∫ t 1 t 2 d t ( ∂ L ( q , q ˙ ) ∂ q δ q + ∂ L ( q , q ˙ ) ∂ q ˙ δ q ˙ ) = ∫ t 1 t 2 d t ( ∂ L ( q , q ˙ ) ∂ q δ q + ∂ L ( q , q ˙ ) ∂ q ˙ d d t δ q ) = [ ∂ L ( q , q ˙ ) ∂ q ˙ δ q ] t 1 t 2 + ∫ t 1 t 2 d t ( ∂ L ( q , q ˙ ) ∂ q − d d t ∂ L ( q , q ˙ ) ∂ q ˙ ) δ q = ∫ t 1 t 2 d t ( ∂ L ( q , q ˙ ) ∂ q − d d t ∂ L ( q , q ˙ ) ∂ q ˙ ) δ q \begin{aligned}
\delta S[q]
&\simeq \int_{t_1}^{t_2} dt \left(
\frac{\partial L \left( q, \dot{q} \right)}{\partial q} \delta q
+ \frac{\partial L \left( q, \dot{q} \right)}{\partial \dot{q}} \delta \dot{q}
\right)
\\
&= \int_{t_1}^{t_2} dt \left(
\frac{\partial L \left( q, \dot{q} \right)}{\partial q} \delta q
+ \frac{\partial L \left( q, \dot{q} \right)}{\partial \dot{q}}
\frac{d}{dt} \delta q \right)
\\
&=
\left[
\frac{\partial L \left( q, \dot{q} \right)}{\partial \dot{q}} \delta q
\right]_{t_1}^{t_2}
+ \int_{t_1}^{t_2} dt \left(
\frac{\partial L \left( q, \dot{q} \right)}{\partial q}
- \frac{d}{dt} \frac{\partial L \left( q, \dot{q} \right)}{\partial \dot{q}}
\right) \delta q
\\
&=
\int_{t_1}^{t_2} dt \left(
\frac{\partial L \left( q, \dot{q} \right)}{\partial q}
- \frac{d}{dt} \frac{\partial L \left( q, \dot{q} \right)}{\partial \dot{q}}
\right) \delta q
\end{aligned} δ S [ q ] ≃ ∫ t 1 t 2 d t ( ∂ q ∂ L ( q , q ˙ ) δ q + ∂ q ˙ ∂ L ( q , q ˙ ) δ q ˙ ) = ∫ t 1 t 2 d t ( ∂ q ∂ L ( q , q ˙ ) δ q + ∂ q ˙ ∂ L ( q , q ˙ ) d t d δ q ) = [ ∂ q ˙ ∂ L ( q , q ˙ ) δ q ] t 1 t 2 + ∫ t 1 t 2 d t ( ∂ q ∂ L ( q , q ˙ ) − d t d ∂ q ˙ ∂ L ( q , q ˙ ) ) δ q = ∫ t 1 t 2 d t ( ∂ q ∂ L ( q , q ˙ ) − d t d ∂ q ˙ ∂ L ( q , q ˙ ) ) δ q 任意の微小な仮想変位 δ q \delta q δ q 0 0 0
∂ L ( q , q ˙ ) ∂ q − d d t ∂ L ( q , q ˙ ) ∂ q ˙ = 0 \begin{aligned}
\frac{\partial L \left( q, \dot{q} \right)}{\partial q}
- \frac{d}{dt} \frac{\partial L \left( q, \dot{q} \right)}{\partial \dot{q}}
= 0
\end{aligned} ∂ q ∂ L ( q , q ˙ ) − d t d ∂ q ˙ ∂ L ( q , q ˙ ) = 0 を得る。
[A-II]
(1)
L ( q , q ˙ ) = 1 2 m q ˙ 2 − 1 2 k q 2 \begin{aligned}
L \left( q, \dot{q} \right)
&= \frac{1}{2} m \dot{q}^2 - \frac{1}{2} k q^2
\end{aligned} L ( q , q ˙ ) = 2 1 m q ˙ 2 − 2 1 k q 2 (2)
∂ L ∂ q = − k q d d t ∂ L ∂ q ˙ = d d t m q ˙ = m q ¨ \begin{aligned}
\frac{\partial L}{\partial q} &= -kq
\\
\frac{d}{dt} \frac{\partial L}{\partial \dot q}
&= \frac{d}{dt} m \dot{q}
= m \ddot{q}
\end{aligned} ∂ q ∂ L d t d ∂ q ˙ ∂ L = − k q = d t d m q ˙ = m q ¨ なので、オイラー-ラグランジュ方程式は、
m q ¨ = − k q \begin{aligned}
m \ddot{q} = -kq
\end{aligned} m q ¨ = − k q となる。
(3)
E ( t ) = m q ˙ 2 − ( 1 2 m q ˙ 2 − 1 2 k q 2 ) = 1 2 m q ˙ 2 + 1 2 k q 2 d d t E ( t ) = m q ˙ q ¨ + k q q ˙ = m q ˙ ⋅ ( − k m q ) + k q q ˙ = 0 \begin{aligned}
E(t)
&= m \dot{q}^2 - \left( \frac{1}{2} m \dot{q}^2 - \frac{1}{2} k q^2 \right)
\\
&= \frac{1}{2} m \dot{q}^2 + \frac{1}{2} k q^2
\\
\frac{d}{dt} E(t)
&= m \dot{q} \ddot{q} + k q \dot{q}
\\
&= m \dot{q} \cdot \left(- \frac{k}{m} q \right) + k q \dot{q}
\\
&= 0
\end{aligned} E ( t ) d t d E ( t ) = m q ˙ 2 − ( 2 1 m q ˙ 2 − 2 1 k q 2 ) = 2 1 m q ˙ 2 + 2 1 k q 2 = m q ˙ q ¨ + k q q ˙ = m q ˙ ⋅ ( − m k q ) + k q q ˙ = 0 (4)
ω = k / m \omega = \sqrt{k/m} ω = k / m
q ( t ) = A sin ω t + B cos ω t \begin{aligned}
q(t) = A \sin \omega t + B \cos \omega t
\end{aligned} q ( t ) = A sin ω t + B cos ω t ただし、 A , B A, B A , B
[B]
x, y, z 軸の正の方向の単位ベクトルをそれぞれ
i , j , k \boldsymbol{i}, \boldsymbol{j}, \boldsymbol{k} i , j , k
(1)
I ω 1 k I \omega_1 \boldsymbol{k} I ω 1 k
(2)
k × i = j \boldsymbol{k} \times \boldsymbol{i} = \boldsymbol{j} k × i = j
(3)
I ω 1 k + ℓ F Δ t j I \omega_1 \boldsymbol{k} + \ell F \Delta t \boldsymbol{j} I ω 1 k + ℓ F Δ t j
(4)
cos θ = k ⋅ ( I ω 1 k + ℓ F Δ t j ) ∣ I ω 1 k + ℓ F Δ t j ∣ = I ω 1 I 2 ω 1 2 + ℓ 2 F 2 Δ t 2 \begin{aligned}
\cos \theta
&= \frac{ \boldsymbol{k} \cdot
\left( I \omega_1 \boldsymbol{k} + \ell F \Delta t \boldsymbol{j} \right)}
{
\left| I \omega_1 \boldsymbol{k} + \ell F \Delta t \boldsymbol{j} \right|}
\\
&= \frac{I \omega_1}{\sqrt{I^2 \omega_1^2 + \ell^2 F^2 \Delta t^2}}
\end{aligned} cos θ = ∣ I ω 1 k + ℓ F Δ t j ∣ k ⋅ ( I ω 1 k + ℓ F Δ t j ) = I 2 ω 1 2 + ℓ 2 F 2 Δ t 2 I ω 1 (5)
( X i + Y j + Z k ) × ( − M g k ) = M g ( − Y i + X j ) \begin{aligned}
&\left( X \boldsymbol{i} + Y \boldsymbol{j} + Z \boldsymbol{k} \right)
\times \left( - Mg \boldsymbol{k} \right)
\\
&= Mg \left( - Y \boldsymbol{i} + X \boldsymbol{j} \right)
\end{aligned} ( X i + Y j + Z k ) × ( − M g k ) = M g ( − Y i + X j ) (6)
O から重心に向かう単位ベクトルは、
X i + Y j + Z k R \begin{aligned}
\frac{X \boldsymbol{i} + Y \boldsymbol{j} + Z \boldsymbol{k}}{R}
\end{aligned} R X i + Y j + Z k と書けるから、求める運動方程式は、時間微分を ˙ \dot{} ˙
I ω 2 R ( X ˙ i + Y ˙ j + Z ˙ k ) = M g ( − Y i + X j ) \begin{aligned}
&\frac{I \omega_2}{R}
\left( \dot{X} \boldsymbol{i} + \dot{Y} \boldsymbol{j} + \dot{Z} \boldsymbol{k} \right)
\\
&= Mg \left( - Y \boldsymbol{i} + X \boldsymbol{j} \right)
\end{aligned} R I ω 2 ( X ˙ i + Y ˙ j + Z ˙ k ) = M g ( − Y i + X j ) あるいは成分で書けば
X ˙ = − M g R I ω 2 Y Y ˙ = M g R I ω 2 X Z ˙ = 0 \begin{aligned}
\dot{X} &= - \frac{MgR}{I \omega_2} Y
\\
\dot{Y} &= \frac{MgR}{I \omega_2} X
\\
\dot{Z} &= 0
\end{aligned} X ˙ Y ˙ Z ˙ = − I ω 2 M g R Y = I ω 2 M g R X = 0 である。
(7)
まず、 Z = R cos α Z = R \cos \alpha Z = R cos α
次に、コマの軸をxy平面に射影したときのx軸からの角度を φ \varphi φ
X = R sin α cos φ Y = R sin α sin φ \begin{aligned}
X &= R \sin \alpha \cos \varphi
\\
Y &= R \sin \alpha \sin \varphi
\end{aligned} X Y = R sin α cos φ = R sin α sin φ であるから、これを (6) の運動方程式に代入して、次を得る:
φ ˙ = M g R I ω 2 \begin{aligned}
\dot{\varphi} = \frac{MgR}{I \omega_2}
\end{aligned} φ ˙ = I ω 2 M g R t = 0 t=0 t = 0 φ = 0 \varphi = 0 φ = 0
φ = M g R t I ω 2 \begin{aligned}
\varphi = \frac{MgRt}{I \omega_2}
\end{aligned} φ = I ω 2 M g Rt まとめると、求める解は、
X = R sin α cos M g R t I ω 2 Y = R sin α sin M g R t I ω 2 Z = R cos α \begin{aligned}
X &= R \sin \alpha \cos \frac{MgRt}{I \omega_2}
\\
Y &= R \sin \alpha \sin \frac{MgRt}{I \omega_2}
\\
Z &= R \cos \alpha
\end{aligned} X Y Z = R sin α cos I ω 2 M g Rt = R sin α sin I ω 2 M g Rt = R cos α である。
(8)
(7) より
Ω = φ ˙ = M g R I ω 2 \begin{aligned}
\Omega
&= \dot{\varphi}
\\
&= \frac{MgR}{I \omega_2}
\end{aligned} Ω = φ ˙ = I ω 2 M g R Reference