跳到主要内容

九州大学 工学府 機械系専攻 2019年8月実施 数学 問1

Author​

祭音Myyura (co-authored with GPT 6 Astra)

Description​

xyxy 平面上の方程式

(a−1)(x2+y2)+4xy−1=0(*)(a-1)(x^2+y^2)+4xy-1=0 \tag{*}

について、以下の問いに答えよ。ただし、aa は1以外の実数の定数とする。(50点)

(1) x=[x,y]T∈R2\boldsymbol x=[x,y]^{\mathsf T}\in\mathbb R^2 とする。対称行列 A∈R2×2A\in\mathbb R^{2\times2} を用いて与式(*)を xTAx=1\boldsymbol x^{\mathsf T}A\boldsymbol x=1 の形で表せ。ただし、行列 AA の要素を具体的に示すこと。

(2) (1)で求めた行列 AA の2つの固有値を λl,λs\lambda_l,\lambda_s(λl>λs\lambda_l>\lambda_s)とする。λl=5\lambda_l=5 であるとき、定数 aa およびもう一つの固有値 λs\lambda_s をそれぞれ求めよ。

(3) (2)で求めた固有値 λs\lambda_s についての大きさ1の固有ベクトルを p∈R2\boldsymbol p\in\mathbb R^2、固有値 λl=5\lambda_l=5 についての大きさ1の固有ベクトルを q∈R2\boldsymbol q\in\mathbb R^2 とする。行列 P=[p,q]∈R2×2P=[\boldsymbol p,\boldsymbol q]\in\mathbb R^{2\times2} を求めよ。

(4) いま、(3)で求めた行列 PP について、X=[X,Y]T∈R2\boldsymbol X=[X,Y]^{\mathsf T}\in\mathbb R^2 とすると、x=PX\boldsymbol x=P\boldsymbol X が成立している。

i) 与式(*)を X,YX,Y を用いて表せ。

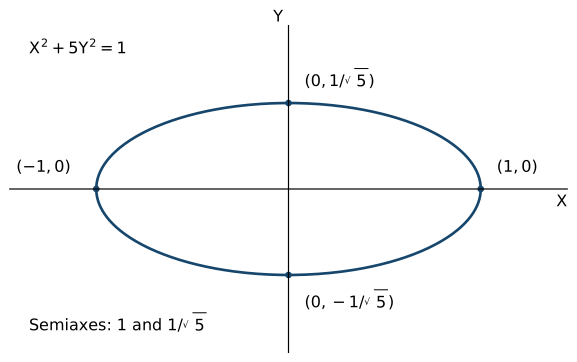
ii) i)で求めた方程式が、XYXY 平面上に描く図形を図示せよ。ただし、図形の形状を決める根拠となる値は図中で示すこと。

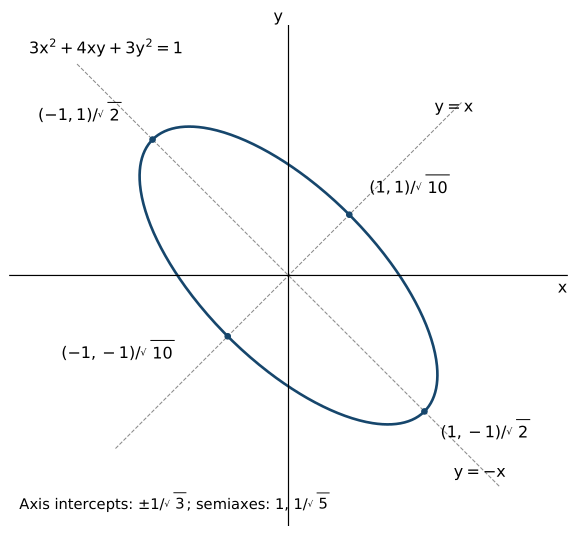
(5) 与式(*)が、xyxy 平面上に描く図形を図示せよ。ただし、aa は(2)で求めた値とし、図形の形状を決める根拠となる値は図中で示すこと。

题目描述​

对于 xyxy 平面上的方程

(a−1)(x2+y2)+4xy−1=0,(*)(a-1)(x^2+y^2)+4xy-1=0, \tag{*}

回答以下各问,其中 aa 是不等于1的实常数。(50分)

(1) 设 x=[x,y]T∈R2\boldsymbol x=[x,y]^{\mathsf T}\in\mathbb R^2。用对称矩阵 A∈R2×2A\in\mathbb R^{2\times2} 将式(*)表示为 xTAx=1\boldsymbol x^{\mathsf T}A\boldsymbol x=1,并具体写出 AA 的元素。

(2) 将(1)所得矩阵 AA 的两个特征值记为 λl,λs\lambda_l,\lambda_s,且 λl>λs\lambda_l>\lambda_s。当 λl=5\lambda_l=5 时,分别求常数 aa 和另一个特征值 λs\lambda_s。

(3) 设 p∈R2\boldsymbol p\in\mathbb R^2 为(2)所得特征值 λs\lambda_s 对应的单位特征向量,q∈R2\boldsymbol q\in\mathbb R^2 为特征值 λl=5\lambda_l=5 对应的单位特征向量。求矩阵 P=[p,q]∈R2×2P=[\boldsymbol p,\boldsymbol q]\in\mathbb R^{2\times2}。

(4) 对于(3)所得的矩阵 PP,令 X=[X,Y]T∈R2\boldsymbol X=[X,Y]^{\mathsf T}\in\mathbb R^2,且满足 x=PX\boldsymbol x=P\boldsymbol X。

i) 用 X,YX,Y 表示式(*)。

ii) 画出i)所得方程在 XYXY 平面上表示的图形,并在图中标出用于确定图形形状的数值。

(5) 取(2)所得的 aa 值,画出式(*)在 xyxy 平面上表示的图形,并在图中标出用于确定图形形状的数值。

Kai​

(1)​

A=(a−122a−1).\boxed{A=\begin{pmatrix}a-1&2\\2&a-1\end{pmatrix}}.

(2)​

特性方程式は (a−1−λ)2−4=0(a-1-\lambda)^2-4=0。よって λl=a+1\lambda_l=a+1、λs=a−3\lambda_s=a-3 であり、

a=4,λs=1.\boxed{a=4,\qquad\lambda_s=1}.

(3)​

(A−I)p=0(A-I)\boldsymbol p=0、(A−5I)q=0(A-5I)\boldsymbol q=0 より、一例として

p=12(−11),q=12(11),P=12(−1111).\begin{gathered} \boldsymbol p=\frac1{\sqrt2}\binom{-1}{1},\\ \boldsymbol q=\frac1{\sqrt2}\binom{1}{1},\\ \boxed{P=\frac1{\sqrt2}\begin{pmatrix}-1&1\\1&1\end{pmatrix}}. \end{gathered}

PTP=IP^{\mathsf T}P=I、PTAP=diag⁡(1,5)P^{\mathsf T}AP=\operatorname{diag}(1,5) である。

(4)​

i)​

1=XTPTAPX⟹X2+5Y2=1.\begin{gathered} 1=\boldsymbol X^{\mathsf T}P^{\mathsf T}AP\boldsymbol X\\ \Longrightarrow\\ \boxed{X^2+5Y^2=1}. \end{gathered}

ii)​

原点中心、XX 軸方向の半径 11、YY 軸方向の半径 1/51/\sqrt5 の楕円である。

XY平面の楕円と半軸の長さ

(5)​

x=Xp+Yq\boldsymbol x=X\boldsymbol p+Y\boldsymbol q より、長軸は y=−xy=-x、短軸は y=xy=x に沿う。PP は直交行列なので半軸の長さは保存される。長軸端点は ±(−1,1)/2\pm(-1,1)/\sqrt2、短軸端点は ±(1,1)/10\pm(1,1)/\sqrt{10}。座標軸との交点は (±1/3,0),(0,±1/3)(\pm1/\sqrt3,0),(0,\pm1/\sqrt3) である。

xy平面の楕円、主軸および端点

Reference​